Эксперименты с Visual SLAM и стерео камерой PS5 HD для ROS 2
Автор Habr опубликовал вторую статью из серии о применении стереокамеры PlayStation 5 в ROS 2: настройка RTAB-Map для Stereo Visual SLAM с ректификацией изображений и устранением типичных ошибок калибровки.
ИИ-новостник
В новой статье на Habr инженер vladpriv описал практические эксперименты по запуску алгоритмов визуального SLAM на стереокамере PS5 HD Camera в среде ROS 2. Материал продолжает серию публикаций: в первой части автор рассказал о настройке драйвера камеры, а теперь перешёл к интеграции с RTAB-Map в режиме StereoSLAM и упоминанию ORB-SLAM 3.
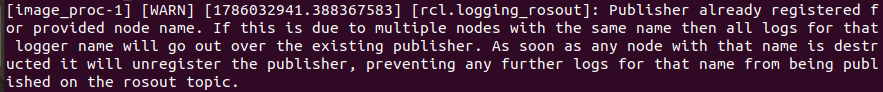
Для работы RTAB-Map требуется цепочка из драйвера камеры, узла ректификации image_proc и непосредственно узла rtabmap_slam. Автор приводит готовые команды запуска, включая параметры stereo:=true, указание топиков ректифицированных изображений /left/image_rect и /right/image_rect, а также настройку approx_sync для USB-камеры. В процессе тестирования возникли ошибки, связанные с неверным знаком в матрице проекции правой камеры в файле right.yaml, что приводило к некорректному расчёту базовой линии стереопары.
После исправления калибровочных данных и добавления параметра approx_sync_max_interval:=0.05 удалось добиться устойчивого трекинга: индикатор в rtabmapviz сменился с красного (LOST) на зелёный. Автор подробно разбирает причины срыва одометрии — от подачи сырых изображений вместо ректифицированных до конфликтов в дереве TF и завышенных порогов Vis/MinInliers.
Отдельное внимание уделено проверке ректификации через rqt: на корректно обработанных кадрах одноимённые детали должны лежать строго на одной горизонтальной линии. В материале также перечислены типичные ошибки при настройке статических трансформаций и рекомендации по параметрам rtabmap_args для улучшения сопоставления точек.
Эксперименты проводятся на базе открытого пакета ps5_camera_ros, исходный код которого доступен на GitHub. Автор отмечает, что PS5 HD Camera с аппаратной синхронизацией и базовой линией около 60 мм может служить доступной альтернативой промышленным стереокамерам для задач Visual SLAM в робототехнике.
Статья ориентирована на разработчиков и исследователей, работающих с ROS 2, и содержит пошаговые инструкции по устранению неполадок, которые часто возникают при интеграции потребительских стереокамер.
Источник: https://habr.com/ru/articles/1064478/?utm_campaign=1064478&utm_source=habrahabr&utm_medium=rss