Failsafe на FPV: как дрон ведёт себя, когда теряет связь
Потеря связи не означает мгновенное падение дрона. Разбираемся, как работает failsafe в Betaflight, зачем нужны Stage 1 и Stage 2, где настраиваются режимы Drop, Land и GPS Rescue, а также какие ошибки чаще всего допускают пилоты.
Pardus · Главный редактор
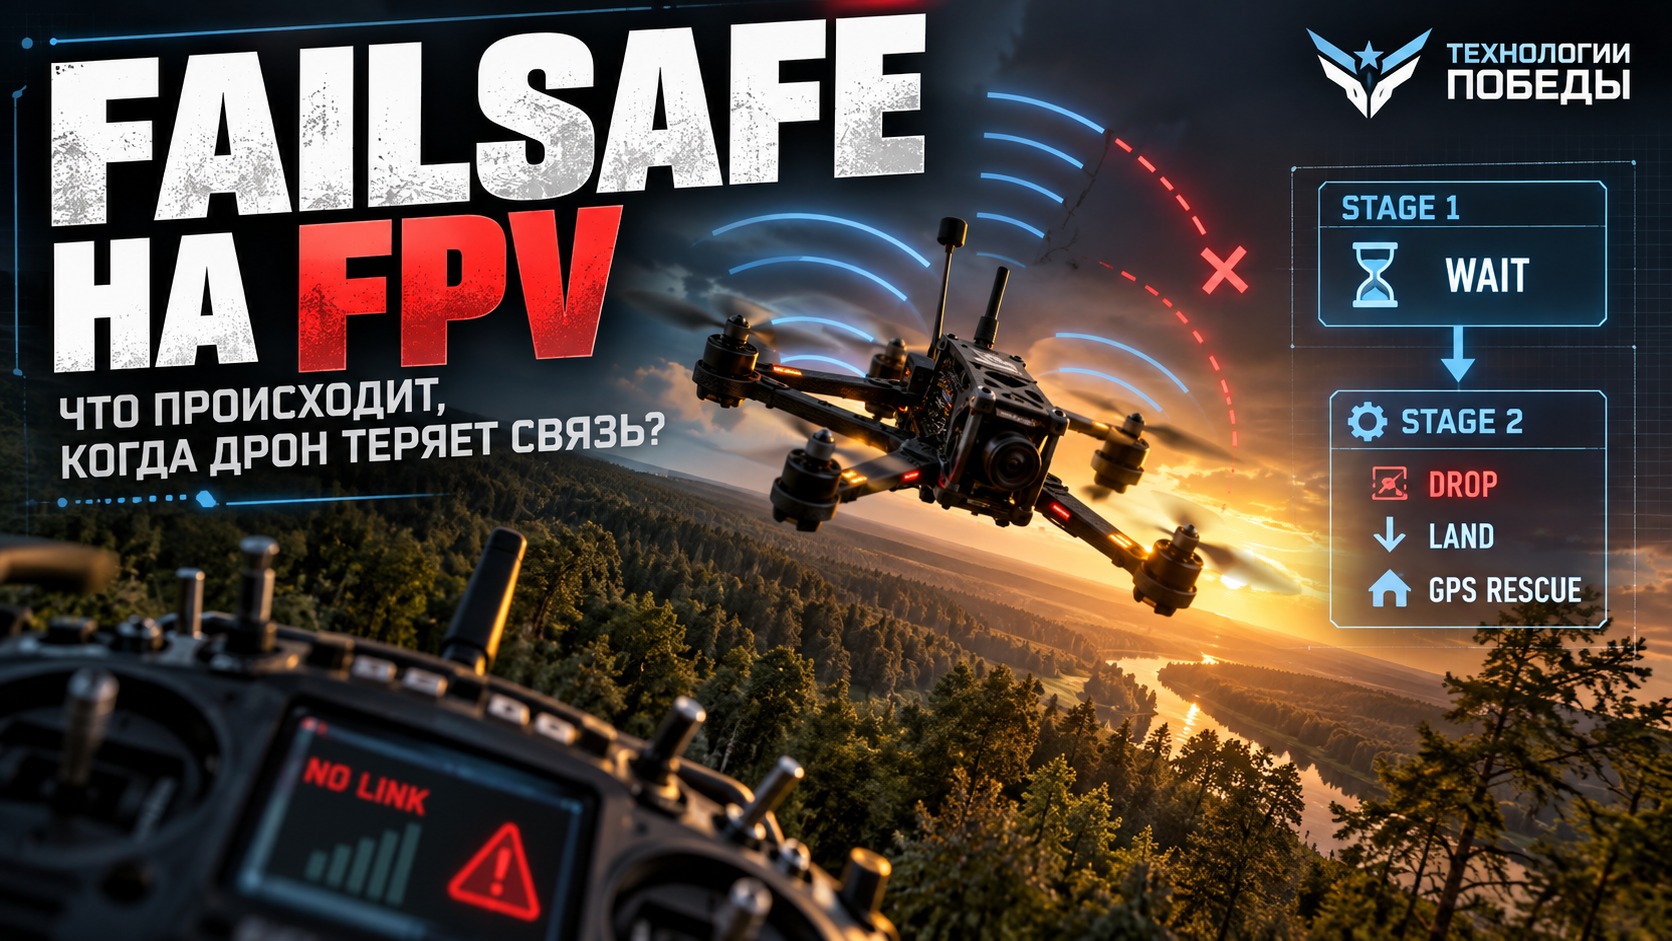
Представьте ситуацию: FPV-дрон уходит за деревья, изображение ещё есть, а управление внезапно пропадает. Что происходит дальше? Он сразу падает? Возвращается домой? Или продолжает лететь сам? Ответ зависит от того, как настроен failsafe.
Потеря сигнала и потеря управления — это не одно и то же, и между ними лежит зазор во времени. Радиоканал на FPV живёт неровно: пакет может не дойти из-за поворота корпуса, помехи или случайного закрытия антенны рукой. Если на каждый такой провал дрон отвечал бы падением, летать было бы невозможно. Поэтому полётный контроллер сначала даёт связи шанс вернуться и только потом принимает решение — этот принцип и называется failsafe.
Ниже разберём, как именно работает этот механизм, где он настраивается в Betaflight и какие ошибки чаще всего допускают пилоты.
Почему связь пропадает чаще, чем кажется
Управление FPV-дроном — это поток коротких пакетов, которые передатчик в пульте отправляет приёмнику на борту, а тот передаёт данные в полётный контроллер. Между пультом и бортом нет непрерывной «струны»: есть частота посылок и вероятность потерять часть из них. Часть — это нормальный рабочий шум.
Проблема начинается там, где начинается дрон. Антенны приёмника закреплены на корпусе, а корпус в полёте вращается — кувырки, развороты, проходы за препятствием. В каждый такой момент ориентация антенн относительно пульта меняется, и качество канала может просесть на доли секунды. Добавим сюда работу рядом с чужим передатчиком, железобетон в паре метров или просто предел дальности. Всё это даёт короткие провалы, из которых канал, как правило, восстанавливается сам.
Именно поэтому нельзя рубить с плеча на первом же неполученном пакете. Контроллер должен уметь отличить «секунду затенения» от реальной потери связи. Для этого используется таймер и две последовательные ступени реакции.
Две ступени: ожидание и решение
Логика failsafe в Betaflight построена на двух последовательных этапах, и понимание этой пары снимает большинство вопросов новичка.
Stage 1 — ступень ожидания. Она включается, когда контроллер видит, что действительных данных от приёмника нет: сигнал пропал, приёмник сам сообщил о потере, или канал молчит дольше заданного порога. В этот момент дрон не падает и не выключает моторы, а подставляет вместо живых показаний заранее заданные резервные значения каналов. В типовой настройке это стики в центре, газ в ноль, а положения тумблеров остаются такими, какими были. Проще говоря, дрон перестаёт получать команды и ведёт себя так, будто пилот перестал двигать стиками.
Главное свойство Stage 1 — она обратима. Если связь возвращается до истечения задержки, failsafe автоматически отключается, и управление снова переходит пилоту. Иногда пилот даже не замечает, что произошёл кратковременный провал.
Продолжительность Stage 1 — это настраиваемый параметр. По умолчанию Betaflight удерживает эту стадию около полутора секунд, после чего, если связь так и не восстановилась, переходит к следующему этапу.
Stage 2 — ступень решения. Если за время ожидания связь не вернулась, полётный контроллер выполняет заранее выбранный сценарий. Именно здесь определяется, что будет делать дрон при реальной потере управления.
Запомнить логику очень просто:
- Stage 1 — подождать;
- Stage 2 — действовать.
Три сценария Stage 2
| Сценарий | Что требуется | Особенности |
|---|---|---|
| Drop | Базовая настройка | Моторы останавливаются, дрон падает. |
| Land | Высотомер и запас высоты | Контролируемое снижение при подходящих условиях. |
| GPS Rescue | Исправный GPS и полностью настроенный режим возврата | Автоматический возврат к точке старта. |
Drop — наиболее распространённый вариант для обычных FPV-квадрокоптеров без GPS. После окончания Stage 1 моторы отключаются, и аппарат падает. Это выглядит жёстко, но позволяет избежать ситуации, когда дрон продолжает бесконтрольный полёт.
Land выполняет управляемое снижение. Однако этот режим подходит далеко не всегда: если под аппаратом лес, вода или плотная застройка, безопасной посадки может не получиться.
GPS Rescue позволяет дрону самостоятельно вернуться к месту взлёта. Но этот режим требует полностью настроенного GPS, устойчивого приёма спутников и предварительной проверки. Простого подключения GPS-модуля недостаточно.
Для большинства обычных FPV-квадрокоптеров без GPS наиболее предсказуемым решением остаётся Drop. GPS Rescue стоит использовать только после полноценной настройки и обязательных испытаний.
Кто за что отвечает: ExpressLRS и Betaflight
Самое частое заблуждение новичков звучит так: «failsafe нужно настраивать в аппаратуре управления». На практике всё устроено иначе.
ExpressLRS отвечает за передачу данных между пультом и приёмником. Когда связь пропадает, приёмник сообщает об этом полётному контроллеру.
Betaflight принимает решение, что делать дальше. Именно он запускает Stage 1, отсчитывает задержку и, если связь не восстановилась, выполняет сценарий Stage 2.
Поэтому настройки поведения при потере связи находятся именно в Betaflight Configurator, а не в меню аппаратуры управления.
Где настраивается Failsafe
Ключевой вывод для пилота очень простой: поведение дрона при потере связи настраивается не в аппаратуре управления и не в ExpressLRS, а в Betaflight Configurator.
После подключения полётного контроллера откройте вкладку Failsafe. Именно здесь находятся все основные параметры:
- задержка Stage 1 — сколько времени контроллер ждёт восстановления связи;
- действие Stage 2 — Drop, Land или GPS Rescue;
- дополнительные параметры GPS Rescue, если используется этот режим.
Для большинства обычных FPV-квадрокоптеров без GPS достаточно оставить стандартную задержку Stage 1 и выбрать режим Drop. Эти настройки считаются наиболее простыми и предсказуемыми.
После изменения параметров рекомендуется сразу выполнить проверку без пропеллеров, чтобы убедиться, что выбранный сценарий действительно работает так, как ожидается.
Ошибки при настройке failsafe повторяются из раза в раз, и почти все они связаны не со сложностью системы, а с тем, что настройку не доводят до конца.
Stage 2 не выбран осознанно. Пилот открывает вкладку Failsafe, меняет несколько параметров и оставляет действие по умолчанию, не понимая, какой сценарий в итоге будет выполнен. При первой же потере связи дрон ведёт себя совсем не так, как ожидалось.
GPS Rescue включён без полноценной настройки. Установить GPS-модуль недостаточно. Если аппарат не успел получить устойчивый GPS-фикс или параметры режима не проверены, автоматический возврат просто не сможет выполниться.
Настройки никогда не проверялись. Конфигурацию сохранили, собрали квадрокоптер и сразу отправились летать. Что произойдёт при выключении аппаратуры управления — неизвестно, потому что никто этого не проверял заранее.
Слишком короткая или слишком длинная задержка Stage 1. Маленькая задержка может привести к ложным срабатываниям при кратковременных провалах связи. Слишком большая — наоборот, заставит дрон слишком долго ждать восстановления сигнала. В большинстве случаев разумно оставить значение по умолчанию.
Уверенность, что ExpressLRS полностью исключает потерю связи. Современный радиолинк значительно снижает вероятность отказов, но не отменяет препятствий, дальности полёта и законов распространения радиоволн. Именно поэтому failsafe остаётся обязательным элементом безопасности любого FPV-дрона.
Проверка на столе
Единственный способ убедиться, что всё настроено правильно, — проверить работу failsafe ещё до первого вылета.
- Снимите пропеллеры.
- Подключите аккумулятор.
- Выполните ARM.
- Выключите аппаратуру управления.
- Проследите, сколько времени пройдёт до срабатывания Stage 2 и какое действие выполнит контроллер.
Если выбран режим Drop, после окончания Stage 1 моторы должны остановиться. Если используется GPS Rescue, необходимо убедиться, что запускается именно этот режим, а не другой сценарий.
Такую проверку желательно выполнять после обновления Betaflight, замены приёмника, изменения настроек failsafe или любых серьёзных изменений в конфигурации квадрокоптера.
Рекомендуемые настройки для обычного FPV-квадрокоптера
Если вы собираете стандартный FPV-квадрокоптер без GPS, можно ориентироваться на следующие параметры:
| Параметр | Рекомендуемое значение |
|---|---|
| Stage 1 | Оставить значение по умолчанию |
| Stage 2 | Drop |
| GPS Rescue | Использовать только после полной настройки и проверки |
| Проверка | Обязательно протестировать без пропеллеров |
Эти рекомендации подходят для большинства спортивных и фристайл-квадрокоптеров. Для дальнолётов и аппаратов, использующих GPS-навигацию, параметры могут отличаться.
Вывод
Failsafe — это не одна настройка, а целая система защиты, которая помогает избежать неконтролируемого поведения дрона при потере связи.
Сначала Betaflight запускает Stage 1 и ждёт восстановления радиоканала. Если связь не возвращается, начинается Stage 2, где выполняется выбранный пилотом сценарий: Drop, Land или GPS Rescue.
Самое главное — помнить, что все эти параметры настраиваются именно в Betaflight Configurator. Для большинства обычных FPV-квадрокоптеров без GPS оптимальным выбором остаётся режим Drop со стандартной задержкой Stage 1.
И наконец, никакая настройка не считается законченной, пока она не проверена на практике. Несколько минут тестирования без пропеллеров способны предотвратить потерю квадрокоптера и сделать первый настоящий failsafe не неприятным сюрпризом, а заранее ожидаемым и понятным сценарием.