Интел Дрон: российская инженерная команда, создающая экосистему ИИ для беспилотников
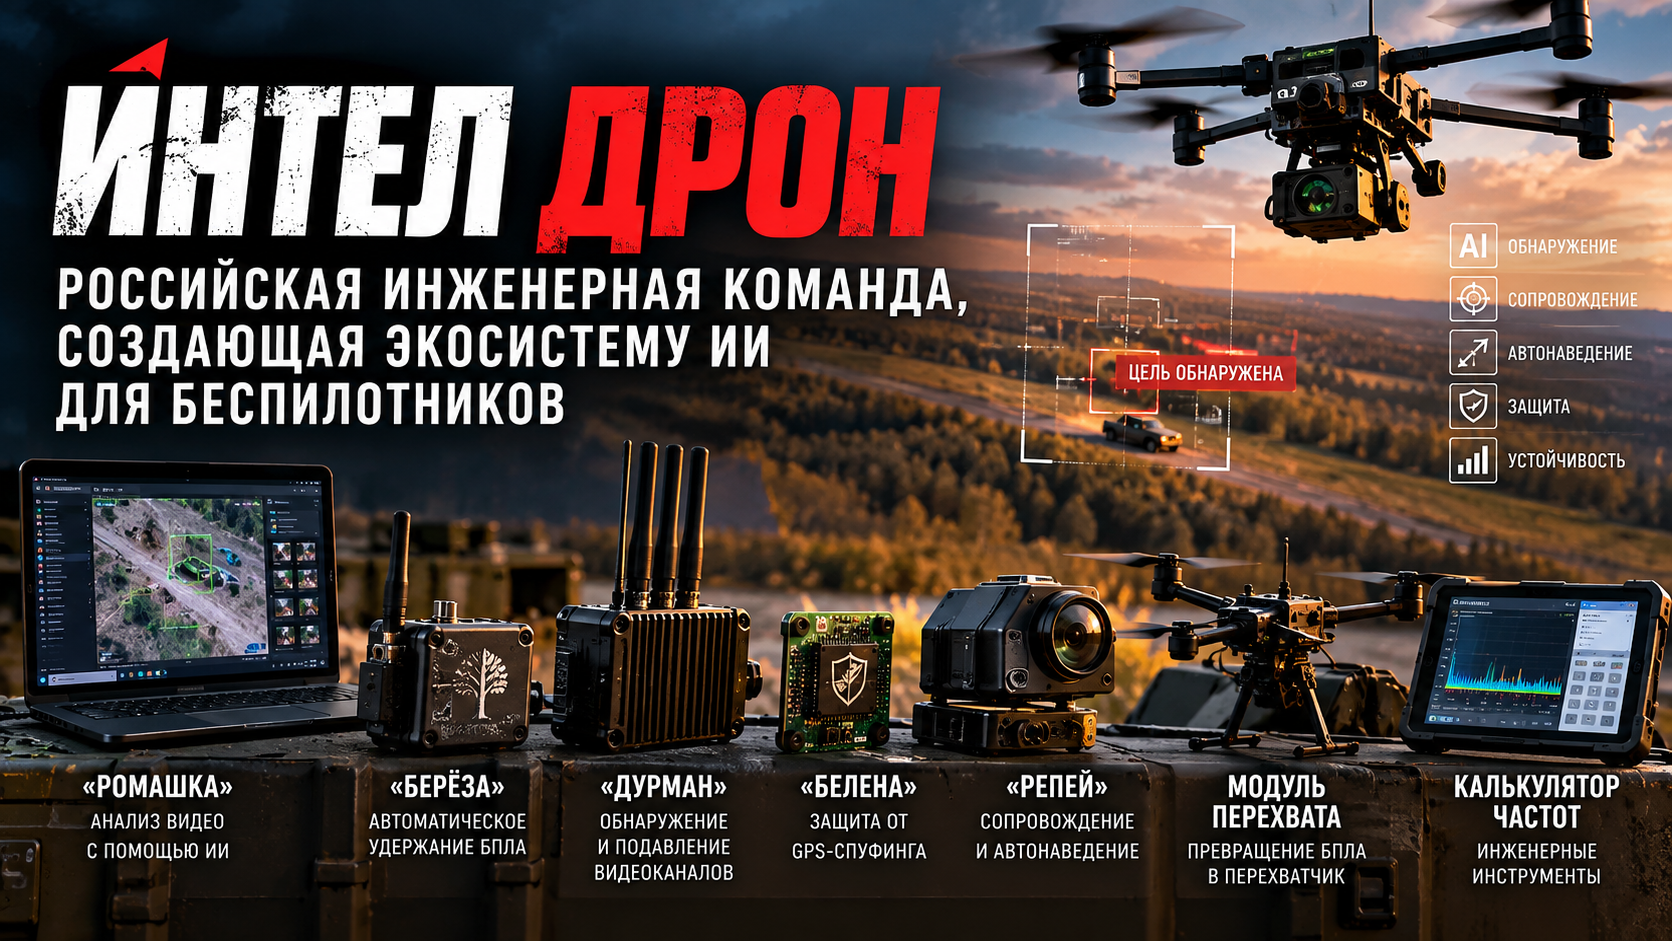
Небольшие инженерные команды всё чаще становятся источником инноваций в сфере беспилотной авиации. «Интел Дрон» разрабатывает собственную экосистему программных и аппаратных решений с элементами искусственного интеллекта: анализ видеопотока, автоматическое удержание БПЛА, защиту от GPS-спуфинга, системы донаведения, радиоэлектронного противодействия и другие технологии, которые проходят практическую апробацию.
Pardus · Главный редактор
Интел Дрон: как небольшая инженерная команда создает экосистему искусственного интеллекта для БПЛА
Искусственный интеллект становится одной из главных движущих сил развития современной беспилотной авиации. Еще несколько лет назад подобные технологии были доступны преимущественно крупным компаниям и научным центрам, однако сегодня ситуация стремительно меняется. Всё больше перспективных решений создают небольшие инженерные коллективы, которые способны быстро реагировать на возникающие задачи, экспериментировать и внедрять новые подходы без длительных бюрократических процедур.
Именно с такой командой мы хотим познакомить читателей. «Интел Дрон» — молодой инженерный коллектив, который занимается разработкой программных и аппаратных решений для беспилотной авиации. Несмотря на небольшой размер команды, разработчики уже создали целую линейку продуктов, объединённых общей идеей — сделать управление беспилотниками более интеллектуальным, автоматизированным и устойчивым к современным угрозам.
В портфеле команды уже находятся программная система анализа видеопотока «Ромашка», модуль автоматического удержания «Берёза», фильтр против подмены спутниковой навигации «Белена», система автоматического воздействия на аналоговые видеоканалы «Дурман», перспективный комплекс автоматического донаведения «Репей», модуль превращения обычного беспилотника в перехватчик, а также бесплатные инженерные инструменты для специалистов по радиосвязи.
Интересно здесь не только количество проектов. Все разработки постепенно складываются в единую экосистему, где различные устройства и программные комплексы способны работать совместно, закрывая сразу несколько задач — от обнаружения целей до автоматизации полёта и повышения устойчивости аппаратов в условиях радиоэлектронного противодействия.
Почему подобные команды сегодня особенно важны
Развитие отрасли беспилотных систем давно перестало быть исключительно сферой крупных оборонных предприятий. Современные вычислительные мощности, доступность элементной базы и открытых программных платформ позволяют небольшим коллективам создавать продукты мирового уровня.
Во многих случаях именно небольшие команды становятся источником наиболее интересных инженерных решений. Они быстрее принимают решения, оперативнее проводят испытания и могут за считанные недели реализовать идеи, на которые крупным организациям потребовались бы месяцы согласований.
Особенно это касается программных продуктов, связанных с компьютерным зрением, обработкой видеопотока и искусственным интеллектом. Здесь скорость разработки зачастую становится не менее важной, чем объём ресурсов.
Именно поэтому сегодня всё чаще появляются небольшие специализированные коллективы, каждый из которых занимается собственной нишей. Кто-то создаёт автопилоты, кто-то системы связи, кто-то программное обеспечение, а кто-то объединяет всё это в единую платформу.
Команда «Интел Дрон» выбрала именно такой путь.
«Ромашка» — искусственный интеллект, который смотрит видео вместо оператора
Одной из наиболее зрелых разработок команды стала система анализа видеопотока «Ромашка».
Любой оператор разведывательного беспилотника знает, насколько много времени занимает просмотр видеозаписей после полёта. Даже десятиминутный вылет может содержать тысячи кадров, среди которых необходимо найти всего несколько секунд действительно важной информации.
Если речь идёт о продолжительных полётах или нескольких аппаратах одновременно, объём данных становится настолько большим, что ручной просмотр начинает занимать часы.
Именно эту проблему и решает «Ромашка».
Комплекс использует алгоритмы компьютерного зрения для автоматического поиска объектов на видеозаписи или в видеопотоке в режиме реального времени. После обработки оператор получает готовый журнал обнаружений с указанием точного времени появления каждого объекта.
Вместо просмотра всей записи специалист может сразу перейти к нужному эпизоду, что значительно ускоряет анализ полученной информации.
Что умеет система
- автоматически анализировать видеозаписи с БПЛА;
- работать с потоковым видео в режиме реального времени;
- обнаруживать объекты с использованием моделей искусственного интеллекта;
- формировать журнал обнаружений;
- создавать тайм-коды каждого события;
- экспортировать результаты анализа.
По мере развития проекта команда постоянно расширяет библиотеку моделей распознавания.
На сегодняшний день уже реализованы модели для обнаружения различных типов беспилотников, техники и других объектов. В дальнейшем список распознаваемых целей будет постепенно увеличиваться.
Подобный подход особенно интересен тем, что программный комплекс не привязан к одному конкретному типу аппаратов. При появлении новых моделей искусственного интеллекта их можно добавлять без изменения общей архитектуры системы.
Почему это важно
Сегодня практически все современные беспилотные комплексы генерируют огромный объём видеоданных. При этом главной проблемой становится уже не получение изображения, а его последующая обработка.
Именно поэтому системы автоматического анализа видео становятся одним из наиболее быстро развивающихся направлений применения искусственного интеллекта.
Компьютер способен непрерывно анализировать поток кадров без усталости, пропусков внимания и снижения концентрации. Задача оператора постепенно меняется — вместо поиска объектов он начинает работать уже с готовыми результатами, проверяя только обнаруженные события.
Это существенно повышает эффективность работы расчёта и позволяет быстрее принимать решения.
«Берёза» — следующий шаг к автономному полёту
Вторым крупным проектом команды является аппаратный модуль «Берёза», предназначенный для автоматического удержания беспилотного летательного аппарата.
На первый взгляд задача может показаться простой. Однако именно автоматическое удержание позиции и курса становится основой для большого количества современных сценариев применения беспилотников.
Например, воздушные ретрансляторы, наблюдательные платформы, временные узлы связи или аппараты длительного дежурства должны максимально долго сохранять своё положение без постоянного участия оператора.
Именно для подобных задач создаётся «Берёза».
Разработка представляет собой компактный аппаратный модуль, который устанавливается между приёмником управления и полётным контроллером. Такое решение позволяет интегрировать систему в существующие платформы без серьёзной переделки конструкции беспилотника.
Одной из особенностей комплекса стала возможность настройки через собственную Wi-Fi сеть. Благодаря этому инженеру не требуется разбирать корпус устройства или выполнять перепайку для изменения параметров работы.
Через беспроводное соединение можно обновлять прошивку, изменять настройки и адаптировать систему под конкретную платформу, значительно упрощая эксплуатацию и обслуживание оборудования.
Развитие «Берёзы»: несколько БПЛА под управлением одного оператора
Однако разработчики не ограничиваются только функцией автоматического удержания. В настоящее время команда работает над новой версией программного обеспечения, которая может существенно изменить привычную схему управления беспилотниками.
Идея заключается в том, чтобы один оператор мог последовательно работать сразу с несколькими аппаратами. Пока внимание сосредоточено на одном БПЛА, остальные продолжают выполнять поставленную задачу в автоматическом режиме, удерживая позицию или заданное направление полёта.
Подобный подход способен значительно повысить эффективность использования расчётов. Вместо выделения отдельного оператора на каждый аппарат появляется возможность распределять внимание между несколькими машинами, передавая рутинные функции автоматике.
Разумеется, реализация подобных алгоритмов требует высокой надёжности работы системы и большого количества испытаний, поэтому команда продолжает активно тестировать различные сценарии применения.
Кроме того, в разработке находится и ночная версия комплекса, которая должна получить тепловизионный модуль. Это позволит использовать систему в условиях ограниченной видимости и расширит количество возможных сценариев эксплуатации.
«Дурман» — автоматическое обнаружение и подавление видеоканалов
Следующей разработкой команды стала система «Дурман», предназначенная для автоматического обнаружения аналоговых видеоканалов и воздействия на них.
Сегодня большинство аналоговых FPV-систем работают в диапазоне 5,8 ГГц. Несмотря на распространённость цифровых комплексов связи, аналоговое видео по-прежнему широко используется благодаря минимальной задержке сигнала и невысокой стоимости оборудования.
Однако поиск активного видеоканала вручную требует времени. Необходимо определить рабочую частоту, настроить оборудование и только после этого выполнять необходимые действия.
Разработчики «Дурмана» предлагают автоматизировать этот процесс.
Комплекс непрерывно контролирует радиоэфир, самостоятельно обнаруживает активный аналоговый видеосигнал и после его обнаружения автоматически включает воздействие именно на найденную частоту.
Оператору больше не требуется вручную выполнять поиск рабочего канала — система делает это самостоятельно.
Если источник сигнала оказывается в зоне действия комплекса, изображение на принимающей стороне может полностью исчезнуть либо значительно ухудшиться, что делает дальнейшее использование видеоканала затруднительным.
Автоматизация подобных процессов позволяет сократить время реакции и уменьшить нагрузку на оператора, особенно при работе в условиях быстро меняющейся радиоэлектронной обстановки.
«Белена» — защита от подмены спутниковой навигации
Одной из наиболее актуальных угроз для современных беспилотников остаётся GPS-спуфинг — преднамеренная подмена спутниковых координат.
Если аппарат начинает доверять ложным данным навигации, последствия могут быть самыми разными — от ухода с маршрута до полной потери управления.
Для повышения устойчивости к подобным воздействиям команда разрабатывает аппаратный модуль «Белена».
Принцип работы системы отличается от классических решений. Вместо попытки вычислить правильные координаты модуль анализирует, насколько спутниковые данные соответствуют реальному движению летательного аппарата.
Для этого используются сразу несколько независимых источников информации:
- инерциальная навигационная система;
- барометр;
- скорость полёта;
- высота;
- динамика изменения координат.
Если алгоритмы обнаруживают существенные расхождения между данными спутниковой навигации и фактическим поведением аппарата, система делает вывод о возможной подмене сигнала.
После этого модуль сообщает полётному контроллеру, что достоверное спутниковое решение отсутствует и использовать координаты ГНСС больше нельзя.
Такой подход позволяет избежать перехода на заведомо ложные координаты и своевременно задействовать альтернативные алгоритмы навигации, если они предусмотрены архитектурой конкретного беспилотного комплекса.
По мере распространения средств радиоэлектронной борьбы подобные системы становятся всё более востребованными как в военной, так и в гражданской беспилотной авиации.
Бесплатный инженерный калькулятор частот
Помимо аппаратных и программных комплексов команда разработала ещё один полезный инструмент — полностью бесплатный инженерный калькулятор частот.
На первый взгляд это небольшой сервис, однако именно подобные утилиты ежедневно экономят инженерам и операторам значительное количество времени при подготовке оборудования.
Калькулятор позволяет быстро выполнить несколько распространённых расчётов:
- получить гармоники выбранной рабочей частоты;
- оценить возможное взаимное влияние видеопередатчиков и каналов управления;
- рассчитать размеры V-образных дипольных антенн;
- рассчитать параметры пользовательских диполей для любой заданной частоты.
Инструмент распространяется бесплатно и доступен в двух вариантах: как браузерное приложение и как полностью автономная версия для Android в формате APK.
Подобные сервисы хорошо показывают подход команды к разработке. Помимо сложных инженерных изделий создаются и небольшие утилиты, которые помогают специалистам в повседневной работе с радиооборудованием и беспилотными системами.
«Репей» — автоматическое сопровождение и донаведение цели
Одним из наиболее перспективных направлений разработки команды является система «Репей», предназначенная для автоматического сопровождения объектов и донаведения беспилотного летательного аппарата на конечном участке траектории.
Именно конечная фаза полёта считается одной из самых сложных. Оператору необходимо не только обнаружить цель, но и удерживать её в поле зрения, компенсируя собственные движения аппарата, манёвры объекта и внешние факторы.
Разработчики «Репея» работают над алгоритмами, которые позволяют автоматизировать этот процесс.
Система использует технологии компьютерного зрения для обнаружения объекта, его сопровождения и последующего удержания в кадре. После захвата цели алгоритмы продолжают отслеживать её положение, рассчитывая необходимые корректировки траектории.
Подобные технологии активно развиваются во всём мире и считаются одним из наиболее перспективных направлений применения искусственного интеллекта в беспилотной авиации.
В настоящее время команда продолжает испытания различных алгоритмов сопровождения и изучает несколько вариантов реализации автоматического донаведения.
Модуль перехвата
Ещё одним направлением работы является универсальный модуль перехвата, который позволит превратить практически любой совместимый беспилотник в аппарат-перехватчик.
Подробные технические характеристики проекта пока не раскрываются, поскольку разработка продолжает проходить испытания. Однако сама концепция выглядит весьма интересной.
Вместо создания специализированного беспилотника с нуля разработчики предлагают использовать уже существующие платформы, дополняя их модулем, который обеспечивает выполнение задач перехвата.
Подобный подход способен значительно сократить время модернизации существующего парка беспилотников и снизить стоимость внедрения новых возможностей.
Сейчас изделие, как и другие разработки команды, проходит практическую апробацию.
Экосистема вместо отдельных устройств
Если рассматривать все проекты «Интел Дрон» по отдельности, может показаться, что речь идёт о наборе независимых разработок. Однако при более внимательном изучении становится заметна общая концепция.
Команда постепенно строит единую экосистему программных и аппаратных решений для беспилотной авиации.
В неё уже входят:
- система анализа видеопотока с применением искусственного интеллекта;
- модуль автоматического удержания беспилотника;
- фильтр обнаружения подмены спутниковой навигации;
- система автоматического воздействия на аналоговые видеоканалы;
- комплекс сопровождения и донаведения;
- универсальный модуль перехвата;
- бесплатные инженерные инструменты для специалистов.
Фактически разработчики формируют программно-аппаратную платформу, отдельные элементы которой могут использоваться как самостоятельно, так и совместно.
Такой подход выглядит весьма логичным. Современный беспилотный комплекс уже давно перестал быть просто летательным аппаратом. Сегодня это совокупность множества взаимосвязанных технологий: навигации, связи, компьютерного зрения, искусственного интеллекта, радиоэлектронной борьбы и программного обеспечения.
Именно интеграция всех этих компонентов постепенно становится главным направлением развития отрасли.
Небольшие команды — источник инженерных инноваций
История развития высоких технологий неоднократно показывала, что многие перспективные идеи рождаются именно в небольших инженерных коллективах. Их главным преимуществом является скорость принятия решений, возможность быстро менять направление разработки и оперативно проверять новые технические решения на практике.
Это особенно заметно в сфере искусственного интеллекта, где алгоритмы совершенствуются буквально каждый месяц, а новые модели компьютерного зрения регулярно открывают возможности, которых ещё недавно просто не существовало.
Поэтому появление подобных проектов выглядит вполне закономерным. Они не пытаются конкурировать с крупными предприятиями по масштабам производства, а сосредотачиваются на создании специализированных решений, которые способны закрывать конкретные задачи операторов беспилотных комплексов.
Заключение
Сегодня развитие беспилотной авиации всё больше определяется не только аппаратной частью, но и программным обеспечением. Искусственный интеллект постепенно становится таким же важным элементом БПЛА, как автопилот, система связи или полезная нагрузка.
Команда «Интел Дрон» является хорошим примером того, как небольшой коллектив инженеров способен создавать целую линейку взаимосвязанных решений — от интеллектуального анализа видеопотока и автоматизации полёта до защиты навигации, средств радиоэлектронного противодействия и перспективных систем сопровождения целей.
Все представленные разработки продолжают развиваться и проходят практическую апробацию. Насколько успешными окажутся эти проекты в дальнейшем, покажет время, однако уже сегодня можно сказать, что подобные инициативы делают российскую отрасль беспилотных технологий значительно разнообразнее и способствуют появлению новых инженерных решений.
Мы продолжим следить за развитием команды «Интел Дрон» и рассказывать нашим читателям о наиболее интересных отечественных разработках в области искусственного интеллекта, беспилотной авиации и робототехники.