Какой полётник выбрать для FPV‑дрона: честный разбор без маркетинга
Полётник. Как много в этом слове. Детально описали на что обратить внимание при выборе
Позывной «Блогер» · Воздушный журналюга
Какой полётник выбрать для FPV‑дрона: честный разбор без маркетинга
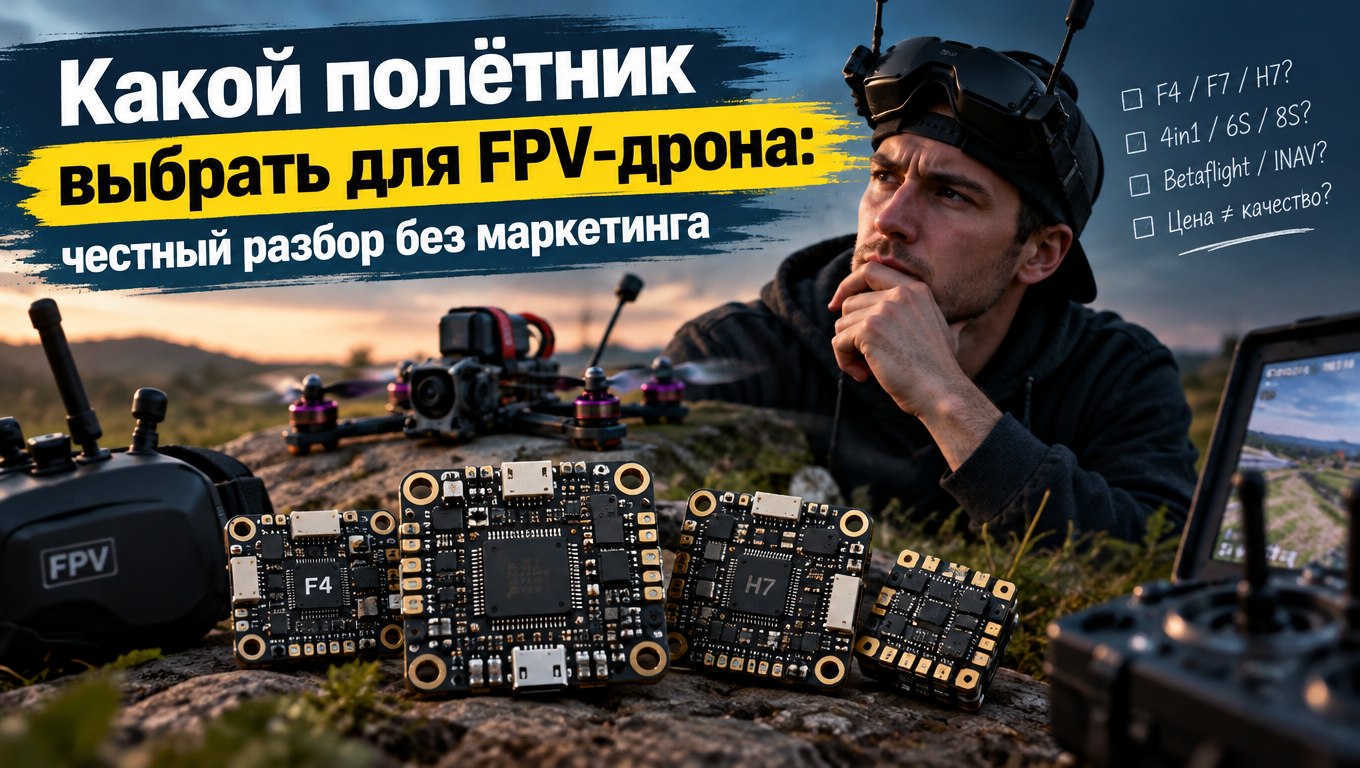
Полётный контроллер (FC, flight controller) — это «мозг» FPV‑дрона. От него зависит, насколько стабильно и предсказуемо будет вести себя аппарат в воздухе. Правильный выбор платы позволяет раскрыть потенциал рамы, моторов и электроники, а неверный — приводит к «дёрганому» полёту, зависаниям видеопередатчика и сложностям в отладке.
Что делает полётник
Полётник решает несколько критически важных задач:
- считывает данные с гироскопа и акселерометра;
- рассчитывает PID‑регуляторы — то есть определяет, насколько сильно и как быстро нужно изменить обороты моторов, чтобы удержать дрон в нужной позиции;
- отдаёт управляющие сигналы регуляторам оборотов (ESC);
- управляет видеопередатчиком (VTX), камерой, OSD, светодиодами, телеметрией и другой периферией.
Если полётник подобран неудачно или настроен плохо, дрон может демонстрировать нестабильность, терять управление, а отдельные модули (например, VTX или приёмник) — самопроизвольно перезагружаться из‑за просадок питания или помех.
Ключевые критерии выбора
При выборе полётного контроллера не стоит ориентироваться только на класс микроконтроллера (например, «F7 лучше, чем F4»). Важна совокупность характеристик:
- Прошивка. Betaflight — стандарт для ручного FPV (гонки, фристайл). iNAV — оптимальный вариант, если требуется навигация по GPS и функции автовозврата. ArduPilot — решение для тяжёлых аппаратов и сложных автономных миссий.
- Микроконтроллер. F405 — бюджетный и достаточный для большинства задач. F722/F745 — обеспечивают больший запас по портам и памяти. H743 — максимальная производительность и гибкость, но зачастую избыточны для типичных FPV‑сборок.
- Гироскоп. MPU6000 — устаревший, но предсказуемый и «мягкий» датчик, традиционно популярный у фристайлеров. BMI270 и ICM42688‑P — современные датчики с улучшенной фильтрацией шумов, но при неправильной настройке могут давать более «жёсткое» ощущение управления.
- UART‑порты. Их количество критически важно: приёмник, VTX (SmartAudio/MSP), GPS, телеметрия ESC, LED‑контроллер — всё это требует отдельных UART. Рекомендуется выбирать плату с запасом портов.
- Питание (BEC). Важно, чтобы блок питания платы обеспечивал достаточный ток на линиях 5 V, 9 V или 12 V для питания камеры, VTX, приёмника и периферии. Просадки напряжения — одна из частых причин нестабильной работы оборудования.
- Память для логов (Blackbox). Наличие внешней памяти (microSD) или достаточного объёма внутренней памяти позволяет записывать логи полёта. Это необходимо для анализа вибраций, отладки PID и выяснения причин крашей.
- Форм‑фактор и крепление. Плата должна соответствовать посадочному месту в раме (обычно 30,5×30,5 мм или 20×20 мм). Для снижения вибраций рекомендуется использовать антивибрационные стойки или прокладки.
Варианты полётников под разные сценарии
Для фристайла и гонок (Betaflight)
| Модель | MCU | Гироскоп | UART | BEC | Плюсы | Минусы |
|---|---|---|---|---|---|---|
| Matek F405‑CTR | F405 | ICM20689 | 6 | 5V 3A + 10V 2A | Отличный баланс характеристик, много портов, хорошая поддержка | Нет слота microSD, Blackbox во внутренней памяти |
| Foxeer F722 V3 | F722 | MPU6000 | 6+ | 5V 3A + 9V 2A | MPU6000 предпочтителен для фристайла, хороший BEC, множество интерфейсов | Стоимость выше, чем у базовых F4‑плат |
| SpeedyBee F405 V3 | F405 | BMI270 | 5 | 5V 3A + 9V 2A | Интеграция с ESC, Bluetooth для настройки | Меньше UART по сравнению с Matek |
Такие платы оптимальны для универсальных дронов, ориентированных на фристайл и гонки.
Для автономных миссий и GPS‑возврата (iNAV/ArduPilot)
| Модель | MCU | Датчики | UART | microSD | Плюсы | Минусы |
|---|---|---|---|---|---|---|
| Holybro Kakute F7 | F7 | ICM20689 + BMP280 | 4 | Да (через адаптер) | Компактность, наличие барометра, хорошая интеграция | Ограниченное количество UART, требуется адаптер для microSD |
| Matek H743‑SLIM | H743 | ICM42688‑P + BMP280 + компас | 7 | Да | Максимальное количество портов и ресурсов, подходит для сложных сборок | Высокая стоимость, избыточность для простых задач |
| Pixhawk 4 | STM32 + DSP | Много датчиков | Много | Да | Полноценный автопилот, поддержка сложных миссий | Крупные габариты, значительный вес, нецелесообразен для гоночного FPV |
Эти решения подходят для аппаратов, где требуется автономная навигация, возврат по GPS, телеметрия и выполнение заранее заданных миссий.
Бюджетные и компактные варианты
| Модель | MCU | Гироскоп | UART | BEC | Плюсы | Минусы |
|---|---|---|---|---|---|---|
| JHEMCU GF30F4 | F405 | MPU6000 | 4 | 5V 2A | Низкая стоимость, MPU6000 удобен для фристайла | Ограниченное количество портов, слабый BEC |
| Diatone Mamba F405 | F405 | BMI270 | 5 | 5V 3A | Оптимальное соотношение цены и качества | Отсутствует слот microSD |
Подходят для первых сборок, бюджетных дронов и случаев, когда не требуется большое количество периферийных устройств.
Сравнительные плюсы и минусы основных типов полётников
| Тип | Плюсы | Минусы |
|---|---|---|
| F405 (Betaflight) | Доступная стоимость, достаточная функциональность для большинства FPV‑задач, широкая поддержка сообществом | Ограниченное количество портов и памяти, может быть недостаточно для плотных сборок с множеством модулей |
| F722/F745 (Betaflight/iNAV) | Увеличенное количество портов и памяти, больший запас производительности | Более высокая стоимость, потенциальная избыточность для простых конфигураций |
| H7 (ArduPilot/iNAV) | Максимальная производительность, широкие возможности по подключению периферии, высокая гибкость | Высокая цена, более сложная настройка, часто избыточны для стандартных FPV‑задач |
| С MPU6000 | Предсказуемое и «мягкое» поведение в полёте, традиционно предпочитаются фристайлерами | Устаревший датчик, менее эффективная фильтрация шумов по сравнению с современными решениями |
| С BMI/ICM | Современные датчики, улучшенная фильтрация шумов, повышенная точность измерений | При неправильной настройке могут создавать ощущение «жёсткого» управления |
Практические рекомендации
Для минимизации проблем при сборке и эксплуатации стоит учитывать следующие моменты:
- Заранее подсчитать необходимое количество UART. Если в сборке планируется GPS, телеметрия ESC и дополнительные модули, портов может не хватить.
- Проверить наличие платы в списке поддерживаемых устройств (target) в конфигураторах Betaflight или iNAV. Отсутствие поддержки может привести к ограниченной функциональности или проблемам с прошивкой.
- Уделить внимание питанию. Суммарное потребление камеры, VTX и приёмника может достигать 2–3 А на линии 5 V. Недостаточная мощность BEC приводит к просадкам напряжения и сбоям.
- Использовать Blackbox для анализа полётов. Логи позволяют выявить вибрации, проблемы с PID и другие скрытые неисправности.
- Обеспечить антивибрационную развязку. Даже высокопроизводительный полётник будет работать некорректно, если на него передаются вибрации от рамы и моторов. Применение мягких стоек или прокладок существенно улучшает стабильность.
Типичные ошибки при выборе полётника
- Ориентация исключительно на класс микроконтроллера («F7 лучше F4»), без учёта реальных потребностей сборки.
- Недооценка требований к питанию периферии, что приводит к нестабильной работе VTX и других модулей.
- Игнорирование распиновки UART: на некоторых платах нумерация и назначение портов отличаются от общепринятых.
- Установка полётника без антивибрационной развязки, из‑за чего данные с гироскопа искажаются, а полёт становится нестабильным.