Видеосвязь FPV: полное практическое руководство
Инженерное руководство по FPV-видеосвязи: архитектура видеотракта, задержка, аналоговые и цифровые системы, частоты, расчёт радиолинии, антенны, монтаж, наземные станции, испытания и диагностика.
Администратор
Содержание · 20 глав и приложения
- Введение. Как пользоваться руководством
- Часть I. Требования и основы радиолинии
- Часть II. Аналоговые и цифровые системы
- Часть III. Оборудование и монтаж
- Часть IV. Проектирование и проверка
- Часть V. Эксплуатация
- Приложения
Введение. Как пользоваться руководством
FPV-видеосвязь часто описывают перечнем компонентов: камера, видеопередатчик, антенна, приёмник и очки. Такой список верен, но почти бесполезен при проектировании. Он не объясняет, почему две системы с одинаковой мощностью показывают разную дальность, откуда появляется задержка, почему изображение пропадает при развороте аппарата и почему замена антенны иногда даёт больший эффект, чем многократное увеличение мощности передатчика.
В этом руководстве видеоканал рассматривается как единая инженерная система. Её качество определяется не одним самым дорогим компонентом, а согласованностью всего тракта: от экспозиции сенсора до свечения пикселей дисплея, от выхода усилителя VTX до входа приёмника, от расположения антенны на борту до рельефа и помех в точке работы.
Материал можно читать двумя способами. При последовательном чтении первые четыре главы дают фундамент: требования, задержка, распространение радиоволн и бюджет линии. После этого сравнение аналоговых и цифровых систем, выбор диапазона, антенн и наземной станции становится осмысленным. Если нужно решить конкретную проблему, используйте блок «Что вы хотите сделать?» и переходите сразу к выбору, испытаниям или диагностике.
Как трактуются цифры. В руководстве различаются паспортное значение производителя, независимое измерение, собственное измерение и расчётная оценка. Например, заявленная чувствительность приёмника без указания режима, полосы и критерия качества не позволяет честно предсказать дальность.
Термин дальность здесь не означает расстояние, на котором «что-то ещё видно». Для аналогового видео критерием может быть различимость деталей или сохранение синхронизации; для цифрового — допустимые задержка, частота кадров, количество ошибок и отсутствие длительных остановок изображения. Поэтому любое утверждение о дальности имеет смысл только вместе с конфигурацией, условиями и заранее заданным критерием отказа.
Радиочастотные диапазоны и допустимая излучаемая мощность регулируются по-разному в разных странах. Техническая возможность передатчика не является разрешением на использование частоты или мощности. Перед эксплуатацией необходимо сверяться с актуальными требованиями своего региона.
Глава 1. Видеоканал как инженерная система
1.1. Зачем рассматривать весь тракт
Изображение проходит длиннее путь, чем кажется оператору. Свет попадает через объектив на сенсор; камера накапливает заряд, считывает строки или весь кадр, выполняет обработку; далее видеосигнал модулируется либо кодируется и пакетируется. Радиочастотная часть усиливает его, передаёт через фидер и антенну в среду. На земле обратная цепочка принимает сигнал, демодулирует или декодирует его и формирует кадр на дисплее.
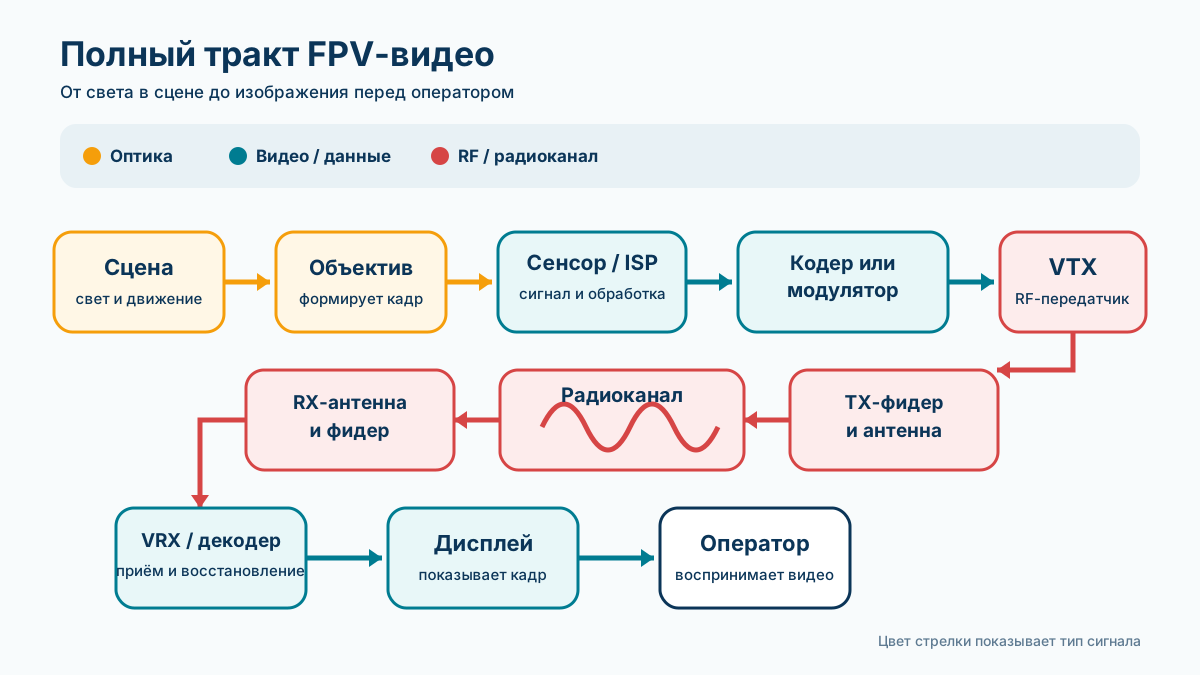
Если исследовать только радиопередатчик, можно пропустить неисправность камеры, просадку питания, потери в пигтейле, экранирование антенной батареей или дополнительную буферизацию дисплея. Практическое правило простое: диагностировать следует цепочку, а не любимый компонент.
1.2. Видео, управление и телеметрия — не один канал
На беспилотной платформе обычно одновременно работают несколько радиосистем. Канал управления передаёт сравнительно небольшой поток команд от оператора к аппарату. Телеметрия сообщает состояние системы в обратном направлении. Видеоканал переносит непрерывный поток, для которого одновременно важны полоса и задержка. GNSS-приёмник сам ничего не передаёт, но его очень слабый входной сигнал может пострадать от собственных передатчиков и цифрового шума на борту.
| Подсистема | Основной поток | Ключевой критерий | Типичный эффект отказа |
|---|---|---|---|
| FPV-видео | Борт → оператор | Задержка, непрерывность, достаточная детализация | Шум, фризы, потеря изображения |
| RC-управление | Оператор → борт | Надёжность и предсказуемое время доставки команд | Failsafe или потеря управления |
| Телеметрия | Обычно двусторонний | Целостность данных и приемлемая частота обновления | Устаревшие или отсутствующие данные |
| GNSS | Спутники → борт | Отношение сигнал/шум и геометрия созвездия | Снижение точности или потеря решения |
Различие потоков не означает их независимость. Передатчик видео способен перегрузить вход другого приёмника, гармоника может попасть в соседний диапазон, общая линия питания — перенести помеху от VTX или ESC в камеру, а близко расположенные антенны — изменить диаграммы друг друга. Электромагнитная совместимость будет подробно разобрана в главе 9, но учитывать её нужно уже на этапе постановки требований.
1.3. Семь требований вместо одного слова «лучше»
Универсально лучшей FPV-системы не существует. Для динамичного аппарата критичны небольшая и стабильная задержка, масса и предсказуемая деградация. Для технического осмотра могут быть важнее разрешение, динамический диапазон камеры и возможность рассмотреть мелкую деталь. Наземной платформе сложнее обеспечить прямую видимость, зато ограничения по массе и энергопотреблению часто мягче.
- Задержка. Важны не только среднее значение, но и разброс, редкие выбросы и поведение при ухудшении канала.
- Полезная детализация. Разрешение в спецификации не гарантирует читаемость сцены после сжатия, шума сенсора и движения.
- Надёжность. Следует заранее определить допустимую длительность нарушения изображения и критерий отказа.
- Радиус и геометрия работы. Дистанция без высоты антенн, рельефа и сектора движения не является полноценным требованием.
- Масса и энергия. Учитываются камера, VTX, кабели, антенна, охлаждение и влияние на продолжительность работы платформы.
- Интеграция. Напряжение питания, интерфейсы, OSD, управление настройками, размещение и электромагнитная совместимость.
- Жизненный цикл. Цена ремонта, доступность компонентов, совместимость поколений и возможность воспроизводимо настроить замену.
Перед выбором оборудования полезно записать требования численно. Вместо «маленькая задержка» — допустимый медианный результат и верхний процентиль. Вместо «далеко» — профиль маршрута, высоты, диапазон, критерий качества и необходимый запас. Вместо «хорошая картинка» — детали, которые оператор должен различить, при каком освещении и движении.
1.4. Почему увеличение мощности не лечит систему
Мощность передатчика входит в бюджет линии, но в логарифмическом масштабе. Удвоение мощности даёт примерно 3 дБ, увеличение в четыре раза — примерно 6 дБ. В идеальном свободном пространстве дополнительные 6 дБ соответствуют примерно двукратному увеличению расстояния при неизменных остальных условиях. На реальном маршруте выигрыш может быть меньше из-за перекрытия зоны Френеля, неправильной поляризации, направленности антенны, перегрузки приёмника помехами или теплового снижения мощности VTX.
За мощность приходится платить током и теплом. Более горячий передатчик сложнее разместить; недостаточный обдув способен изменить его режим; выросший ток повышает требования к стабилизатору и разводке питания. Кроме того, большая излучаемая мощность усиливает проблему совместимости с собственными приёмниками и соседними системами.
Правило безопасности. Не включайте VTX без исправной согласованной антенны, если производитель прямо не разрешает такой режим. Неисправный разъём или оборванный пигтейл может быть электрически эквивалентен отсутствующей нагрузке.
1.5. Карта отказов
Полезно разделять неисправности по доменам. Если OSD отображается, но изображения камеры нет, радиоканал и часть видеотракта, вероятно, продолжают работать: поиск начинается с камеры, её питания и входа в полётный контроллер или VTX. Если исчезает и изображение, и OSD, область поиска смещается к VTX, частоте, антенне, приёмнику и питанию. Полосы, синхронные изменению тяги, указывают на связь с силовой системой, но сами по себе ещё не доказывают, что нужен именно LC-фильтр.
| Область | Что проверяется первым | Почему |
|---|---|---|
| Источник изображения | Питание камеры, разъём, формат сигнала, наличие OSD | Позволяет отделить камеру от радиочасти |
| Бортовое питание | Напряжение под нагрузкой, перезапуски, нагрев | Просадка или шум затрагивают несколько блоков одновременно |
| RF-тракт | Частота, антенна, пигтейл, разъёмы, ориентация | Механические повреждения дают большой эффект при исправной электронике |
| Среда | Прямая видимость, зона Френеля, помехи, положение оператора | Стендовая исправность не гарантирует работу на маршруте |
| Наземная часть | Канал, антенна, diversity, питание, дисплей | Не всякое исчезновение изображения вызвано бортом |
Практический вывод главы: сначала сформулируйте измеримое требование и нарисуйте полный тракт. При неисправности двигайтесь по нему последовательно, меняя только один параметр за проверку.
Глава 2. Задержка от объектива до глаза
2.1. Что именно измерять
Glass-to-glass latency — время от момента, когда свет события проходит через объектив камеры, до момента, когда соответствующее изменение появляется на дисплее. Это определение охватывает весь тракт и лучше описывает опыт оператора, чем отдельно взятая «задержка радиолинка» или «задержка кодека».
Сквозная задержка состоит из нескольких частей:
TG2G = Tcapture + Tcamera + Tencode + Tqueue + Tradio + Tdecode + Tdisplay
Эта запись — модель, а не обещание, что блоки легко измерить отдельно. Между ними действуют очереди и синхронизация. Кадр может прийти к дисплею сразу перед обновлением либо сразу после него; пакет может дождаться следующего интервала передачи; автоматическая экспозиция способна изменить время накопления при ухудшении освещения.
2.2. Сенсор и камера
Камера не получает готовый кадр мгновенно. Сенсор накапливает свет в течение экспозиции, затем данные считываются. При global shutter пиксели экспонируются одновременно, хотя считывание обычно всё равно занимает время. При rolling shutter строки начинают и заканчивают экспозицию последовательно. Поэтому верхняя и нижняя части изображения относятся к немного разным моментам, а быстрое движение может вызвать наклон вертикалей и «желе».
Экспозиция связана с задержкой и качеством одновременно. В темноте длинная выдержка собирает больше света, но усиливает смаз движения и может ограничить фактическую частоту кадров. Производитель камеры FLIR прямо указывает в документации машинного зрения: если время экспозиции больше периода кадра, результирующая частота кадров становится ниже заданной. FPV-камера устроена не идентично промышленной, но физический конфликт тот же — нельзя бесконечно увеличивать экспозицию, сохраняя прежнюю временную характеристику.
После сенсора ISP выполняет демозаикацию, подавление шума, коррекцию цвета, управление экспозицией и другие операции. «Красивый» режим способен оказаться медленнее режима с минимальной обработкой. Поэтому сравнивать следует готовые режимы камеры, а не только тип сенсора.
2.3. Частота кадров и дискретность
Период одного кадра равен 1000 / FPS миллисекунд. При 30 кадрах/с это 33,3 мс, при 60 — 16,7 мс, при 100 — 10 мс. Это не означает, что система 60 FPS обязательно имеет задержку 16,7 мс. Период кадра лишь показывает временной масштаб, на котором работают захват, очереди и дисплей.
Событие может произойти сразу после начала очередной экспозиции и ждать следующей. Если стадии работают независимо и буферизуют целые кадры, каждая такая граница способна добавить часть периода или целый период. Низкая задержка достигается не надписью «60 FPS», а архитектурой, которая минимизирует ожидание и позволяет обрабатывать данные потоком.
2.4. Кодирование, буферы и эфир
В аналоговой системе нет видеокодека с межкадровым предсказанием, но задержка сенсора, камеры и дисплея остаётся. В цифровой системе кодер преобразует изображение в поток данных. Некоторые архитектуры могут передавать части кадра по мере их появления; другие ожидают полный кадр или группу данных. Сложное сжатие повышает эффективность использования радиоканала, но может потребовать дополнительного анализа, буферов и зависимости между кадрами.
Очередь возникает, когда входящий поток временно быстрее следующего блока. Короткий буфер уменьшает риск переполнения, но добавляет задержку. Адаптивная система при ухудшении радиоусловий может снизить битрейт, изменить модуляцию, добавить избыточность или накопить данные. Поэтому задержка цифрового FPV нередко зависит от качества канала.
Важно различать:
- пропагационную задержку радиоволны — на FPV-дистанциях она ничтожна по сравнению с обработкой;
- время организации радиопередачи — формирование пакетов, расписание, исправление ошибок и возможные повторы;
- задержку восстановления изображения после потери данных.
2.5. Дисплей тоже задерживает
Приёмник может уже декодировать кадр, но оператор ещё не видит его. Видеоинтерфейс, масштабирование, улучшение изображения, преобразование частоты и внутренний буфер дисплея добавляют время. Затем матрица обновляется строками или областями. Два монитора с одинаковой частотой могут иметь разную сквозную задержку.
Для очков и мониторов полезен режим с отключённой постобработкой, если он предусмотрен. DVR нельзя автоматически считать точным представлением увиденного оператором: запись может производиться в другой точке тракта, иметь другой буфер и пропускать особенности дисплея.
2.6. Среднее значение скрывает проблему
Пусть десять измерений дали 25 мс, а одиннадцатое — 180 мс. Среднее станет хуже, но не покажет, насколько опасен редкий длинный фриз. Для управления важны распределение и хвосты:
- медиана описывает обычное состояние;
- минимум помогает увидеть базовую архитектурную задержку;
- 95-й или 99-й процентиль показывает редкие ухудшения;
- максимум полезен только вместе с числом измерений и причиной выброса;
- джиттер характеризует изменчивость от кадра к кадру.
Измерять нужно не только рядом с передатчиком, но и при контролируемом ухудшении радиоканала. Система с немного большей, но стабильной задержкой может быть предсказуемее системы с отличной медианой и длительными случайными остановками.
2.7. Как измеряют glass-to-glass
Простой метод — направить тестируемую камеру на высокоточный таймер и сфотографировать одновременно таймер и дисплей другой камерой. Он удобен для приблизительного сравнения, но точность ограничивают частота и выдержка регистрирующей камеры, обновление обоих дисплеев и неоднозначность считываемых цифр.
Более строгий неинвазивный метод использует светодиод в поле зрения камеры и фотодатчик на соответствующей области экрана. Измеряется разница между физическим изменением света и его появлением на дисплее. В работе Баххубера и Штайнбаха описана система с частотой выборки 2 кГц и заявленной временной дискретностью 0,5 мс. Существенно, что авторы выполняют серию независимых измерений и анализируют распределение, а не одну красивую цифру.
Минимальный протокол сравнения. Зафиксируйте режим камеры, разрешение/FPS, режим передатчика, прошивку, дисплей и радиоусловия. Выполните серию измерений после прогрева. Публикуйте медиану, высокий процентиль и число измерений. Одно значение без конфигурации не воспроизводимо.
Практический вывод главы: измеряйте задержку от света до света. FPS, задержка кодека и рекламное значение производителя не заменяют сквозной серии измерений.
Источники к главе: C. Bachhuber, E. Steinbach, A System for High Precision Glass-to-Glass Delay Measurements in Video Communication; справочная документация FLIR по считыванию global и rolling shutter.
Глава 3. Распространение радиоволн без мифов
3.1. Частота и длина волны
Частота f и длина волны λ связаны выражением λ = c / f, где c — скорость света. Приближённо длина волны составляет 12,5 см на 2,4 ГГц и 5,17 см на 5,8 ГГц. Размеры резонансных элементов антенны связаны с долями длины волны, поэтому антенны более низких диапазонов обычно крупнее.
Из этого не следует, что низкая частота автоматически «всегда дальше», а высокая — «всегда ближе». При одинаковых изотропных антеннах свободнопространственные потери растут с частотой. Но реальные антенны имеют разную физическую апертуру, усиление, эффективность и ограничения по размеру. Сравнение диапазонов должно учитывать весь тракт и допустимую полосу, а не одну частоту.
3.2. Потери в свободном пространстве
Рекомендация ITU-R P.525 определяет базовые потери между изотропными антеннами в свободном пространстве:
FSPL = 32,4 + 20·log10(fМГц) + 20·log10(dкм), дБ.
Формула описывает идеальную опорную модель: вакуум, отсутствие земли, препятствий, отражений и помех. Она необходима для бюджета линии, но не является моделью реального низковысотного маршрута.
Из логарифмической зависимости следуют два полезных правила:
- удвоение расстояния добавляет примерно 6 дБ потерь;
- удвоение частоты при той же дистанции также добавляет примерно 6 дБ.
Например, для 5,8 ГГц и 2 км базовые потери составляют около 113,7 дБ. Это не означает, что линия обязательно заработает или обязательно не заработает: результат нужно сопоставить с мощностью, антеннами, фидерами и требуемым уровнем на входе приёмника.
3.3. Оптическая видимость ещё не гарантирует радиовидимость
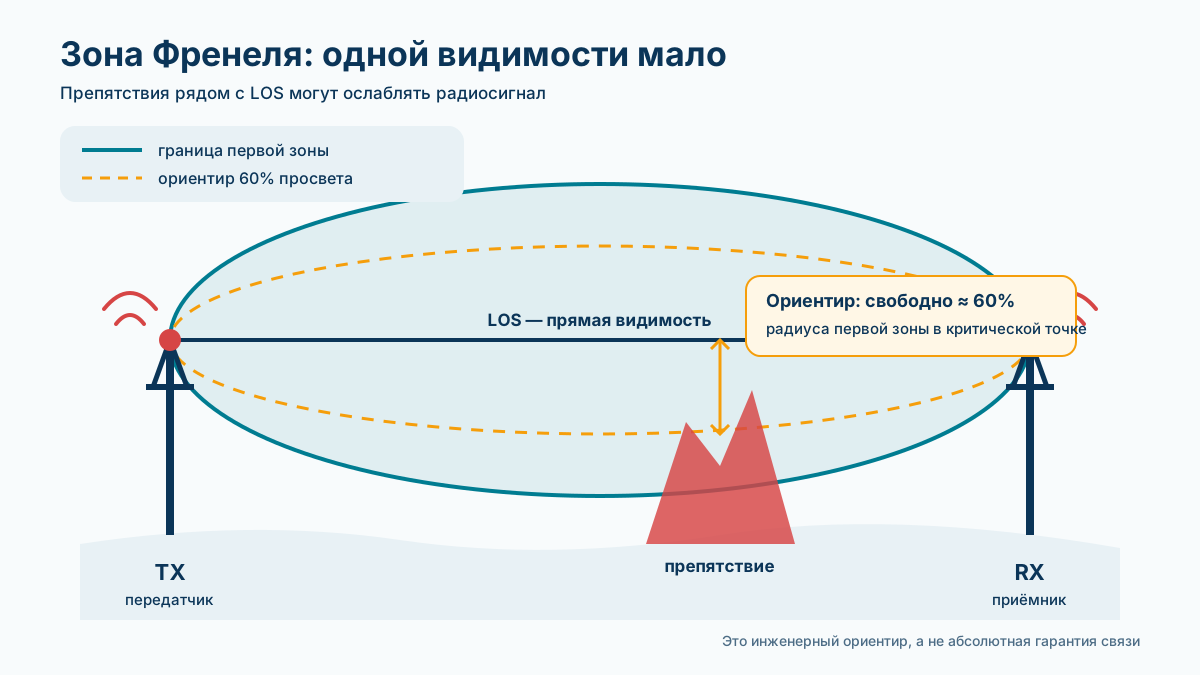
Прямая линия между антеннами — только центральная ось области, участвующей в распространении. Вокруг неё находятся эллипсоиды Френеля. Препятствие может не пересекать сам луч, но вторгаться в первую зону Френеля и создавать дополнительные дифракционные потери.
Радиус первой зоны в выбранной точке трассы:
r1 = √(λ·d1·d2 / (d1 + d2)), м,
где d1 и d2 — расстояния от точки до двух антенн в метрах. Максимальный радиус находится приблизительно в середине равномерного маршрута.
Для трассы 2 км на 5,8 ГГц радиус первой зоны в середине составляет примерно 5,1 м; 60% — около 3,1 м. На 1,3 ГГц при той же геометрии радиус уже около 10,7 м; 60% — 6,4 м. Более низкая частота уменьшает свободнопространственные потери, но требует большего геометрического просвета зоны Френеля.
ITU-R P.526 относит область к дифракционной уже от точки, где просвет равен 60% радиуса первой зоны. Это объясняет распространённую ситуацию: аппарат визуально виден, однако связь заметно ухудшается при снижении над полем, дорогой, крышей или гребнем.
3.4. Высота антенн и радиогоризонт
Кривизна Земли становится важна на больших дистанциях и при малой высоте антенн. Атмосферная рефракция немного изгибает траекторию радиоволн, поэтому в расчётах наземных линий часто используют эффективный радиус Земли. ITU-R P.834 приводит для стандартной атмосферы приближение k = 4/3, но это не постоянный закон природы: градиент рефракции меняется с погодными условиями.
Практическое следствие важнее формулы: поднятие наземной антенны часто улучшает линию сразу тремя способами — расширяет горизонт, освобождает зону Френеля и уменьшает экранирование близкими объектами. Однако высокая мачта с длинным тонким коаксиальным кабелем способна вернуть часть выигрыша в виде фидерных потерь. В главе 13 будет разобран выбор между длинным RF-кабелем и размещением приёмника ближе к антенне.
3.5. Отражения и многолучёвость
До приёмника приходит не только прямой сигнал. Радиоволна отражается от земли, воды, стен, металлических конструкций и техники. Копии проходят разные расстояния и складываются с разными фазами. В одной точке они усиливают друг друга, в соседней — частично гасят. Так появляются глубокие локальные замирания, которые невозможно объяснить одной формулой FSPL.
Низкая высота особенно чувствительна к отражению от земли. Небольшое перемещение оператора, изменение высоты аппарата или поворот антенны способны резко изменить результат. Поэтому тест «на столе всё работало» и единичный замер дальности не характеризуют надёжность маршрута.
Diversity помогает только тогда, когда его каналы получают достаточно различающиеся версии сигнала: например, антенны разнесены в пространстве, имеют разные диаграммы или поляризации. Два входа, подключённые к почти одинаково расположенным антеннам, не гарантируют полноценного выигрыша.
3.6. Рельеф, здания и растительность
Плотное препятствие в первой зоне Френеля вызывает дифракцию, отражение и поглощение. Универсального коэффициента «одно дерево равно N децибел» нет: результат зависит от частоты, глубины растительности, породы, плотности, влажности, сезона и геометрии.
ITU-R P.833 содержит несколько моделей затухания в растительности и прямо предупреждает, что широкий разброс типов и условий затрудняет создание единой процедуры. Приводимые значения являются типичными, а для точного прогноза нужны параметры конкретной трассы. Поэтому фраза «лес сокращает дальность в три раза» без описания леса, частоты и маршрута не является инженерным утверждением.
Здания нельзя моделировать только толщиной стены. Материал, арматура, металлизированное стекло, угол падения, проёмы и переотражения формируют сложную картину. Для FPV практичнее планировать прямую видимость либо выполнять измерения на репрезентативном маршруте, чем обещать дальность «через две стены».
3.7. Дождь, туман и влажная среда
Дождь действительно ослабляет радиоволны, но величина зависит от частоты, интенсивности осадков, поляризации и длины пути. ITU-R P.838 задаёт удельное затухание как γR = k·Rα, где R — интенсивность дождя в мм/ч, а коэффициенты зависят от частоты и поляризации.
Для масштаба: коэффициенты таблицы ITU около 6 ГГц дают при сильном дожде 50 мм/ч приблизительно 0,3 дБ/км. На двух километрах это порядок 0,6 дБ, а не гарантированное сокращение дальности в несколько раз. На практике во время дождя одновременно могут намокнуть антенны и растительность, измениться ориентация, видимость маршрута и отражения. Эти эффекты нельзя приписывать только поглощению в каплях.
Исправление распространённого мифа. Для 1–6 ГГц нельзя использовать универсальное правило «дождь или туман уменьшают дальность в 3–5 раз». Прямое атмосферное затухание рассчитывается в дБ на конкретной частоте и дистанции; влажная растительность и перекрытие трассы рассматриваются отдельно.
Практический вывод главы: FSPL — только отправная точка. Для реальной линии нужны профиль трассы, первая зона Френеля, высоты антенн, оценка препятствий, отражений и помех.
Источники к главе: ITU-R P.525-5 — Calculation of free-space attenuation; ITU-R P.526-16 — Propagation by diffraction; ITU-R P.833-10 — Attenuation in vegetation; ITU-R P.838-3 — Specific attenuation model for rain; ITU-R P.834-9 — Effects of tropospheric refraction.
Глава 4. Бюджет радиолинии и запас на замирания
4.1. dB, dBm и dBi
Децибел — логарифмическая единица отношения. Сам по себе dB не является мощностью: он описывает усиление или потери. dBm — абсолютная мощность относительно 1 мВт. dBi — усиление антенны относительно идеального изотропного излучателя в выбранном направлении.
| Мощность | Уровень |
|---|---|
| 1 мВт | 0 dBm |
| 10 мВт | 10 dBm |
| 25 мВт | ≈ 14 dBm |
| 100 мВт | 20 dBm |
| 250 мВт | ≈ 24 dBm |
| 500 мВт | 27 dBm |
| 1 Вт | 30 dBm |
Мощность переводится по формуле PdBm = 10·log10(PmW). Обратное преобразование: PmW = 10PdBm/10. Благодаря логарифмической записи усиления и потери можно складывать и вычитать.
4.2. От мощности VTX к EIRP
Мощность на выходе VTX ещё не равна мощности, излучаемой системой в направлении максимума антенны. Между ними находятся кабель и разъёмы, а антенна имеет собственные усиление и эффективность.
EIRP = PTX − LTX feeder + GTX antenna, dBm.
Например, передатчик 25 dBm, потери фидера 1 dB и антенна 2 dBi дают EIRP 26 dBm. Усиление антенны не создаёт энергию: оно перераспределяет её по направлениям. Больший dBi обычно означает более узкую диаграмму и требует точнее учитывать ориентацию.
EIRP важна не только для расчёта, но и для правовых ограничений. Ограничение может относиться к излучаемой мощности, а не к числу, выбранному в меню VTX.
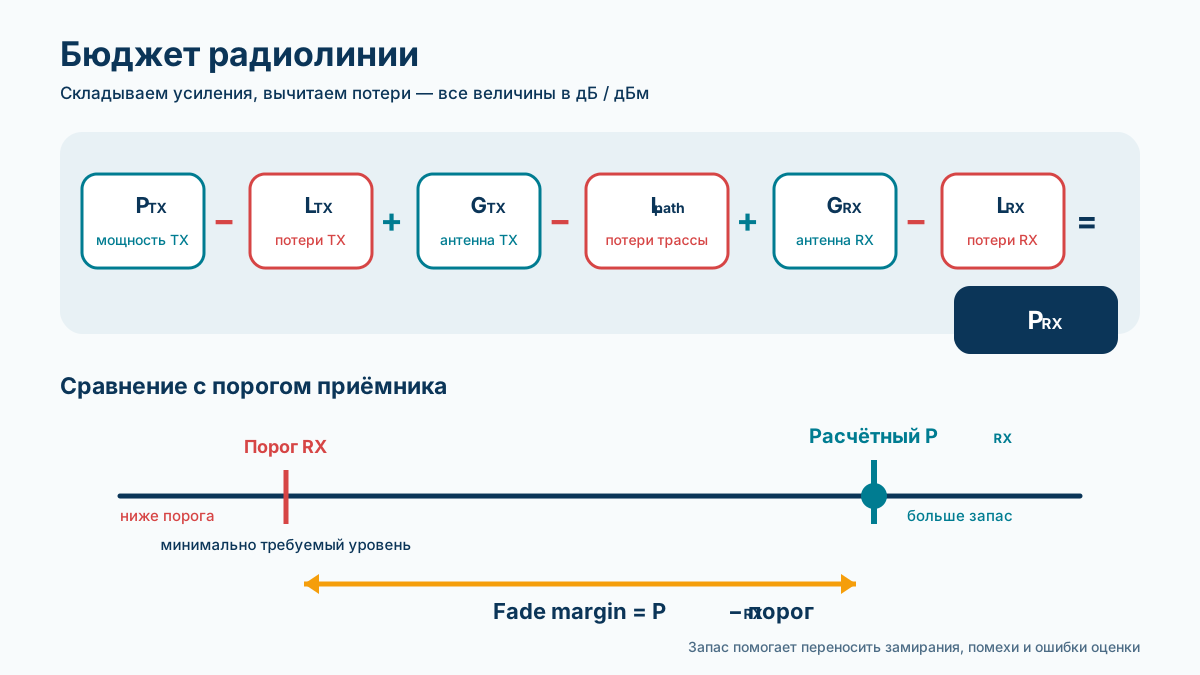
4.3. Основное уравнение бюджета
Для упрощённой линии в свободном пространстве ожидаемый уровень на входе приёмника:
PRX = PTX + GTX + GRX − LTX − LRX − FSPL − Lother, dBm.
В Lother входят дополнительные потери: несовпадение поляризации, препятствия, неидеальное наведение, конструкция аппарата и другие эффекты, если они известны. Не следует добавлять произвольные «магические 20 дБ» только для получения желаемого результата: каждое слагаемое должно иметь источник или статус инженерного допуска.
4.4. Пошаговый пример
Рассмотрим условную линию 5,8 ГГц длиной 2 км. Числа выбраны для объяснения метода и не являются рекомендацией конкретной конфигурации.
| Слагаемое | Значение | Знак в бюджете |
|---|---|---|
| Выход VTX | 25 dBm | + |
| Усиление бортовой антенны в нужном направлении | 2 dBi | + |
| Потери бортового фидера и разъёмов | 1 dB | − |
| FSPL, 5,8 ГГц и 2 км | 113,7 dB | − |
| Усиление наземной антенны в направлении аппарата | 8 dBi | + |
| Потери наземного фидера и разъёмов | 1,5 dB | − |
PRX = 25 + 2 − 1 − 113,7 + 8 − 1,5 = −81,2 dBm.
Предположим, что приёмник в выбранном режиме сохраняет заданный критерий качества до −90 dBm. Расчётный запас:
M = PRX − SRX = −81,2 − (−90) = 8,8 dB.
Эти 8,8 дБ — не «лишняя мощность», а бюджет на отклонение реальной среды от идеальной модели. Его будут расходовать крен аппарата, ошибки наведения, частичное перекрытие зоны Френеля, разброс характеристик, дополнительные кабели и замирания. Если заявленная чувствительность измерена по другому критерию качества, итоговый запас также окажется другим.
4.5. Чувствительность — это условие, а не магическое число
Чувствительность — минимальный входной уровень, при котором приёмник выполняет заданный критерий. Для цифровой системы критерием может быть BER/PER, заданный режим модуляции или качество декодирования; для аналоговой — определённое отношение сигнал/шум или субъективная пригодность изображения.
Тепловой шум при комнатной температуре имеет спектральную плотность около −174 dBm/Hz. Шум в полосе B увеличивается как 10·log10(B). В упрощённом виде:
Sensitivity ≈ −174 + 10·log10(B) + NF + SNRrequired, dBm.
Здесь NF — коэффициент шума приёмного тракта в децибелах, а SNRrequired — требуемое отношение сигнал/шум для выбранного режима и критерия. Широкополосный видеоканал несёт больше данных, но собирает больше шумовой мощности. Поэтому сравнивать чувствительность двух систем без полосы и режима некорректно.
Очень сильный соседний сигнал создаёт другую проблему: перегрузку входа и уменьшение динамического диапазона. Более чувствительный приёмник не обязательно лучше работает рядом с мощными передатчиками. Фильтрация, линейность и размещение антенн могут оказаться важнее ещё одного децибела паспортной чувствительности.
4.6. Noise floor и помехи
Расчёт по тепловому шуму задаёт физическую основу, но реальный шумовой фон включает чужие передатчики, широкополосную электронику, собственные гармоники и импульсные помехи. Если noise floor вырос на 10 дБ, полезный сигнал должен вырасти примерно на те же 10 дБ для сохранения прежнего SNR. Именно поэтому линия, успешно проверенная в тихом месте, может заметно ухудшиться на насыщенной площадке.
RSSI не всегда является точным измерителем полезного сигнала: реализация может учитывать суммарную энергию вместе с помехой. Для цифровых систем полезно анализировать SNR, качество модуляции, битрейт и ошибки; для аналоговых — характер шума и спектральную обстановку. Методики будут рассмотрены в главах 17 и 18.
4.7. Запас на замирания
Fade margin — разность между ожидаемым уровнем приёма и порогом выбранного критерия. Нулевой расчётный запас означает, что линия работает только в идеализированном среднем состоянии. Небольшое отклонение ориентации или среды приводит к отказу.
Нельзя назвать один правильный запас для всех FPV-систем. Он зависит от требуемой доступности, маршрута, мобильности, диаграмм антенн, характера деградации и последствий краткого обрыва. Для ответственной системы запас обосновывают измерениями на худшем репрезентативном маршруте, а не только таблицей.
| Изменение | Изменение бюджета | Цена решения |
|---|---|---|
| Удвоить мощность VTX | +3 dB | Ток, тепло, возможные ограничения и помехи |
| Увеличить усиление RX-антенны на 3 dB | До +3 dB в направлении максимума | Более узкий сектор и требования к наведению |
| Убрать 3 dB потерь фидера | +3 dB | Более короткий или толстый кабель, перенос приёмника |
| Освободить перекрытую зону Френеля | Зависит от геометрии | Подъём или перенос антенны |
| Снизить noise floor на 6 dB | До +6 dB по отношению сигнал/шум | Частотное планирование, фильтры и разнос |
Таблица показывает, почему работа с потерями и помехами может быть эффективнее наращивания мощности. Три децибела, потерянные в плохом кабеле, равнозначны половине мощности на логарифмической шкале. Но антенна с большим усилением даст выигрыш только внутри своей диаграммы.
4.8. Рабочий алгоритм расчёта
- Зафиксировать частоту, полосу, режим и критерий пригодности видео.
- Записать реальную или подтверждённую выходную мощность VTX.
- Учесть потери каждого фидера и переходника на рабочей частоте.
- Использовать усиление антенн именно в направлении связи.
- Рассчитать FSPL как опорный минимум потерь.
- Добавить обоснованные потери трассы, поляризации и наведения.
- Сопоставить уровень с чувствительностью в том же режиме.
- Получить запас и проверить его полевым испытанием.
- После любого изменения обновить таблицу конфигурации.
Контроль здравого смысла. Расчёт с точностью до сотой доли децибела не становится точным, если усиление антенны, потери пигтейла и порог приёмника известны лишь приблизительно. Округляйте результат в соответствии с неопределённостью исходных данных.
Практический вывод главы: бюджет линии — прозрачная сумма усилений и потерь. Он не предсказывает среду идеально, но показывает, где система действительно приобретает или теряет запас.
Источники к главе: ITU-R P.525-5; Analog Devices, Radio Link-Budget Calculations for ISM-RF Products и Receiver Sensitivity Equation for Spread Spectrum Systems.
Глава 5. Аналоговая FPV-видеосвязь
Аналоговый FPV-видеоканал остаётся практичным решением там, где важны простота, малая масса, доступность компонентов и предсказуемое отображение ухудшающегося сигнала. Однако слово «аналоговый» не означает ни идеальной совместимости, ни отсутствия порога приёма. Камера, OSD, передатчик, приёмник и дисплей образуют единый тракт, и каждый его участок ограничивает качество изображения.
В этой главе рассматривается гражданская широкополосная FM-передача стандартного композитного видеосигнала CVBS. Её не следует смешивать с вещательным эфирным телевидением: исходный PAL или NTSC действительно используется как видеосигнал основной полосы, но радиочастотная несущая FPV-передатчика обычно модулируется по частоте, а не по вещательной схеме AM/VSB.
5.1. Путь сигнала от камеры до дисплея
Типовая система начинается с камеры, формирующей композитный аналоговый сигнал. Если требуется телеметрия, сигнал проходит через OSD-узел полётного контроллера, где к нему добавляются символы и графика. Затем VTX выполняет необходимую фильтрацию и предыскажение, частотно модулирует радиочастотную несущую и подаёт сигнал на антенну. Наземный VRX выбирает нужную центральную частоту, демодулирует FM и восстанавливает CVBS. Видеодекодер очков или монитора выделяет яркость, цвет и синхронизацию, после чего изображение выводится на дисплей.
| Участок | Что происходит | Типичные ограничения |
|---|---|---|
| Камера | Сенсор и процессор формируют PAL- или NTSC-совместимый CVBS | Оптика, экспозиция, шум сенсора, обработка и фактическая детализация |
| OSD | Синхронизируется с камерой и вставляет символы в видеосигнал | Несовпадение PAL/NTSC, потеря синхронизации, неправильный уровень сигнала |
| VTX | Обрабатывает CVBS и модулирует РЧ-несущую по частоте | Полоса, девиация, предыскажение, питание, нагрев и внеполосные излучения |
| Радиоканал | Переносит широкополосный FM-сигнал | Потери, замирания, многолучёвость, соканальные и соседние помехи |
| VRX | Выбирает канал, демодулирует FM и восстанавливает CVBS | Полоса фильтра, порог FM, перегрузка, частотная и профильная совместимость |
| Декодер и дисплей | Преобразуют CVBS в изображение | Автоопределение формата, деинтерлейсинг, масштабирование и поведение при потере sync |
DVR обычно подключён после приёмника и записывает уже принятый сигнал. Поэтому запись не является независимым подтверждением того, что оператор видел ровно такое же изображение: DVR может по-другому определять стандарт, масштабировать кадр, пропускать поля или добавлять артефакты сжатия.
5.2. Что находится внутри CVBS
CVBS объединяет в одной электрической линии яркостную составляющую, цветовую поднесущую, горизонтальную и вертикальную синхронизацию, интервалы гашения и опорную цветовую посылку burst. Это позволяет передавать изображение по одному проводу, но создаёт взаимное влияние компонентов. Недостаточное разделение яркости и цветности может проявляться ложным цветом на мелкой структуре или заметным рисунком цветовой поднесущей в яркостном изображении.
Для стандартного композитного интерфейса обычно применяется линия 75 Ом и номинальный уровень около 1 Vpp на правильно согласованной нагрузке. Источник с последовательным согласующим резистором и входная нагрузка образуют делитель напряжения, который учитывается видеодрайвером. Если один выход без буфера подключить сразу к двум входам с терминацией 75 Ом, сигнал окажется перегружен. Если терминации нет, уровень и отражения также могут выйти за допустимые пределы.
На короткой бортовой проводке влияние волновых процессов может быть менее очевидным, но это не отменяет требований к уровню, общей земле и разводке. Плохой контакт, длинная петля земли, ёмкостная нагрузка или неподходящий разветвитель способны ухудшить фронты синхроимпульсов и высокочастотные детали изображения.
5.3. PAL и NTSC в практическом FPV-тракте
| Параметр | NTSC, типичный FPV-режим | PAL 625/50, типичный FPV-режим |
|---|---|---|
| Полное число строк | 525 | 625 |
| Частота полей | 59,94 поля/с | 50 полей/с |
| Частота полных кадров | Около 29,97 кадра/с | 25 кадров/с |
| Развёртка | Чересстрочная 2:1 | Чересстрочная 2:1 |
| Цветовая поднесущая | 3,579545 МГц | 4,43361875 МГц |
| Типичная сетка MAX7456 | 30 × 13 символов | 30 × 16 символов |
Поле содержит только одну из двух групп строк чересстрочного изображения, поэтому 59,94 поля/с нельзя называть 59,94 полными кадрами/с. Движущийся объект меняет положение между полями, а последующая оцифровка и деинтерлейсинг могут создавать гребёнку, размытие или дрожание мелких горизонтальных деталей.
PAL предоставляет больше вертикальных строк, но это не гарантирует автоматически более чёткую картинку. Полезную детализацию ограничивает весь тракт: объектив, сенсор, обработка камеры, видеополоса, OSD, VTX, VRX, декодер и дисплей. Аналогично, более высокая частота полей NTSC сама по себе не доказывает меньшую сквозную задержку конкретной системы.
Термины PAL и NTSC часто используются упрощённо. Существуют PAL-M, PAL-N и другие варианты, поэтому утверждение «PAL всегда означает 625/50» формально неверно. В меню большинства FPV-камер и OSD под PAL обычно подразумевается именно распространённый вариант 625/50, но это следует проверять по документации оборудования.
5.4. Частотная модуляция и занимаемая полоса
В аналоговом FPV-передатчике мгновенное напряжение композитного видео изменяет мгновенную частоту радиочастотной несущей. Это второй уровень модуляции: цветовая поднесущая уже является частью CVBS, а затем весь композитный сигнал модулирует основную РЧ-несущую.
FM-приёмник может с помощью ограничителя подавлять часть амплитудных изменений, но это не делает тракт невосприимчивым к шуму и многолучёвости. Фазовые и частотные возмущения после демодуляции превращаются в ошибки видеосигнала. При слабом сигнале проявляется пороговый эффект FM: ниже определённого входного отношения сигнал/шум качество выхода способно ухудшаться быстро.
Необходимую полосу аналоговой FM приближённо связывают с максимальной модулирующей частотой и пиковой девиацией правилом Карсона:
Bn ≈ 2M + 2KD,
где Bn — необходимая полоса в герцах, M — наивысшая существенная модулирующая частота, D — пиковая девиация несущей, а K — коэффициент, выбираемый по нормативной методике или результатам измерений. Если в тракте присутствуют аудиоподнесущие, их также необходимо учитывать.
Практически важны четыре разные величины: необходимая полоса, измеренная занимаемая полоса, полоса фильтра приёмника и шаг между центральными частотами. Они не взаимозаменяемы. Например, наличие сетки с шагом 20 МГц не доказывает, что два соседних аналоговых канала не перекрываются. Реальный спектр зависит от девиации, уровня и содержания изображения, фильтрации, предыскажения и дополнительных поднесущих.
Поэтому для аналогового FPV нельзя задавать одну универсальную полосу. Для частотного планирования нужны спектральные измерения конкретной модели и режима либо регуляторный отчёт, в котором указаны методика, тестовый видеосигнал, разрешающая полоса анализатора и критерий измерения.
VTX нередко выполняет предыскажение видеосигнала, а VRX — обратное деэмфазирование. Эти цепи улучшают использование FM-канала, но должны быть взаимно согласованы. Несовместимая пара может формально принимать изображение на правильной частоте, однако давать чрезмерный высокочастотный шум, потерю мелких деталей или неверную амплитудно-частотную характеристику.
5.5. Как ухудшается аналоговое изображение
При умеренном снижении запаса связи аналоговый тракт обычно показывает возрастающие искажения непосредственно, без пакетных блоков и ожидания восстановления цифрового потока. Сначала может усиливаться мелкий случайный шум, затем ухудшаются цвет и тонкие детали. При недостаточной амплитуде цветового burst декодер способен включить color killer и оставить чёрно-белое изображение. Более глубокое ухудшение повреждает строчную и кадровую синхронизацию.
Такое поведение часто называют постепенной деградацией, но это не абсолютный закон. FM имеет порог, соканальный более сильный передатчик может быть резко захвачен приёмником, а потеря sync приводит к скачку, прокрутке или исчезновению изображения. Некоторые очки и мониторы при этом показывают синий или чёрный экран, а DVR может удержать последний кадр. Это уже логика оборудования после демодулятора, а не свойство аналогового радиоэфира.
В отличие от цифровой системы, случайные аналоговые помехи обычно не образуют характерные прямоугольные макроблоки кодека. Однако современный дисплей всё равно оцифровывает CVBS, поэтому масштабирование, шумоподавление и деинтерлейсинг могут добавлять собственные цифровые артефакты.
5.6. TVL и реальная детализация
TVL описывает горизонтальную разрешающую способность аналоговой камеры или тракта. Считается число различимых чередующихся светлых и тёмных вертикальных линий на участке, ширина которого равна высоте изображения. Одна пара «чёрная плюс белая» соответствует двум линиям, а не одной паре TVL.
TVL нельзя непосредственно приравнивать к числу пикселей сенсора. На результат влияют тестовая таблица, объектив, фокусировка, освещение, усиление, повышение резкости, выбранный критерий различимости и устройство отображения. Значение, измеренное только на выходе камеры, также не описывает сквозную детализацию после OSD, VTX, радиоэфира и VRX.
Для инженерного сравнения предпочтительны сквозные измерения по одной таблице и в одинаковых условиях. Паспортные заявления вроде «1000 TVL» или «1200 TVL» без методики не доказывают, что соответствующая детализация сохранится в CVBS-радиотракте.
5.7. OSD и DVR
MAX7456-подобный OSD принимает композитный сигнал, выделяет его синхронизацию и вставляет монохромные символы перед VTX. В Betaflight формат OSD должен совпадать с сигналом камеры: для PAL используется сетка 30 × 16, для NTSC — 30 × 13 символов. Автоопределение удобно, но при нестабильном входе ручная фиксация правильного стандарта упрощает диагностику.
Некоторые OSD способны генерировать собственную синхронизацию при отсутствии камеры. Поэтому ситуация «OSD есть, изображения камеры нет» обычно указывает на камеру, её питание, провод Video In или несовпадение формата. Одновременно она подтверждает, что по крайней мере участок от выхода OSD через VTX и VRX до дисплея способен передавать сформированный OSD-сигнал. Это не доказывает исправность входа камеры.
DVR оцифровывает уже полученный CVBS. Размер файла 720 × 480 или 720 × 576 описывает сетку записи, но не количество независимо различимых деталей. DVR может добавлять сжатие, деинтерлейсинг, пропуски и собственную задержку отображения; эти свойства нужно оценивать отдельно от радиоканала.
5.8. Совместимость компонентов
| Проверка | Почему это важно | Типичный результат несовпадения |
|---|---|---|
| PAL/NTSC камеры и OSD | OSD синхронизируется по входному CVBS | Смещение, обрезка или исчезновение символов |
| PAL/NTSC дисплея и DVR | Декодер должен правильно определить строки, поля и цвет | Прокрутка, чёрно-белое изображение, чёрный экран |
| Уровень и нагрузка 75 Ом | Сохраняются амплитуда и форма синхроимпульсов | Слабый контраст, клиппинг, ringing, потеря sync |
| Точная RF-частота | Одинаковые номера каналов разных сеток могут означать разные частоты | Слабый приём, соседний канал или отсутствие изображения |
| Девиация и полоса VRX | Фильтр и демодулятор должны соответствовать VTX | Шум, искажение уровней, потеря деталей |
| Предыскажение и деэмфазирование | Частотные характеристики пары должны дополнять друг друга | Излишне резкое, шумное или размытое изображение |
| Аудиоподнесущие | Разные семейства используют разные варианты аудиотракта | Нет звука или присутствует дополнительная помеха |
| CVBS или AHD | Оба сигнала могут быть аналоговыми, но электрически не взаимозаменяемы | Полное отсутствие совместимого изображения |
Маркировка «5,8 ГГц» означает только диапазон. Она не гарантирует совпадение центральной частоты, сетки, девиации или фильтрации. Аналогично, надпись «40 каналов» описывает набор частот приёмника, но не подтверждает одинаковое качество со всеми передатчиками.
5.9. Диагностика по изображению
| Артефакт | Вероятные области | Что проверить сначала |
|---|---|---|
| Случайный «снег» | Низкий C/N, широкополосная помеха, неверный канал, повреждение RF-тракта | Точную частоту, антенны, разъёмы и результат рядом на безопасной мощности |
| Цвет исчезает, яркость остаётся | Слабый burst, ограничение полосы, работа color killer | Формат камеры, прямое подключение камеры к монитору, видеопровод |
| Кадр катится или строки рвутся | Повреждение sync, неправильный PAL/NTSC, низкий уровень CVBS | Настройки формата, питание камеры и OSD, уровень на 75-омной нагрузке |
| Медленные полосы яркости | Пульсации питания, низкочастотная наводка, проблема общей земли | Питание от чистого источника и изменение схемы заземления на стенде |
| Полосы меняются с нагрузкой двигателей | Проводимая или излучаемая помеха силовой части | Питание камеры/VTX, прокладку проводов и поведение без силовой нагрузки |
| Ореолы и звон на границах | Несогласование, отражения, неправильная фильтрация | Терминацию, разветвители, длину и целостность видеолинии |
| Неверные оттенки или насыщенность | Ошибка фазы либо усиления цветности | Стандарт, тракт burst, настройки декодера и прямой тест цветными полосами |
| Чужое или чередующееся изображение | Соканальный сигнал и FM capture | Фактическую центральную частоту и активность других передатчиков |
| OSD есть, камеры нет | Камера, Video In, питание камеры или несовпадение формата | Прямой выход камеры и соединение камера → OSD |
Артефакт указывает на область поиска, но редко доказывает единственную причину. Например, полосы, меняющиеся с режимом двигателя, совместимы с помехой силовой электроники, однако виновником может быть также общий стабилизатор, провод земли или неудачная прокладка кабеля. Проверки следует выполнять на обездвиженной и безопасно закреплённой системе, изменяя по одному параметру.
5.10. Когда аналоговая система рациональна
Аналоговая архитектура оправдана, если приоритетны малая масса, простая замена компонентов, невысокая стоимость, совместимость с существующей наземной системой и возможность наблюдать ранние признаки ухудшения канала. Она также удобна для учебных стендов, небольших гражданских платформ и систем, где стандартной детализации достаточно для управления, а качественная запись ведётся отдельной бортовой камерой.
Аналог не является лучшим выбором, если оператору необходимо уверенно различать мелкие объекты, читать удалённую маркировку или получать передаваемую запись высокой чёткости. В таких задачах ограничение CVBS становится существеннее преимуществ простоты.
5.11. Практические выводы
- Рассматривайте аналоговый FPV как сквозной тракт, а не как отдельный VTX.
- Согласуйте PAL/NTSC между камерой, OSD, дисплеем и DVR.
- Проверяйте точную центральную частоту; номер канала без названия сетки недостаточен.
- Не выводите занимаемую полосу из шага каналов. Используйте документацию или спектральное измерение конкретного устройства.
- Не переводите TVL в пиксели по универсальной формуле и не сравнивайте паспортные TVL без общей методики.
- Учитывайте FM-порог, возможный захват другого сигнала и потерю синхронизации: аналоговая деградация не всегда остаётся плавной.
- Разделяйте качество живого изображения и качество DVR-файла.
- При диагностике сначала проверяйте питание, землю, формат, частоту, разъёмы и заведомо исправную пару компонентов.
- До включения VTX проверяйте подключение подходящей антенны, тепловой режим и действующие региональные ограничения по частоте и мощности.
5.12. Источники к главе 5
- ITU-R BT.1700 — Characteristics of composite video signals for conventional analogue television systems.
- ITU-R BT.470-7 — Conventional analogue television systems.
- SMPTE ST 170:2004 — Composite Analog Video Signal, NTSC for Studio Applications.
- ITU-R BT.1439-1 — Measurement methods applicable in the analogue television system.
- ITU-R F.405-1 — Pre-emphasis characteristics for FM radio-relay television systems.
- 47 CFR § 2.202 — Bandwidths.
- NTIA Manual, Annex J — Guidance for Determination of Necessary Bandwidth.
- Texas Instruments — Video Designs Using High-Speed Amplifiers.
- Texas Instruments LM1881 — Video Sync Separator.
- Texas Instruments TVP5150A — NTSC/PAL/SECAM Video Decoder.
- Analog Devices MAX7456 — On-Screen Display with Integrated EEPROM.
- Betaflight — OSD Tab.
- Betaflight — Hardware: analog OSD signal path.
- ArduPilot — OSD Overview.
- ISO 12233:2024 — Photography: resolution and spatial frequency response.
- Sandia National Laboratories — Horizontal TV lines versus modulation transfer function measurements.
- Tektronix — Introduction to Video Measurements.
- Airwave AWM661TX — 5.8 GHz PAL/NTSC FM A/V module.
- ImmersionRC Tramp HV — 5.8 GHz FM Video Transmitter.
- ImmersionRC Duo5800 — 5.8 GHz A/V Diversity Receiver.
Стандарты и веб-документация проверены 12 сентября 2026 года. Характеристики конкретного оборудования следует дополнительно сверять по модели, аппаратной ревизии и версии прошивки.
Глава 6. Цифровая FPV-видеосвязь
Цифровой FPV-тракт нельзя сводить к надписи «1080p» или одному числу задержки. Между матрицей камеры и глазами пилота последовательно работают сенсор, обработка изображения, видеокодирование либо специализированное представление сигнала, пакетный транспорт, радиоканал, механизм исправления ошибок, приёмник, декодер и дисплей. Каждый этап вносит задержку, а некоторые этапы накапливают данные в буфере. Поэтому две системы с одинаковой частотой кадров могут существенно различаться по джиттеру, характеру деградации и времени восстановления после помехи.
Для инженерного сравнения особенно важно разделять паспортную минимальную задержку, задержку самого радиотракта и полную задержку glass-to-glass, или G2G. Последняя измеряется от физического изменения сцены перед камерой до появления соответствующего изменения на экране очков. Только G2G включает сенсор, кодек, радио, декодер и дисплей. Даже корректно измеренное значение нельзя переносить на другую камеру, прошивку, видеорежим или внешние очки с HDMI-входом.
6.1. Четыре архитектурных класса
Рассматриваемые системы представляют не четыре варианта одного протокола, а разные инженерные компромиссы. DJI O3 и Walksnail Avatar используют эффективное межкадровое видеокодирование H.265 и закрытый радиотракт. HDZero применяет специализированную схему Joint Source Channel Coding, ориентированную на передачу изображения с минимальной буферизацией. OpenIPC строит настраиваемый конвейер из аппаратного H.264/H.265-кодера, RTP/UDP и открытого пакетного радиотранспорта WFB-ng.
| Класс | Представление видео | Пакетный и радиотракт | Что известно о FEC и ARQ | Основной инженерный компромисс |
|---|---|---|---|---|
| DJI O3 | H.265, до 50 Мбит/с | Закрытый O3+; автоматический или ручной канал, ширина 10/20/40 МГц | Точные FEC, interleaving, пакетизация и правила повторов не опубликованы | Высокая детализация и адаптация ценой закрытости и переменной временной характеристики |
| Walksnail Avatar | H.265; профили 25 и 50 Мбит/с | Закрытый цифровой тракт с управлением скоростью по SNR/MCS | Конкретная схема FEC и наличие радиоповторов публично не определены | Настраиваемое качество и разрешение при возможных колебаниях битрейта и задержки |
| HDZero | JSCC; не обычный H.264/H.265 | Отображение видеоданных в созвездие OFDM, минимальная буферизация | Внутренняя логика ASIC DM5680 закрыта; детали защиты нельзя выводить из открытой прошивки | Предсказуемое время доставки ценой непосредственной видимости радиошумов |
| OpenIPC + WFB-ng | Аппаратный H.264 или H.265, RTP/UDP | Один исходный UDP-пакет отображается в один raw 802.11-пакет | Reed–Solomon, параметры k/n открыты; эфирные ACK стандартного Wi-Fi отключены | Полная управляемость, но результат зависит от конкретной сборки и настройки |
6.2. DJI O3: закрытый адаптивный тракт
В DJI O3 камера, вычислительный модуль и радиомодем образуют единую систему. Официально подтверждены H.265 для передаваемого изображения, максимальная скорость 50 Мбит/с, двухантенная конфигурация 2T2R и режимы ручного либо автоматического выбора канала. В ручном режиме доступны полосы 10, 20 и 40 МГц; число одновременно доступных каналов зависит от выбранной ширины. Фактическая скорость не гарантируется: DJI прямо указывает, что она меняется вместе с условиями эксплуатации.
Такое описание позволяет уверенно говорить об адаптивном использовании канала, но не раскрывает его реализацию. В открытых документах нет таблиц кодовых скоростей FEC, структуры радиокадра, глубины interleaving, размеров видеобуферов и условий повторной передачи. Поэтому объяснение каждого скачка задержки «ожиданием повторного пакета» было бы предположением. Наблюдаемое поведение может складываться из изменения модуляции, битрейта кодека, размера буфера, пропуска кадров, защиты важных данных и других закрытых механизмов.
Для O3 производитель указывает минимальную end-to-end задержку 30 мс при 1080p100 с Goggles 2, Goggles Integra или Goggles 3 и 40 мс при 1080p60. С FPV Goggles V2 приведены значения менее 28 мс при 810p120 и менее 40 мс при 810p60. Эти числа получены в открытом пространстве без помех и являются паспортными минимумами. Их нельзя представлять как независимую G2G-статистику или как гарантированную задержку в полёте.
При ослаблении сигнала практический результат адаптации проявляется сначала как снижение тонкой детализации, затем как более заметные следы компрессии и нарушение плавности. Степень размытия зависит не только от радиолинии, но и от сцены: листва, трава и быстрые вращения требуют значительно больше битов, чем небо или медленный полёт. Один и тот же отображаемый битрейт не означает одинакового визуального качества для разных кадров.
6.3. Walksnail Avatar: видимая лестница адаптации
Walksnail Avatar также использует H.265, но предоставляет больше наблюдаемых параметров радиолинии. В зависимости от оборудования и прошивки доступны 720p, 1080p, стандартная или повышенная частота кадров, а также профили 25 и 50 Мбит/с. Высокий битрейт требует большей полосы и сокращает число доступных каналов. Поэтому 50 Мбит/с нельзя считать безусловно «лучшим» режимом: в чистом эфире он сохраняет больше деталей, а при ограниченном запасе связи профиль 25 Мбит/с может быть устойчивее.
Отладочные данные Walksnail связывают SNR, индекс MCS и скорость потока. Для стандартного профиля опубликована ориентировочная лестница 25, 15, 8, 4 и 1 Мбит/с; для высокого — 50, 25, 15, 8 и 4 Мбит/с. По мере ухудшения SNR система переходит к более низкому MCS и уменьшает битрейт. Это подтверждает адаптацию скорости, но не раскрывает внутреннюю пакетизацию, FEC и условия возможных повторов.
Переход на нижнюю ступень имеет двойной эффект. Более устойчивый радиорежим помогает сохранить связь, однако видеокодеру приходится описывать сцену меньшим количеством данных. На динамичных текстурах появляются размазывание, укрупнение блоков и потеря мелких ориентиров. При дальнейшем ухудшении возможны пропуски и кратковременные замирания. Отображаемая в очках задержка при этом может колебаться, но она не обязательно равна независимо измеренной G2G.
Режим Race снижает разрешение до 540p, фиксирует высокую частоту кадров и ограничивает выбор битрейта стандартным профилем. В полевом испытании Oscar Liang от 5 сентября 2023 года использовались Avatar Nano V3 и бета-прошивка 34.40.15. Отображаемая задержка обычно составляла 23–24 мс и кратковременно достигала 33 мс за густой растительностью; в стандартном режиме наблюдался диапазон 25–35 мс. Эти данные полезны как описание поведения конкретной прошивки, но методика не превращает их в лабораторное G2G-измерение.
В испытании Chris Rosser с высокоскоростной камерой приводятся примерно 30 мс для 720p60 и 42 мс для 1080p60 при 50 Мбит/с. Однако в доступных материалах не зафиксирована версия прошивки. Эти числа следует цитировать вместе с моделью, режимом и оговоркой о неизвестной прошивке, а не объединять с результатами Race Mode или текущими версиями Avatar.
6.4. HDZero: доставка изображения без длинного буфера
HDZero часто называют «несжатой цифровой системой», но это упрощение может ввести читателя в заблуждение. Официальное описание использует термин Joint Source Channel Coding: входные видеоданные непосредственно связываются с отображением на созвездие OFDM вместо прохождения через обычный H.264/H.265-конвейер. Это не доказывает передачу полного необработанного растра. Корректнее говорить о специализированном низкобуферном кодировании, детали которого реализованы в закрытом ASIC.
Открытый репозиторий VTX содержит прошивку встроенного микроконтроллера DM5680, а программное обеспечение очков также доступно для изучения. Из этого, однако, не следует открытость самого алгоритма видеопредставления и FEC. Независимый анализ Kandred предполагает обработку блоков изображения и неодинаковую защиту данных разной важности, но автор прямо отделяет реконструкцию от опубликованной спецификации. Использовать такие оценки как установленные параметры кодовой скорости нельзя.
Главная наблюдаемая особенность архитектуры — отсутствие длительного ожидания целого сжатого кадра или длинной цепочки зависимых кадров. Ошибки радиоканала становятся видимыми сразу как повреждённые области и цифровой шум. Изображение может потерять читаемость, но система не должна накапливать дополнительный видеобуфер только ради восстановления прежнего качества. Официально заявлена задержка радиотракта менее 1 мс и фиксированное временное поведение при изменении качества приёма.
При оценке задержки HDZero важно различать первый изменившийся пиксель и завершение полного кадра. Для Nano 90 с интегрированными HDZero Goggles в режиме 720×540 при 90 кадрах/с указываются около 3 мс до первого пикселя и 14,1 мс до полного кадра. При 60 кадрах/с расчётное время полного обновления возрастает примерно до 19,7 мс. Старый тракт Shark Byte/HDZero через внешний VRX и HDMI в испытании 960 fps показывал около 28–29 мс до полного кадра. Разница обусловлена не только радио, но и внешним HDMI-трактом и дисплеем.
Версия прошивки в исходном испытании Nano 90 не была надёжно установлена, поэтому к нему нельзя приписывать современную прошивку очков. Найденный релиз v9.5.0 имеет обозначение Rev20250319 и содержит изменения HDMI-режимов, но это отдельное состояние программного обеспечения. Для публикации корректнее сохранить дату исходного теста и отметить отсутствие номера прошивки.
6.5. OpenIPC и WFB-ng: открытый конвейер
OpenIPC отличается тем, что не обозначает единственную неизменную радиосистему. Типовой тракт состоит из сенсора, аппаратного кодера камеры, стримера Majestic, RTP/UDP, передатчика WFB-ng, raw-режима Wi-Fi-адаптера, приёмного WFB-ng, декодера и выбранного дисплея. Замена любого компонента способна изменить задержку сильнее, чем переключение разрешения.
Majestic позволяет выбирать H.264 или H.265, разрешение, частоту кадров, битрейт, CBR/VBR/AVBR, размер GOP, структуру ссылок и разбиение изображения на slices. Короткий GOP сокращает время восстановления после потери опорных данных, но увеличивает средний поток. Несколько slices уменьшают область кадра, повреждаемую потерей одного пакета, ценой служебных расходов. Эти параметры дают инженеру прямой контроль над обменом качества, устойчивости и задержки.
WFB-ng принимает UDP-пакет как исходную единицу и, если позволяет размер, помещает его в один радиопакет 802.11. Адаптер работает без обычной ассоциации и без ожидания стандартных эфирных ACK. Следовательно, потеря пакета не вызывает автоматически обычную Wi-Fi-повторную передачу. Доставка поддерживается прямой коррекцией ошибок.
В проекте документирован Reed–Solomon-код на матрице Вандермонда. Блок содержит k информационных и n − k проверочных фрагментов. Типичная настройка 8/12 способна восстановить до четырёх потерянных фрагментов блока, если получено достаточно независимых фрагментов. За это платят третью передаваемой ёмкости: полезные данные занимают восемь из двенадцати пакетов. Значения FEC и радиомодуляцию можно менять без разрыва соединения, однако автоматический регулятор должен быть настроен отдельно.
Если число потерь превышает возможности FEC, RTP-пакет не восстанавливается. Последствие определяется структурой H.26x-потока. Потеря slice может повредить только часть кадра; потеря данных, на которые ссылаются следующие P-кадры, способна распространять ошибку до следующего независимого обновления. RX-ring WFB-ng ориентирован на свежесть: когда завершён более новый FEC-блок, незавершённые старые блоки могут быть отброшены, а не задерживать весь поток.
Историческая документация OpenIPC приводит около 60 мс для 720p60, 80 мс для 1080p60 и 100 мс для 1080p30. Примеры относятся к WFB-ng 22.09, Ubuntu 18.04 и неопределённым бюджетным либо среднебюджетным камерам. Поэтому это ориентиры конкретного поколения, а не паспорт всей экосистемы. Современный проектный стандарт WFB-ng датирован 20 июня 2026 года и описывает формат пакетов и FEC, но сам по себе не задаёт задержку камеры, декодера и экрана.
6.6. Практические выводы для проектирования
- Выбирать следует не «цифровую систему вообще», а конкретный комплект: камера, воздушный модуль, приёмник, очки, режим и прошивка.
- Для DJI и Walksnail необходимо записывать фактический битрейт и состояние радиолинии. Настройка с большим номинальным битрейтом может иметь меньший запас устойчивости.
- Для HDZero следует оценивать не только задержку, но и читаемость изображения при заданной доле повреждённых областей.
- Для OpenIPC необходимо одновременно согласовывать битрейт кодека, полезную ёмкость после FEC, MCS, ширину канала, GOP и slices.
- Внешний HDMI-приёмник нельзя считать нейтральным: преобразование формата и дисплей способны добавить один или несколько кадров.
- Режим записи камеры и режим передаваемого FPV-потока следует фиксировать отдельно. Значение «4K60» часто относится к локальной записи, а не к изображению в очках.
Глава 7. Сравнение цифровых систем: задержка и деградация
7.1. Из чего складывается задержка
Полную задержку удобно представить как сумму времени экспозиции и считывания сенсора, обработки ISP, накопления данных кодеком, формирования пакетов и FEC-блока, ожидания радиопередачи, восстановления пакетов, декодирования и обновления дисплея. Эта сумма не является постоянной по определению. Некоторые компоненты почти фиксированы, другие зависят от фазы кадра, уровня сигнала, сложности сцены и заполнения очередей.
Rolling shutter последовательно считывает строки матрицы. Поэтому верхняя часть экрана может отреагировать раньше нижней почти на период кадра. При 60 кадрах/с период равен 16,67 мс, при 90 — 11,11 мс, при 100 — 10 мс. Отсюда возникают разные корректные показатели: время до первого яркого пикселя, до половины кадра и до полного кадра. Сравнение 3 мс «до первого пикселя» с 30 мс «до полного кадра» методологически неверно.
Экспозиция также влияет на измерение. При слабом освещении камера может увеличить выдержку до значительной доли кадра. ISP добавляет шумоподавление, коррекцию цвета и другие операции. Внешние видеовходы могут выполнять изменение частоты кадров или буферизованное масштабирование. Поэтому хороший тест фиксирует освещение, выдержку, режим сенсора, формат видеовыхода и модель дисплея.
7.2. Что такое джиттер
Джиттер — это изменение задержки во времени, а не просто высокая средняя задержка. Система со стабильными 25 мс и система со средними 25 мс, колеблющимися от 15 до 60 мс, ощущаются по-разному. Пилот способен адаптироваться к постоянному смещению, тогда как случайные пики меняют связь между движением аппарата и визуальным подтверждением.
Причинами джиттера могут быть изменение экспозиции, переменная сложность кодирования, переход между MCS, заполнение очередей, ожидание FEC-блока, потеря пакетов, декодирование повреждённого GOP и несовпадение частот камеры и дисплея. Закрытые системы могут скрывать часть этих процессов за единым индикатором задержки. Поэтому экранное число полезно для диагностики конкретного полёта, но не заменяет внешний прибор.
В низкобуферной архитектуре HDZero время доставки заявлено фиксированным, а повреждение канала переносится в пространственную область изображения. В DJI и Walksnail адаптация сохраняет связное изображение дольше, но временная характеристика может изменяться. OpenIPC позволяет сконструировать оба типа компромисса: сильная FEC и большой GOP повышают устойчивость к отдельным потерям, а короткий GOP, slices и политика отбрасывания старых блоков сохраняют актуальность изображения.
7.3. Сценарии деградации
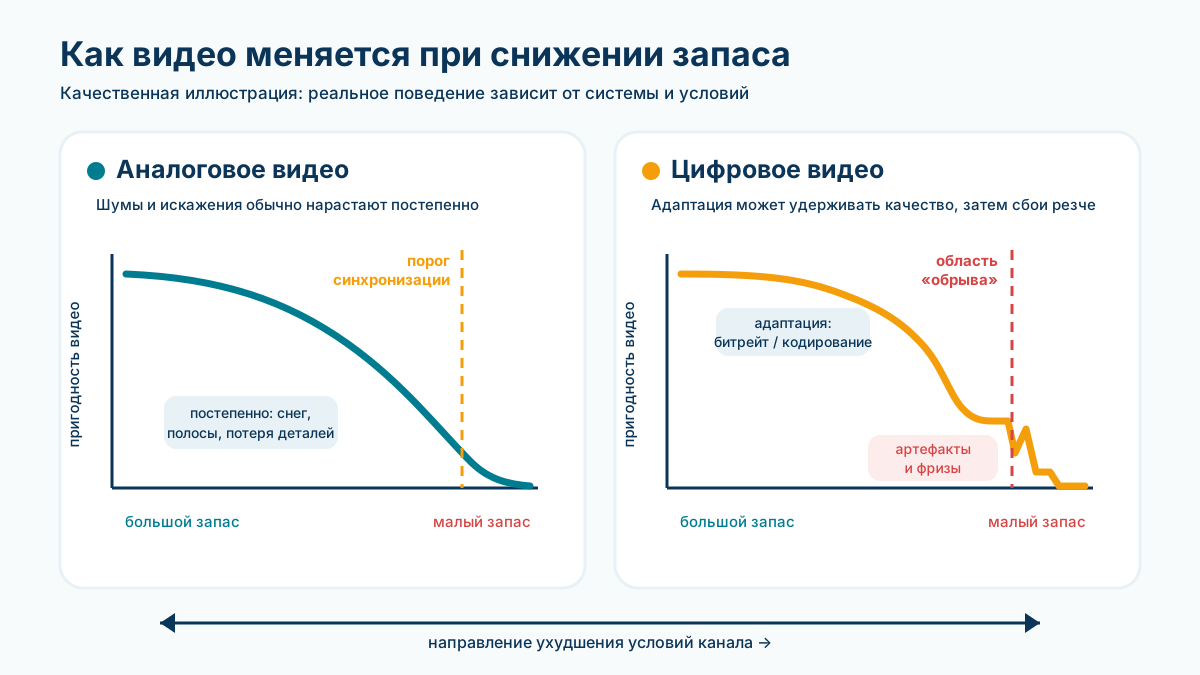
| Стадия | DJI O3 | Walksnail Avatar | HDZero | OpenIPC + WFB-ng |
|---|---|---|---|---|
| Уменьшение запаса SNR | Меняется фактическая скорость; детали могут становиться мягче | Переход на нижний MCS и ступень битрейта | Появляются локальные повреждения изображения | Растёт число восстановлений FEC; результат зависит от k/n и MCS |
| Пакетные потери | Артефакты, нарушение плавности; внутренний механизм закрыт | Компрессионные артефакты, колебания задержки, возможные пропуски | Немедленные повреждённые участки без длительного накопления | Потери маскируются в пределах n − k; сверх порога теряются UDP/RTP-пакеты |
| Глубокое затенение | Резкое падение качества, прерывание или freeze | Низкий битрейт, смазывание, замирания | Изображение заполняется цифровым шумом и теряет читаемость | Повреждение кадров вплоть до остановки декодера; зависит от GOP |
| Возврат сигнала | Время восстановления публично не нормировано | Зависит от прошивки и режима; требуется измерение | Изображение возвращается по мере приёма новых данных | Зависит от следующей точки независимого декодирования и состояния RX-ring |
Граница между «плавным ухудшением» и «цифровым обрывом» не абсолютна. HDZero визуально деградирует постепенно по площади кадра, однако в критической сцене несколько повреждённых областей могут сразу скрыть ворота. H.265-система может долго показывать цельное, но всё более размытое изображение, а затем перейти к заметному freeze. Для пилота важен не эстетический вид артефактов, а вероятность сохранить нужный ориентир в нужный момент.
Многолучёвость требует отдельного рассмотрения. Она зависит от геометрии трассы, поляризации и положения антенн, а не только от расстояния. Быстрый крен изменяет ориентацию антенны и может вызвать короткий burst-loss даже рядом с пилотом. Именно пакетные серии потерь, а не равномерный случайный шум, часто оказываются наиболее тяжёлым режимом для FEC и межкадрового кодека.
7.4. Как измерять системы корректно
Минимальный G2G-стенд включает управляемый светодиод перед камерой и фотодиод, направленный на дисплей. Осциллограф измеряет интервал между электрическим включением источника и изменением яркости экрана. Высокоскоростная камера с частотой 960 или 1000 кадров/с даёт временное разрешение около одной миллисекунды и позволяет отдельно оценить первый пиксель и полный кадр. Обычная камера 120 или 240 кадров/с пригодна только для грубой оценки.
Один замер недостаточен. Требуется распределение из сотен событий: минимум, медиана, среднее, p95, p99 и максимальное значение. Испытание повторяют при чистом канале, контролируемом ослаблении и кратком полном экранировании. Отдельно измеряют время восстановления после помехи. Для систем с адаптацией одновременно записывают SNR, MCS, битрейт, потерянные пакеты и экранную телеметрию.
| Группа | Что необходимо зафиксировать |
|---|---|
| Оборудование | Камера, VTX, приёмник, очки или монитор, антенны, HDMI-преобразователи |
| Программное состояние | Версии прошивок всех модулей, дата теста, конфигурационные файлы OpenIPC/WFB-ng |
| Видео | Разрешение, FPS, формат, режим сенсора, экспозиция, GOP, slices, запись на борту |
| Радио | Частота, ширина канала, мощность, MCS, FEC k/n, расстояние, препятствия, уровень помех |
| Метрика | Первый пиксель, половина или полный кадр; число выборок и статистическое распределение |
Сравнивать системы следует в двух сериях. В первой каждая работает в своём практически рекомендуемом режиме; это отвечает на вопрос о реальном опыте пользователя. Во второй выравниваются полоса, мощность, антенны и радиочастотная среда; такая серия лучше раскрывает архитектурные различия. Смешивать результаты двух серий в одном рейтинговом числе нельзя.
7.5. Что нельзя сравнить по паспортам
Без общего стенда нельзя честно сопоставить среднюю и хвостовую G2G-задержку, джиттер, дальность, проникновение через препятствия, время восстановления после обрыва и качество при одинаковой полезной скорости. Нельзя сравнивать FEC overhead: для WFB-ng он известен, а для DJI, Walksnail и ASIC HDZero не опубликован. Также неизвестны единые пороги переходов MCS и поведение закрытых систем при одинаковом SINR.
Число «максимальная дальность» особенно плохо переносится между испытаниями. На него влияют региональное ограничение мощности, высота, зона Френеля, антенны, кабельные потери, ориентация аппарата и локальный эфир. Аналогично, «50 Мбит/с» может означать предельную скорость в чистом канале, а не скорость, доступную в сложной части маршрута после служебных данных и защиты ошибок.
Субъективное качество также требует единой сцены. Статический тестовый плакат хорошо измеряет разрешение, но почти ничего не говорит о траве во время быстрого разворота. Практический стенд должен содержать мелкую случайную текстуру, контрастные границы, тёмные участки и быстрое угловое движение. Полезно оценивать не только PSNR или SSIM, но и вероятность распознавания препятствия оператором.
7.6. Рекомендации по эксплуатации
- Перед полётом проверять совпадение прошивок передатчика и очков и сохранять их номера в журнале. Формулировка «latest firmware» непригодна для воспроизводимого отчёта.
- Выбирать режим по худшему участку маршрута. Номинальные 50 Мбит/с полезны только тогда, когда канал сохраняет достаточный запас на всём маршруте.
- Не смешивать канал управления и видеоканал в оценке задержки. Хорошая реакция радиоуправления не компенсирует устаревший кадр в очках.
- Измерять HDMI-вход отдельно. Внешний VRX и неподходящий монитор могут добавить больше задержки, чем сам радиотракт.
- Для OpenIPC рассчитывать полезную скорость после FEC. При 8/12 кодек получает примерно две трети исходной пакетной ёмкости ещё до прочих накладных расходов.
- В OpenIPC использовать короткий GOP и slices осознанно: они ускоряют восстановление и локализуют ошибки, но увеличивают поток и могут уменьшить запас радиоканала.
- Анализировать записи слабого участка покадрово. Средний битрейт всего полёта скрывает короткие, но критические провалы.
- Не выводить качество FEC из внешнего вида артефактов. Одинаковая картинка может возникнуть из-за разных сочетаний потерь, кодека и concealment декодера.
7.7. Источники и границы достоверности
Источники проверены 12 сентября 2026 года. Для закрытых систем официальные материалы использованы только для подтверждения режимов и паспортных значений. Независимые измерения приведены отдельно и не переносятся на другие прошивки. Там, где структура FEC, ARQ или пакетизации не опубликована, она оставлена неизвестной.
- DJI O3 Air Unit: официальные характеристики и условия измерения задержки.
- DJI: H.265, O3+, 50 Мбит/с и автоматический выбор частоты.
- Caddx FPV: архитектура и режимы Walksnail Avatar, 17 июня 2023 года.
- Caddx FPV Download Center: публикуемые версии прошивок Avatar.
- WalksnailWiki: SNR, MCS и ступени адаптивного битрейта.
- Oscar Liang: полевое испытание Avatar Nano V3 с прошивкой 34.40.15, 5 сентября 2023 года.
- Chris Rosser: измерение задержки Walksnail высокоскоростной камерой; версия прошивки в доступных данных не установлена.
- HDZero: официальное описание Joint Source Channel Coding.
- HDZero: заявленная фиксированная задержка радиотракта.
- HDZero Nano 90 V2: режимы 540p90, 540p60 и 720p60.
- HDZero VTX: открытый репозиторий управляющей прошивки.
- HDZero Goggle: история релизов прошивки.
- Kandred: независимый технический разбор HDZero VRX, 11 февраля 2023 года.
- Chris Rosser: G2G-испытание Analog, DJI и Shark Byte/HDZero при 960 fps.
- WFB-ng: официальный репозиторий пакетного радиотранспорта.
- WFB-ng Data Transport Standard: формат пакетов, Reed–Solomon FEC и RX-ring, редакция от 20 июня 2026 года.
- OpenIPC Majestic: codec, bitrate, rate control, GOP и slices.
- OpenIPC FPV: состав тракта и исторические G2G-измерения.
Глава 8. Частотные диапазоны и канальные сетки
Рабочая частота определяет не только размер антенны. От неё зависят потери распространения, размеры зоны Френеля, доступная ширина спектра, требования к монтажу и вероятность взаимных помех с управлением, телеметрией, Wi‑Fi и спутниковой навигацией. Поэтому диапазон выбирают как часть всей радиосистемы, а не как отдельную характеристику видеопередатчика.
Номер канала на дисплее также ничего не говорит без таблицы частот. «Канал 1» у двух устройств может означать разные центральные частоты, а каналы из разных сеток способны совпадать почти полностью. Для инженерной документации следует записывать частоту в мегагерцах, режим модуляции, заявленную или измеренную занимаемую полосу, мощность, антенну и региональную конфигурацию оборудования.
8.1. Что меняется с частотой
Длина волны определяется как λ = c / f, где c — скорость света, а f — частота. Приближённая четверть длины волны составляет около 60 мм на 1,25 ГГц, 31 мм на 2,4 ГГц и 13 мм на 5,8 ГГц. Реальный излучающий элемент отличается от этого расчёта из-за диэлектрика, геометрии, согласования, корпуса и близких проводящих деталей, но соотношение размеров сохраняется.
При одинаковом расстоянии и одинаковом усилении антенн в dBi потери в свободном пространстве растут с частотой. Относительно 1,25 ГГц расчётный FSPL на 2,4 ГГц больше примерно на 5,7 дБ, а на 5,8 ГГц — примерно на 13,3 дБ. Между 2,4 и 5,8 ГГц разница составляет около 7,7 дБ. Это не означает, что низкочастотная система автоматически обеспечивает большую дальность: при одинаковой физической площади направленная антенна на высокой частоте может иметь большее усиление, а конечный результат определяет полный бюджет линии.
На низкой частоте зона Френеля шире. При одинаковых концах трассы радиус первой зоны на 1,25 ГГц примерно в 2,15 раза больше, чем на 5,8 ГГц, а на 2,4 ГГц — примерно в 1,55 раза больше. Следовательно, меньшие потери в свободном пространстве сопровождаются более жёсткими требованиями к пространственному просвету. Полёт низко над землёй, за гребнем рельефа или вдоль кромки леса нельзя оценивать только по частоте и мощности.
Фраза «низкая частота лучше проходит препятствия» допустима лишь как грубое описание тенденции. Затухание зависит от толщины и влажности материала, угла падения, поляризации, структуры растительности и геометрии трассы. Стена, мокрая листва, металлический ангар и рельеф создают разные механизмы потерь. Для растительности существуют модели ITU‑R P.833, но они требуют исходных параметров и не дают универсального коэффициента для любого леса.
| Свойство | 1,2/1,3 ГГц | 2,4 ГГц | 5,8 ГГц |
|---|---|---|---|
| Приближённая длина волны | 230–280 мм в зависимости от канала | около 125 мм | около 52 мм |
| Размер антенны | Наибольший; монтаж на малой платформе затруднён | Средний | Наименьший; удобен для компактных аппаратов |
| FSPL при одинаковых dBi и расстоянии | Наименьший из трёх | Примерно на 5,7 дБ выше, чем на 1,25 ГГц | Примерно на 7,7 дБ выше, чем на 2,4 ГГц |
| Зона Френеля | Наиболее широкая | Промежуточная | Наиболее узкая |
| Типичная проблема совместимости | Пересечение с низкочастотными сигналами GNSS и лицензируемыми службами | Совместное использование спектра с RC и Wi‑Fi | Плотные канальные сетки, блокирование близких приёмников и затенение компактной антенной установки |
| Доступность оборудования | Ограниченная, частотные таблицы сильно зависят от модели и региона | Умеренная; аналоговое видео конкурирует с распространёнными системами управления | Наиболее широкая экосистема аналоговых и цифровых FPV-систем |
8.2. Почему «1,2», «1,3» и «5,8 ГГц» — не точные частоты
Название диапазона в каталоге обычно является округлением. Устройства, продаваемые как 1,2/1,3 ГГц, могут предлагать частоты от 1080 до 1360 МГц, однако набор зависит от исполнения. Например, одна международная версия VTX использует девять частот в этом интервале, а версия для рынка США программно ограничена 1258 и 1280 МГц. Эту таблицу нельзя переносить на другое изделие или считать международным стандартом.
Аналогичная ситуация существует на 2,4 ГГц. Некоторые аналоговые VTX имеют каналы 2370–2510 МГц, то есть часть настроек лежит вне общеизвестного интервала 2400–2483,5 МГц. Наличие частоты в меню не подтверждает право её использования. Производитель может выпускать одну аппаратную платформу для разных рынков, а прошивка, региональная блокировка и сертифицированная конфигурация могут различаться.
Обозначение 5,8 ГГц охватывает несколько исторически сложившихся сеток. Их буквы обозначают совместимость с семействами передатчиков и приёмников, а не изолированные участки спектра. Для настройки пары буквы удобны, но для частотного плана площадки необходимо использовать центральные частоты.
8.3. Центральная, необходимая и занимаемая полоса
Центральная частота — опорная точка радиоканала. Реальный сигнал занимает область по обе стороны от неё. Согласно ITU‑R SM.328, занимаемая полоса обычно определяется как интервал, внутри которого содержится 99% средней мощности излучения: ниже нижней и выше верхней границы остаётся по 0,5%. Необходимая полоса — минимальная ширина, достаточная для передачи информации с требуемыми скоростью и качеством. Эти величины связаны, но не тождественны.
Не следует смешивать занимаемую полосу с шириной по уровню −6 или −26 дБ, полосой фильтра приёмника, шагом каналов и параметром «20 MHz mode» цифровой системы. Каждый показатель отвечает на свой вопрос. Два сигнала с одинаковой 99-процентной полосой могут иметь разные спектральные плечи, а два приёмника — разную устойчивость к сильному соседнему каналу.
Для аналоговой частотной модуляции оценку необходимой полосы часто выполняют по правилу Карсона. В руководстве NTIA для стандартного видео приведён пример с максимальной модулирующей частотой 4,2 МГц и пиковой девиацией 4 МГц: Bn = 2M + 2D = 16,4 МГц. Это расчёт конкретного класса сигнала, а не универсальное значение для всех FPV-передатчиков.
Реальный спектр зависит от PAL или NTSC, девиации, предыскажения, ограничения базовой полосы, наличия звуковых поднесущих, схемы модулятора и выходного фильтра. Поднесущие 6 или 6,5 МГц способны расширить композитный спектр. У недорогого VTX заметная энергия может сохраняться далеко за основной полосой. Поэтому распространённые оценки 20, 25 или 30 МГц допустимо использовать только как предварительный ориентир для планирования измерений.
Надёжное численное значение получают на анализаторе спектра для конкретной модели, мощности и видеосигнала. В протоколе следует указать критерий измерения — например, 99% OBW или ширину по −26 дБ, настройки RBW/VBW, уровень входного аттенюатора и состояние видеотракта. Без этих данных сравнение двух опубликованных значений может быть некорректным.
8.4. Сетки A, B, E, F и RaceBand
Следующая таблица воспроизводит распространённые центральные частоты по руководствам TBS Unify Pro 5G8 и ImmersionRC. Значения приведены в мегагерцах. Перед применением их необходимо сверить с руководством конкретного VTX и VRX: некоторые устройства поддерживают лишь часть сетки, меняют порядок каналов или блокируют частоты в региональном режиме.
| Канал | Band A | Band B | Band E | Band F / Airwave | RaceBand |
|---|---|---|---|---|---|
| 1 | 5865 | 5733 | 5705 | 5740 | 5658 |
| 2 | 5845 | 5752 | 5685 | 5760 | 5695 |
| 3 | 5825 | 5771 | 5665 | 5780 | 5732 |
| 4 | 5805 | 5790 | 5645 | 5800 | 5769 |
| 5 | 5785 | 5809 | 5885 | 5820 | 5806 |
| 6 | 5765 | 5828 | 5905 | 5840 | 5843 |
| 7 | 5745 | 5847 | 5925 | 5860 | 5880 |
| 8 | 5725 | 5866 | 5945 | 5880 | 5917 |
Встречаются альтернативные названия. Band F может называться FatShark, IRC/FS или Airwave. Буквы A и E у разных поставщиков также не всегда сопровождаются одинаковым историческим пояснением. По этой причине запись «F4» пригодна для меню устройства, но в журнале конфигурации лучше писать «F4, 5800 МГц».
RaceBand отличается равномерным разносом центров на 37 МГц. Такая сетка создавалась для одновременной работы нескольких участников, однако число восемь не является гарантированной ёмкостью площадки. Если фактические спектры широки, мощности резко различаются, антенны находятся рядом или приёмники имеют слабую селективность, помехи сохранятся и при равномерном частотном плане.
Сетки нельзя накладывать друг на друга по номерам. F8 и R7 совпадают на 5880 МГц. R3 5732 и B1 5733 различаются только на 1 МГц; A4 5805 и R5 5806 — также на 1 МГц; A1 5865 и B8 5866 — ещё одна почти совпадающая пара. В области 5840–5847 МГц расположены сразу F6, R6, A2 и B7. Разнос их центров составляет всего 2–7 МГц, что существенно меньше типичной необходимой полосы аналогового видеосигнала.
Даже центры с разницей 20 МГц не следует автоматически считать независимыми. Для решения нужны спектральная маска передатчика и характеристика соседнего канала приёмника. Особенно важен эффект «ближний — дальний»: сигнал ближайшего аппарата у наземной антенны может быть на десятки децибел сильнее видео от удалённого аппарата и подавлять его, хотя центры формально различны.
8.5. Цифровые системы и ширина канала
Цифровые FPV-системы используют другие частотные планы и режимы. Например, руководство DJI O3 указывает ручные режимы 10, 20 и 40 МГц: в режиме 40 МГц доступен один канал с центром 5794,5 МГц, а в режимах 10 и 20 МГц — три центра 5768,5, 5804,5 и 5839,5 МГц. Эти значения относятся к конкретной системе и версии документации.
У других систем число каналов, ширина, региональные ограничения и спектральная форма отличаются. Название режима обычно характеризует номинальную ширину радиоканала, но не заменяет измерение занимаемой полосы. Адаптивный битрейт или автоматический выбор частоты также не гарантируют корректного сосуществования с аналоговыми VTX: цифровой сигнал может занимать широкий непрерывный участок, а его спектральная плотность и временная структура отличаются от аналогового FM.
При совместной работе аналогового и цифрового видео частотный план строят по реальным границам спектров. Нельзя просто назначить цифровой системе «канал 2», а аналоговой — «канал 4»: номера принадлежат разным таблицам. В документации площадки должны быть центральная частота, номинальная ширина режима, измеренная или паспортная OBW и защитный интервал.
8.6. Частота в устройстве и право её использования
Международное обозначение ISM не является глобальным разрешением для любого радиопередатчика. ITU относит 2400–2500 и 5725–5875 МГц к диапазонам для промышленных, научных и медицинских применений, но условия работы радиосистем определяют национальные администрации. Учитываются назначение оборудования, тип модуляции, EIRP, спектральная плотность, внеполосные излучения, сертификация, антенна и возможность воздушного применения.
Европейский союз и ЕЭЗ. Исполнительное решение Комиссии (EU) 2025/105 указывает для неспецифических устройств малого радиуса действия интервал 5725–5875 МГц и предел 25 мВт EIRP. Это не означает, что любой FPV-VTX автоматически законен. Оборудование должно соответствовать обязательным существенным требованиям RED. Гармонизированные стандарты являются добровольным способом получения презумпции соответствия; при иной процедуре соответствие подтверждают установленным RED способом. Вся занимаемая полоса и нежелательные излучения должны соответствовать применимым условиям. Следует также проверить национальную реализацию и правила эксплуатации беспилотных воздушных судов.
Соединённые Штаты. 47 CFR 15.247 охватывает частотно-прыгающие и цифровые системы в 2400–2483,5 и 5725–5850 МГц. Указанные там пределы мощности нельзя переносить на обычный аналоговый FM-видеопередатчик. Для устройств по 47 CFR 15.249 применяются ограничения напряжённости поля и сертификация полной системы. Замена штатной антенны на антенну другого типа или большего усиления может вывести Part 15-устройство за пределы разрешённой конфигурации. Любительская служба регулируется отдельной Part 97 и требует соблюдения условий лицензии, частот и видов излучения.
Российская Федерация. Таблица распределения полос радиочастот и порядок регистрации РЭС сами по себе не подтверждают универсальный безлицензионный режим для FPV-видеопередатчиков. Применимость зависит от класса оборудования, решения ГКРЧ, параметров излучения и условий использования. Поэтому для российской аудитории нельзя публиковать общий предел мощности или список «разрешённых FPV-каналов» без актуальной проверки конкретного решения ГКРЧ и статуса оборудования.
Граница диапазона относится к спектру, а не только к несущей. Канал с центром ровно на 5725 МГц имеет часть ненулевой полосы ниже этой частоты. Аналогично центр 5865 МГц может формально находиться внутри интервала до 5875 МГц, но соответствие зависит от верхней границы фактического излучения. Таблицу каналов нельзя превращать в таблицу законности без анализа всей полосы.
8.7. Как оформлять рабочий частотный план
Частотный план нужен даже для одного аппарата: он показывает взаимодействие видео, управления, телеметрии и GNSS. Для группы аппаратов план становится частью процедуры допуска к включению. Каждая строка должна относиться к конкретному физическому передатчику, а не только к типу связи.
| Поле | Что записывать | Зачем |
|---|---|---|
| Устройство | Производитель, модель, аппаратная ревизия, прошивка | Частоты и режимы меняются между версиями |
| Радиоканал | Центр в МГц, сетка и номер только как дополнение | Исключает неоднозначность буквенных сеток |
| Полоса | Тип значения и критерий: паспортная, расчётная или измеренная 99% OBW | Позволяет оценить реальное перекрытие |
| Мощность | Настройка VTX и, если доступно, измеренная мощность | Надпись в меню не всегда равна фактическому выходу |
| Антенна | Тип, поляризация, усиление, кабель и место установки | Определяет EIRP, диаграмму и взаимную связь |
| Юрисдикция | Страна, применимое основание и дата проверки | Предотвращает перенос правил между регионами |
| Результат испытания | Условия, состав одновременно включённых систем и критерий годности | Отделяет предположение от подтверждённой совместимости |
План пересматривают после смены VTX, прошивки, антенны, кабеля, мощности, RC-системы или GNSS-модуля. Изменение одного компонента способно поменять не только полезный сигнал, но и спектр паразитных излучений.
8.8. Источники к главе 8
- ITU‑R SM.328‑12 — Spectra and bandwidth of emissions: определения необходимой и занимаемой полосы.
- NTIA Manual, Annex J — Guidance for Determination of Necessary Bandwidth: правило Карсона и пример для аналогового SD-видео.
- TBS Unify Pro 5G8 Manual: сетки A, B, E, Airwave и RaceBand.
- ImmersionRC Uno5800: таблицы поддерживаемых частот приёмника.
- DJI O3 Air Unit — Support and specifications: центры и номинальная ширина цифровых каналов.
- ITU‑R P.833‑10 — Attenuation in vegetation: модели затухания в растительности.
- TBS Unify 2G4 Manual и Matek VTX-1G3SE: примеры модельно- и регионально-зависимых сеток 2,4 и 1,2/1,3 ГГц.
- ITU‑R SM.2180: полосы ISM по примечанию 5.150 Регламента радиосвязи и необходимость национального регулирования.
- Commission Implementing Decision (EU) 2025/105: условия для SRD в Европейском союзе.
- 47 CFR 15.247, 47 CFR 15.249 и 47 CFR 15.204: условия для соответствующих классов оборудования в США.
- Постановление Правительства РФ от 29.05.2026 № 634-20: действующая Таблица распределения полос радиочастот; вместе с Постановлением № 1800 она требует дальнейшей проверки применимого решения ГКРЧ.
Нормативные и быстро меняющиеся таблицы проверены 12 сентября 2026 года. Перед публикационным обновлением их следует сверять повторно.
Глава 9. Совместная работа видео, управления, телеметрии и GNSS
На гражданском беспилотном аппарате одновременно работают несколько радиосистем. Видеоканал передаёт большой поток данных, RC обеспечивает управление, телеметрия обменивается состоянием и командами, а GNSS принимает чрезвычайно слабые сигналы спутников. Их номинальные частоты могут не совпадать, но это ещё не гарантирует электромагнитную совместимость.
Помеха может попасть в полезную полосу как основное излучение, гармоника, интермодуляционный продукт или широкополосный шум. Сильный внеполосный сигнал способен перегрузить первый каскад приёмника до того, как поздний фильтр отделит нужный канал. Связь также возникает через антенны, коаксиальные кабели, общую землю, питание и неэкранированные цифровые линии.
9.1. Основные механизмы взаимных помех
Прямое частотное перекрытие возникает, когда спектры двух систем занимают одну область. Очевидный пример — аналоговое видео и RC на 2,4 ГГц. Даже если устройства показывают разные номера каналов, широкополосный видеосигнал может перекрывать несколько узких или прыгающих частот RC. Координация возможна только на основе реальных спектров и протоколов, а не названий режимов.
Гармоники находятся на целочисленных кратных основной частоты. Видеопередатчик около 1200 МГц может создавать вторую гармонику около 2400 МГц и ухудшать работу RC-приёмника. Передатчик телеметрии около 433 МГц способен иметь третью гармонику в районе 1299 МГц, рядом с видеосистемой 1,3 ГГц. Уровень гармоники зависит от выходного каскада, фильтра и режима мощности, поэтому одного арифметического совпадения недостаточно: требуется измерение.
При этом 5,8 ГГц не является гармоникой 2,4 ГГц. Вторая гармоника передатчика 2,4 ГГц расположена около 4,8 ГГц. Наблюдаемая помеха между RC 2,4 и видео 5,8 ГГц обычно объясняется широкополосным шумом, побочными излучениями, внутренними частотами преобразования или перегрузкой входа, а не «гармоникой 5,8».
Интермодуляция появляется в нелинейном элементе, куда одновременно поступают два или более сильных сигнала. Продукты третьего порядка 2f1 − f2 и 2f2 − f1 особенно опасны, потому что располагаются близко к исходным частотам и могут попасть внутрь полезного канала. Нелинейным элементом может оказаться усилитель, смеситель, активная антенна, перегруженный вход анализатора или даже плохой контакт с нелинейной вольт-амперной характеристикой.
Блокирование или десенсибилизация — потеря чувствительности приёмника под действием сильного сигнала вне полезного канала. Причинами служат компрессия LNA, ограниченный диапазон AGC, reciprocal mixing из-за фазового шума гетеродина и нелинейность последующих каскадов. Фильтр после уже перегруженного усилителя не восстановит чувствительность; селекция должна происходить до уязвимого каскада.
Паразитные излучения цифровой электроники создают процессоры камеры, интерфейсы MIPI, HDMI и SDIO, память, DC/DC-преобразователи и тактовые генераторы. Даже низкая тактовая частота имеет множество гармоник. Кабель камеры или шлейф дисплея может действовать как антенна и подводить шум непосредственно к GNSS-модулю.
| Сочетание | Вероятный механизм | Что наблюдать | Первая инженерная проверка |
|---|---|---|---|
| Видео 2,4 ГГц и RC 2,4 ГГц | Прямое перекрытие и блокирование | Падение RSSI/LQ, рост потерь пакетов при включении VTX | Сопоставить полные спектры и проверить RC под нагрузкой видеоканала |
| Видео 1,2 ГГц и RC 2,4 ГГц | Вторая гармоника VTX | RC ухудшается при росте мощности видео | Измерить излучение около 2,4 ГГц и проверить НЧ-фильтр VTX |
| Видео 5,8 ГГц и RC 2,4 ГГц | Внеполосное блокирование, шум, связь по плате | RC работает на столе, но теряет запас при слабом полезном сигнале | Провести тест блокирования и изменить взаимное расположение антенн |
| Телеметрия 433 МГц и видео 1,3 ГГц | Третья гармоника телеметрического передатчика | Полосы или рост шума синхронно с пакетами телеметрии | Проверить спектр около тройной частоты и выходной НЧ-фильтр |
| Несколько VTX 5,8 ГГц | Перекрытие, near–far effect, IM3 | Удалённый аппарат пропадает при приближении другого к наземной станции | Испытать весь комплект одновременно, а не только попарно |
| Любой передатчик и GNSS | Прямое попадание, гармоники, блокирование LNA или цифровой шум | Падение C/N₀, спутников, точности; рост времени фиксации | Записать GNSS baseline и включать источники помех по одному |
9.2. Почему GNSS особенно уязвим
Спутниковые навигационные сигналы у поверхности Земли очень слабы. В спецификации GPS для L1 C/A приводятся уровни порядка −158,5 dBW при заданных условиях. Локальный передатчик находится на расстоянии сантиметров или десятков сантиметров, поэтому даже малая доля его мощности, попавшая в навигационную полосу, может значительно превышать спутниковый сигнал.
Нельзя сводить GNSS к частоте GPS L1 1575,42 МГц. Современные модули принимают несколько диапазонов и созвездий. GPS использует L2 1227,60 и L5 1176,45 МГц; Galileo — E5a 1176,45, E5b 1207,14 и E6 1278,75 МГц; GLONASS имеет сигналы L2 примерно в области 1243–1249 МГц; BeiDou использует, среди прочих, 1176,45, 1207,14 и 1268,52 МГц.
Следовательно, видеопередатчик, обозначенный как «1,2/1,3 ГГц», может работать непосредственно внутри или рядом с полосой многодиапазонного GNSS. Фильтрация в такой ситуации сложнее, чем при далёком внеполосном блокере: режекция помехи может одновременно ослабить полезный спутниковый сигнал. Частота 1280 МГц, например, близка к Galileo E6 1278,75 МГц, а 1240–1258 МГц находится рядом с GLONASS L2 и другими навигационными сигналами.
GNSS также страдает от цифровой части видеосистемы, даже если RF-канал расположен на 5,8 ГГц. Процессор кодирования, память, интерфейс камеры и импульсное питание могут излучать гармоники в L-диапазоне. Поэтому перенос только антенны VTX не всегда устраняет проблему: источником может быть корпус цифрового воздушного блока или кабель камеры.
Диагностику ведут по численным показателям. Полезны C/N₀ по отдельным спутникам и диапазонам, число сопровождаемых спутников, AGC или индикатор помех, время до первой фиксации, доля фиксированных решений RTK, точность и события потери навигации. Одно сообщение «3D fix получен» слишком грубо: система может иметь фиксацию, но потерять значительный запас устойчивости.
9.3. Как выбирать фильтрацию
Фильтр выбирают по месту возникновения помехи. Низкочастотный фильтр на выходе передатчика подавляет его гармоники, но не влияет на основное излучение. Он полезен, например, для уменьшения второй гармоники VTX 1,2 ГГц около диапазона RC 2,4 ГГц. Фильтр должен выдерживать выходную мощность, иметь приемлемые потери в рабочей полосе и сохранять согласование.
Полосовой предселектор перед приёмником ослабляет сильные внеполосные сигналы до первого активного каскада. Такое расположение принципиально важно для борьбы с блокированием. Цена — вносимые потери, которые непосредственно ухудшают коэффициент шума и чувствительность. Слишком узкий фильтр также может обрезать полезный канал или ухудшать работу перестраиваемого приёмника.
GNSS-модули нередко используют SAW-фильтр до LNA или между усилительными каскадами. Фильтр перед первым LNA лучше защищает от перегрузки, но его потери сильнее влияют на шумовую характеристику. Активная GNSS-антенна с собственным LNA может перегрузиться до фильтра, расположенного на основной плате. Поэтому необходимо рассматривать весь тракт от антенного элемента до цифрового коррелятора.
Режекторный фильтр подходит для известного узкого источника вне полезной полосы. Он не является универсальным решением для широкополосного цифрового сигнала или помехи внутри GNSS. Установка случайного фильтра без его S-параметров может ухудшить согласование, внести потери и создать ложное ощущение защищённости.
LC-фильтр питания подавляет кондуктивный шум от ESC и DC/DC-преобразователей, но не устраняет радиосигнал, принятый антенной. Феррит на кабеле помогает против определённых синфазных токов, однако его действие зависит от материала, частоты и числа витков. Эти средства дополняют, но не заменяют RF-фильтрацию, экранирование и корректную компоновку.
| Средство | Основная задача | Чего оно не гарантирует |
|---|---|---|
| НЧ-фильтр после передатчика | Подавление гармоник выше рабочей частоты | Устранение помехи от основной несущей |
| Полосовой фильтр перед приёмником | Защита входа от внеполосного блокера | Совместимость при прямом перекрытии спектров |
| SAW-фильтр GNSS | Ослабление внеполосной энергии до LNA | Удаление помехи внутри принимаемой GNSS-полосы |
| Экранирование | Снижение излучения схемы и связи электрическим полем | Подавление токов по кабелям и общей земле без корректного соединения экрана |
| LC-фильтр питания | Снижение кондуктивных пульсаций и выбросов | Защита антенного входа от сильного радиосигнала |
| Разнос антенн | Уменьшение прямой взаимной связи | Фиксированный результат без учёта ориентации, корпуса и частоты |
9.4. Разнос антенн, ориентация и экранирование
Универсальной безопасной дистанции между VTX, RC и GNSS-антеннами не существует. Число в сантиметрах без частоты, диаграмм и требуемой изоляции не является инженерным критерием. Связь зависит от расстояния в длинах волн, взаимной поляризации, ориентации, ближнего поля, карбоновой рамы, батареи, фидеров и токов по общим проводникам.
Практическая цель формулируется как требуемая изоляция в децибелах. Её можно измерить как S21 между антенными портами с помощью VNA либо определить по уровню утечки передатчика на входе приёмника. В компактной конструкции измерение особенно важно: простая модель свободного пространства плохо описывает связь через раму и кабели.
Расстояние обычно помогает, но удвоение дистанции не следует автоматически переводить в «ещё 6 дБ» для бортовой компоновки. Такое приближение относится к определённым условиям дальнего поля. На малом аппарате изменение положения на несколько сантиметров способно как улучшить, так и ухудшить изоляцию из-за ориентации, токов на фидере и экранирования элементами конструкции.
Антенны чувствительных приёмников следует удалять от VTX, усилителя мощности, процессора камеры, DC/DC и высокоскоростных шлейфов настолько, насколько позволяет платформа. Желательно избегать параллельной прокладки антенных фидеров с силовыми и цифровыми линиями. Избыток коаксиального кабеля также нежелателен: он добавляет потери и может участвовать в паразитном излучении при плохом подавлении токов по внешней поверхности экрана.
Ориентация должна учитывать рабочие диаграммы, а не только геометрическое расстояние. Нулевая область диаграммы одной антенны иногда уменьшает связь с другой, но рассчитывать на случайный нуль опасно: положение аппарата меняется, а рама и кабели искажают диаграмму. Поляризационная развязка также не заменяет частотную: отражения и наклон аппарата уменьшают её эффект.
Экран должен образовывать контролируемое проводящее ограждение и иметь корректное соединение с опорной землёй. Металлическая крышка, подключённая длинным тонким проводом, может работать хуже ожидаемого. Отверстия, швы и выходящие кабели становятся путями утечки. Одновременно экран не должен перекрывать GNSS-антенне обзор неба или расстраивать антенну VTX.
9.5. Несколько аппаратов на одной площадке
При групповой работе частоты назначает один ответственный план. Включение передатчика без назначения канала недопустимо даже на малой мощности: рядом с наземной станцией такой сигнал способен перегрузить приёмник участника, находящегося далеко. Настройку выполняют с эквивалентом нагрузки, экранированным стендом или штатным режимом минимального излучения, если это предусмотрено производителем и разрешено правилами.
Частотный план должен учитывать аналоговые и цифровые системы вместе. Для каждого канала отмечают центр, ширину режима, границы измеренной или паспортной OBW, защитный интервал, мощность и местоположение наземной антенны. RaceBand может служить исходной сеткой, но окончательный состав каналов подтверждают совместным испытанием.
Проверка только двух передатчиков не выявляет все комбинации. Три и более сильных сигнала создают дополнительные интермодуляционные продукты, а суммарная мощность может перегрузить широкополосный вход. На финальном испытании одновременно работают все системы в штатных режимах, включая телеметрию, запись, OSD, RC uplink и downlink.
Приёмные антенны разных операторов также влияют на результат. Направленная антенна, наведённая на удалённый аппарат, может лучше подавлять близкий передатчик сбоку, но при другой геометрии получить его в главном лепестке. Поэтому частотный план нельзя отделять от схемы размещения пилотов и наземных станций.
9.6. Безопасный план EMC-проверки
Проверка проводится на законных частотах и мощностях, в контролируемой зоне, без создания помех сторонним пользователям спектра. Она предназначена для оценки собственной электромагнитной совместимости гражданской системы и не относится к противодействию радиоэлектронному подавлению.
- Зафиксировать конфигурацию. Записать модель и ревизию VTX, RC, телеметрии и GNSS, версии прошивок, каналы, мощности, антенны, кабели, питание и схему размещения. Без этого повторный тест после изменения сборки не будет сопоставимым.
- Проверить правовое основание. Для страны эксплуатации сверить допустимый диапазон, EIRP, тип оборудования, сертифицированную антенну и ограничения воздушного применения. Частота, доступная после разблокировки меню, не считается разрешённой автоматически.
- Создать базовый режим. В безопасной конфигурации получить показатели RC, телеметрии и GNSS при выключенных необязательных передатчиках. Для GNSS записать C/N₀, число спутников, диапазоны, время фиксации и AGC; для радиолиний — RSSI, LQ, SNR, потери пакетов и пропускную способность.
- Включать источники по одному. Последовательно активировать видеопередатчик, кодирующий блок, телеметрию и остальные излучающие устройства. После каждого шага сравнивать показатели с baseline. Если ухудшение появляется после включения цифрового блока без RF-передачи, вероятен шум электроники или питания.
- Разделить кондуктивный и радиационный пути. По возможности проверить отдельное питание, временное экранирование и изменение положения антенны. Один параметр меняют за цикл, иначе невозможно установить причину улучшения.
- Измерить спектр. Проверить основное излучение, 99% занимаемую полосу, плечи, гармоники и области чувствительных приёмников. Анализатор должен иметь достаточный аттенюатор и не работать в перегрузке, иначе он сам создаст ложные интермодуляционные продукты.
- Проверить блокирование. Полезный сигнал приёмника уменьшают до заранее определённого запаса, а штатный соседний передатчик включают в рабочем режиме. Оценивают изменение BER, LQ, SNR, чувствительности или скорости. Проверка только рядом с передатчиком скрывает потерю запаса.
- Проверить уровни мощности. Испытать все разрешённые штатные режимы. Нелинейные продукты растут быстрее основной составляющей, поэтому результат на минимальной мощности нельзя переносить на максимальную.
- Испытать совместную работу. Включить все бортовые и наземные системы одновременно, воспроизвести передачу видео, телеметрии и управление. Для нескольких аппаратов проверить полный состав участников и сценарий «близкий передатчик — удалённый полезный сигнал».
- Проверить ориентации. Изменить курс, крен и взаимное положение аппарата и наземных антенн. Помеха или потеря связи, проявляющаяся только при определённом угле, указывает на особенности диаграммы, экранирование рамой или токи по кабелю.
- Применить адресное исправление. Для гармоники передатчика рассматривать выходной фильтр; для внеполосного блокирования — предселектор перед первым каскадом; для кондуктивного шума — питание и разводку; для связи через антенны — компоновку и измеряемую изоляцию. Средство должно соответствовать установленному механизму.
- Повторить исходный протокол. После изменения повторить те же режимы, показатели и геометрию. Исправление считается подтверждённым только при воспроизводимом улучшении без ухудшения другого канала, чувствительности или согласования.
Критерии «годен/не годен» задают до испытания. Это могут быть максимальное допустимое падение C/N₀, отсутствие потери GNSS-фиксации, минимальный LQ управления, предельный процент потерянных пакетов телеметрии и отсутствие видимой деградации другого видеоканала. Критерии должны учитывать запас, а не только сохранение работы в идеальных условиях.
9.7. Практические выводы
- Разные центральные частоты не гарантируют совместимость: необходимо учитывать полные спектры и динамический диапазон приёмников.
- Гармоники ищут на целочисленных кратных, а интермодуляцию — по суммам и разностям частот; оба механизма подтверждают измерением.
- Видео 1,2/1,3 ГГц требует особого внимания к многодиапазонному GNSS, поскольку может попадать непосредственно в навигационные полосы.
- Фильтр эффективен только в правильном месте тракта. Фильтрация после перегруженного LNA обычно запаздывает.
- Универсальной дистанции разноса антенн нет. Целевой параметр — измеренная изоляция и сохранённый запас чувствительности.
- EMC проверяют при слабом полезном сигнале и штатном сильном блокере, а не только по работе компонентов на столе рядом друг с другом.
- Для нескольких аппаратов необходимы централизованное назначение частот, контролируемое включение и испытание полного состава.
- Любые частоты и мощности применяют только в рамках правил конкретной юрисдикции и сертифицированной конфигурации оборудования.
9.8. Источники к главе 9
- ITU‑R SM.329‑13 — Unwanted emissions in the spurious domain: определения гармонических и интермодуляционных излучений.
- Analog Devices — Use Selectivity to Improve Receiver Intercept Point: IM3, линейность и влияние селективности.
- Rohde & Schwarz — Efficient testing of blocking characteristics: принцип испытания приёмника слабым полезным и сильным мешающим сигналами.
- u‑blox — GNSS Antennas Application Note: блокирование, AGC, фильтрация, экранирование и антенная изоляция.
- u‑blox — How to reduce the impact of RF interference on GNSS performance: различие внутри- и внеполосных помех.
- IS‑GPS‑200N и IS‑GPS‑705J: частоты и уровни сигналов GPS.
- Galileo Open Service SIS ICD: частоты E1, E5 и E6.
- Информационно-аналитический центр ГЛОНАСС — системные документы: интерфейсно-контрольные документы сигналов ГЛОНАСС.
- BeiDou Navigation Satellite System Open Service Performance Standard: частоты и полосы открытых сигналов BeiDou.
- Rohde & Schwarz — Measuring Multi-Antenna Isolation Using a Multiport VNA: измерение взаимной антенной изоляции.
Документация производителя подтверждает архитектуру и заявленные параметры конкретного изделия, но не является независимым доказательством его фактической спектральной чистоты. Числа занимаемой полосы, мощности, подавления гармоник и антенной изоляции для готовой сборки должны подтверждаться измерением.
Глава 10. Антенны: диаграмма, усиление и поляризация
Антенна связывает фидер с электромагнитной волной, поэтому её нельзя оценивать только по форме, цене или числу dBi. Для FPV важны вся пространственная диаграмма, эффективность, поляризация, рабочая полоса, согласование и поведение после установки на реальный аппарат. Одна и та же антенна может хорошо работать в одном направлении и иметь глубокий провал в другом; сохранять низкий КСВ, но плохо излучать; соответствовать центральному каналу, но терять согласование и качество круговой поляризации на краях диапазона.
Антенна не создаёт дополнительную мощность. Направленная конструкция перераспределяет излучение, увеличивая его плотность в одних углах за счёт других. Поэтому утверждение «больше dBi — больше дальность» неполно: результат определяют бюджет линии, ориентация, поляризация, потери фидеров, высота, препятствия, многолучёвость, ширина канала и требуемый запас связи.
10.1. Диаграмма направленности вместо «дальности антенны»
Диаграмма направленности показывает относительный уровень излучения или приёма как функцию направления. Обычно производитель публикует два плоских сечения — по азимуту и углу места, — однако они не заменяют трёхмерную диаграмму. Между выбранными плоскостями могут находиться боковые лепестки, асимметрии и провалы, которых на двух графиках не видно.
У вертикального полуволнового диполя идеализированная диаграмма похожа на тор: максимум лежит поперёк проводника, а вдоль его оси находятся нули. Название «всенаправленная» означает приблизительно равномерное покрытие только в одной плоскости, обычно по азимуту. Оно не означает одинакового усиления во всех направлениях. Если аппарат оказывается над торцом вертикальной антенны, линия может пройти через область малого усиления.
У patch, helical и секторных антенн выделяют главный лепесток, боковые и задний лепестки. Важны не только пиковое усиление и направление максимума, но и:
- ширина луча по уровню половинной мощности — угловой интервал между точками, где уровень на 3 дБ ниже максимума;
- отношение вперёд/назад — насколько антенна подавляет сигнал с обратной стороны;
- уровень боковых лепестков — возможность принять сильную помеху вне основного сектора;
- положение нулей — направления, где даже небольшой поворот вызывает резкое изменение уровня;
- зависимость диаграммы от частоты — форма на одном канале не обязательно сохраняется на другом.
График следует читать по указанной шкале. Нормированная диаграмма с максимумом 0 дБ показывает только относительную форму и ничего не сообщает об абсолютном усилении. Кроме того, диаграмма отдельной антенны в камере не равна диаграмме готового аппарата: карбон, батарея, кабели, корпус и противовес изменяют токи и поле.
10.2. Направленность, усиление, КПД и реализованное усиление
Коэффициент направленного действия характеризует концентрацию излучения по углам относительно среднего уровня по сфере. Усиление дополнительно учитывает, какая доля принятой антенной мощности действительно излучена, но в терминологии IEEE не включает потери из-за рассогласования поляризаций и входного импеданса. Для пассивной антенны в линейных величинах можно записать:
G = D × ηrad,
где D — направленность, а ηrad — радиационная эффективность, учитывающая потери в проводнике, диэлектрике и других элементах. Реализованное усиление дополнительно учитывает отражение мощности на входе:
Grealized = D × ηrad × (1 − |Γ|²),
где Γ — коэффициент отражения. Поэтому антенна с красивым S11 может иметь низкую эффективность, а эффективная конструкция — оказаться плохо согласованной после монтажа. Одного параметра недостаточно.
dBi обозначает усиление относительно идеального изотропного излучателя, а dBd — относительно полуволнового диполя. Эти шкалы нельзя смешивать без преобразования: идеализированный полуволновой диполь имеет максимум около 2,15 dBi, то есть 0 dBd. Для круговой поляризации иногда пишут dBic; необходимо проверить, что именно производитель включил в число и измерял ли круговую составляющую, а не просто суммарное поле.
Пиковое усиление полезно только вместе с направлением, частотой и методом измерения. Для подвижного аппарата нередко важнее минимальное или среднее реализованное усиление внутри рабочего углового сектора. Узкий высокий максимум не компенсирует глубокий нуль, через который регулярно проходит траектория.
10.3. Диполь, monopole, cloverleaf, pagoda, patch, helical и секторная антенна
| Тип | Типичная поляризация и диаграмма | Сильные стороны | Ограничения |
|---|---|---|---|
| Полуволновой диполь | Линейная; приблизительно круговая по азимуту и с нулями вдоль оси | Простота, симметричное питание, предсказуемая базовая диаграмма | Чувствительность к взаимному наклону; фидер без balun или подавления синфазного тока может искажать диаграмму |
| Четвертьволновой monopole | Линейная; работает совместно с проводящим противовесом | Малые размеры и масса, удобная интеграция | Рама, земля платы и кабели становятся частью антенны; результат сильно зависит от установки |
| Cloverleaf | Обычно RHCP или LHCP; близкая к всенаправленной в рабочей плоскости | Меньшая чувствительность к вращению аппарата вокруг линии визирования; пригодность для динамичного борта | Геометрия лепестков критична, деформация меняет согласование и axial ratio; остаются осевые провалы |
| Pagoda | Круговая; печатные резонаторы формируют близкую к всенаправленной диаграмму | Повторяемость геометрии при качественном изготовлении, возможность широкой согласованной полосы | Платы и открытые края уязвимы при ударе; фидер и защитный корпус способны изменить диаграмму |
| Patch | Линейная или круговая; направленный главный лепесток | Плоская конструкция, полезное подавление сзади, удобна на земле | Необходимы наведение и проверка поляризации; вне оси ухудшаются усиление и нередко axial ratio |
| Helical | В осевом режиме — круговая и направленная | Выраженный главный лепесток, возможная широкая полоса, наглядное направление наведения | Размер, ветровая нагрузка и растущая с усилением требовательность к наведению; конструктивные ошибки меняют характеристики |
| Секторная | Линейная, двойная линейная или круговая; широкий сектор по азимуту и более узкий по углу места | Покрытие заранее заданной области без постоянного слежения | Не покрывает всю сферу; боковые и задние лепестки могут принимать помехи |
Название типа не гарантирует конкретных характеристик. Две внешне похожие patch-антенны могут иметь разную ширину луча, поляризацию и отношение вперёд/назад. Cloverleaf после удара может остаться электрически непрерывной, но потерять симметрию. Для monopole особенно опасно сравнивать паспорт свободного элемента с результатом на разных рамах: противовес является частью излучающей системы.
10.4. Beamwidth и bandwidth: две разные «ширины»
Beamwidth — угловая ширина луча. Bandwidth — частотный интервал, в котором выполняется заданный критерий. Критерий полосы всегда должен быть назван: например, S11 ниже определённого уровня, КСВ не выше заданного значения, отклонение усиления в допустимых пределах или axial ratio ниже установленного порога.
Полоса по согласованию не равна полезной полосе по излучению. Антенна может иметь приемлемый КСВ на всех каналах, но на краях диапазона потерять эффективность, изменить направление максимума или превратиться из почти круговой в заметно эллиптическую. Для направленной антенны дополнительно проверяют ширину главного лепестка, положение нулей и отношение вперёд/назад на нижней, средней и верхней частотах рабочего диапазона. Такой подход соответствует практике ETSI, где измерение gain для заявленной полосы выполняется как минимум на её нижней, средней и верхней частотах.
Усиление и beamwidth связаны через перераспределение энергии, но по одному пиковому числу нельзя восстановить всю диаграмму. Узкий луч повышает требования к точности наведения и к знанию местоположения аппарата. Широкий луч лучше переносит манёвр и ошибку оператора, однако распределяет принятую или излучаемую мощность по большему телесному углу.
10.5. Линейная и круговая поляризация
Поляризация описывает движение вектора электрического поля в плоскости, перпендикулярной направлению распространения. При линейной поляризации вектор сохраняет направление. При идеальной круговой его конец описывает окружность; общий случай представляет собой эллипс.
Для двух идеально согласованных линейных антенн потеря из-за взаимного поворота определяется множителем cos²ψ, где ψ — угол между направлениями поляризации. При 45° принимается половина мощности, то есть возникает 3 дБ потерь. При 90° идеальная модель даёт полный нуль. В реальной системе отражения, несовершенная поляризационная чистота, кабели и конструкция создают кросс-поляризационную составляющую, поэтому нуль конечен, но всё равно может быть глубоким.
Идеальная круговая антенна принимает линейно поляризованную волну с потерей 3 дБ независимо от угла поворота линейной антенны вокруг линии визирования. Это не означает, что круговая поляризация устраняет все изменения при крене: аппарат одновременно перемещает диаграмму, экранирует антенну рамой и меняет геометрию отражённых путей.
RHCP и LHCP обозначают противоположные направления вращения. На прямом пути передающая и принимающая антенны должны иметь согласованную handedness в соответствии с принятой производителем конвенцией. Идеальные RHCP и LHCP ортогональны; реальные антенны из-за конечного axial ratio и кросс-поляризации имеют конечную развязку. При отражении от поверхности соотношение круговых составляющих может измениться, что помогает подавить часть однократно отражённых путей при согласованной паре CP-антенн, но эффект зависит от материала, угла и числа отражений. Круговая поляризация уменьшает некоторые проявления многолучёвости, а не отменяет её.
10.6. Axial ratio и качество круговой поляризации
Axial ratio, или коэффициент эллиптичности, — отношение большой оси поляризационного эллипса к малой. У идеальной круговой поляризации отношение равно 1:1, то есть 0 дБ. Чем больше значение, тем сильнее поле приближается к линейному. Распространённый критерий AR не более 3 дБ означает лишь установленную границу качества, а не идеальную окружность.
AR необходимо задавать как функцию частоты и направления. Значение «AR 1,5 дБ» без канала, угла и области диаграммы почти бесполезно. Нередко хорошая круговая поляризация существует только около оси главного лепестка или в ограниченном секторе вокруг горизонта. На краях луча patch и helical AR способен ухудшаться раньше, чем уровень сигнала упадёт на 3 дБ.
Для измерения недостаточно повернуть неизвестную антенну и записать только максимум RSSI. Полная оценка требует амплитудно-фазовых измерений ортогональных компонентов либо корректной процедуры с вращающейся линейной эталонной антенной. Измерительная система должна соблюдать единую конвенцию RHCP/LHCP: документация NSI-MI отдельно предупреждает, что ошибка знака или временной конвенции способна поменять handedness местами.
10.7. Импедансное и поляризационное рассогласование
Термин «рассогласование» применяют к разным механизмам. Импедансное рассогласование вызывает отражение мощности между фидером и антенной. Его описывают S11, return loss и КСВ. Если S11 равен −10 дБ, отражается 10% падающей мощности, а множитель передачи из-за согласования составляет 0,9. Это не означает, что остальные 90% обязательно излучатся: часть принятой мощности может перейти в тепло или паразитные токи.
Поляризационное рассогласование возникает уже в пространственном канале, когда состояние поляризации волны не соответствует принимающей антенне. Оно не отображается в S11. Антенна может иметь идеальный КСВ и при этом почти не принимать ортогонально поляризованный полезный сигнал.
КСВ также не описывает диаграмму, эффективность или физическую целостность всей конструкции. Длинный кабель с потерями способен замаскировать плохое отражение: часть волны затухнет по пути к антенне и обратно, и анализатор покажет более «красивый» return loss у входа кабеля. Поэтому VNA калибруют в плоскости подключения, учитывают переходники и по возможности измеряют антенну в окончательной конфигурации.
10.8. Как читать спецификацию и выбирать антенну
| Параметр | Что должно быть указано | Типичная ошибка |
|---|---|---|
| Диапазон | Частоты и критерий полосы | Считать надпись «5,8 ГГц» подтверждением всех каналов |
| Усиление | Peak, realized или average; dBi/dBic; частота и направление | Переводить одно число dBi в обещанную дистанцию |
| Диаграмма | 2D-сечения или 3D, шкала, частоты, co- и cross-polar компоненты | Принимать нормированную картинку за абсолютное усиление |
| Поляризация | Линейная ориентация либо RHCP/LHCP и применённая конвенция | Покупать две CP-антенны без проверки handedness |
| Axial ratio | Значение по частоте и угловому сектору | Считать AR в одном направлении свойством всей сферы |
| Согласование | S11, return loss или VSWR по частоте | Подменять им эффективность и диаграмму |
| Условия | Кабель, разъём, корпус, ground plane и метод измерения | Переносить результат свободной антенны на готовый борт |
Если производитель показывает только пиковое усиление и КСВ, данных недостаточно для выбора динамичной FPV-системы. Нужны хотя бы диаграммы, поляризация, рабочая полоса и механические условия. Паспорт изготовителя подтверждает заявленные характеристики конкретной модели, но не заменяет приёмочное измерение серийного экземпляра после монтажа.
10.9. Практические выводы
- Выбирайте антенну по рабочему угловому сектору, а не по максимальному dBi.
- Различайте directivity, gain, realized gain, эффективность и согласование.
- Проверяйте полосу отдельно по S11, усилению, диаграмме и axial ratio.
- Для CP-пары согласуйте RHCP/LHCP и оценивайте AR на рабочих частотах и углах.
- Не считайте «omni» сферической диаграммой: у неё остаются осевые нули.
- Окончательным объектом проверки является антенна вместе с фидером, креплением и аппаратом.
10.10. Источники к главе 10
- IEEE Std 145-2025 — IEEE Standard for Definitions of Terms for Antennas: нормативная терминология для диаграммы, направленности, усиления, realized gain, поляризации и axial ratio.
- Keysight — Antenna Measurement Theory: области поля, диаграммы и измерение поляризации.
- ETSI TR 102 031-2: параметры круговой поляризации, axial ratio, диаграммы и измерение усиления по полосе.
- NASA/JPL Publication 1082, Chapter 4 — Depolarization on Earth-Space Paths: коэффициент поляризационного согласования для линейной, круговой и эллиптической поляризации.
- Cisco — Aironet and Catalyst Antennas and Accessories Reference Guide: диаграммы дипольных, всенаправленных, patch- и секторных антенн.
- NSI-MI — Practical Considerations for Determining Polarization Properties from Measured Linear Components: измерение AR, tilt и handedness.
- Taoglas TCP.02 Omega Antenna Set Specification: пример паспорта cloverleaf с диаграммами, эффективностью, axial ratio и согласованием.
- Keysight — Techniques for Precise Cable and Antenna Measurements in the Field: return loss, VSWR, потери кабеля и антенная изоляция.
Глава 11. Размещение антенн на борту и на земле
Паспорт антенны описывает её в заданной измерительной конфигурации. После установки рядом с карбоновой пластиной, аккумулятором, камерой, коаксиальным кабелем и другими антеннами получается новая электромагнитная система. Задача компоновки — сохранить полезную диаграмму во всём рабочем диапазоне положений аппарата, не допустить расстройки и повреждения, обеспечить достаточную изоляцию между радиосистемами и оставить возможность воспроизводимого контроля.
11.1. Ориентация, крен и мёртвые зоны
Сначала задают не положение антенны на чертеже, а геометрию эксплуатации: где находится наземная станция относительно аппарата, какие крен, тангаж и курс возможны, происходит ли полёт над оператором, есть ли развороты с закрытием антенны батареей. Затем идеализированную диаграмму мысленно или расчётно вращают вместе с аппаратом.
Вертикальный диполь или monopole хорошо покрывает горизонтальные направления, но имеет провалы вдоль оси. Если его уложить горизонтально, осевой нуль переместится в горизонтальную плоскость и может регулярно проходить через наземную станцию при изменении курса. Два наклонённых элемента иногда уменьшают вероятность одновременного провала, но результат зависит от схемы приёмника и их взаимной связи.
При крене меняются сразу три фактора. Во-первых, наземная станция перемещается по бортовой диаграмме. Во-вторых, для линейной пары появляется поляризационная ошибка. В-третьих, между антенной и станцией может оказаться рама, аккумулятор или полезная нагрузка. Поэтому падение сигнала в повороте нельзя автоматически приписывать только «неправильной поляризации».
CP-антенна снижает чувствительность к вращению вокруг линии распространения, но сохраняет собственные нули и асимметрии. У cloverleaf и pagoda область вдоль оси фидера обычно слабее рабочего бокового сектора. На земле направленную CP-антенну необходимо держать в пределах не только её луча по мощности, но и сектора приемлемого axial ratio.
11.2. Карбон, аккумулятор, электроника и расстройка
Углепластик содержит проводящие углеродные волокна и на радиочастотах не эквивалентен прозрачному пластику. Карбоновая пластина может экранировать, отражать поле, становиться частью противовеса и искажать диаграмму. Эффект зависит от ориентации волокон, геометрии, частоты, электрических соединений и расстояния, поэтому универсальной поправки в децибелах нет.
Аккумулятор также представляет собой крупный проводящий и диэлектрический объект: ячейки, токосъёмники и силовые провода изменяют ближнее поле и могут закрывать прямой путь. Положение батареи меняется после обслуживания, а значит, сборку следует проверять при крайних допустимых вариантах её установки. Металлический корпус камеры, радиаторы, экраны, крепёж и медь плат дают сходные эффекты.
Особенно чувствительны monopole и встроенные PCB-антенны, использующие раму или ground plane как вторую часть системы. Перенос такого элемента на несколько сантиметров, изменение длины кабеля или крепление вплотную к проводящей детали способны сместить резонанс и изменить токи. Для антенны, рассчитанной на отдельный противовес, нельзя произвольно укорачивать или заменять его.
Производители интегрируемых антенн задают keep-out, форму земли, допустимые материалы корпуса и положение кабеля для конкретной модели. Эти размеры нельзя превращать в универсальное правило для FPV-антенн. Верный подход — соблюдать руководство выбранной модели, затем измерять S11 и проверять диаграмму или хотя бы угловую стабильность канала на полностью собранном аппарате.
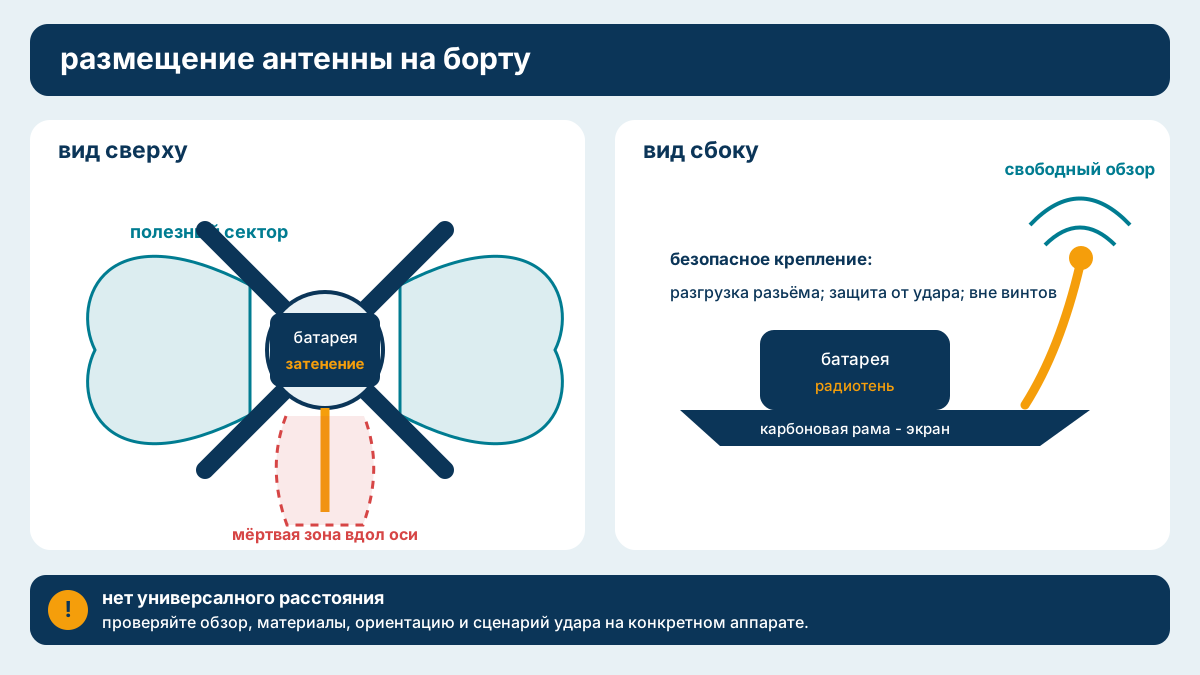
11.3. Механическое крепление бортовой антенны
Крепление должно удерживать заданную геометрию в потоке воздуха и при вибрации, но ограничивать нагрузку на разъём при ударе. Слишком мягкий стебель отклоняется на скорости и непредсказуемо поворачивает диаграмму; слишком жёсткий передаёт удар на SMA, MMCX или U.FL и печатную плату.
Практически полезно разделить функции:
- разъём и участок тонкого коаксиала разгрузить от растяжения;
- излучающий элемент вынести из тени рамы и аккумулятора;
- предусмотреть контролируемо гибкое или разрушаемое крепление;
- не сжимать коаксиал острыми стяжками и не задавать изгиб меньше допустимого для кабеля;
- защитить cloverleaf или pagoda от деформации радиопрозрачным кожухом, проверив влияние кожуха на настройку;
- оставить доступ для осмотра разъёма и замены повреждённой антенны.
Нельзя фиксировать излучатель проводящей или углеродсодержащей деталью без проверки. Некоторые чёрные пластики содержат carbon black и заметно влияют на RF-поле. Клей, термоусадка и печатный кожух добавляют диэлектрик рядом с резонатором и также способны сместить настройку.
После жёсткой посадки внешний осмотр недостаточен. Поломка центрального контакта, трещина пайки, частичный отрыв экрана или деформация CP-элемента могут проявляться только при определённом угле. Подозрительную антенну сравнивают с заведомо исправной в одинаковой конфигурации и, если возможно, измеряют VNA.
11.4. Разнос видео-, RC-, телеметрических и GNSS-антенн
Универсальной безопасной дистанции нет. Близкая связь определяется расстоянием в длинах волн, ориентацией, поляризацией, диаграммами, фидерами, корпусом и тем, какие активные каскады стоят до фильтров. Число сантиметров, перенесённое с другой частоты и рамы, не является критерием совместимости.
Цель формулируют как достаточную изоляцию и отсутствие измеримого ухудшения чувствительного канала. Антенны удаляют от VTX, усилителя мощности, DC/DC-преобразователей, процессора камеры и высокоскоростных шлейфов настолько, насколько позволяет платформа. Фидеры разных систем не прокладывают длинными параллельными участками рядом с силовыми проводами.
Изоляцию антенн можно измерить как S21 многопортовым VNA. Системный тест дополняет это измерение: при слабом полезном сигнале включают соседний передатчик во всех штатных режимах и наблюдают SNR, LQ, BER, C/N₀ GNSS или другой профильный показатель. Хороший S21 на одной частоте не исключает гармоники, широкополосный шум и связь через питание.
11.5. Две антенны и diversity
Diversity использует несколько ветвей приёма, чтобы один и тот же провал не возникал во всех ветвях одновременно. Пространственное diversity размещает антенны в разных точках; поляризационное использует различную ориентацию или поляризацию; pattern diversity — разные диаграммы, например omni и patch. Эти механизмы можно сочетать.
Польза зависит не от самого количества антенн, а от слабой корреляции замираний, достаточной эффективности каждой ветви и алгоритма приёмника. Selection diversity выбирает одну ветвь по RSSI или другому показателю; combining объединяет сигналы, если аппаратная архитектура это поддерживает. FPV-приёмник с двумя разъёмами не следует автоматически называть MIMO: он может лишь переключать два независимых тюнера.
Пара omni плюс направленная антенна удобна, когда первая обслуживает широкий сектор и посадку, а вторая создаёт запас внутри заранее известного направления. Две направленные антенны могут покрывать соседние сектора. Две одинаковые антенны, установленные рядом и одинаково ориентированные, способны попадать в один и тот же провал и давать меньше пользы, чем ожидается.
Для линейных ветвей взаимно перпендикулярная ориентация повышает поляризационное разнообразие, но каждая ветвь по отдельности имеет собственные провалы. Использование RHCP и LHCP на двух входах иногда применяется для приёма путей с разной handedness после отражений, однако это не универсальная замена пространственному или pattern diversity: на прямом пути одна ветвь будет кросс-поляризованной. Конфигурацию выбирают по реальной среде и журналу переключений, а не по общему правилу.
Рекомендуемое расстояние между ветвями зависит от длины волны, углового спектра и платформы. Значения из руководства конкретного приёмника относятся к его предполагаемой установке. На готовой станции проверяют, что обе ветви действительно принимают полезный сигнал, уровни откалиброваны, а алгоритм не переключается на сильную помеху с худшим качеством видео.
11.6. Высота наземной антенны и прокладка фидера
Подъём антенны способен улучшить геометрическую видимость и очистить первую зону Френеля от земли, автомобилей, людей и растительности. Однако результат не растёт монотонно с каждым дополнительным метром: меняются прямой и отражённый от земли пути, углы прихода и положение аппарата в вертикальной диаграмме. Высоту выбирают по профилю трассы и подтверждают полевым испытанием.
Антенну не следует ставить за оператором, металлической стойкой, автомобилем или экраном дисплея, если эти объекты попадают в рабочий сектор. Для omni учитывают осевой нуль: высоко поднятая вертикальная антенна может плохо обслуживать аппарат непосредственно над станцией. Для секторной или patch-антенны проверяют вертикальную ширину луча, иначе близкий низкий аппарат и удалённый высокий аппарат окажутся по разные стороны главного лепестка.
Длинный подъёмный коаксиальный кабель добавляет частотно-зависимые потери на приёме. Иногда выгоднее поднять сам приёмник и передать вниз уже видео или данные, чем вести длинный RF-фидер. Такое решение требует защищённого питания, герметизации, теплового режима и безопасного крепления. Выбор делают по измеренным потерям конкретного кабеля с разъёмами, а не только по его торговому названию.
Мачта должна быть механически устойчивой и не вводить проводящие детали в ближнее поле антенны вопреки её руководству. После сборки проверяют КСВ или return loss, изоляцию между ветвями и отсутствие изменения характеристик при подключении остальных кабелей станции.
11.7. Наведение направленной антенны
Направлять следует электрическую ось главного лепестка, которая не всегда совпадает с крышкой, ручкой или нормалью корпуса. Исходное направление берут из чертежа производителя и подтверждают поворотным тестом. Для CP-антенны одновременно контролируют правильную handedness.
Ручное наведение подходит, если рабочий сектор шире ожидаемого углового перемещения аппарата с учётом ошибки оператора. Чем уже луч, тем заметнее влияние задержки телеметрии, ошибки координат, люфта поворотного механизма и неверного нуля компаса. Автоматический tracker полезен только после проверки всей цепочки координат, временных меток и fail-safe-положения.
Максимальный RSSI не всегда соответствует лучшему видеоканалу: приёмник может видеть помеху, находиться в нелинейном режиме или иметь запаздывающий индикатор. Для аналоговой системы вместе с уровнем оценивают шум и срывы синхронизации; для цифровой — SNR, выбранную модуляцию, битрейт, потери и события восстановления. Наведение калибруют по полезному сигналу при воспроизводимой геометрии.
Ширина луча не задаёт жёсткую границу «работает/не работает». За точкой −3 дБ сигнал уменьшается постепенно, присутствуют боковые лепестки, а общий запас определяется бюджетом линии. Поэтому нельзя обещать дистанцию только по усилению или утверждать, что аппарат гарантированно работает внутри паспортного угла.
11.8. Проверка готовой компоновки
- Зафиксировать сборку. Записать антенны, частоты, фидеры, переходники, положение аккумулятора, крепление и версии оборудования.
- Проверить целостность. Осмотреть разъёмы, пайку, экран кабеля, геометрию излучателя и разгрузку от натяжения.
- Измерить согласование. Получить S11 или КСВ на рабочих каналах в полностью собранном состоянии и сравнить с антенной вне аппарата.
- Провести угловой тест. Поворачивать аппарат по курсу, крену и тангажу, записывая показатель качества, а не только факт наличия картинки.
- Проверить экранирование. Повторить тест при крайних допустимых положениях батареи и полезной нагрузки.
- Включить все радиосистемы. Проверить видео, RC, телеметрию и GNSS при слабом полезном сигнале и штатных мощностях.
- Испытать diversity. Убедиться, что каждая ветвь работоспособна отдельно, а переключение или combining действительно улучшают заданный показатель.
- Повторить в поле. Использовать законные частоты и мощности, контролируемую трассу, журнал условий и заранее определённый критерий годности.
Изменяют по одному параметру за цикл. Одновременный перенос антенны, замена кабеля и изменение мощности не позволяют установить причину результата. После ремонта, изменения рамы, аккумулятора, кожуха или полезной нагрузки исходный протокол повторяют.
11.9. Практические выводы
- Проектируйте положение антенны по полному диапазону крена, тангажа, курса и высоты.
- Выносите излучатель из тени карбона и аккумулятора, но не назначайте универсальный отступ без измерения.
- Разгружайте разъём механически и сохраняйте геометрию CP-элемента.
- Оценивайте разнос радиосистем по измеренной изоляции и системному тесту блокирования.
- Diversity требует некоррелированных ветвей и корректного алгоритма, а не просто двух антенн.
- Высоту, длину фидера и наведение наземной станции выбирайте как единую систему.
- Критерий годности — сохранённый запас канала во всём рабочем секторе, а не максимальный RSSI в одной точке.
11.10. Источники к главе 11
- Taoglas — Flexible PCB Antenna with Cable Integration Application Note: влияние ground plane, металла, корпуса, кабеля и окончательной интеграции.
- Microchip AVR2021 — AT86RF231 Antenna Diversity: пространственное и поляризационное diversity, многолучёвость и корреляция ветвей.
- Rohde & Schwarz — Receiver Diversity Channel: режимы diversity и влияние корреляции каналов.
- Rohde & Schwarz — Measuring Multi-Antenna Isolation Using a Multiport VNA: измерение S21 между антеннами многосистемной платформы.
- ImmersionRC Duo5800: пример switching diversity и сочетаний omni, patch и антенн разных поляризаций; утверждения относятся к конкретному приёмнику.
- ITU-R P.526-16 — Propagation by diffraction: просвет зоны Френеля и влияние препятствий.
- Keysight — Techniques for Precise Cable and Antenna Measurements in the Field: измерение фидеров, return loss, VSWR и изоляции антенн.
Источники и ссылки проверены 12 сентября 2026 года. Паспортные данные производителей приведены как примеры документирования конкретных изделий и не считаются независимым подтверждением характеристик серийного экземпляра после установки.
Глава 12. РЧ-тракт: кабели, разъёмы и согласование
Антенна — лишь последний элемент передающего тракта. Между выходным каскадом видеопередатчика (VTX) и антенной находятся печатная линия, разъём, коаксиальный кабель, иногда переходник и панельный разъём. Каждый элемент вносит потери и неоднородности импеданса. На 5,8 ГГц даже короткий повреждённый пигтейл способен заметно ухудшить связь, а внешне похожие SMA и RP-SMA могут оказаться электрически несоединёнными.
Эта глава относится к гражданским аналоговым и цифровым FPV-системам. Конкретные ограничения по частоте, мощности, допустимому КСВ и охлаждению всегда следует проверять по документации VTX, антенны, кабеля и разъёмов.
12.1. Почему тракт должен быть 50-омным
Большинство радиочастотных портов FPV рассчитано на номинальный волновой импеданс 50 Ом. Это относится к RF-выходу VTX, коаксиальному фидеру, переходникам, разъёмам и антенне. Значение 50 Ом не является обычным сопротивлением, которое достаточно проверить мультиметром: это отношение напряжения и тока бегущей волны в линии передачи. Исправный 50-омный кабель при измерении постоянного тока обычно показывает почти нулевое сопротивление центральной жилы и экрана и обрыв между ними.
Когда нагрузка равна волновому импедансу линии, волна поглощается антенной без отражения. Если импеданс меняется на стыке — из-за неподходящего разъёма, повреждения кабеля, плохой пайки или расстроенной антенны — часть энергии возвращается к передатчику. Один числовой показатель КСВ описывает суммарное согласование в точке измерения, но сам по себе не указывает, какой именно элемент создал отражение: отражения от нескольких неоднородностей могут складываться или частично компенсироваться по фазе.
Не следует путать 50-омный RF-выход с композитным видеовходом аналогового VTX, который в отдельных устройствах может иметь номинал 75 Ом. Это разные цепи: 75 Ом у видеовхода не означает, что к антенному порту нужен 75-омный кабель.
| Элемент | Что проверять | Типичная неисправность |
|---|---|---|
| RF-выход VTX | Импеданс, диапазон частот, допустимый КСВ, режим мощности | Повреждение выходного каскада или платы разъёма |
| Пигтейл | Марку кабеля, длину, частотную спецификацию, качество оконцовки | Перелом жилы, нарушение экрана, отрыв микроконнектора |
| Переходник | Тип интерфейсов, SMA или RP-SMA, рабочую частоту | Лишние потери, плохой контакт, неверная полярность |
| Антенна | Диапазон, разъём, поляризацию, КСВ в установленном положении | Обрыв элемента, деформация, расстройка рамой |
Практический вывод: тракт рассматривают как единую 50-омную систему. Совпадение резьбы или возможность защёлкнуть разъёмы ещё не доказывает корректность электрического соединения.
12.2. Коаксиальный кабель и insertion loss
Коаксиальный кабель состоит из центрального проводника, диэлектрика, внешнего проводника-экрана и оболочки. Геометрия проводников и свойства диэлектрика определяют волновой импеданс. Экран одновременно является обратным проводником и ограничивает излучение поля за пределы кабеля.
Реальный фидер ослабляет сигнал. Вносимые потери, или insertion loss, для пассивного двухпортового устройства обычно выражают через коэффициент передачи S21. Если модуль S21 меньше единицы, положительное значение потерь можно записать как:
IL = −20 log10|S21|, дБ.
По мощности 1 дБ потерь оставляет примерно 79 % входной мощности, 2 дБ — 63 %, 3 дБ — 50 %. Эти проценты относятся только к передаче через рассматриваемый элемент и не описывают усиление антенны или потери распространения в воздухе.
Затухание коаксиала зависит от частоты. С ростом частоты увеличиваются проводниковые потери из-за поверхностного эффекта и диэлектрические потери. Поэтому фраза «RG-174 теряет столько-то децибел на метр» без указания производителя, исполнения, частоты и условий недостаточна. Обозначение RG описывает семейство геометрически сходных кабелей, но не гарантирует одинаковые материалы, экран, гибкость и характеристики всех изделий на рынке.
Использовать следует график или таблицу изготовителя для точной марки кабеля. Например, Times Microwave приводит для собственного LMR-100 разные значения затухания на разных частотах; эти данные нельзя автоматически переносить на безымянный кабель того же диаметра или на любой пигтейл, названный продавцом «RG-316». Кроме самого кабеля, готовая сборка включает потери двух оконцовок и рассогласование разъёмов.
Для приблизительной инженерной оценки однородного кабеля допустимо умножить паспортное затухание в дБ на единицу длины на фактическую длину. Но для очень коротких FPV-пигтейлов ошибка оконцовок, изгибов и переходов может быть сопоставима с расчётным затуханием самого отрезка. Резкий перегиб способен деформировать диэлектрик и экран, локально изменить импеданс и ухудшить как insertion loss, так и return loss.
- Выбирайте самый короткий кабель, который не натянут и допускает обслуживание.
- Не делайте изгиб меньше минимального радиуса из паспорта.
- Не затягивайте стяжку так, чтобы она вдавливала оболочку.
- Не прокладывайте пигтейл через острую кромку карбона.
- Оценивайте сборку на рабочей частоте, а не только на низких частотах.
12.3. U.FL, I-PEX MHF и MMCX
U.FL — серия компании Hirose, а MHF — семейство I-PEX. В торговых описаниях обозначения «U.FL/IPEX» нередко используют как общее название миниатюрного защёлкивающегося разъёма, однако внутри семейств существуют разные размеры и высоты сопряжения. MHF I, MHF 4, MHF 4L и MHF 5 нельзя считать взаимозаменяемыми только по фотографии. Нужен точный номер серии или совместимых деталей.
Миниатюрность имеет цену. Для обычных U.FL и MHF конкретные исполнения могут нормироваться всего на 30 циклов соединения. Каталоги также содержат специальные высокоресурсные измерительные адаптеры, но их ресурс нельзя приписывать штатному разъёму на VTX. Hirose указывает для серии U.FL разные предельные частоты и ресурс в зависимости от детали; следовательно, применимость проверяют по конкретному part number.
U.FL соединяют строго соосным нажатием до отчётливой фиксации. Снимать его следует вертикально специальным инструментом или за корпус вилки, но не тянуть за кабель и не поддевать разъём с одной стороны. Косое нажатие способно смять контакт или оторвать SMT-розетку вместе с площадками платы.
MMCX крупнее и механически прочнее. Это 50-омный защёлкивающийся интерфейс без резьбовой затяжки. Amphenol указывает для своей серии диапазон до 6 ГГц, зависящий от кабеля, и ресурс не менее 500 циклов. Эти цифры характеризуют изделия данного производителя и стандарта, а не гарантируют качество любого визуально похожего разъёма.
| Интерфейс | Соединение | Сильная сторона | Основной риск |
|---|---|---|---|
| U.FL / совместимая точная серия | Вертикальная защёлка | Минимальные масса и высота | Малый ресурс, отрыв площадки, повреждение при перекосе |
| I-PEX MHF | Зависит от серии; существуют версии с механическим замком | Несколько размеров и варианты для вибрации | Путаница между несовместимыми сериями |
| MMCX | Защёлкивание | Хороший компромисс между массой и ресурсом | Износ фиксатора, боковая нагрузка кабелем |
| SMA / RP-SMA | Резьбовое | Надёжная внешняя установка и удобство измерений | Перетяжка, загрязнение, путаница полярности |
Практический вывод: микроконнектор на плате лучше соединить один раз, разгрузить кабель и оставить обслуживание внешнему SMA либо MMCX. Регулярно перестёгивать U.FL вместо антенного разъёма — плохая эксплуатационная практика.
12.4. SMA, RP-SMA, gender и polarity
У SMA механический пол определяется корпусом. Plug, или male, имеет накидную гайку с внутренней резьбой; jack, или female, — наружную резьбу корпуса. У стандартного SMA центральный контакт следует механическому полу: SMA male имеет штырь, SMA female — гнездо.
В RP-SMA изменён только пол центрального контакта при сохранении резьбовой геометрии. Поэтому RP-SMA male имеет внутреннюю резьбу, как обычный male, но в центре у него гнездо. RP-SMA female имеет наружную резьбу, но центральный штырь.
| Название | Резьба | Центральный контакт |
|---|---|---|
| SMA male | Внутренняя, в накидной гайке | Штырь |
| SMA female | Наружная | Гнездо |
| RP-SMA male | Внутренняя, в накидной гайке | Гнездо |
| RP-SMA female | Наружная | Штырь |
Сочетание обычного SMA male и RP-SMA female механически навинчивается, но оба имеют центральные штыри: контакт не образуется, а штыри могут быть повреждены. SMA female и RP-SMA male также навинчиваются, но оба центральных контакта являются гнёздами. Поэтому перед подключением осматривают отдельно резьбу и центр.
Термин «полярность» здесь относится к конструкции разъёма и не связан с правой или левой круговой поляризацией антенны — RHCP и LHCP. Можно правильно состыковать RP-SMA, но выбрать антенны противоположной круговой поляризации и получить большое поляризационное ослабление.
12.5. Переходники и бюджет потерь
Переходник не является идеальным проводником. Он добавляет два интерфейса, конечную insertion loss и собственное рассогласование. Последовательность из нескольких адаптеров увеличивает массу, рычаг на панельном разъёме и число потенциально нестабильных контактов. На борту предпочтительнее один правильно изготовленный пигтейл с нужными окончаниями.
Потери пассивных элементов в децибелах для предварительного бюджета складываются. Например, расчёт может включать паспортные потери кабеля требуемой длины, разъёмов, переходника и фильтра. Но простое сложение не моделирует фазовое взаимодействие отражений. Если требуется доказать характеристики тракта, измеряют готовую сборку, а не только суммируют максимумы из разных каталогов.
Переходник выбирают сразу по пяти признакам: 50 Ом, тип обоих интерфейсов, механический пол, обычная или reverse polarity конструкция и рабочий диапазон частот. Дополнительно проверяют допустимую мощность и качество фиксации. Маркировка «до 6 ГГц» означает заявленную область работы, но не сообщает фактические потери конкретного экземпляра на 5,8 ГГц.
12.6. VSWR, return loss и отражённая мощность
Коэффициент отражения Γ — комплексное отношение амплитуды отражённой волны к падающей. Для нагрузки ZL на линии Z0:
Γ = (ZL − Z0) / (ZL + Z0).
Return loss, или потери на отражение, определяется как RL = −20 log10|Γ|. Чем больше положительное значение RL, тем лучше согласование. КСВН, или VSWR, равен (1 + |Γ|) / (1 − |Γ|); здесь, наоборот, лучший результат приближается к 1:1. Доля отражённой мощности равна |Γ|², а не самому модулю Γ.
| VSWR | Return loss | Отражённая мощность |
|---|---|---|
| 1,1:1 | около 26,4 дБ | около 0,23 % |
| 1,5:1 | около 14,0 дБ | 4 % |
| 2:1 | около 9,54 дБ | около 11,1 % |
| 3:1 | около 6,02 дБ | 25 % |
Эти значения описывают плоскость измерения. Потери длинного кабеля дважды ослабляют отражение — по пути к антенне и обратно — поэтому VNA у входа кабеля может показать внешне хороший return loss даже при неудовлетворительной антенне. Хороший КСВ также не гарантирует высокий КПД: согласованная фиктивная нагрузка имеет отличный КСВ, но не излучает полезный сигнал.
12.7. Можно ли включать VTX без антенны
Безопасное правило эксплуатации: до подачи питания подключить исправную антенну или подходящую 50-омную эквивалентную нагрузку, рассчитанную на частоту и мощность VTX. Разомкнутый RF-порт создаёт полное отражение на конце линии. Возвращающаяся энергия и возникающие напряжения или токи нагружают выходной усилитель вне расчётного режима.
Однако утверждение «любой VTX обязательно мгновенно сгорит без антенны» технически чрезмерно. Устойчивость зависит от топологии усилителя, мощности, частоты, длины линии, температуры, времени работы и наличия защиты от рассогласования. Некоторые передатчики выдерживают краткий неблагоприятный режим, другие повреждаются быстро; тепловая защита не обязательно защищает от RF-перенапряжения. Отсутствие немедленного отказа не означает, что режим допустим.
На столе используйте PIT-режим или минимальную мощность, обеспечьте охлаждение и следуйте руководству конкретной модели. Если документация требует антенну до включения, это требование обязательно. Не заменяйте антенну случайным резистором: лабораторная нагрузка должна быть 50-омной, малореактивной на рабочей частоте и выдерживать рассеиваемую мощность с запасом.
После включения без нагрузки разумно не продолжать полёт «на проверку». Сначала обесточьте устройство, осмотрите тракт, затем измерьте выходную мощность и спектр подходящими приборами либо замените подозрительный VTX. Частично повреждённый усилитель может продолжать передавать, но с меньшей мощностью или повышенными внеполосными составляющими.
12.8. Осмотр, ресурс и момент затяжки
Перед вылетом проверяют отсутствие люфта, надрезов, пережатий, следов удара и проворачивания панельного разъёма. Центральные контакты SMA должны быть прямыми и чистыми; металлическая стружка и песок недопустимы. У MMCX контролируют уверенную фиксацию. У U.FL проверяют, что корпус сидит параллельно плате, а кабель разгружен и не тянет розетку вбок.
Ресурс соединений конечен. Amphenol заявляет минимум 500 циклов для рассматриваемых серий SMA и MMCX, тогда как многие штатные микроконнекторы рассчитаны примерно на 30 циклов. Это квалификационные значения конкретных серий, а не обещание одинакового ресурса дешёвых копий после грязи, перекосов и ударов.
SMA затягивают за накидную гайку, удерживая ответную часть вторым ключом, чтобы не скручивать кабель и плату. Для своих SMA Amphenol приводит 0,3–0,6 Н·м для латунной вилки и 0,8–1,1 Н·м для вилки из нержавеющей стали. Универсально переносить эти значения на любой FPV-разъём нельзя: материал, конструкция, изготовитель и инструкция устройства имеют приоритет. Если момент не указан, не следует компенсировать отсутствие данных максимальным усилием или пассатижами.
- Очистить и осмотреть сопрягаемые поверхности.
- Навинтить гайку пальцами без перекоса резьбы.
- Удерживать корпус или панельную часть подходящим ключом.
- Затянуть калиброванным ключом до момента из документации.
- Не наносить фиксатор резьбы на RF-интерфейс без разрешения производителя.
12.9. VNA: что и как измерять
Векторный анализатор цепей измеряет комплексные S-параметры по частоте. Однопортовое измерение S11 применяется для антенны или входного согласования. Двухпортовое S21 показывает передачу через кабель, переходник или фильтр. Для пассивной взаимной сборки S12 обычно близок к S21, но измерение в обе стороны помогает обнаружить нестабильный контакт или ошибку установки.
Калибровку выполняют в требуемом частотном диапазоне и в той плоскости, где будет подключён объект. Для S11 применяют набор open, short и 50-омную load; для полного двухпортового измерения добавляют thru. После калибровки нельзя бездумно добавить кабель или переходник: новый элемент окажется внутри результата. Если адаптер неизбежен, его учитывают при калибровке, de-embedding или port extension подходящим методом.
Практическая последовательность проверки FPV-тракта:
- Задать диапазон, охватывающий все используемые каналы, а не одну центральную частоту.
- Прогреть прибор в соответствии с руководством.
- Осмотреть и очистить измерительные разъёмы.
- Выполнить калибровку на концах тестовых кабелей.
- Проверить калибровку известной нагрузкой или контрольным устройством.
- Измерить S11 антенны в реальной конфигурации аппарата.
- Измерить S21 пигтейла отдельно и после аккуратного изгиба.
- Сохранить графики и условия измерения: диапазон, число точек, IF bandwidth, мощность и тип калибровки.
Антенна меняет параметры рядом с карбоном, аккумулятором, камерой и рукой оператора. Поэтому лабораторное измерение в свободном пространстве и измерение на собранном аппарате отвечают на разные вопросы. При проверке установленной антенны аппарат фиксируют в повторяемом положении, а человека удаляют от ближнего поля.
Границы измерения задают диапазон и динамический диапазон VNA, точность калибровочного набора, качество directivity, стабильность кабелей, повторяемость разъёмов, шум и температурный дрейф. Измерение очень малых потерь короткого пигтейла может быть сопоставимо с неопределённостью стенда. При очень плохом согласовании точность также ограничена остаточными ошибками. Снижение IF bandwidth уменьшает шум, но не исправляет плохую калибровку или движущийся кабель.
Любое шевеление тестового кабеля после калибровки способно изменить фазу и амплитуду. Не поддерживайте объект весом порта анализатора и не вращайте корпус VNA при затяжке. Результат за пределами калиброванного диапазона не считается калиброванным, даже если прибор продолжает рисовать линию.
Предупреждение: обычное измерение VNA выполняют на обесточенном пассивном тракте. Не подключайте работающий VTX прямо к порту анализатора. Выходная мощность может превысить допустимый уровень приёмника. Измерение активного передатчика требует рассчитанного аттенюатора, эквивалента нагрузки, развязки, контроля мощности и методики, соответствующей приборам.
12.10. Итоговый контрольный список
- Все RF-компоненты тракта имеют номинал 50 Ом.
- Точная марка кабеля пригодна для рабочей частоты; потери взяты из её паспорта.
- SMA/RP-SMA определены одновременно по резьбе и центральному контакту.
- U.FL или MHF соединён соосно и разгружен от натяжения.
- Переходники сведены к минимуму и специфицированы по частоте.
- До питания VTX установлена антенна либо подходящая 50-омная нагрузка.
- На земле выбрана минимальная мощность и обеспечено охлаждение.
- SMA затянут моментом из документации, без скручивания пигтейла.
- VNA откалиброван в плоскости объекта и в полном диапазоне каналов.
- Сохранены не только КСВ, но и S11, S21, условия и неопределённость измерения.
12.11. Источники к главе 12
- Keysight — VSWR / Return Loss Calculator: определения коэффициента отражения, return loss и VSWR.
- Keysight — TDR/TDT Concepts: бегущие и отражённые волны, ограничения интегрального VSWR.
- Keysight — Techniques for Precise Cable and Antenna Measurements in the Field: измерение insertion loss, return loss и влияние кабельных потерь.
- Hirose — U.FL Series: импеданс, диапазоны частот, VSWR и варианты ресурса.
- Hirose — U.FL Series Catalog: правила соединения, демонтажа и обращения с кабелем.
- I-PEX — RF Connector Matrix: различия семейств MHF, диапазоны и измерительные адаптеры.
- I-PEX — MHF 4L Product Specification: 50 Ом, частотные характеристики и испытания циклов соединения.
- Amphenol RF — MMCX Connectors: рабочий диапазон, VSWR, insertion loss и ресурс.
- Amphenol RF — SMA Connectors: 50-омный интерфейс, ресурс, моменты затяжки и отличие RP-SMA.
- Amphenol RF — RP-SMA Adapters: назначение reverse-polarity интерфейса.
- Pasternack — Introduction to Coaxial Cable Losses: частотная зависимость проводниковых и диэлектрических потерь.
- Times Microwave Systems — LMR Cable Brochure: пример паспортных таблиц затухания по частоте.
- Rohde & Schwarz — VNA Calibration Methods and Standards: плоскость отсчёта, стандарты и двухпортовая калибровка.
- Rohde & Schwarz — Measurement Uncertainties for Vector Network Analysis: систематические ошибки и неопределённость VNA.
- GEPRC — RAD VTX 5.8G 2.5W User Manual: пример требований производителя к антенне и охлаждению VTX.
Источники и ссылки проверены 12 сентября 2026 года. Паспортные данные производителей относятся к конкретным сериям и исполнениям; их нельзя автоматически переносить на визуально похожие кабели, разъёмы или передатчики.
Глава 13. Наземная приёмная система
13.1. Наземная часть определяет пригодность всей линии
Наземная приёмная система преобразует радиосигнал в изображение, пригодное для принятия решений оператором. В простейшем случае это очки со встроенным приёмником и антенной. Более сложная станция включает вынесенные антенны, один или несколько приёмников, устройство diversity, декодер, дисплей, DVR, телеметрию, питание и резервный тракт. Усложнение оправдано только тогда, когда оно устраняет выявленное ограничение: замирания, экранирование оператором, потери в фидере, недостаточную направленность, неудобство наблюдения или единую точку отказа.
Наземную часть нельзя выбирать отдельно от маршрута. Очки удобны для подвижного оператора, но антенны возле головы невысоки и меняют ориентацию вместе с ним. Монитор позволяет нескольким людям видеть изображение и облегчает контроль окружающей обстановки, однако требует защиты от бликов. Станция на мачте улучшает геометрию радиолинии, но добавляет кабели, разъёмы, питание, ветровую нагрузку и время развёртывания.
| Вариант | Сильные стороны | Основные ограничения | Что проверить испытанием |
|---|---|---|---|
| Очки со встроенным VRX | Компактность, малая задержка интерфейсов, свобода перемещения | Низкая высота антенн, экранирование головой, ограниченный обзор окружающей обстановки | Посадку, диоптрийную коррекцию, поведение при повороте головы, время работы |
| Монитор со встроенным VRX | Простой общий просмотр, быстрый запуск, доступность органов управления | Блики, малая высота установки, часто упрощённая RF-часть | Яркость на солнце, задержку дисплея, качество DVR и работу diversity |
| Вынесенная наземная станция | Гибкий выбор антенн, мачты, приёмников, записи и резервирования | Масса, сложность, дополнительные соединения и точки отказа | Полный тракт в собранном виде, включая кабели, преобразователи и питание |
Инженерный принцип. Оценивать следует изображение на конечном дисплее и журнал всей системы, а не паспортную чувствительность отдельного приёмника.
13.2. Очки, монитор и модульная станция
Очки уменьшают влияние внешнего света и позволяют сосредоточиться на кадре. До эксплуатации необходимо проверить не только разрешение микродисплеев, но и геометрию изображения, межзрачковую регулировку, доступный диапазон фокусировки, различимость OSD и отсутствие болезненной задержки или утомления. Внешний видеовход полезен для резервного приёмника, однако преобразование форматов и масштабирование могут добавить задержку. Её измеряют сквозным методом для фактически выбранного входа и режима дисплея.
Монитор рационален для инструктора, наблюдателя или оператора наземной платформы. Паспортная яркость сама по себе не описывает читаемость: существенны отражения, контраст в рассеянном и прямом свете, угол обзора и конструкция козырька. Автоматический переход в синий или чёрный экран при слабом аналоговом сигнале нежелателен, если он скрывает ещё различимую зашумлённую картинку. Такое поведение проверяют ослаблением RF-сигнала, а не предполагают по спецификации.
Модульная станция разделяет RF- и видеочасть. Приёмник можно поднять к антенне, а вниз передать уже демодулированное аналоговое видео, HDMI, Ethernet или иной цифровой поток. Такое решение сокращает высокочастотный фидер, но его польза зависит от задержки интерфейса, устойчивости длинной линии, герметизации, охлаждения и питания верхнего блока. Любой конвертер или распределитель должен войти в схему отказов и пройти испытание при минимальном напряжении батареи.
13.3. Switching и combining diversity — разные архитектуры
Switching diversity, или выбор ветви, использует в каждый момент сигнал одного приёмника либо одной антенны. Контроллер сравнивает RSSI, SNR или иной показатель качества и переключает видеовыход на лучшую ветвь. Преимущества — относительная простота и возможность сочетать разные диаграммы направленности. Недостатки — потеря энергии невыбранной ветви, задержка решения, краткий переходный артефакт и риск частых переключений около порога.
Практический переключатель должен иметь гистерезис и временную фильтрацию. Без них небольшие колебания показателя вызывают «дребезг»: станция многократно меняет ветвь, хотя обе дают сопоставимое изображение. Слишком большая задержка, напротив, удерживает уже плохую ветвь. Оптимальные параметры зависят от скорости аппарата, динамики RSSI и времени восстановления конкретных демодуляторов; их определяют записью двух ветвей и результата переключателя.
Combining diversity использует информацию нескольких ветвей одновременно. При coherent combining необходимо оценить относительные фазу, задержку и качество ветвей, затем согласованно их сложить. При maximal-ratio combining более качественная ветвь получает больший вес; в идеализированной модели выходное SNR равно сумме SNR ветвей. Это не то же самое, что переключение композитных видеосигналов после двух независимых аналоговых демодуляторов.
Маркетинговое слово «fusion» также не гарантирует радиочастотное MRC. Некоторые FPV-модули анализируют два демодулированных изображения, выбирают участки или восстанавливают синхронизацию. Такая обработка может заметно улучшать аналоговую картинку, но её алгоритм и ограничения модельно-зависимы. Например, производитель rapidFIRE описывает слияние изображений и восстановление аналоговой синхронизации, однако это заявление производителя, а не универсальное свойство всех двухантенных модулей [13-1].
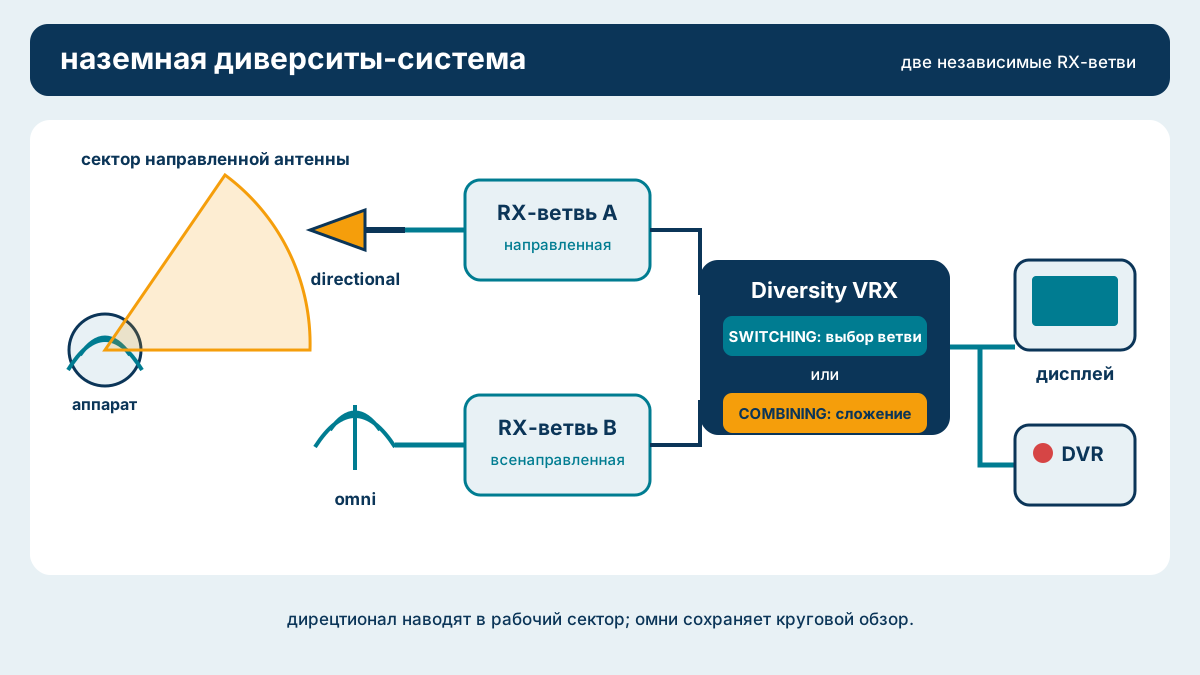
| Механизм | Что происходит с ветвями | Необходимая информация | Характерное ограничение |
|---|---|---|---|
| Переключение по порогу | Текущая ветвь заменяется другой | Порог качества и гистерезис | Можно поздно перейти на лучшую ветвь |
| Selection combining | Используется лучшая измеренная ветвь | Сопоставимая оценка SNR или качества | Энергия остальных ветвей отбрасывается |
| Equal-gain combining | Сигналы фазируются и складываются с равными весами | Оценка относительной фазы | Слабая ветвь вносит столько же шума, сколько сильная |
| Maximal-ratio combining | Фазированные ветви взвешиваются по качеству | Канальная оценка для каждой ветви | Более сложные RF-тракты и обработка |
| Слияние изображения | Обрабатываются уже демодулированные видеосигналы | Детектирование дефектов видео и синхронизации | Результат зависит от конкретного алгоритма |
Теоретическое различие selection combining и coherent combining подробно выведено в учебной главе Стэнфордского университета [13-2]. Перенос численного выигрыша из этой модели на конкретный FPV-приёмник допустим только после подтверждения архитектуры и измерения корреляции ветвей.
13.4. Почему RSSI недостаточно
RSSI показывает оценку уровня принятого сигнала, но не обязательно качество полезного видео. В показание могут входить полезный передатчик, соседний канал, широкополосный шум и продукты перегрузки входных каскадов. Сильная помеха способна поднять RSSI одновременно с ухудшением изображения. При многолучёвости уровень может быть сравнительно высоким, но искажение фазы и групповой задержки нарушит демодуляцию. В цифровой системе два состояния с одинаковым RSSI могут иметь разные SNR, MCS, количество ошибок и задержку.
Показания двух разных VRX нельзя считать сопоставимыми без калибровки. Детектор, усилитель, AGC, фильтр, температура, частота, диапазон линейности и преобразование АЦП создают систематические различия. Логарифмические RF-детекторы имеют ограниченный динамический диапазон, частотную и температурную зависимость; их отклик также может зависеть от формы сигнала. Эти ограничения разобраны в инженерном обзоре Analog Devices [13-3].
Переключатель должен использовать наиболее содержательный доступный показатель: SNR, ошибки декодирования или валидность видеосинхронизации предпочтительнее некалиброванного RSSI. Если доступен только RSSI, полезны индивидуальная калибровка ветвей, гистерезис, ограничение частоты переключений и блокировка перехода на ветвь без валидного изображения. Решение проверяют рядом с передатчиком, около рабочего порога и при наличии соседнего сильного сигнала.
13.5. Omni плюс directional: покрытие, а не магическая сумма
Сочетание всенаправленной и направленной антенн удобно для маршрута, который начинается рядом с оператором, а затем уходит в известный сектор. Omni обеспечивает широкий азимутальный охват, а patch, helical или другая directional-антенна создаёт усиление в более узком направлении. Diversity не расширяет диаграмму направленной антенны: вне её рабочего сектора система остаётся зависимой от omni-ветви.
Антенны должны соответствовать частоте, поляризации и разъёму. Для круговой поляризации RHCP и LHCP не взаимозаменяемы. Направленную антенну ориентируют по её измеренной диаграмме, а не по внешнему виду корпуса. Высокое паспортное усиление обычно означает более узкий луч; ошибка наведения, наклон мачты и высота аппарата тогда становятся существеннее.
При переключающем diversity ветви с разными антеннами могут иметь разные уровни даже в нормальном режиме. Простое правило «выбрать больший RSSI» иногда удерживает directional-ветвь на её боковом лепестке или слишком рано переводит систему на omni. Порог и гистерезис проверяют по маршруту, включая старт, проход сбоку, максимальную дальность и возвращение. Полезно одновременно записывать выход обеих ветвей: итоговый DVR скрывает причину ошибочного переключения.
Не складывайте паспортные dBi двух антенн. Diversity создаёт альтернативные наблюдения одного сигнала. Оно не превращает omni 2 dBi и patch 10 dBi в антенну 12 dBi.
13.6. Разнос антенн и приёмников
Пространственное diversity полезно, когда ветви испытывают не полностью коррелированные замирания. Если две одинаково ориентированные антенны установлены почти в одной точке и подключены к одинаковым трактам, глубокий провал может возникать одновременно. Разнос на доли или несколько длин волн часто меняет многолучевую картину, но универсального оптимального расстояния нет: оно зависит от диапазона, высоты, отражающих поверхностей, диаграмм и конструкции станции.
Разнос следует оценивать вместе с длиной фидеров. Перемещение антенны на мачту с добавлением нескольких метров тонкого коаксиального кабеля может дать худший результат, чем более низкая антенна с коротким кабелем. Разнесённые приёмники, установленные непосредственно возле антенн, устраняют длинные RF-фидеры, но требуют синхронизации, устойчивой передачи видео или данных вниз и независимого контроля питания.
Антенны нельзя располагать так, чтобы мачта, аккумулятор, оператор или металлический корпус постоянно закрывали рабочий сектор. Кабель закрепляют с разгрузкой разъёма, соблюдая минимальный радиус изгиба. Фактическую развязку между соседними антеннами при критичных конфигурациях измеряют двухпортовым VNA как S21; геометрического расстояния недостаточно для доказательства развязки.
Двухантенное diversity исторически применяется именно для уменьшения потерь от многолучёвости; обзор механизма и роли пространственного разноса приведён Cisco [13-4]. Приведённые там расстояния относятся к конкретным WLAN-установкам и не являются готовым нормативом для FPV.
13.7. Мачта: длинный RF-кабель или VRX наверху
Высота наземной антенны может улучшить прямую видимость и просвет зоны Френеля, но мачта сама по себе не добавляет усиления. До её применения строят профиль трассы и проверяют, действительно ли ограничение связано с землёй, транспортом, растительностью или людьми возле станции.
Потери коаксиального кабеля растут с частотой и длиной. Например, паспортные типовые потери LMR-240 на 5800 МГц составляют 20,4 дБ на 100 футов, то есть приблизительно 0,67 дБ/м при оговорённых производителем условиях [13-5]. У LMR-600 того же производителя указано 7,3 дБ на 100 футов, примерно 0,24 дБ/м, но такой кабель тяжелее и создаёт большую механическую нагрузку [13-6]. Эти цифры нельзя переносить на кабель неизвестной марки или сборку с переходниками.
| Архитектура мачты | Преимущество | Риск | Обязательная проверка |
|---|---|---|---|
| Антенна наверху, VRX внизу | Вся электроника доступна оператору | RF-потери кабеля и разъёмов | Insertion loss готовой сборки на рабочей частоте |
| Антенна и VRX наверху | Минимальный RF-фидер | Питание, влага, нагрев, задержка нисходящего интерфейса | Работа при нагреве, ветре и минимальном напряжении питания |
| Несколько VRX наверху | Пространственный разнос без длинных RF-линий | Сложное переключение и больше точек отказа | Поведение при пропадании одной ветви и рассинхронизации |
Сравнение выполняют в децибелах: ожидаемый выигрыш от высоты и диаграммы сопоставляют с измеренными потерями кабеля, переходников и делителей. Вынесенный VRX предпочтителен не всегда: надёжный низкочастотный или цифровой нисходящий интерфейс также может оказаться ограничением.
13.8. Antenna tracker: когда он оправдан
Tracker поворачивает узконаправленную антенну по азимуту и, при необходимости, углу места. Он полезен, когда маршрут выходит за ширину луча, ручное наведение отвлекает оператора, а требуемое усиление нельзя получить достаточно широкой неподвижной антенной. При известном секторе полёта качественно установленная панель часто проще и надёжнее.
Координатный tracker получает положение наземной станции и аппарата по телеметрии, вычисляет направление и управляет приводами. Следовательно, качество видео становится зависимым от GNSS, канала телеметрии, правильной домашней точки, системы координат, компаса или начальной ориентации, частоты обновления и механической точности. Официальная документация ArduPilot описывает tracker как систему наведения directional-антенны по положению аппарата и станции [13-7].
До эксплуатации проверяют полный круг азимута, ограничения кабелей, люфт, мёртвую зону приводов, скорость сопровождения, поведение при потере телеметрии и ошибочной координате. Безопасное состояние должно сохранять полезное покрытие: остановка в последнем направлении, переход к заранее заданному сектору или резервная omni-ветвь. Tracker нельзя считать резервированием, если обе ветви зависят от одного питания, компьютера или телеметрического канала.
13.9. Питание, DVR, резервирование и эргономика
Энергетический расчёт станции выполняют по мощности всех потребителей и реальной длительности работы. Для нагрузки с преобразователями недостаточно сложить токи, указанные при разных напряжениях. Сначала вычисляют входную мощность каждого блока, учитывают КПД, пусковые токи и минимальное допустимое напряжение, затем задают резерв ёмкости по результатам разрядного испытания. Индикатор батареи должен измерять источник, от которого действительно питается критический тракт.
Стабилизатор, распределитель и разъёмы рассчитывают на одновременную нагрузку VRX, дисплея, DVR, tracker и вспомогательных устройств. Отказ второстепенного USB-преобразователя не должен перезапускать основной приёмник. Разумное резервирование разделяет ветви по вероятным причинам отказа: второй монитор на том же DC-DC и аккумуляторе не защищает от отказа питания; два VRX на одном повреждённом антенном кабеле не защищают RF-тракт.
DVR фиксирует качество связи и помогает разбирать события, но запись должна быть проверена заранее. Некоторые устройства пропускают кадры, меняют формат, обрезают OSD или повреждают файл при внезапном отключении. Карта памяти выбирается по требованиям производителя, а завершение записи и чтение файла проверяются после имитации минимального напряжения. Для критичного расследования полезно независимо записывать основное изображение, сырые показатели обеих RF-ветвей и телеметрию с общей временной привязкой.
Эргономика является частью надёжности. Органы выбора канала и мощности защищают от случайного нажатия; кабели не должны пересекать проходы или тянуть очки; экран располагают так, чтобы оператор сохранял устойчивую позу. Нужны тень, вентиляция, защита от осадков и конденсата. Герметичный ящик без теплового расчёта способен перегреть VRX и аккумулятор. Перед работой проверяют связь оператора с наблюдателем и безопасный способ снять очки, не теряя управление.
13.10. Практические выводы
- Выбирайте формат наземной станции по маршруту, условиям наблюдения и критерию отказа, а не по числу антенн.
- Уточняйте, что именно делает устройство diversity: переключает RF-ветви, выбирает видео или действительно объединяет канальные оценки.
- Не используйте RSSI как единственный показатель качества без проверки помех, калибровки и поведения около порога.
- Для пары omni плюс directional измеряйте весь маршрут, включая боковые проходы и возвращение.
- Сравнивайте мачтовые варианты по фактическим потерям готовых кабельных сборок и надёжности нисходящего интерфейса.
- Проектируйте резервирование по независимым причинам отказа и испытывайте переключение в реальном времени.
13.11. Источники к главе 13
- ImmersionRC — rapidFIRE 5.8 GHz Goggle Module: заявленная архитектура обработки двух аналоговых ветвей, руководство версии 1.4.
- Tse, Viswanath — Fundamentals of Wireless Communication, Chapter 3: receive diversity и maximal-ratio combining.
- Analog Devices — Measurement and Control of RF Power, Part III: ограничения логарифмических RF-детекторов и зависимость от формы сигнала.
- Cisco — Multipath and Diversity: многолучёвость и пространственное разнесение diversity-антенн.
- Times Microwave Systems — LMR-240 datasheet: типовые частотно-зависимые потери кабеля.
- Times Microwave Systems — LMR-600 datasheet: типовые потери и условия их определения.
- ArduPilot — Mission Planner GPS-based Antenna Tracking: координатное наведение наземной directional-антенны.
Источники и ссылки проверены 12 сентября 2026 года. Документация производителя подтверждает устройство и заявленные характеристики конкретного изделия, но не заменяет измерение готовой наземной станции.
Глава 14. Бортовая интеграция: питание, тепло и EMC
14.1. Камера и VTX работают внутри импульсной энергосистемы
Бортовой видеотракт питается не от идеального лабораторного источника. Аккумулятор имеет внутреннее сопротивление, провода и разъёмы — сопротивление и индуктивность, ESC коммутируют большие токи, двигатели создают быстрые переходные процессы, а DC-DC-преобразователи добавляют пульсации и широкополосные составляющие. Камера чувствительна к шуму питания и смещению земли; VTX одновременно является существенной нагрузкой, источником тепла и RF-излучателем.
Цель интеграции — обеспечить допустимые напряжения на выводах устройств при всех штатных режимах, не провести силовой шум в видеосигнал, не создать опасный тепловой режим и сохранить возможность осмотра и замены. Фраза «питать от пяти вольт» не является проектным решением, пока не указаны источник, допуск, переходные процессы, максимальный ток, разводка возврата и измерительный критерий.
14.2. Напряжение, ток и просадки
Для каждого устройства фиксируют допустимый непрерывный диапазон входного напряжения, абсолютный максимум, пусковой ток, потребление по режимам и требования к пульсациям. Диапазон батареи проверяют от максимального напряжения полностью заряженного пакета до минимального под нагрузкой. Обозначение «6S compatible» одного VTX не распространяется на камеру, подключённую к его входу или проходному контакту: назначение каждого вывода подтверждают схемой конкретной ревизии.
Просадка на проводе и контактах оценивается как ΔV = I × R, но быстрый переходный процесс зависит ещё и от индуктивности. Поэтому мультиметр может показать нормальное среднее напряжение и пропустить короткий импульс, вызывающий перезапуск. Измерение проводят осциллографом непосредственно на контактах камеры и VTX, с короткой пружиной земли пробника. Длинный провод заземления пробника сам улавливает помехи и способен создать ложные выбросы.
| Режим проверки | Что наблюдать | Возможный вывод |
|---|---|---|
| Включение батареи | Перерегулирование, последовательность старта, ток заряда конденсаторов | Опасность превышения абсолютного максимума или неустойчивого запуска |
| Резкое изменение тяги | Минимум напряжения, выбросы, полосы в аналоговом видео | Общий импеданс питания, недостаточная локальная развязка или связь с ESC |
| Максимальная RF-мощность | Ток VTX, нагрев стабилизатора, перезапуски | Недостаточный токовый или тепловой запас питания |
| Минимальное напряжение батареи | Dropout регулятора и качество изображения | Стабилизатор перестал поддерживать номинальный выход |
| Стенд без обдува | Рост температуры и изменение мощности | Тест должен быть ограничен или обеспечен контролируемым обдувом |
Источник выбирают с токовым запасом, но без фиктивной точности. Паспортный ток VTX может зависеть от мощности, частоты, входного напряжения и температуры. Применяют худшее подтверждённое значение и затем измеряют готовый борт при максимальной разрешённой мощности.
14.3. Общая земля и контур заземления
Однопроводные аналоговые и управляющие сигналы требуют общего опорного потенциала. «Общая земля» означает электрически связанный возврат, но не гарантирует одинаковое мгновенное напряжение во всех точках. Если ток ESC или VTX течёт по участку проводника, который одновременно служит опорой камеры, падение напряжения на его сопротивлении и индуктивности складывается с полезным видеосигналом.
Ground loop возникает, когда между двумя блоками существует несколько параллельных путей возврата, охватывающих площадь. Например, камера и VTX могут быть связаны землёй через видеокабель и независимо через разные участки платы питания. Переменный магнитный поток и разность потенциалов возбуждают ток в контуре. Однако совет «оборвать одну землю» опасен: экран коаксиального CVBS одновременно является возвратом сигнала. Его разрыв может уничтожить определённую опорную цепь и увеличить восприимчивость к помехам.
Сначала рисуют все пути питания, сигнала, экранов и соединения с рамой. Затем измеряют напряжение между локальными землями камеры и VTX под нагрузкой. Для компактного борта обычно полезны короткие парные проводники питания и возврата, подключённые к контролируемой точке распределения, а также видеосигнал с близко проложенным возвратом. «Звезда» не является универсальным рисунком: на высокой частоте геометрия, плоскость земли и площадь токовой петли важнее названия топологии.
TI показывает, как разность потенциалов земли превращается в синфазную помеху и ток контура, в отчёте о помехах в линиях передачи [14-1]. Документ посвящён более общим интерфейсам, поэтому конкретную разводку FPV необходимо подтвердить измерением на борту.
14.4. ESC, DC-DC и пути проникновения помех
ESC создаёт большие di/dt в силовых петлях батарея — ключи — двигатель. DC-DC-преобразователь имеет «горячую петлю» между входным конденсатором и переключающими ключами, а узел SW содержит быстрое dv/dt. Помеха достигает видеотракта тремя основными путями: по общему питанию, через общий импеданс земли и электромагнитной связью между проводниками или антеннами.
Полосы, меняющиеся с газом, подтверждают корреляцию с силовой системой, но не определяют путь связи. Диагностика выполняется последовательно: записывают осциллограмму питания камеры; временно питают видеотракт от подходящего изолированного источника; изменяют прокладку проводов; проверяют отдельно камеру и VTX; сравнивают режимы моторов. Одновременно меняют только один фактор.
В импульсном преобразователе входной керамический конденсатор должен замыкать высокочастотную петлю возле ключей. Analog Devices рекомендует минимизировать площадь этой петли, использовать короткие широкие соединения и ограничивать площадь шумного SW-узла [14-2]. Если готовый FC или BEC имеет неудачную компоновку, внешний конденсатор возле камеры не обязательно устранит излучаемую помеху самого преобразователя.
14.5. Конденсатор, LC-фильтр и отдельный regulator решают разные задачи
Локальный конденсатор обеспечивает низкий импеданс в ограниченном диапазоне частот и отдаёт энергию при быстрых изменениях тока. Большая ёмкость помогает на сравнительно низких частотах и при просадках, а малый керамический корпус обычно эффективнее на высоких частотах. Реальный конденсатор имеет ESR и ESL; выше собственной резонансной частоты он ведёт себя преимущественно как индуктивность. Поэтому рекомендация «добавить 1000 мкФ» без спектра помех и проверки выброса при подключении не является инженерной.
LC-фильтр ослабляет составляющие выше своей частоты среза, но образует резонансный контур. Неподходящий фильтр способен усилить шум возле резонанса или нарушить устойчивость DC-DC. TI прямо показывает, что недемпфированный входной LC-фильтр может увеличить шум и взаимодействовать с контуром регулирования [14-3]. Индуктивность проверяют на насыщение максимальным током, конденсатор — по фактической ёмкости при рабочем напряжении, а фильтр — по АЧХ, переходному процессу и нагреву.
Отдельный regulator разрывает часть общего импеданса питания и устанавливает нужное напряжение. Линейный LDO не создаёт коммутационных фронтов, но рассеивает P = (Vin − Vout) × I и подавляет входную пульсацию только в пределах частотно-зависимого PSRR. Импульсный regulator эффективнее, но сам требует качественной схемы и разводки. Для камер TI подчёркивает важность выбора индуктора, конденсаторов и компоновки, а не только типа преобразователя [14-4].
| Средство | Основная функция | Что может пойти не так | Как подтвердить результат |
|---|---|---|---|
| Bulk-конденсатор | Энергия для сравнительно медленных переходов | Пусковой ток, масса, недостаточная эффективность на ВЧ | Просадка и выброс при включении и изменении нагрузки |
| MLCC возле нагрузки | Высокочастотная развязка | Потеря ёмкости под DC-смещением, резонансы | Импеданс модели компонента и осциллограмма возле выводов |
| LC- или π-фильтр | Частотно-селективное подавление | Резонанс, насыщение, неустойчивость преобразователя | Спектр, переходный процесс и проверка во всём диапазоне нагрузки |
| LDO | Регулирование и частичное подавление пульсаций | Dropout и перегрев | PSRR на частоте помех, температура и минимум входного напряжения |
| Отдельный switching regulator | Эффективное независимое питание | Новый источник conducted и radiated EMI | Осциллограмма, спектр и испытание RF/GNSS после установки |
14.6. Разводка, скрутка и экранирование
Силовые провода батареи и двигателей держат вдали от камеры, видеолинии, GNSS и RF-пигтейла. Прямой и обратный провод каждой цепи прокладывают рядом; скрутка уменьшает площадь петли и магнитное излучение, но не исправляет плохой контакт или недостаточное сечение. Видеопровод и его возврат также ведут парой. Пересечение неизбежных трасс под большим углом обычно уменьшает протяжённость взаимной связи по сравнению с параллельной прокладкой.
RF-пигтейл не прижимают к шумному индуктору или SW-узлу. Он должен сохранять допустимый радиус изгиба и не нести механическую нагрузку от антенны. Цифровые шины и тактовые линии могут излучать гармоники далеко выше основной частоты; их удаляют от входа GNSS и антенн даже тогда, когда номинальная частота шины не совпадает с радиодиапазоном.
Экран эффективен, если существует контролируемый путь токов экрана и минимальны щели. Свободный кусок фольги без определённого соединения может стать паразитной антенной, создать ёмкостную связь или замкнуть плату. Проводящий экран изолируют от контактных площадок и проверяют после вибрации. Карбоновая рама электропроводна, но не является автоматически хорошим RF-экраном или идеальной землёй; контакт через смолу, крепёж и окрашенные поверхности непредсказуем.
Экранирование применяют после локализации пути связи. Если помеха приходит по питанию, металлический кожух вокруг камеры может не помочь. Если источник излучает через большую силовую петлю, эффективнее уменьшить петлю, чем закрывать чувствительный блок. После любого изменения повторяют проверку видео, управления, телеметрии и GNSS.
14.7. Тепловой режим VTX
Потребляемая электрическая мощность VTX значительно больше его RF-выхода; разность рассеивается в виде тепла. Температура зависит от мощности, входного напряжения, КПД, площади платы, контакта с рамой, температуры воздуха и скорости потока. Проверка пальцем не измеряет температуру перехода и создаёт риск ожога или короткого замыкания.
Стендовый режим часто тяжелее полётного из-за отсутствия потока. Используют контролируемый вентилятор, ограничивают время согласно документации и измеряют температуру в повторяемой точке термопарой или тепловизором с учётом коэффициента излучения. Для цифровых модулей возможны автоматическое прекращение записи, снижение мощности или отключение; такое событие нельзя ошибочно диагностировать как RF-замирание.
Требования модельно-зависимы. Например, DJI для O3 Air Unit указывает необходимость вентиляции, запрет замкнутой установки и разные стратегии тепловой защиты в standby и flight; приведённые производителем времена ожидания относятся к определённым температурам и не являются нормой для других VTX [14-5].
Теплопрокладка помогает только при известном пути отвода и достаточном прижиме. Она не должна изгибать плату, закрывать вентиляцию или электрически соединять узлы. Термоусадка защищает от загрязнения, но ухудшает конвекцию. Итоговый режим проверяют в собранной раме, при максимальной мощности, минимальной ожидаемой скорости обдува и максимальной рабочей температуре окружающей среды.
14.8. Pit mode, SmartAudio и Tramp
Pit mode уменьшает RF-излучение или отключает передатчик, позволяя обслуживать аппарат с меньшим воздействием на работающие каналы. Это эксплуатационная функция, а не тепловая гарантия: цифровая электроника и усилитель могут продолжать потреблять мощность. Фактическую дальность и выход в pit mode проверяют для конкретной модели. Перед подключением антенны, изменением RF-разъёма или пайкой питание всё равно отключают.
SmartAudio и IRC Tramp позволяют полётному контроллеру задавать канал, частоту, мощность и поддерживаемые режимы. Подобие интерфейсов не означает электрической или протокольной взаимозаменяемости. Требуется правильный UART или однопроводный вывод, общая земля, соответствующая конфигурация firmware и таблица параметров именно данного VTX.
В Betaflight сведения о полосах, каналах и уровнях мощности хранятся в VTX table; документация предупреждает, что pit mode является отдельным режимом, а его включение после старта поддерживается не всеми версиями SmartAudio [14-6]. ImmersionRC описывает управление каналом, мощностью и pit mode Tramp HV через telemetry port [14-7]. Поведение при запуске и выходе из pit mode проверяют по документации конкретной версии прошивки.
После настройки считывают фактический статус VTX, если протокол его возвращает, и подтверждают частоту анализатором спектра или измерителем, рассчитанным на диапазон и уровень мощности. Надпись в OSD показывает команду или состояние программного интерфейса, но не доказывает RF-мощность. Отказ управляющего провода не должен самопроизвольно переводить VTX на незаконную или термически опасную мощность.
14.9. Масса, вибрации и ремонтопригодность
В массу видеотракта входят не только камера и VTX, но и антенна, пигтейл, крепёж, экран, фильтр, провода и охлаждение. Их положение влияет на центр тяжести и момент инерции. Тяжёлая антенна на длинном рычаге повышает нагрузку на разъём при вибрации и ударе. RF-разъём разгружают отдельным креплением, не передавая усилие непосредственно на U.FL, MMCX или площадки платы.
Камеру крепят достаточно жёстко для стабильной геометрии, но с учётом спектра вибраций и rolling shutter. Чрезмерно мягкая подвеска может создать собственный резонанс и размытие. Решение подтверждают записью тестовой сцены во всём диапазоне оборотов. VTX не оборачивают мягким материалом без тепловой проверки.
Пайку защищают от изгиба, провода получают разгрузку, а крепёж — контролируемую фиксацию, совместимую с материалом. Не следует заливать разъёмы и тестовые точки так, что для диагностики потребуется разрушить исправный узел. Камера, VTX и пигтейл должны заменяться без разборки силовой части и без повторной прокладки потенциально опасных проводов возле пропеллеров.
До первого полёта выполняют осмотр под увеличением, проверку сопротивления между питанием и землёй, включение от источника с ограничением тока, проверку всех режимов VTX и испытание с работающими двигателями без пропеллеров. Затем повторяют измерения после окончательной укладки проводов: открытая стендовая сборка и собранный карбоновый корпус имеют разную EMC и тепловую картину.
14.10. Практические выводы
- Проверяйте напряжение на контактах камеры и VTX осциллографом во всех нагрузочных режимах; среднее значение мультиметра недостаточно.
- Рисуйте реальные пути возвратного тока. Не разрывайте экран или землю сигнала как универсальное средство против ground loop.
- Определяйте путь помехи до выбора фильтра: conducted, common-impedance и radiated coupling требуют разных мер.
- Подбирайте конденсатор или LC-фильтр по спектру, ESR, ESL, насыщению и устойчивости, затем подтверждайте результат измерением.
- Проверяйте тепловой режим в окончательной механической конфигурации и не распространяйте требования одного VTX на другой.
- Считайте SmartAudio, Tramp и pit mode средствами управления, а не доказательством фактической частоты или мощности.
- Разгружайте RF-разъёмы, сохраняйте доступ к узлам и повторяйте электрические и RF-проверки после окончательной сборки.
14.11. Источники к главе 14
- Texas Instruments SLLA268 — Removing Ground Noise in Data Transmission Systems: разность потенциалов земли, контурные токи и синфазная помеха.
- Analog Devices AN-136 — PCB Layout Considerations for Non-Isolated Switching Power Supplies: hot loop, SW-узел и компоновка развязки.
- Texas Instruments SNVA801 — Analysis and Design of Input Filter for DC-DC Circuit: резонанс и устойчивость входных LC-фильтров.
- Texas Instruments SLVA672 — Low-Noise CMOS Camera Supply: питание камер, компоненты и компоновка импульсного регулятора.
- DJI — O3 Air Unit Downloads and Installation Guidelines: вентиляция и модельно-зависимые режимы тепловой защиты.
- Betaflight — VTX: VTX tables, SmartAudio, IRC Tramp и ограничения pit mode.
- Team BlackSheep — SmartAudio specification: команды настройки, версии протокола и управление pit mode.
- ImmersionRC — Tramp HV: telemetry port, настройка частоты, мощности и pit mode.
Источники и ссылки проверены 12 сентября 2026 года. Требования к питанию, охлаждению и управляющим интерфейсам относятся к указанным моделям и версиям; готовую сборку необходимо проверять измерениями.
Глава 15. Как выбрать систему под задачу
15.1. Сначала требования, затем архитектура
Выбор FPV-видеосистемы начинается не с бренда, выходной мощности или обещанной производителем дальности. Сначала описывают задачу, условия эксплуатации и критерии приемки. Только после этого выбирают архитектуру, диапазон, антенны и конкретные классы компонентов. Такой порядок уменьшает риск получить дорогую систему, которая показывает качественное изображение на столе, но не выдерживает требуемую задержку, массу, нагрев или радиочастотную обстановку.
Требование должно быть измеримым. Формулировку «нужна низкая задержка» заменяют допустимыми медианой, p95, p99 и временем восстановления после краткого ухудшения канала. «Хорошая картинка» превращается в перечень различимых объектов: провод, маркировка, трещина, ворота, контур ветви. «Большая дальность» заменяется геометрией маршрута, высотами антенн, частотой, законной EIRP, бюджетом линии, необходимым запасом и критерием потери связи.
| Группа | Что зафиксировать | Как подтвердить |
|---|---|---|
| Задержка | Допустимые медиана, p95, p99, джиттер и редкие выбросы | Сквозное glass-to-glass-измерение в штатном режиме |
| Детализация | Минимальный объект, который оператор должен распознавать | Контрольная сцена на рабочем расстоянии и при движении |
| Радиотрасса | Дистанция, высоты, рельеф, препятствия, сектор и ориентация | Профиль трассы, расчёт бюджета и полевое испытание |
| Среда | Помещения, металл, растительность, влажность, температура, пыль | Испытание в репрезентативной худшей среде |
| Платформа | Допустимые масса, объём, центр тяжести, питание и охлаждение | Взвешивание, электрические и тепловые измерения сборки |
| Эксплуатация | Число операторов, время развёртывания, ремонт и запасные части | Регламент площадки и тренировочный отказ |
| Правовые условия | Разрешённые частоты, EIRP, категория полёта, VLOS и наблюдатель | Проверка действующих национальных правил перед эксплуатацией |
Приоритеты ранжируют, потому что одновременно минимизировать задержку, массу, энергопотребление и стоимость при максимальной детализации и устойчивости обычно невозможно. Полезно определить три категории: обязательные ограничения, желательные свойства и параметры, которыми допустимо пожертвовать. Если два обязательных требования конфликтуют, проект пересматривают до покупки оборудования.
15.2. Дерево решения: аналоговая или цифровая система
- Нужно ли различать мелкие детали? Если оператор должен читать маркировку, оценивать состояние поверхности или уверенно различать тонкие объекты, преимущество получает цифровой тракт. Если изображение служит главным образом для ориентации и прохождения известной трассы, аналоговый или низкобуферный цифровой тракт может быть рациональнее.
- Насколько критичны задержка и её разброс? Для динамичного управления важны не только среднее значение, но и p99, стабильность между режимами и поведение при падении SNR. Аналог и специализированные низкобуферные цифровые архитектуры обычно дают более предсказуемое ощущение управления. Межкадровое кодирование может обеспечивать высокую детализацию, но требует проверки буферизации, адаптации битрейта и восстановления после потерь.
- Какой характер деградации допустим? Аналог обычно сообщает об ухудшении ростом шума и потерей синхронизации, хотя около FM-порога возможен быстрый срыв. Цифровой тракт способен сохранять чистое изображение до порога, после чего появляются блоки, падение кадров, фризы или полный обрыв. Выбирают тот механизм, который оператор умеет распознавать и который совместим с процедурой безопасного прекращения операции.
- Какова радиосреда? В помещении и около металлоконструкций доминируют отражения, экранирование и глубокие локальные замирания. На открытой LOS-трассе важны высота антенн, просвет зоны Френеля и наведение. За растительностью или рельефом нельзя заменять измерение общим утверждением о «проникающей способности» диапазона.
- Каковы ограничения платформы? Учитывают массу камеры, передатчика, антенны, пигтейла, крепежа, фильтра и охлаждения. Цифровой модуль может потребовать больше питания и теплоотвода. Экономия нескольких граммов на антенном креплении недопустима, если разъём становится механической точкой отказа.
- Каков полный жизненный бюджет? Считают воздушный комплект, приёмную часть, дисплей, совместимые камеры, кабели, инструменты, ремонт и запас. Дешёвый воздушный модуль не делает систему дешёвой, если для него нужны новые очки и невзаимозаменяемые запасные части.
| Ведущее требование | Предпочтительный класс | Что обязательно проверить |
|---|---|---|
| Минимальная и стабильная задержка | Аналоговый либо специализированный низкобуферный цифровой тракт | Glass-to-glass p95/p99, дисплей и поведение при слабом сигнале |
| Максимальная полезная детализация | Цифровой тракт высокой чёткости | Детали в движении, фактический битрейт, фризы и задержка |
| Минимальные масса и потребление | Компактный аналоговый или облегчённый цифровой комплект | Полную установленную массу, нагрев и время работы |
| Простота ремонта | Модульная система с распространёнными интерфейсами | Заменяемость камеры, VTX, антенны, кабелей и дисплея |
| Работа нескольких операторов | Архитектура с измеримой занимаемой полосой и управляемыми каналами | Спектральный план, блокирование приёмников и процедуру включения |
Разделение «аналог или цифра» не завершает выбор. Цифровые системы различаются кодеком, FEC, буферизацией и адаптацией. Аналоговые комплекты различаются полосой, чувствительностью, качеством синхронизации и обработкой diversity. Сравнивают конкретные режимы, версии аппаратуры и прошивки, а не названия классов.
15.3. Наземная архитектура и антенны
Всенаправленная наземная антенна подходит, когда аппарат может находиться в любом азимуте, маршрут короткий или оператор перемещается. Она упрощает развёртывание, но не создаёт одинакового усиления во всех направлениях: вертикальные антенны имеют провалы вдоль оси, а окружающие предметы и тело оператора искажают диаграмму.
Направленная антенна оправдана, когда сектор заранее известен и выигрыш в этом секторе важнее покрытия за спиной. Чем уже луч, тем строже требования к наведению, устойчивости мачты и ориентации. Усиление антенны входит в EIRP на передающей стороне и не позволяет обходить региональные ограничения мощности.
Diversity полезно только при достаточно некоррелированных ветвях. Две одинаковые антенны, установленные рядом и одинаково экранированные, не дают гарантированного выигрыша. Комбинация всенаправленной и направленной антенн расширяет сценарии, но переключающий приёмник может выбрать ветвь по несовершенному RSSI. Для ответственной станции проверяют обе ветви отдельно, затем совместную работу и поведение при отключении одной антенны.
Трекер добавляют, если узкий луч действительно необходим и координаты, механика, питание и калибровка обеспечивают надёжное наведение. Он создаёт новые единичные точки отказа: телеметрию положения, привод, контроллер и процедуру установки азимута. Если требуемый бюджет обеспечивается секторной антенной или ручным наведением, автоматический трекер может быть неоправданной сложностью.
15.4. Дистанция определяется расчётом, а не классом оборудования
Для заданной трассы сначала рассчитывают свободнопространственные потери по ITU-R P.525, затем учитывают кабели, разъёмы, фактическое усиление антенн, ориентацию, поляризацию, чувствительность в выбранном режиме и требуемый запас. Базовая запись бюджета имеет вид:
PRX = PTX − LTX + GTX − Lpath + GRX − LRX.
Здесь все величины выражены в dB, dBm или dBi согласно их физическому смыслу. Полученный уровень сравнивают не только с паспортной чувствительностью, но и с измеренным порогом требуемого качества. Разность образует расчётный запас. Его достаточность подтверждают полевым распределением SNR, ошибок, задержки и событий деградации.
Для LOS-трассы геометрическая видимость недостаточна. Проверяют просвет первой зоны Френеля; ITU-R P.526 использует границу дифракционной зоны при просвете 60% её первого радиуса. Земля, кроны, крыши и промежуточные сооружения могут нарушить этот просвет даже тогда, когда конечные точки визуально видят друг друга.
Никакая референсная конфигурация не гарантирует дистанцию. Изменение частоты, ширины канала, режима кодирования, EIRP, высоты наземной антенны или ориентации аппарата изменяет результат. Законность воздушной операции также проверяют отдельно: наличие радиолинии не разрешает BVLOS и не заменяет требования к наблюдателю или разрешению.
15.5. Проверка совместимости до покупки
| Интерфейс | Что сопоставить | Типичная ошибка |
|---|---|---|
| Видео | Аналоговый CVBS либо конкретная цифровая экосистема, формат и режимы | Камера физически подключается, но протокол не поддерживается |
| RF | Диапазон, точные центральные частоты, занимаемая полоса, поляризация | Совпадает номер канала, но не частота или сетка |
| Разъёмы | SMA/RP-SMA, MMCX, U.FL/MHF, пол и механическая серия | Разъём выглядит подходящим, но не имеет электрического контакта |
| Питание | Минимум, максимум, броски, ток, распиновка, уровень логики | Допуск VTX ошибочно распространяют на выход питания камеры |
| Управление | SmartAudio, Tramp, UART, таблица VTX, версия прошивки | Команда в OSD не соответствует фактической частоте или мощности |
| Отображение | Вход очков/монитора, разрешение, частота кадров, HDMI-режим | Внешний конвертер добавляет задержку или не принимает формат |
| Механика | Размер, монтажные отверстия, обзор камеры, радиус изгиба кабеля | Антенна или батарея закрывает диаграмму и перегружает разъём |
| Тепло | Допустимая установка, обдув, ограничения стендовой работы | Модуль исправен в полёте, но перегревается до старта |
| Регион | Допустимые частоты, EIRP и сертификация оборудования | Законность оценивают только по мощности, указанной в меню |
Проверку проводят по документации точной ревизии. Общее название семейства не гарантирует одинаковые разъёмы, диапазоны питания или совместимость прошивок. До заказа полезно нарисовать схему всего тракта: камера, обработка, VTX, антенны, эфир, VRX, декодер, дисплей, DVR и питание. Возле каждого соединения указывают протокол, уровень напряжения, тип разъёма и направление сигнала.
15.6. Единичные точки отказа
Единичная точка отказа — элемент, потеря которого полностью лишает систему необходимой функции и не имеет приемлемого обходного пути. Наличие двух антенн не делает систему резервированной, если обе подключены к одному приёмнику, питаются через один регулятор и выводят изображение на один экран.
| Узел | Последствие | Рациональная мера |
|---|---|---|
| Бортовой DC-DC-преобразователь | Одновременная потеря камеры и VTX | Запас по режиму, контроль температуры, сменный модуль |
| RF-пигтейл или миниатюрный разъём | Резкое падение бюджета и риск повреждения передатчика | Разгрузка, осмотр, запасной проверенный пигтейл |
| Наземный аккумулятор | Полное отключение VRX и дисплея | Индикация остатка, раздельное питание либо быстрый переход на резерв |
| Очки или монитор | Приёмник работает, но оператор не видит изображение | Проверенный резервный дисплей или совместимый видеовыход |
| Проприетарный приёмник | Невозможно принять все совместимые воздушные модули | Резервная приёмная единица или заранее определённый общий формат |
| Частотный координатор площадки | Ошибочное включение создаёт взаимные помехи | Письменный план, маркировка каналов и понятная процедура замещения |
Резервирование должно уменьшать риск, а не только увеличивать число деталей. Два приёмника, подключённые к одной антенне через неисправный делитель, сохраняют общую точку отказа. Два аккумулятора через один неподходящий переключатель могут добавить отказ переключателя. Для каждого резерва моделируют отказ основного элемента и проверяют, можно ли безопасно восстановить функцию за допустимое время.
15.7. Запасные части и конфигурационные записи
В запасе держат элементы с высокой вероятностью повреждения, большим временем поставки или критическим влиянием на эксплуатацию: антенны, пигтейлы, переходники, кабели, крепёж, проверенные камеры и воздушные модули, наземные питающие провода и предохранители. Запасной элемент должен быть испытан, промаркирован и настроен. Запечатанная деталь неизвестной ревизии не считается готовым резервом.
Для цифровой системы сохраняют совместимые версии прошивок и порядок восстановления конфигурации. Для аналоговой — таблицы частот, формат камеры и настройки OSD. Для обеих архитектур фиксируют распиновки, напряжения, контрольные фотографии монтажа, массу, параметры антенн и результаты базового теста. После замены сравнивают новую сборку с базовой, а не предполагают эквивалентность одинаковой модели.
Состав запаса зависит от времени допустимого простоя. На учебной площадке может быть рационален полностью проверенный сменный аппарат. Для технического осмотра важнее резерв дисплея, накопителя и данных. На многопользовательской площадке запасной VTX не должен самовольно включаться на частоте другого участника; его профиль заранее ограничивают разрешёнными каналами и мощностью.
15.8. Практические выводы
- Переводите пожелания в измеримые критерии до выбора оборудования.
- Сравнивайте конкретные режимы, аппаратные ревизии и прошивки, а не только классы «аналог» и «цифра».
- Не используйте паспортную дальность как требование или прогноз. Рассчитывайте бюджет линии и геометрию трассы.
- Проверяйте полную установленную массу, питание, охлаждение и наземную часть.
- Составляйте compatibility checklist для каждого электрического, RF-, программного и механического интерфейса.
- Ищите общие точки отказа даже в системе с diversity и резервным питанием.
- Храните проверенные запасные элементы вместе с конфигурациями и контрольными результатами.
15.9. Источники к главе 15
- Bachhuber, Steinbach — A System for High Precision Glass-to-Glass Delay Measurements: метод сквозного измерения задержки и необходимость серии измерений.
- ITU-R P.525-5 — Calculation of free-space attenuation: расчёт базовых потерь в свободном пространстве.
- ITU-R P.526-16 — Propagation by diffraction: зоны Френеля, дифракция и критерий просвета.
- Analog Devices — Radio Link-Budget Calculations for ISM-RF Products: состав бюджета линии и модели распространения.
- Texas Instruments — Achieving Optimum Radio Range: link margin, дополнительные потери и влияние diversity.
- Keysight — Antenna Measurement Theory: усиление, диаграмма и измерение поляризации.
- Cisco — Multipath and Diversity: многолучёвость и пространственное разнесение.
Глава 16. Референсные конфигурации
16.1. Как пользоваться референсными конфигурациями
Референсная конфигурация — не список покупок, а согласованная архитектура для типового гражданского сценария. Она показывает, какие классы компонентов и измерения следуют из требований. Реальный проект должен быть адаптирован к региональным правилам, платформе, среде и доступным измерительным средствам.
Каждая конфигурация описана в одном порядке: требования → архитектура → компонентные классы → ограничения → риски → что измерить. Ни одна из них не задаёт гарантированную дальность. Если операция требует определённой протяжённости трассы, её подтверждают расчётом бюджета, профилем зоны Френеля и испытанием с запасом.
FPV-изображение не заменяет правовое требование VLOS. Например, EASA для открытой категории указывает, что оператор в очках должен работать рядом с наблюдателем, который поддерживает прямой визуальный контакт и может немедленно сообщить об опасности. В других юрисдикциях формулировки и категории отличаются, поэтому перед эксплуатацией проверяют актуальные национальные правила.
16.2. Учебная и ближняя система
Требования. Главные цели — предсказуемое изображение, простое восстановление после ошибки, низкая стоимость повреждаемой части и возможность инструктору наблюдать тот же поток. Высокая детализация полезна, но не должна достигаться ценой нестабильной задержки или сложной процедуры запуска. Для помещения дополнительно ограничивают массу, энергию столкновения и RF-мощность.
Архитектура. Подходит компактный аналоговый тракт либо цифровая система с проверенной стабильной задержкой. Наземная сторона использует простую всенаправленную антенну; второй дисплей инструктора подключается к независимому выходу приёмника или совместимому приёмному устройству. Pit mode либо минимальный разрешённый режим мощности применяется до выхода на площадку.
Компонентные классы. Нужны широкоугольная камера с предсказуемой экспозицией, маломощный воздушный передатчик, механически защищённая антенна, простой приёмник, дисплей с низкой собственной задержкой и аккумулятор с понятной индикацией. Предпочтительны стандартные разъёмы и сменный видеомодуль, который можно заменить без демонтажа силовой части.
Ограничения. Компактная антенна и низкая EIRP уменьшают бюджет линии. В помещении возникают отражения, локальные провалы и экранирование стенами. Автоматическая экспозиция может ухудшать видимость при проезде между тёмными и яркими зонами. Изображение второго дисплея способно запаздывать относительно очков.
Риски. Основные риски — включение на занятом канале, повреждение антенны при падении, разряженное питание наземной части и неверная оценка задержки инструктором. Для начинающего оператора шум аналоговой картинки или цифровой фриз должны заранее связываться с командой безопасной остановки.
Что измерить. Проверяют glass-to-glass-задержку на основном и инструкторском дисплеях, стабильность изображения во всех точках помещения, температуру VTX при ожидании, фактическую частоту, время работы аккумуляторов и качество после серии контролируемых лёгких ударов. Критерий приемки формулируют как полное покрытие утверждённой учебной зоны, а не как дальность в метрах вне неё.
16.3. Гоночная или динамичная система
Требования. Приоритет получают малая задержка, небольшой джиттер, быстрое восстановление после краткой помехи и читаемость траектории в движении. Статическая резкость менее важна, чем способность различать границы ворот, ветви и положение аппарата при высокой угловой скорости. Масса и момент инерции воздушного оборудования жёстко ограничены.
Архитектура. Выбирают аналоговый либо специализированный низкобуферный цифровой тракт. Всенаправленная бортовая антенна должна сохранять приемлемую диаграмму при крене и тангаже. Наземный diversity-приёмник может сочетать всенаправленную ветвь с секторной или направленной, если трасса имеет известную геометрию.
Компонентные классы. Используются камера с быстрым сенсором и подходящим динамическим диапазоном, лёгкий VTX с управляемой мощностью, короткий RF-тракт, ударостойкое крепление антенны, приёмник с документированным механизмом diversity и дисплей без лишнего преобразования кадров. DVR не должен находиться в критическом пути отображения.
Ограничения. Уменьшение массы сокращает площадь охлаждения и механический запас. Очень широкоугольный объектив облегчает ориентацию, но уменьшает размер удалённых объектов. Узконаправленная наземная антенна может потерять аппарат в части трассы. Аналоговая система ограничивает детализацию, а цифровая может менять характер задержки при ухудшении SNR.
Риски. Критичны редкие длинные задержки, провал диаграммы при наклоне, отрыв антенны, блокирование сильным соседним передатчиком и ошибочное включение участника. Средняя задержка не обнаруживает редкие события, которые наиболее заметны оператору. На площадке с несколькими аппаратами испытание одного канала в пустом спектре недостаточно.
Что измерить. Собирают распределение glass-to-glass-задержки, включая p95 и p99, время восстановления после экранирования, читаемость контрольных ворот при движении, температуру после ожидания старта и качество во всех ориентациях. На реальной площадке проверяют совместную работу всех разрешённых каналов и влияние передатчика, расположенного рядом с наземными приёмниками.
16.4. Система для технического осмотра
Требования. Оператор должен различать заранее определённые дефекты или маркировку: трещины заданной ширины, коррозию, индикаторы, номера либо состояние крепления. Требуются стабильная экспозиция, достаточная глубина резкости, возможность остановить платформу и сохранить материал. Пилотажный поток и диагностическая запись следует рассматривать как разные продукты.
Архитектура. Рационален цифровой тракт высокой чёткости с локальной записью на борту. Передаваемое видео обеспечивает управление и предварительную оценку, а бортовая запись сохраняет данные без потерь радиоканала. При необходимости используют отдельную обзорную и инспекционную камеры, но переключение не должно лишать оператора безопасного навигационного изображения.
Компонентные классы. Нужны камера с подходящими объективом, динамическим диапазоном и управлением экспозицией, цифровой передатчик, накопитель с контролем состояния, дисплей с достаточной яркостью и наземная система записи метаданных. Освещение выбирают как часть оптической системы; высокая разрешающая способность без света не обеспечивает видимость дефекта.
Ограничения. Высокое разрешение обычно повышает требования к битрейту, вычислительным ресурсам, теплоотводу и объёму записи; влияние на задержку зависит от архитектуры и режима. Сжатие может скрывать мелкую текстуру или создавать ложные контуры. Широкоугольный объектив уменьшает число пикселей на объекте, а цифровое увеличение не восстанавливает отсутствующие данные.
Риски. Опасно признать дефект отсутствующим только потому, что его не видно в FPV-потоке. Возможны смаз движения, rolling shutter, засветка, загрязнение защитного стекла, потеря файлов и несоответствие времени записи координатам. Если техническое решение принимается по изображению, методика должна включать контрольный эталон и границы применимости.
Что измерить. На рабочем расстоянии снимают тестовую мишень и реальные образцы дефектов при минимальном и максимальном освещении. Измеряют задержку навигационного потока, фактическую частоту кадров, сохранение деталей при движении, температуру, длительность записи и восстановление файла после нештатного отключения. Отдельно сравнивают изображение оператора и локальный оригинал.
16.5. Протяжённая LOS-трасса в законных условиях
Требования. Сначала определяют законную операционную область, VLOS или условия разрешённой иной категории, маршрут, высоты, сектор, время операции и критерий безопасного возврата. Затем задают требуемую доступность видеоканала и минимальный запас на худшей точке. Формулировка «дальний FPV» без этих данных инженерного смысла не имеет.
Архитектура. Борт сохраняет антенну, допускающую изменение ориентации аппарата. Наземная станция использует поднятый приёмник либо короткий малопотерный RF-фидер, diversity и направленную антенну известной диаграммы. Вторая, более широкая ветвь обеспечивает покрытие ближнего сектора и помогает при ошибке наведения. Трекер применяют только после анализа отказов.
Компонентные классы. Требуются воздушный передатчик с измеренными режимами, согласованная антенна, защищённый пигтейл, наземный приёмник с доступом к SNR или другим диагностическим данным, направленная антенна с паспортной диаграммой, устойчивая мачта и автономное питание. Коаксиальные кабели выбирают по затуханию на рабочей частоте, а не по толщине или названию серии.
Ограничения. Направленная антенна усиливает только в ограниченном секторе. Её паспортное усиление не учитывает ошибку наведения, кабель, поляризационное рассогласование и установку возле земли. Повышение мощности ограничено EIRP и может увеличить взаимные помехи, нагрев и энергопотребление. Свободнопространственная модель не учитывает дифракцию и глубокие замирания.
Риски. Главные угрозы — нарушение зоны Френеля, провал диаграммы при развороте, перегрузка приёмника другим близким передатчиком, потеря питания станции, ошибка трекера и ложная уверенность по одному индикатору RSSI. Сохранение управления не означает сохранение видео, и наоборот; процедуры прекращения операции должны учитывать оба канала.
Что измерить. Для каждой точки маршрута рассчитывают FSPL и просвет зоны Френеля, затем измеряют SNR, битрейт или качество аналогового сигнала, события ошибок, задержку и температуру. Испытание выполняют ступенчато, сохраняя дополнительный запас и законную видимость. Результат относится только к указанным частоте, EIRP, антеннам, высотам, погоде, рельефу и критерию качества.
16.6. Наземный робот или низковысотная платформа
Требования. Важны работа у земли, проезд возле стен и техники, низкая скорость потери связи и возможность безопасной остановки. Для робота часто полезнее стабильный поток умеренного качества, чем максимальная дальность. Оператору могут требоваться обзор препятствий, оценка колеи, манипулятора или инструмента.
Архитектура. Применяют цифровой либо аналоговый тракт с антеннами, поднятыми настолько, насколько допускает механика. На роботе антенну удаляют от двигателей, металлического корпуса и силовой проводки. Наземная сторона использует пространственно разнесённые ветви или комбинацию всенаправленной и секторной антенн. Для стационарного объекта может быть рационален внешний приёмный узел, соединённый с оператором проводной сетью.
Компонентные классы. Нужны камера с широким динамическим диапазоном, защищённый передатчик, вибро- и влагостойкие разъёмы, механически прочная антенна, фильтрованное питание и приёмная система с диагностикой качества. Для осмотра добавляют отдельную камеру или управляемый оптический узел, не смешивая его требования с навигационным каналом.
Ограничения. Низкая высота уменьшает радиогоризонт и приводит к перекрытию первой зоны Френеля землёй. Металл создаёт экранирование и отражения, а положение робота относительно корпуса меняет диаграмму. Внутри сооружения маршрут может содержать резкие радиочастотные «тени», которые невозможно предсказать одной формулой FSPL.
Риски. Возможны потеря канала сразу за углом, помехи от приводов, загрязнение объектива, повреждение антенны ветвями и общий отказ питания камеры и тяговой системы. Автоматическое продолжение движения после потери видео опаснее, чем контролируемая остановка; безопасное поведение задаётся на уровне всей платформы.
Что измерить. Строят карту качества по маршруту, включая повороты, проёмы и положения возле металла. Проверяют изображение при пуске и торможении двигателей, просадки питания, восстановление после краткого обрыва, задержку, температуру и устойчивость разъёмов. Испытание повторяют при разных ориентациях робота и открытых или закрытых дверях, если они меняют среду.
16.7. Многопользовательская площадка
Требования. Цель — одновременная работа заданного числа видеоканалов без опасного взаимного влияния. Требуются централизованный частотный план, процедура включения, маркировка оборудования, контроль занимаемой полосы и понятные действия при помехе. Номинальное число каналов в меню не равно числу одновременно совместимых систем.
Архитектура. Все VTX запускаются в pit mode или остаются обесточенными до разрешения координатора. Каждому участнику назначают точную центральную частоту, допустимую мощность и место наземного приёмника. Аналоговые и цифровые системы планируют по измеренной занимаемой полосе и защитным интервалам. Сильные передатчики физически удаляют от приёмных антенн.
Компонентные классы. Нужны VTX с надёжным управлением каналом, средства проверки частоты и спектра, промаркированные приёмники, общие таблицы конфигурации, часы или система очередности запуска и запасные эквивалентные каналы. Для диагностики полезны эквивалент нагрузки, аттенюаторы и заведомо исправная приёмная пара.
Ограничения. Шаг между центральными частотами не показывает занимаемую полосу. Соседний сигнал может блокировать вход приёмника даже без спектрального перекрытия. Цифровая система с адаптивной полосой или режимом способна вести себя иначе после обновления прошивки. Антенны операторов, поставленные рядом, уменьшают пространственную изоляцию.
Риски. Наиболее опасно включение передатчика на чужом канале рядом с наземными приёмниками. Возможны неверная VTX table, скрытый возврат к заводской частоте, неисправный pit mode, гармоники и интермодуляция. Устная договорённость без маркировки плохо масштабируется и не защищает от замены аппарата.
Что измерить. Анализатором спектра проверяют центральные частоты, занимаемую полосу и побочные излучения в штатных режимах. Затем все каналы включают в плановой комбинации и регистрируют деградацию каждого приёмника. Испытывают самый неблагоприятный случай: мощный соседний VTX рядом с наземной антенной и слабый полезный сигнал от удалённого аппарата.
| Поле | Содержание |
|---|---|
| Идентификатор | Оператор, аппарат, воздушный модуль и аппаратная ревизия |
| Радиопараметры | Диапазон, центральная частота, режим, полоса и EIRP |
| Наземная часть | Приёмник, антенны, поляризация и место установки |
| Порядок допуска | Кто разрешает включение и как подтверждается pit mode |
| Резерв | Допустимая запасная частота и условия перехода |
| Версия проверки | Дата, прошивка, прибор и результаты совместного теста |
16.8. Общие критерии приемки
| Конфигурация | Главный критерий | Недопустимая подмена |
|---|---|---|
| Учебная | Предсказуемость и покрытие утверждённой зоны | Максимальная паспортная мощность |
| Динамичная | Распределение задержки и восстановление | Одно среднее значение latency |
| Технический осмотр | Различимость заданного дефекта | Номинальное разрешение камеры |
| Протяжённая LOS | Расчётный и измеренный запас на трассе | Обещание дальности производителя |
| Наземный робот | Карта качества и безопасная остановка | Результат теста на открытом столе |
| Многопользовательская | Совместная работа всех плановых каналов | Число пунктов в меню VTX |
Приёмочные пределы устанавливают до испытания. Если критерий выбирают после просмотра результатов, неудобные наблюдения легко объявить несущественными. В журнал включают конфигурацию, прошивки, температуру, питание, антенны, частоты, маршрут и все отказы. После любого изменения повторяют затронутые тесты.
16.9. Практические выводы
- Используйте конфигурации как архитектурные шаблоны, а не как универсальные комплекты оборудования.
- Разделяйте навигационный видеопоток, локальную запись и материал для технического заключения.
- Для динамичных задач измеряйте хвост распределения задержки, а не только среднее.
- Для LOS-трассы документируйте бюджет, зону Френеля, высоты и запас.
- Для низковысотной платформы проверяйте весь реальный маршрут и разные ориентации.
- Для многопользовательской площадки испытывайте каналы одновременно и контролируйте процедуру включения.
- Повторно проверяйте правовые ограничения при изменении региона, диапазона, антенны или мощности.
16.10. Источники к главе 16
- ITU-R P.525-5 — Calculation of free-space attenuation: базовый расчёт потерь для LOS-конфигурации.
- ITU-R P.526-16 — Propagation by diffraction: оценка препятствий и просвета первой зоны Френеля.
- ITU-R SM.328-12 — Spectra and bandwidth of emissions: определения необходимой и занимаемой полосы.
- Commission Implementing Decision (EU) 2025/105: пример действующих европейских условий использования диапазонов SRD; национальная применимость проверяется отдельно.
- EASA — FPV in the open category: VLOS, роль наблюдателя и ограничения FPV-операций.
- 14 CFR § 107.31 — Visual line of sight aircraft operation: пример требований VLOS в США.
- FAA AC 107-2A — Small Unmanned Aircraft System: официальное руководство по применению Part 107 и FPV.
- Betaflight — VTX: VTX tables, управление каналами, SmartAudio, Tramp и pit mode.
- ArduPilot — GPS-based Antenna Tracking: координатное наведение наземной направленной антенны.
- Tse, Viswanath — Fundamentals of Wireless Communication, Chapter 3: receive diversity и combining.
- Rohde & Schwarz — Efficient testing of blocking characteristics: проверка приёмника слабым полезным и сильным мешающим сигналами.
- Times Microwave Systems — LMR Cable Brochure: частотно-зависимые потери коаксиальных кабелей.
Источники и ссылки проверены 12 сентября 2026 года. Нормативные условия зависят от страны, категории операции и конкретного оборудования. Перед эксплуатацией необходимо повторно проверить актуальные требования к частотам, EIRP, VLOS, регистрации и разрешениям.
Глава 17. Стендовые и полевые испытания
Испытания нужны не для подтверждения рекламной «дальности», а для ответа на практический вопрос: соответствует ли конкретно собранный видеоканал требованиям проекта и остаётся ли он предсказуемым при изменении питания, температуры, ориентации и уровня сигнала. Проверяется вся цепочка — камера, обработка, передатчик, фидер, антенны, среда распространения, приёмник, декодер и дисплей.
Эта глава описывает приёмочные испытания гражданской системы. Она не заменяет сертификацию радиооборудования, оценку лётной годности или требования национального регулятора. Частоты, занимаемая полоса и EIRP должны соответствовать региону эксплуатации, разрешениям и документации оборудования. Испытания нельзя использовать для подбора незаконной мощности, создания помех или обхода средств радиоэлектронного противодействия.
17.1. От требований к плану приёмки
План составляют до первого включения. Для каждого требования задают измеряемую величину, метод, конфигурацию, допустимый результат и правило остановки. Формулировка «связь работает хорошо» непроверяема; формулировка «видеопоток не прерывается на утверждённом маршруте, а 99-й процентиль G2G-задержки не превышает проектного предела» допускает однозначную приёмку.
| Объект проверки | Измеряемый результат | Условия | Критерий |
|---|---|---|---|
| Питание | Напряжение, ток, пульсации, перезапуски | Минимальное и максимальное штатное напряжение, типовая нагрузка | В пределах документации; перезапусков нет |
| Тепловой режим | Температура контрольных точек и время стабилизации | Штатный монтаж и предусмотренное охлаждение | Ни один предел изготовителя не превышен |
| Задержка | Медиана, 95-й и 99-й процентили, максимум | Каждый рабочий видеорежим | Соответствует требованиям задачи |
| Радиопараметры | Центральная частота, мощность, спектр, OBW | Утверждённые каналы и режимы | Совпадает с конфигурацией и правовыми ограничениями |
| РЧ-тракт | S11, S21, целостность разъёмов | Конечная сборка и рабочая полоса | Не хуже утверждённого эталона с учётом неопределённости |
| Деградация связи | RSSI, SNR, bitrate, loss, задержка, события обрыва | Управляемое затухание и полевой маршрут | Порог предупреждения возникает раньше потери пригодного видео |
Численные пределы нельзя универсально перенести между аналоговой и цифровой системами. Их назначает ответственный инженер по результатам анализа задачи. Предел должен учитывать неопределённость измерения: результат у самой границы без известной погрешности нельзя уверенно объявить годным.
17.2. Безопасность и правила остановки
Стенд размещают на негорючей устойчивой поверхности. Пропеллеры снимают; исполнительные механизмы, способные неожиданно переместиться, механически обезвреживают. Для источника питания задают ограничение тока, применяют исправные предохранители и исключают доступ открытых проводников к металлическим предметам. Передатчик включают только с согласованной нагрузкой или штатной антенной и с предусмотренным изготовителем охлаждением.
Литиевый аккумулятор проверяют на вздутие, проколы, деформацию, повреждение проводов, разъёмов и изоляции. Повреждённую, необычно горячую или вызывающую сомнение батарею не испытывают. Заряд, разряд, хранение и утилизация выполняются по паспорту батареи и зарядного устройства. Испытания на короткое замыкание, прокол, перегрев или перезаряд относятся к специализированным лабораториям и в приёмочный план FPV-системы не включаются.
- ☐ Назначены руководитель испытания, оператор стенда и наблюдатель по безопасности.
- ☐ Определены способы быстрого снятия питания без приближения к нагретым узлам.
- ☐ Проверены полярность, номиналы источника, кабелей, разъёмов и нагрузки.
- ☐ RF-входы приборов защищены подходящими аттенюаторами; допустимая мощность каждого элемента известна.
- ☐ Утверждены частота, место, EIRP и порядок координации с другими пользователями спектра.
- ☐ Для полевого этапа определены границы зоны, погода, наблюдатели и условия немедленного прекращения работы.
Испытание немедленно прекращают при запахе электролита или перегретой изоляции, дыме, деформации батареи, быстром неконтролируемом росте температуры, повреждении фидера, нестабильном питании, потере управления, появлении людей или транспорта в закрытой зоне либо признаках вредной радиопомехи. После аварийной остановки питание повторно не подают до осмотра и регистрации причины.
17.3. Последовательность bench tests
Безопасная лестница испытаний идёт от пассивных проверок к активным. Сначала фиксируют состав системы, фотографируют монтаж, проверяют разъёмы и прозванивают питание. Затем включают только источник и преобразователи, после них — камеру и обработку, а передатчик добавляют последним. После каждого шага записывают напряжение, ток, температуру и наблюдаемый результат.
- Осмотр: маркировка SMA/RP-SMA и миниатюрных разъёмов, отсутствие пережатых кабелей, разгрузка проводов, крепление антенны, расстояние от горячих деталей.
- Пассивная электрическая проверка: полярность, отсутствие явного короткого замыкания, непрерывность земли и соответствие распиновки утверждённой схеме.
- Первое питание: лабораторный источник с консервативным ограничением тока, минимально необходимая длительность включения, контроль необычного потребления.
- Функциональная проверка: изображение, OSD, выбор канала, pit/low-power mode и команды управления VTX — только если они предусмотрены документацией.
- Нагрузочный прогон: штатное питание, видеорежим и охлаждение в течение времени, достаточного для выхода температуры на плато.
- Повторный осмотр: разъёмы, пайка, крепления, журнал ошибок и отсутствие скрытого повреждения.
При испытании преобразователя полезно сопоставлять входное напряжение с напряжением непосредственно на VTX и камере. Просадка на проводах и разъёмах может быть важнее показания источника. Пульсации измеряют подходящим прибором и корректной техникой подключения короткого общего вывода; случайная длинная петля щупа способна показать помеху, которой в цепи нет.
17.4. Питание и температурный режим
Проверяют нижнюю и верхнюю границы только штатного диапазона питания, указанного изготовителем. Выходить за него ради «запаса» нельзя. На каждом режиме записывают входное напряжение, ток, потребляемую мощность, напряжение на нагрузке, температуру окружающего воздуха и температуры заранее выбранных точек: корпуса VTX, стабилизатора, камеры и закрытого объёма рядом с ними.
| Этап | Что фиксировать | Признак отказа |
|---|---|---|
| Холодный старт | Пусковой ток, время появления изображения, ошибки загрузки | Зацикленный запуск, пропадание OSD, превышение лимита источника |
| Установившийся режим | Температура через равные интервалы, ток, качество видео | Температура продолжает быстро расти или превышает паспортный предел |
| Переключение видеорежима | Скачок потребления, кратковременное исчезновение видео | Непредусмотренный перезапуск или потеря конфигурации |
| Повторное включение после остывания | Воспроизводимость результата | Параметры заметно отличаются без объяснимой причины |
Температура зависит от положения датчика, коэффициента излучения поверхности и воздушного потока. В отчёте указывают метод измерения и место контрольной точки. Стендовый прогон без обдува не должен имитировать ситуацию, которую изготовитель запрещает. Если штатная работа предполагает поток воздуха, применяют воспроизводимый безопасный обдув и записывают его конфигурацию.
17.5. Измерение glass-to-glass latency
G2G-задержка — время от оптического события перед объективом до соответствующего изменения на дисплее оператора. Она включает экспозицию и считывание сенсора, обработку, кодирование или модуляцию, передачу, буферизацию, декодирование и вывод. Сетевой ping и экранный индикатор задержки не заменяют G2G-измерение.
Практический метод использует источник света или таймер в поле зрения камеры и одновременное наблюдение исходного события и дисплея высокоскоростной камерой. Более точная схема применяет синхронные фотодатчики. Метод, частота кадров измерительной камеры, выдержка, положение на дисплее и правило определения первого изменившегося кадра фиксируются в протоколе.
Для каждого режима выполняют серию измерений после прогрева. Публикуют не только среднее, но минимум, медиану, 95-й и 99-й процентили, максимум и число наблюдений. Для цифрового тракта отдельно повторяют серию при управляемом ухудшении канала: адаптация битрейта и буферизация могут увеличить хвост распределения задолго до полного обрыва. Для прямого сравнения желательно сохранять одинаковые разрешение, FPS, дисплей и методику; сравнение разных рабочих режимов допустимо, если условия явно указаны и вывод ограничен этими режимами.
17.6. Частота, мощность, спектр и OBW
Профессиональную проверку предпочтительно выполнять проводным способом: RF-выход подключают к согласованному измерительному тракту через аттенюатор и, при необходимости, ответвитель или эквивалент нагрузки. Каждый компонент тракта должен выдерживать максимальную среднюю и пиковую мощность в своей точке с учётом ослабления предшествующих элементов, частотного и температурного снижения допустимой нагрузки и безопасного запаса. Уровень на входе анализатора должен оставаться в его линейном диапазоне. Потери кабелей и аттенюаторов измеряют или берут из действующей калибровки и включают в результат.
Нельзя подключать VTX непосредственно к чувствительному входу анализатора, включать его с разомкнутым RF-портом или изменять тракт под питанием. Если передатчик не имеет предназначенного для измерений разъёма, разборка и нештатное подключение могут испортить устройство и результат; такую проверку передают компетентной лаборатории.
Для каждого утверждённого канала фиксируют фактическую центральную частоту, среднюю или иную нормативно определённую мощность, спектральную форму, 99-процентную occupied bandwidth и нежелательные составляющие в требуемом диапазоне. Настройки анализатора — span, RBW, VBW, detector, sweep time, trace mode и входное ослабление — сохраняют вместе со снимком трассы. Согласно определению ITU-R, границы 99-процентной OBW оставляют по 0,5% средней мощности вне полосы с каждой стороны.
Это измерение не доказывает полное нормативное соответствие: применимый стандарт может требовать специальные режимы нагрузки, детекторы, климатические условия и оценку неопределённости. Предел мощности берут из законодательства региона и условий разрешения, а не из примера другой страны. Для России актуальность сверяют по официальной Таблице распределения полос, решениям ГКРЧ и правилам регистрации РЭС.
17.7. S11, S21 и целостность РЧ-тракта
VNA используют только с обесточенными пассивными компонентами. Калибровочную плоскость переносят к месту подключения исследуемого объекта; тип калибровки, адаптеры и диапазон частот записывают. Подача мощности активного VTX на порт VNA недопустима без специально рассчитанной измерительной схемы.
- S11 показывает отражение на входе антенны или фидера. Его измеряют в конечном монтаже: рама, батарея, корпус и положение кабеля способны изменить согласование. Одна хорошая точка на центральной частоте не заменяет график по всей рабочей полосе.
- S21 применяют для оценки insertion loss кабеля, переходников или фильтра, а также взаимной связи между антеннами. Результат зависит от калибровочной плоскости и взаимного положения объектов.
- Return loss и VSWR — разные представления одного отражения. Они характеризуют согласование, но сами по себе не определяют усиление, эффективность или диаграмму антенны.
Для серийной приёмки полезнее сравнение с измеренным эталоном, чем универсальный порог. Изменение S11 или S21, превышающее повторяемость стенда и установленный допуск, служит основанием для осмотра разъёма, кабеля и монтажа.
17.8. Controlled attenuation и наземный range test
Управляемое затухание позволяет исследовать деградацию без полёта и без увеличения излучаемой мощности. Лучший вариант — экранированный проводной тракт между передающей и приёмной частью с аттенюатором, рассчитанным на частоту и мощность. Если архитектура не допускает проводного подключения, применяют согласованную лабораторную методику в контролируемой зоне; произвольное экранирование коробками не гарантирует известного затухания.
После проверки базового уровня затухание повышают ступенями. На каждой ступени выдерживают одинаковое время и записывают видео, RSSI, SNR, bitrate/MCS, packet loss, G2G-задержку, температуру и события адаптации. Вблизи порога шаг уменьшают. Задача — найти не «последний кадр», а последовательность состояний: нормальная работа, предупреждающая деградация, потеря эксплуатационной пригодности, обрыв и восстановление.
Наземный range test проводят на минимальной законной мощности, достаточной для методики, на согласованной площадке с прямой видимостью и наблюдателями. Передатчик и приёмник располагают на фиксированной высоте и ориентации; дистанцию, рельеф, препятствия, погоду и спектральную обстановку фиксируют. Такой тест проверяет воспроизводимость системы, но не является обещанием дальности в воздухе.
17.9. Полевой маршрут
К полевому этапу переходят только после прохождения стендовых проверок. Маршрут заранее согласуют с владельцем площадки и авиационными требованиями. Он должен находиться в разрешённой зоне, исключать полёт над посторонними людьми и обеспечивать визуальное наблюдение, безопасное прекращение операции и возврат при ухудшении видеоканала. Испытательная точка не должна зависеть от приближения к критической инфраструктуре или источникам помех.
Маршрут разбивают на повторяемые участки: исходная точка, несколько контрольных точек, развороты и возврат. Высоту, скорость, ориентацию аппарата и направление прохождения по возможности стандартизируют. Выполняют не менее двух проходов в каждом направлении: асимметрия может указывать на диаграмму антенны, экранирование рамой или различие внешней обстановки.
| Перед выездом | Перед проходом | После прохода |
|---|---|---|
| Карта, разрешения, прогноз погоды, версия конфигурации | Частотная координация, заряд, крепления, запись логов | Сохранение DVR и телеметрии, осмотр, журнал событий |
| Утверждённые abort-критерии и резервный план | Проверка изображения, управления и наблюдателей | Контроль целостности файлов и синхронизации времени |
Оператор прекращает удаление раньше достижения границы пригодности. Эксперимент не должен требовать намеренной потери видео или управления. При неожиданном ухудшении выполняют заранее установленную безопасную процедуру, а не продолжают маршрут ради поиска предельной дистанции.
17.10. Логи и синхронизация данных
Все устройства синхронизируют по общему времени либо создают хорошо различимое событие-маркер. Без этого нельзя надёжно сопоставить провал SNR, изменение битрейта, рост задержки и момент артефакта на DVR.
| Группа | Обязательные поля |
|---|---|
| Контекст | UTC-время, идентификатор прохода, координата или контрольная точка, дистанция, высота, скорость, ориентация |
| Радиоканал | Канал и частота, настроенный режим мощности, RSSI по каждой ветви, SNR, bitrate/MCS, packet loss |
| Видео | Разрешение, FPS, кодек/режим, G2G latency, фризы, потерянные или повреждённые кадры, длительность обрыва |
| Электрика и тепло | Напряжение, ток, остаток батареи, температуры VTX, камеры и приёмника |
| Конфигурация | Модели и серийные номера, версии прошивок, антенны, кабели, дисплей, настройки записи |
| Среда | Температура воздуха, осадки, ветер, видимость, описание препятствий и отмеченные посторонние передачи |
RSSI разных приёмников нельзя сравнивать как абсолютную шкалу без калибровки. Экранный процент сигнала также не равен dBm. В отчёте сохраняют сырые данные, единицы, частоту выборки, пропуски и способ вычисления агрегатов. Для цифровой системы bitrate и loss рассматривают совместно: адаптация может удерживать поток ценой качества и задержки.
17.11. Pass/fail и разбор отклонений
Решение принимают по заранее утверждённой матрице, а не по впечатлению после просмотра видео. Критический отказ — нарушение безопасности, потеря управления, повреждение батареи, превышение паспортной температуры, незаконный радиорежим или непредусмотренный перезапуск. Такой результат означает fail независимо от качества изображения.
Для остальных параметров применяют три состояния:
- Pass: все обязательные критерии выполнены с учётом неопределённости; логи и конфигурация полны.
- Conditional pass: обнаружено некритическое отклонение с понятным ограничением эксплуатации и утверждённым сроком устранения.
- Fail: превышен предел, отсутствуют необходимые данные либо результат нельзя воспроизвести.
Типовой набор критериев включает отсутствие перезапусков, соблюдение электрических и температурных пределов, допустимые процентили G2G-задержки, правильную частоту и OBW, соответствие измеренных нежелательных излучений применимым пределам в проверенном диапазоне, сохранение пригодного видео на всём утверждённом маршруте и предупреждающий запас между первым индикатором деградации и порогом прекращения испытания. Числа задаются в спецификации проекта до теста.
После fail не меняют сразу несколько компонентов. Формируют карточку отклонения: наблюдение, время, связанный лог, предполагаемая область, проверка гипотезы и результат. После одного изменения повторяют затронутый тест и минимальный регрессионный набор.
17.12. Configuration control и итоговый протокол
Результат относится только к испытанной конфигурации. Замена прошивки, антенны, пигтейла, положения VTX, источника питания, кодека, FPS, дисплея или настроек приёмника создаёт новую ревизию. Для неё определяют объём повторных испытаний.
- ☐ Присвоен уникальный идентификатор аппаратной и программной сборке.
- ☐ Сохранены экспорт настроек, контрольные суммы файлов и версии прошивок.
- ☐ Зафиксированы модели, ревизии, серийные номера, антенны и длины кабелей.
- ☐ Приложены фотографии монтажа и положения контрольных датчиков.
- ☐ Сохранены исходные логи, DVR, трассы анализатора и VNA-файлы.
- ☐ Указаны калибровка приборов, поправки и неопределённость.
- ☐ Решение pass/fail подписано ответственным лицом; отклонения перечислены отдельно.
Итоговый протокол должен позволять другой компетентной группе повторить тест: что испытывали, зачем, каким методом, какими приборами, при каких условиях и по какому правилу приняли решение. Главное практическое правило главы: сначала безопасный стенд и управляемое затухание, затем ограниченный наземный тест и только после этого — утверждённый полевой маршрут. Предельная дальность не является целью приёмки; целью является известный, законный и воспроизводимый запас работоспособности.
17.13. Источники к главе 17
- Bachhuber C., Steinbach E. A System for High Precision Glass-to-Glass Delay Measurements in Video Communication, IEEE ICIP 2016.
- ITU-R SM.443-4 — Bandwidth measurement at monitoring stations.
- ETSI EN 300 328 V2.2.2 — Wideband transmission systems operating in the 2,4 GHz band.
- IEEE Std 149-2021 — Recommended Practice for Antenna Measurements.
- Keysight — Techniques for Precise Cable and Antenna Measurements in the Field.
- Rohde & Schwarz — VNA Calibration Methods and Standards.
- JCGM 100:2008 — Guide to the Expression of Uncertainty in Measurement.
- IEC 62368-1:2023 — Safety requirements for audio/video and ICT equipment.
- IEC 62133-2:2017 — Safety requirements for portable secondary lithium cells and batteries.
- FAA AC 107-2A — Small Unmanned Aircraft System.
- NASA-STD-8719.25 — Range Flight Safety Requirements.
- Таблица распределения полос радиочастот между радиослужбами Российской Федерации, постановление Правительства РФ от 29.05.2026 № 634-20.
- Постановление Правительства РФ от 20.10.2021 № 1800 «О порядке регистрации радиоэлектронных средств и высокочастотных устройств».
Глава 18. Диагностика по симптомам
| Симптом | Вероятная область | Первая проверка |
|---|---|---|
| Нет изображения и OSD | Питание, канал, VTX/VRX, общий видеотракт | Измерить питание и вручную сверить частоту |
| OSD есть, изображения камеры нет | Камера, её питание, видеовход или MIPI-кабель | Проверить напряжение непосредственно на камере |
| Полосы усиливаются с газом | Помехи ESC, просадка или выбросы питания, контуры земли | Сравнить изображение без моторов и под нагрузкой |
| Связь пропадает при повороте | Диаграммы антенн, поляризация, экранирование рамой | Повторить медленный поворот на безопасном расстоянии |
| Дальность значительно ниже расчётной | Частота, pit mode, мощность, антенны, кабели, радиогоризонт | Проверить фактический канал и состояние антенн |
| VTX снижает мощность или перезапускается | Перегрев, слабый BEC, просадка, неправильное входное напряжение | Записать напряжение на VTX при возникновении симптома |
| Аналоговое видео шумит рядом с моделью | Перегрузка приёмника, соседний канал, локальная помеха | Постепенно увеличить дистанцию в безопасной зоне |
| Цифровое видео фризит при нормальном индикаторе | Помеха, питание камеры/VTX, поток данных, firmware | Сопоставить фриз с телеметрией, DVR и нагрузкой |
| Один канал хуже остальных | Локальная помеха, фильтры, неточная таблица частот, антенна | Проверить канал в одном месте с неизменной геометрией |
| При включении видео деградирует GNSS | Побочные излучения, близость VTX, кабели, шум преобразователя | Сравнить GNSS при выключенном VTX и в pit mode |
| Наземная станция работает хуже очков | Приёмные антенны, фидер, diversity, питание, размещение | Подключить одну известную исправную антенну напрямую |
| Проблема появилась после замены антенны или кабеля | Разъём, поляризация, повреждение фидера, рассогласование | Проверить совместимость SMA/RP-SMA и центральный контакт |
| Проблема появилась после обновления firmware | Настройки, совместимость версий, таблица VTX, регион | Сохранить конфигурацию и сравнить версии всех устройств |
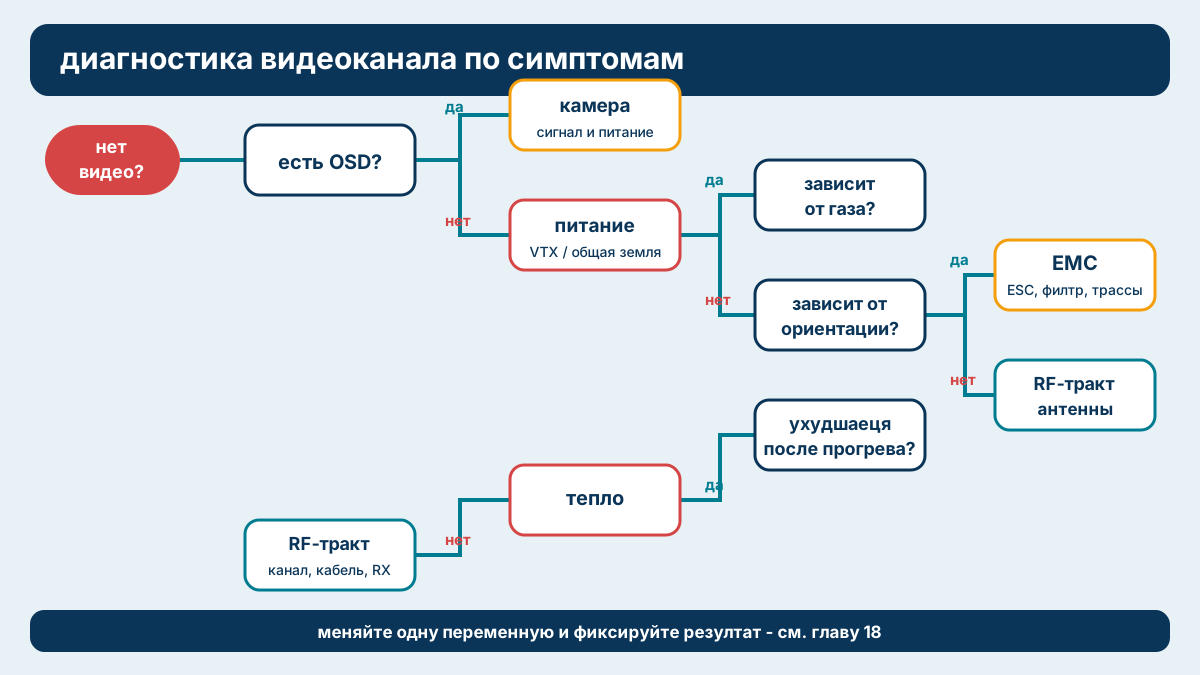
Безопасность: стендовые проверки выполняют со снятыми пропеллерами, надёжно закрепив модель. Антенну подключают до подачи питания на VTX. Высокомощный передатчик нельзя надолго оставлять без обдува. Перед перепайкой отключают аккумулятор и проверяют отсутствие напряжения мультиметром. Испытания дальности проводят на земле или в разрешённой зоне с наблюдателем, не используя заведомо ненадёжный видеоканал для полёта.
Главное правило локализации: не заменяйте камеру, VTX, очки или полётный контроллер, пока не проверены питание под нагрузкой, земля, разъёмы, фактическая частота и одна заведомо исправная совместимая пара передатчик–приёмник. Одновременная замена нескольких компонентов уничтожает диагностическую ценность испытания.
18.1. Подготовка воспроизводимого стендового испытания
Диагностика начинается не с покупки деталей, а с фиксации исходных условий. Запишите тип системы, диапазон, выбранный канал, заявленную мощность, режим VTX, версии firmware, антенны и их поляризацию. Отдельно отметьте напряжение аккумулятора, способ питания камеры и VTX, температуру воздуха, наличие Wi‑Fi и других работающих передатчиков. Для цифровой системы сохраните DVR очков и, если доступно, запись с борта: различие между ними помогает отделить проблему камеры или кодера от радиоканала и декодера.
- Сделайте симптом повторяемым. Снимите пропеллеры и воспроизведите отказ на минимально необходимой мощности. Ожидаемый результат: известны конкретные условия появления дефекта. Следующий шаг: если отказ случаен, сначала ищите подвижный контакт, перегрев или просадку питания.
- Проверьте источник питания. Измерьте напряжение не только на аккумуляторе, но и непосредственно на входных площадках камеры и VTX. По возможности примените мультиметр с функцией MIN/MAX или осциллограф. Ожидаемый результат: напряжение остаётся внутри диапазона производителя при запуске и нагрузке. Следующий шаг: при просадке исследуйте BEC, проводку, пайку и потребляемый ток.
- Сверьте радиопараметры вручную. Не полагайтесь только на название вроде R1 или CH1: проверьте частоту в мегагерцах на передатчике и приёмнике. Ожидаемый результат: обе стороны настроены на одну частоту и допустимую ширину канала. Следующий шаг: устраните расхождение до дальнейших тестов.
- Подготовьте known-good pair. Это совместимые, ранее проверенные передатчик и приёмник с исправными антеннами и короткими фидерами. Ожидаемый результат: эталонная пара даёт стабильное видео в тех же условиях. Следующий шаг: меняйте только одну сторону или один кабель за испытание.
18.2. Нет изображения и нет OSD
Одновременное отсутствие камеры и OSD обычно указывает не на саму камеру, а на общий участок: питание видеосистемы, передатчик, приёмник, канал или выход видеотракта. У аналоговой системы полностью чёрный экран, «снег» и заставка приёмника означают разные состояния, поэтому их следует записать точно.
- Определите состояние приёмника. Посмотрите, изменяется ли шум или индикатор при включении VTX. Ожидаемый результат: появление несущей подтверждает, что передатчик хотя бы излучает. Следующий шаг: если реакции нет, проверьте частоту, pit mode и питание VTX; если несущая есть, переходите к видеовходу.
- Измерьте вход VTX. Сверьте полярность, допустимое напряжение и напряжение под нагрузкой. Светодиод не доказывает достаточность питания RF-каскада. Ожидаемый результат: напряжение стабильно, потребление правдоподобно. Следующий шаг: при периодическом падении исследуйте BEC и разъёмы.
- Исключите ошибку канала. Отключите автосканирование и установите одну частоту вручную на обеих сторонах. Автосканер способен остановиться на соседней несущей. Ожидаемый результат: появляется устойчивое изображение или хотя бы синхронизация. Следующий шаг: исправьте VTX table или органы управления каналом.
- Проверьте аналоговую цепь. Она должна идти от камеры к CAM/Video In полётного контроллера, через OSD и затем с Video Out на VTX. Ожидаемый результат: нет перепутанных входа и выхода, обрыва земли или сигнального провода. Следующий шаг: кратковременно соедините известную исправную камеру напрямую с известным исправным монитором либо VTX на стенде.
- Для цифровой системы проверьте связывание и режим. Сверьте статусные LED, binding, выбранный источник, полосу и режим 0 mW. Ожидаемый результат: воздушный блок и очки сообщают о соединении. Следующий шаг: только после проверки питания и кабелей испытайте их по отдельности с known-good pair.
18.3. OSD есть, но изображения камеры нет
Наличие аналогового OSD означает, что полётный контроллер, OSD-чип, участок Video Out–VTX и радиоканал в основном работают. Область поиска сужается до камеры, её питания, Video In и формата PAL/NTSC. В цифровой системе OSD может передаваться отдельным каналом MSP DisplayPort, поэтому его наличие также не подтверждает исправность камеры или MIPI-линии.
- Осмотрите характер фона. Серый, чёрный или цветной фон с чётким OSD подтверждает отсутствие полезного сигнала камеры. Ожидаемый результат: OSD остаётся стабильным. Следующий шаг: проверяйте вход камеры, а не антенны.
- Измерьте питание на контактах камеры. Проверяйте относительно её земли, не относительно случайной точки рамы. Ожидаемый результат: напряжение соответствует паспорту и не исчезает при шевелении жгута. Следующий шаг: при отклонении проверьте регулятор, пайку и контакт в разъёме.
- Проверьте сигнальный провод или MIPI-шлейф. Ищите неполную посадку, трещину, залом, загрязнение и натяжение. Не переставляйте MIPI при поданном питании. Ожидаемый результат: оба конца зафиксированы, контакты не повреждены. Следующий шаг: повторите тест после безопасной переустановки.
- Сверьте видеостандарт. Для аналогового OSD режим Auto, PAL или NTSC должен соответствовать камере. Ожидаемый результат: синхронизация не срывается, кадр имеет правильную геометрию. Следующий шаг: если Auto ошибается, задайте стандарт вручную.
- Испытайте вход с известной камерой. Сначала подайте known-good камере отдельное корректное питание, сохранив общий провод. Ожидаемый результат: появление картинки подтверждает неисправность исходной ветви камеры. Следующий шаг: меняйте по одному — шлейф, питание, затем камеру.
18.4. Полосы и помехи усиливаются с газом
Связь симптома с оборотами указывает на силовую установку: импульсные токи ESC, выбросы, просадку BEC, магнитную связь или общий импеданс земли. Конденсатор может помочь, но установка «любого большого конденсатора» до измерений способна лишь скрыть плохую пайку или перегруженный регулятор.
- Сравните три режима. Проверьте видео при отключённых моторах, на малом газе и при краткой контролируемой нагрузке без пропеллеров. Ожидаемый результат: интенсивность полос коррелирует с оборотами. Следующий шаг: если связи нет, ищите радиопомеху или контакт.
- Измерьте питание камеры и VTX. Обычный мультиметр покажет медленную просадку; выбросы лучше видны осциллографом с короткой землёй щупа. Ожидаемый результат: нет выхода за допустимые пределы и повторных загрузок. Следующий шаг: при отклонении проверьте запас тока BEC и входную фильтрацию.
- Осмотрите силовую часть. Проверьте аккумуляторный разъём, пайку силовых проводов и установленный у ESC низко-ESR конденсатор: полярность, ёмкость, напряжение и механическую целостность. Ожидаемый результат: соединения имеют малое сопротивление, конденсатор исправен. Следующий шаг: устраните обнаруженный дефект и повторите тот же режим нагрузки.
- Разведите цепи. Не прокладывайте Video In, MIPI и питание камеры параллельно фазным проводам моторов. Скрутите пары питания с землёй, сократите петли. Ожидаемый результат: помеха уменьшается при временном удалении жгута. Следующий шаг: закрепите новую трассировку.
- Проверьте контур земли. Камера, FC и VTX должны иметь понятный путь возвратного тока. Ожидаемый результат: временная конфигурация с коротким общим проводом улучшает видео. Следующий шаг: переработайте землю, не соединяя её с карбоновой рамой как с проводником.
18.5. Видео пропадает при повороте модели
Периодический провал при определённом азимуте обычно создают нуль диаграммы направленности, несовпадение поляризации, экранирование батареей или карбоном либо надломленный фидер. У линейных антенн взаимный поворот на 90° даёт глубокую потерю; у круговой поляризации существенна совместимость RHCP/LHCP.
- Воспроизведите провал на земле. На безопасной дистанции медленно поверните модель на 360°, сохраняя высоту и положение приёмника. Ожидаемый результат: провал повторяется на одном азимуте. Следующий шаг: исследуйте геометрию антенн.
- Проверьте ориентацию и поляризацию. Сверьте RHCP с RHCP, LHCP с LHCP либо одинаковую ориентацию линейных элементов. Ожидаемый результат: обе стороны согласованы. Следующий шаг: исправьте ориентацию и повторите полный оборот.
- Уберите экранирование. Временно вынесите антенну из-за аккумулятора, камеры, металлической пластины и карбоновой стойки, сохранив разгрузку разъёма. Ожидаемый результат: нуль становится менее глубоким или смещается. Следующий шаг: выберите постоянное место с обзором по требуемым направлениям.
- Проверьте фидер движением. При выключенном питании осмотрите U.FL/MMCX/SMA и кабель; затем на низкой мощности осторожно меняйте положение кабеля, не касаясь открытых проводников. Ожидаемый результат: картинка не должна реагировать на изгиб. Следующий шаг: реакция локализует разъём или надлом.
- Испытайте diversity. Проверьте каждый вход приёмника отдельно с одной known-good антенной. Ожидаемый результат: оба тракта дают сопоставимый результат. Следующий шаг: различие указывает на конкретный вход, фидер или алгоритм diversity.
18.6. Дальность ниже расчётной
Расчёт дальности справедлив только для прямой видимости, корректного радиогоризонта, известной мощности, согласованных антенн и заданной чувствительности приёмника. Маркетинговая дальность не является гарантией в городе, у земли, за деревьями или при неправильной ориентации антенн.
- Подтвердите фактическую частоту и мощность. Проверьте pit mode, low-power-when-disarmed, региональные ограничения и таблицу уровней VTX. Ожидаемый результат: команда мощности соответствует состоянию LED/меню и паспорту. Следующий шаг: устраните ошибку конфигурации, прежде чем увеличивать мощность.
- Осмотрите весь RF-тракт. Проверьте центральные контакты, фиксацию U.FL/MMCX, переходники, пигтейлы и антенны. Накрученные SMA и RP-SMA могут механически соединиться без электрического контакта. Ожидаемый результат: непрерывная 50-омная цепь без повреждений. Следующий шаг: испытайте короткий known-good фидер и антенну.
- Сравните каналы в одной геометрии. Не меняйте одновременно место, высоту и антенны. Ожидаемый результат: несколько разрешённых каналов дают близкую дальность; резкий провал одного канала указывает на помеху или частотно-зависимый дефект. Следующий шаг: используйте чистый канал и исследуйте раздел 18.10.
- Проверьте прямую видимость. Поднимите приёмные антенны над землёй, удалите их от автомобиля и людей, правильно направьте патч. Ожидаемый результат: улучшение подтверждает влияние размещения и зоны Френеля. Следующий шаг: измените архитектуру наземной станции.
- Сравните с known-good pair. Используйте те же канал, мощность, место и высоту. Ожидаемый результат: эталон отделяет проблему оборудования от среды. Следующий шаг: подменяйте по одному VTX, приёмный тракт и антенну, фиксируя дистанцию отказа.
18.7. VTX снижает мощность или перезапускается
Снижение мощности может быть штатной термозащитой, а перезапуск — следствием просадки, плохого контакта или перегруженного BEC. Требуемые диапазон напряжения, ток, пусковая нагрузка и условия охлаждения зависят от конкретной модели и должны проверяться по её документации.
- Разделите перегрев и сброс питания. Запишите LED, OSD, время работы и напряжение. Ожидаемый результат: термозащита имеет документированный статус, а полный сброс сопровождается загрузочной последовательностью. Следующий шаг: при термозащите исследуйте охлаждение, при сбросе — питание.
- Проверьте охлаждение. Убедитесь, что корпус не обёрнут пеной, предусмотрен воздушный поток и соблюдён способ монтажа производителя. Ожидаемый результат: с умеренным внешним обдувом мощность перестаёт снижаться. Следующий шаг: переработайте размещение, не отключая защиту.
- Измерьте напряжение на VTX в момент сбоя. Проверьте также разъём, выключатель и управляемый MOSFET-питатель. Ожидаемый результат: напряжение не пересекает порог отключения. Следующий шаг: при провале сократите проводку, восстановите контакт либо выберите BEC с достаточным током.
- Проверьте допустимый вход. Нельзя считать любой вывод «9V» подходящим: важны диапазон напряжения, ток, пусковой импульс и охлаждение регулятора. Ожидаемый результат: расчётный запас есть во всех режимах. Следующий шаг: только после этого оценивайте аппаратный дефект.
- Испытайте на низкой RF-мощности. Если сбросы прекращаются, это подтверждает зависимость от потребления или температуры, но не доказывает неисправность VTX. Следующий шаг: отдельно проверьте питание с эквивалентной нагрузкой и VTX от известного источника.
18.8. Аналоговое видео шумит рядом с моделью
Сильный сигнал не всегда лучше: в непосредственной близости передатчик может перегрузить вход приёмника. Дополнительно передающий модуль аппаратуры управления, Wi‑Fi телефона или другой VTX рядом с очками повышают локальный шумовой фон.
- Контролируемо увеличьте дистанцию. В безопасной зоне постепенно разносите передатчик и приёмник, сохраняя штатную ориентацию антенн и наблюдая качество изображения. Универсального расстояния перехода из ближней зоны нет. Ожидаемый результат: улучшение по мере удаления указывает на перегрузку входа или взаимодействие в ближнем поле. Следующий шаг: оценивайте качество на воспроизводимой дистанции без насыщения приёмника.
- Отключите автосканирование. Назначьте точную частоту вручную. Ожидаемый результат: исчезают биения или плавающие полосы от соседнего канала. Следующий шаг: исправьте таблицу каналов или индикацию.
- Уберите локальные излучатели. Временно отключите Wi‑Fi/Bluetooth, второй VTX и мощный RC-модуль рядом с очками. Ожидаемый результат: выявляется конкретный источник. Следующий шаг: увеличьте разнос или выберите другой канал.
- Проверьте питание приёмника. Шумный DC/DC наземной станции способен загрязнять собственный RF-вход и видеовыход. Ожидаемый результат: от отдельного известного аккумулятора изображение улучшается. Следующий шаг: исследуйте преобразователь, USB-питание и общий провод.
- Сравните одну known-good антенну. Подключайте её непосредственно к одному входу. Ожидаемый результат: стабильная картинка локализует проблему в прежней антенне, кабеле или diversity. Следующий шаг: проверяйте эти элементы отдельно.
18.9. Цифровое видео фризит при нормальном индикаторе
Индикатор «полных делений» может быть усреднённым, запаздывающим или характеризовать только один участок системы. Фриз вызывают пакетные помехи, перегрев, просадка питания, сбой камеры/MIPI, несовместимый режим и ошибки декодирования. Поэтому важна временная корреляция, а не один значок.
- Сопоставьте три события. Запишите экран очков, бортовой DVR и телеметрию напряжения/температуры. Ожидаемый результат: если бортовая запись чистая, камера и локальный кодер, вероятно, работают, а отказ находится после формирования потока. Следующий шаг: проверяйте RF-канал и приёмник.
- Проверьте питание. Фриз, совпадающий с газом, включением сервопривода или падением напряжения, указывает на питание даже при сохранении радиоиндикатора. Ожидаемый результат: на входе VTX нет провалов. Следующий шаг: восстановите запас BEC и соединения.
- Проверьте статусные коды. Например, HDZero отдельными LED-последовательностями сообщает о недоступной камере, перегреве, RF-ошибке и режимах 0/0,1 mW. Ожидаемый результат: код совпадает с руководством конкретной модели. Следующий шаг: действуйте по коду, не заменяя сразу весь комплект.
- Смените только канал. Сохраните мощность, положение и ориентацию. Ожидаемый результат: исчезновение фризов на удалённом канале подтверждает внешнюю или взаимную помеху. Следующий шаг: составьте частотный план.
- Проверьте совместимость режимов. Частота, полоса, режим кадра и источник в очках должны соответствовать VTX и камере. Ожидаемый результат: обе стороны используют совместимые параметры. Следующий шаг: только затем сравнивайте версии firmware.
- Испытайте known-good pair. Сначала исходный VTX с известными очками/VRX, затем известный VTX с исходным приёмником. Ожидаемый результат: фриз следует за одной стороной. Следующий шаг: внутри этой стороны по одному проверяют питание, антенну, кабель и устройство.
18.10. Один канал заметно хуже остальных
Один плохой канал редко объясняется общей нехваткой мощности. Причиной могут быть Wi‑Fi или другой FPV-передатчик, рассогласование антенны на краю диапазона, фильтр приёмника, ошибочная VTX table или смещение частоты.
- Проведите серию A–B–A. Сравните плохой и хороший канал, затем вернитесь на плохой, ничего больше не меняя. Ожидаемый результат: дефект воспроизводится и не связан со случайным изменением условий. Следующий шаг: проверьте среду и частоты.
- Сверьте мегагерцы. Сопоставьте таблицу FC, показания VTX и частоту приёмника. Ожидаемый результат: названия канала соответствуют одной частоте. Следующий шаг: загрузите корректную таблицу производителя или настройте вручную.
- Проверьте локальную занятость. Выключите собственный VTX и посмотрите уровень шума либо спектр подходящим анализатором. Ожидаемый результат: на проблемной частоте обнаруживается повышенный фон или чужая несущая. Следующий шаг: выберите свободный разрешённый канал.
- Сравните антенны и приёмные входы. Используйте одну широкополосную known-good антенну без длинного переходника. Ожидаемый результат: канал выравнивается либо остаётся плохим. Следующий шаг: улучшение указывает на частотно-зависимое рассогласование прежнего тракта.
- Проверьте другой передатчик той же системы. Сохраняйте приёмник и геометрию. Ожидаемый результат: если провал следует за исходным VTX, вероятны его настройка или RF-дефект; если остаётся — среда или приёмник. Следующий шаг: перед ремонтом подтвердите вывод обратной подменой.
18.11. При включении видеосистемы деградирует GNSS
Спутниковый сигнал у поверхности Земли очень слаб, поэтому GNSS-приёмник может быть десенсибилизирован побочными излучениями VTX, цифровой электроники, DC/DC-преобразователя или кабелей. Количество спутников нельзя оценивать отдельно: отслеживайте также HDOP, точность, тип фиксации, время захвата и сообщения EKF.
- Получите базовую линию на открытом небе. Зафиксируйте время до 3D fix, NSats и HDOP при выключенном VTX. Ожидаемый результат: стабильные показатели без видеосистемы. Следующий шаг: если они плохи уже сейчас, сначала исключите обзор неба, мультипуть и питание GNSS.
- Включите VTX в pit mode. Затем последовательно задайте рабочие мощности, не двигая модель. Ожидаемый результат: ступенчатое ухудшение вместе с RF-мощностью подтверждает радиочастотную связь. Следующий шаг: проверьте канал и физический разнос.
- Разнесите антенны и электронику. GNSS размещают с обзором неба, вдали от VTX, его антенны и цифровых кабелей. Не располагайте VTX-антенну непосредственно над GNSS-патчем. Ожидаемый результат: временный разнос улучшает HDOP и число спутников. Следующий шаг: закрепите компоновку с максимальным практическим расстоянием.
- Измените видеоканал на разрешённый. Побочные продукты и гармоники могут зависеть от частоты. Ожидаемый результат: один канал влияет меньше другого. Следующий шаг: выберите канал с подтверждённо меньшим воздействием.
- Проверьте проводимость помехи. Запитайте VTX от отдельного известного источника, сохранив безопасную общую схему заземления. Ожидаемый результат: улучшение указывает на шум BEC или общий провод. Следующий шаг: фильтруйте питание и сокращайте высокочастотные токовые петли.
- Подтвердите в журнале. ArduPilot рекомендует сопоставлять GPS HDop и NSats; рост HDOP и падение числа спутников сопровождают многие GNSS-сбои. Ожидаемый результат: момент деградации совпадает с включением видео. Следующий шаг: не ослабляйте pre-arm-порог вместо устранения источника помехи.
18.12. Ground station работает хуже goggles
Если очки устойчивы, а наземная станция теряет видео, приоритет получает наземная ветвь: антенны, фидеры, diversity, питание, преобразователь HDMI/AV и размещение. Однако одинаковая индикация на двух приёмниках не гарантирует одинаковую чувствительность или калибровку.
- Уравняйте условия. Поставьте очки и станцию рядом, на одинаковой высоте, используйте одинаковую поляризацию и запишите один проход. Ожидаемый результат: различие сохраняется при общей геометрии. Следующий шаг: локализуйте наземный тракт.
- Подключите одну known-good антенну напрямую. Отключите сплиттеры, удлинители и diversity. Ожидаемый результат: улучшение выявляет пассивные потери или неисправную ветвь. Следующий шаг: возвращайте элементы по одному.
- Проверьте направленную антенну. Патч должен быть направлен активной стороной на сектор полёта; высокий коэффициент усиления означает более узкий луч. Ожидаемый результат: качество предсказуемо меняется при наведении. Следующий шаг: измените высоту, азимут или добавьте корректно работающую всенаправленную ветвь.
- Проверьте фидер. На 5,8 ГГц длинный тонкий кабель может поглотить значительную часть выигрыша антенны. Ожидаемый результат: короткое прямое подключение лучше длинного фидера. Следующий шаг: размещайте приёмник у антенны, а на расстояние передавайте уже видео или данные.
- Исключите питание и периферию. Проверьте станцию от отдельного аккумулятора без инвертора, USB-концентратора и лишних преобразователей. Ожидаемый результат: исчезновение отказа локализует шумный или просаживающийся узел. Следующий шаг: тестируйте каждый преобразователь отдельно.
18.13. Проблема после замены антенны или кабеля
После изменения RF-тракта наиболее вероятна ошибка именно в изменённой части. Передатчик, работавший без согласованной нагрузки, мог перегреться или получить повреждение, поэтому дальнейшие включения проводят на минимальной мощности с проверенной антенной.
- Не включайте VTX до осмотра. Проверьте, что антенна предназначена для нужного диапазона и мощности. Ожидаемый результат: маркировка и паспорт соответствуют системе. Следующий шаг: при неизвестных данных не проводите высокомощный тест.
- Сверьте SMA и RP-SMA. У одного сочетания центральный штырь есть, у другого может получиться «отверстие напротив отверстия». Ожидаемый результат: центральные контакты действительно сопрягаются. Следующий шаг: устраните несовместимый переход.
- Осмотрите U.FL/MMCX. Разъём должен быть посажен соосно и зафиксирован; вращение жёсткого кабеля не должно вырывать площадку. Ожидаемый результат: нет перекоса, люфта и отслоения. Следующий шаг: сравните с коротким known-good пигтейлом.
- Проверьте поляризацию. Новая RHCP-антенна на борту с LHCP-приёмником способна резко сократить запас линии. Ожидаемый результат: поляризация совпадает на обеих сторонах. Следующий шаг: повторите испытание дальности.
- Верните прежнюю конфигурацию. Делайте это только если старая антенна исправна и безопасна. Ожидаемый результат: восстановление качества связывает проблему с новым элементом. Следующий шаг: по одному испытайте новый кабель и новую антенну.
- Не оценивайте антенну только омметром. КСВ и потери на гигагерцах требуют подходящего измерителя; нормальная DC-прозвонка не доказывает RF-исправность. Ожидаемый результат: анализатор показывает приемлемое согласование всего тракта. Следующий шаг: при отсутствии прибора используйте проверенную антенну и сравнительный низкомощный тест.
18.14. Проблема после обновления firmware
Временная связь с обновлением ещё не доказывает программную ошибку: при разборке могли ослабить MIPI или антенный разъём, а длительная стендовая работа могла перегреть VTX. Сначала проверяют физический тракт, затем конфигурацию и совместимость.
- Зафиксируйте версии и настройки. Сохраните diff/dump полётного контроллера, версии VTX, камеры, очков и VRX. Ожидаемый результат: известны все изменившиеся компоненты. Следующий шаг: сравните их с матрицей совместимости производителя.
- Проверьте питание и разъёмы. Осмотрите то, к чему прикасались во время обновления. Ожидаемый результат: MIPI, RF и питание полностью посажены. Следующий шаг: только после этого меняйте программную конфигурацию.
- Проверьте сброшенные параметры. Обновление может восстановить pit mode, низкую мощность, регион, канал, полосу или источник видео. Ожидаемый результат: фактические значения совпадают на обеих сторонах. Следующий шаг: восстановите настройки вручную, не импортируя вслепую старый полный dump.
- Для Betaflight проверьте UART и VTX table. Цифровому OSD обычно требуется корректный
VTX (MSP + DisplayPort), а аналоговому управлению — соответствующий SmartAudio/Tramp и правильная таблица. Ожидаемый результат: порт и протокол не конфликтуют. Следующий шаг: исправьте только затронутые параметры. - Повторите обновление штатным образом. Используйте точный файл для модели, стабильное питание и не прерывайте процесс. Ожидаемый результат: устройство завершает обновление без кода ошибки. Следующий шаг: выполните связывание и короткий стендовый тест.
- Откат применяйте только по инструкции производителя. Некоторые загрузчики и форматы не поддерживают произвольный downgrade. Ожидаемый результат: откат официально разрешён и версии совместимы. Следующий шаг: если нет — прекратите эксперименты и передайте журнал в поддержку.
18.15. Итоговый порядок локализации
Надёжная диагностика движется от общего к частному. Сначала подтверждают безопасное питание и отсутствие перегрева, затем физические соединения, точную частоту и режим мощности. После этого проверяют антенны и геометрию радиолинии, отдельно бортовую и наземную части, и лишь затем firmware или аппаратный дефект.
- Один тест должен менять только одну переменную.
- Результат следует записывать как наблюдение, а не как предположение: «на VTX было 8,9 В, при газе минимум 6,2 В», а не «питание вроде нормальное».
- Появление изображения ещё не означает исправность: проверяются прогрев, нагрузка, поворот, несколько каналов и контролируемая дистанция.
- Увеличение мощности не исправляет плохой разъём, перегруженный BEC, неверную частоту или закрытую зону Френеля; оно может усилить нагрев и взаимные помехи.
- Замена устройства оправдана после того, как симптом следует за ним при перекрёстном испытании с known-good pair.
- После ремонта выполняют короткий наземный тест, затем полёт в пределах уверенной связи. Предельную дальность не проверяют первым вылетом.
Вывод: большинство «необъяснимых» отказов FPV-видео удаётся свести к одному из шести классов: питание, соединения, неверная частота или режим, антенная геометрия, помехи и перегрев. Последовательные измерения дают более надёжный ответ, чем замена деталей по вероятности.
18.16. Источники к главе 18
- Betaflight — Troubleshooting.
- Betaflight — Hardware.
- Betaflight — OSD Tab.
- Betaflight — Video Transmitter Tab.
- DJI Digital FPV System Support.
- HDZero — VTX FAQ.
- HDZero — VTX LED Pattern.
- HDZero — Freestyle V2 VTX.
- HDZero — Whoop V2 VTX.
- TBS UNIFY PRO32 5G8 Manual.
- TBS UNIFY PRO 5G8 Manual.
- ImmersionRC — Tramp HV.
- ArduPilot — Diagnosing Problems Using Logs.
- ArduPilot — Pre-Arm Safety Checks.
- CADDX — Goggles X Basic Q&A.
Глава 19. Предполётная проверка и обслуживание
Надёжность видеоканала перед выездом определяется не только качеством компонентов, но и повторяемостью проверки. Цель предполётного осмотра — обнаружить неверный канал, повреждённую антенну, ослабленное крепление, перегрев или ухудшение изображения до запуска аппарата. Теорию выбора частот, антенн и питания здесь не повторяем: см. главу 8, главу 11 и главу 14.
19.1. Короткий оперативный чек-лист
Чек-лист выполняют в одной последовательности перед первым включением на площадке и повторяют после ремонта, смены антенны, обновления firmware или жёсткой посадки. Если любой пункт не подтверждён, видеосистему считают неготовой.
| Проверка | Что подтвердить | Когда остановиться |
|---|---|---|
| Частота | VTX и VRX настроены на одну точную частоту в мегагерцах; канал согласован с площадкой | Частота неизвестна, занята или названия каналов не совпадают с таблицами устройств |
| Мощность | Выбран минимальный достаточный и законный уровень; pit/low-power mode работает штатно | Фактический режим не подтверждается меню, телеметрией или индикацией |
| Антенна | Диапазон и поляризация правильные; SMA/RP-SMA, MMCX или U.FL полностью соединены | Есть люфт, перекос, трещина, отсутствующий центральный контакт или повреждённый фидер |
| Крепление | VTX, камера, антенна и кабели закреплены; провода не касаются пропеллеров и острых кромок | Антенна может попасть в винт, кабель натянут или разъём принимает ударную нагрузку |
| Охлаждение | Радиатор и вентиляционные отверстия открыты; предусмотрен необходимый воздушный поток | Передатчик закрыт утеплением, загрязнён или быстро нагревается без штатного обдува |
| Изображение | Картинка и OSD устойчивы, формат и режим верны, нет полос, фризов и перезапусков | Дефект повторяется при шевелении кабеля, изменении газа или прогреве |
- ☐ Антенна установлена до подачи питания на VTX.
- ☐ Частота записана в мегагерцах, а не только как R1, A3 или CH5.
- ☐ Мощность соответствует частотному плану, задаче и местным ограничениям.
- ☐ Наземные антенны имеют нужную поляризацию, ориентацию и свободный сектор обзора.
- ☐ Аккумуляторы аппарата, очков, монитора и станции заряжены и не повреждены.
- ☐ На изображении видны камера и необходимые данные OSD; DVR действительно записывает.
- ☐ Выполнен короткий тест поворота аппарата и удаления на безопасной дистанции.
- ☐ Определён резервный канал и порядок прекращения работы при ухудшении видео.
Правило допуска: появление картинки рядом с аппаратом не доказывает готовность. При сомнении в антенне, питании, температуре или креплении полёт откладывают и переходят к алгоритмам главы 18.
19.2. Координация на площадке
До включения любого передатчика назначают ответственного за частотный план. Каждый участник сообщает диапазон, точную центральную частоту, ширину цифрового канала или тип аналоговой системы, предполагаемую мощность и время работы. Совпадение разных буквенных сеток по номеру канала ничего не гарантирует: сверяют мегагерцы и занимаемую полосу.
- Составить список активных передатчиков. В него включают видеосистемы, RC-аппаратуру, телеметрию, Wi‑Fi-мосты и наземные станции.
- Распределить каналы. Учитывают не только центральные частоты, но и реальную ширину сигнала, соседние каналы и возможное блокирование приёмника.
- Установить порядок включения. Неизвестный или не включённый в частотный план VTX сначала проверяют в pit mode либо на минимальной мощности, допустимой для выбранной конфигурации.
- Проверить совместную работу. При включённых штатных передатчиках подтверждают видео, RC-связь, телеметрию и GNSS. Методика приведена в главе 9.
- Объявлять изменения. Канал или мощность не меняют молча во время работы других экипажей.
Автосканирование приёмника не заменяет координацию: оно может выбрать соседнюю сильную несущую. При обнаружении незапланированного сигнала новые передатчики не включают, пока источник не установлен.
19.3. Функциональная проверка изображения
Проверку проводят сначала без вращающихся пропеллеров. На аналоговом видео оценивают синхронизацию, шум, цвет, OSD и полосы. На цифровом — связывание, фактический режим, битрейт или SNR, фризы, задержку и сообщения о температуре. Затем аппарат медленно поворачивают относительно наземных антенн. Повторяемый провал в одном направлении указывает на диаграмму, экранирование рамой или повреждение фидера; см. раздел 18.5.
Если конструкция позволяет безопасную нагрузочную проверку без пропеллеров, изображение кратковременно сравнивают при выключенных и работающих моторах. Полосы, фризы или перезапуски, связанные с газом, требуют проверки питания и EMC по разделу 18.4. До устранения причины аппарат не допускают к эксплуатации.
19.4. Осмотр после удара или жёсткой посадки
После удара нельзя ограничиваться проверкой того, что изображение снова появилось. Повреждённый коаксиальный кабель или частично сорванный U.FL может работать рядом, но потерять значительную часть запаса радиолинии.
- Отключить питание и дождаться безопасной температуры компонентов.
- Осмотреть аккумулятор, силовые провода и BEC. Повреждённую батарею повторно не подключать.
- Проверить объектив, корпус камеры, MIPI- или видеокабель, пайку и разъёмы питания.
- Осмотреть антенну по всей длине: оболочку, активный элемент, коаксиал, пигтейл и посадку разъёма.
- Проверить крепления VTX и радиатора, отсутствие контакта платы с карбоном или металлом.
- Сравнить аппарат с фотографией исправной сборки и зафиксированной конфигурацией.
- Выполнить стендовый прогон и короткий наземный тест по главе 17.
Антенну с неизвестным внутренним повреждением не проверяют длительной работой на большой мощности. При отсутствии VNA применяют заведомо исправную совместимую антенну и сравнительный низкомощный тест. Правила измерения S11 и S21 описаны в разделе 17.7.
19.5. Периодическое обслуживание
Интервал обслуживания задают не только календарём, но и условиями: числом полётов, ударами, вибрацией, пылью, влагой, перевозкой и количеством циклов соединения миниатюрных RF-разъёмов.
| Период или событие | Работы | Запись результата |
|---|---|---|
| Перед каждой сменой | Оперативный чек-лист, частотный план, изображение, DVR и аккумуляторы станции | Дата, оператор, конфигурация, допуск |
| После удара, дождя или ремонта | Расширенный осмотр, проверка фидера, питания, креплений и прогрева | Повреждение, заменённый элемент, повторные испытания |
| Через установленное число полётов | Очистка, контроль пайки, кабелей, разъёмов, радиаторов и вентиляции | Состояние и следующая дата обслуживания |
| После изменения firmware | Сверка версий, каналов, мощности, региона, OSD и совместимости компонентов | Резервная копия до и после обновления |
| При ухудшении эталонного теста | Сравнение с базовой конфигурацией, измерение питания и проверка known-good pair | Наблюдение, изменённый параметр, результат |
RF-разъёмы очищают только подходящими средствами и соединяют соосно. U.FL снимают вертикально предназначенным инструментом, не вытягивая за кабель. SMA затягивают по документации изготовителя; чрезмерный момент повреждает интерфейс не менее эффективно, чем слабая затяжка. Кабель, который стал жёстким, пережатым или реагирует на изгиб изменением изображения, заменяют.
19.6. Резерв и управление конфигурацией
Резерв полезен лишь тогда, когда совместимость проверена заранее. В полевом комплекте обычно нужны подходящие антенны и пигтейлы, крепёж, видеокабель или MIPI-шлейф, предохранители, аккумулятор наземной станции и один проверенный критический модуль. Запасной VTX неизвестной ревизии с неподтверждённой прошивкой не считается готовым резервом.
| Что фиксировать | Минимальные сведения |
|---|---|
| Аппаратная конфигурация | Модель и ревизия камеры, VTX, VRX, очков, антенн, BEC и кабелей |
| Программная конфигурация | Версии firmware, экспорт настроек, VTX table, регион, видеорежим |
| Радиопараметры | Частота, полоса, мощность, поляризация, антенны и потери фидеров |
| Эталонный результат | Ток, температура, изображение, задержка и показатели контрольного range test |
| История изменений | Дата, причина, один изменённый параметр, результат и решение об откате |
19.7. Законность и эксплуатационный допуск
Допустимые диапазоны, мощность, EIRP, требования к оборудованию и условия эксплуатации зависят от юрисдикции и могут изменяться. Перед включением применимые требования проверяют по актуальным официальным документам для конкретного места и оборудования. Общие принципы и подтверждённые нормативные источники собраны в главе 8; эта эксплуатационная глава не заменяет такую проверку и не устанавливает дополнительных правовых требований.
19.8. Практические выводы
- Проверяйте видеоканал одной и той же короткой последовательностью.
- Не подавайте питание на VTX без подходящей нагрузки и предусмотренного охлаждения, если документация конкретной модели прямо не разрешает иной стендовый режим.
- Координируйте точные частоты и ширину каналов до включения передатчиков.
- После удара повторно принимайте систему, а не ограничивайтесь появлением изображения.
- Храните резерв вместе с подтверждённой конфигурацией и эталонными результатами.
- Правовой допуск проверяйте для конкретного места, оборудования и режима эксплуатации по источникам главы 8.
19.9. Источники к главе 19
- Hirose — U.FL Series Catalog: соединение, демонтаж и разгрузка миниатюрных RF-разъёмов.
- Amphenol RF — SMA Connectors: характеристики интерфейса и модельно-зависимые моменты затяжки.
- Keysight — Techniques for Precise Cable and Antenna Measurements in the Field: контроль фидеров, return loss и VSWR.
- Betaflight — Video Transmitter Tab: частота, мощность, pit mode и VTX table.
- DJI O3 Air Unit — Downloads and Installation Guidelines: модельно-зависимые требования к монтажу и вентиляции.
Глава 20. Итоговый алгоритм построения надёжного видеоканала
Надёжный канал получается не из одного «дальнобойного» компонента, а из последовательного проектного цикла. Требования преобразуются в архитектуру, архитектура проверяется расчётом, сборка — измерениями, а эксплуатация — чек-листом и журналом изменений. Каждый следующий этап начинается только после фиксации результата предыдущего.
20.1. Шаг 1: сформулировать требования
Начинают не с выбора VTX, а с эксплуатационного сценария. Требования должны быть измеримыми и включать не только желаемое качество изображения, но и условия, в которых оно должно сохраняться.
| Вопрос | Что записать | Критерий приёмки |
|---|---|---|
| Для чего нужно видео? | Управление, осмотр, чтение маркировки, поиск или запись | Наблюдаемый объект различим в заданных условиях |
| Какая допустима задержка? | Предел G2G, джиттер и редкие пики | Медиана и верхние процентили не превышают требований |
| Где работает система? | Дистанция, высота, рельеф, растительность, застройка и движение | Утверждённый маршрут пройден с запасом |
| Какие ограничения платформы? | Масса, напряжение, ток, охлаждение, размеры и время работы | Ни один предел платформы и оборудования не превышен |
| Что считается отказом? | Шум, потеря деталей, фриз, задержка, полный обрыв | Порог предупреждения возникает раньше опасного состояния |
Подробное дерево выбора находится в главе 15. Формулировка «максимальная дальность» неполна без частоты, высоты, антенн, допустимой деградации и правовых ограничений.
20.2. Шаг 2: выбрать архитектуру
По требованиям выбирают аналоговый или цифровой тракт, камеру, способ передачи OSD, приёмник, дисплей и запись. Далее определяют, нужна ли наземная diversity-система, направленная антенна, дополнительная ветвь приёма или tracker. Архитектурные различия рассмотрены в главе 5, главе 6 и главе 13.
Для каждого блока отмечают интерфейсы, питание, совместимые версии, задержку и последствия отказа. Особое внимание уделяют единичным точкам отказа: одному BEC для камеры и VTX, единственному хрупкому пигтейлу, общей батарее наземной станции или дисплею без резервного входа. Резервирование оправдано только тогда, когда отказ обнаруживается и переключение действительно возможно.
20.3. Шаг 3: рассчитать бюджет линии
Бюджет составляют в децибелах: мощность передатчика, потери бортового фидера, усиление передающей антенны, потери распространения, усиление приёмной антенны, потери наземного фидера и требуемый уровень приёмника. Из результата вычитают чувствительность или порог пригодного видео и получают запас линии. Формулы, единицы и ограничения FSPL приведены в главе 4.
- Использовать фактическую частоту и измеренные либо паспортные потери именно на ней.
- Отдельно учитывать ориентацию, поляризацию, разъёмы и возможное экранирование.
- Не считать паспортную чувствительность гарантией при сильном соседнем сигнале.
- Добавлять fade margin для многолучёвости, движения и неопределённости исходных данных.
- Проверять радиогоризонт и просвет зоны Френеля по главе 3.
Если расчёт сходится только при максимальной мощности, идеальной ориентации и нулевых дополнительных потерях, архитектура не имеет эксплуатационного запаса. Следует изменить частоту, антенную систему, размещение или требования, а не объявлять расчётную границу рабочей дистанцией.
20.4. Шаг 4: спроектировать антенны и частотный план
Антенну выбирают по диаграмме, поляризации, полосе и конечному монтажу, а не по одному значению dBi. Бортовая антенна должна сохранять полезное покрытие при ожидаемых крене, тангаже и курсе. Наземная направленная антенна должна перекрывать рабочий сектор без постоянной ошибки наведения. Подробности приведены в главе 10 и главе 11.
Частотный план связывает видео с RC, телеметрией, GNSS и другими экипажами. Проверяют центральные частоты, занимаемые полосы, гармоники, интермодуляцию и блокирование. Простого условия «диапазоны разные» недостаточно. Для нескольких аппаратов план испытания должен включать одновременную работу всех штатных передатчиков при слабом полезном сигнале.
20.5. Шаг 5: собрать питание, тепло и EMC
Камеру и VTX питают в пределах документации во всех состояниях батареи. Запас BEC проверяют по току и пусковым режимам, а напряжение измеряют непосредственно на нагрузке. Провода питания прокладывают с понятным возвратным путём; видеолинии и MIPI не ведут рядом с фазами моторов и переключающими узлами. LC-фильтр, конденсатор и отдельный стабилизатор решают разные задачи и не устанавливаются вместо поиска причины.
Тепловой проект должен соответствовать конечной сборке. Радиатор, поток воздуха и положение VTX фиксируют как часть конфигурации. Стендовый режим не должен нарушать требования изготовителя. Подробная методика находится в главе 14.
20.6. Шаг 6: измерить и зафиксировать базовый результат
Готовую систему принимают от пассивных проверок к активным: осмотр, питание с ограничением тока, изображение, управление VTX, прогрев, радиопараметры, контролируемое затухание и полевой маршрут. План испытаний и правила безопасности приведены в главе 17.
| Базовый параметр | Что сохранить |
|---|---|
| Конфигурация | Модели, ревизии, firmware, настройки, частота, мощность и фотографии монтажа |
| Питание и тепло | Напряжение на нагрузке, ток, температура воздуха и контрольных точек |
| Радиотракт | Мощность, OBW, S11/S21 или результат сравнительного эталонного теста |
| Видео | G2G-задержка, DVR, характер деградации и момент потери пригодности |
| Полевой результат | Маршрут, высота, ориентация, погода, RSSI/SNR и события обрыва |
Базовый результат становится контрольной точкой обслуживания. Без него невозможно отличить естественную вариацию среды от ухудшения антенны, кабеля, питания или новой прошивки.
20.7. Шаг 7: эксплуатировать и изменять по одному параметру
Перед каждой работой применяют чек-лист раздела 19.1. После события, способного изменить тракт, выполняют соответствующую повторную приёмку. При появлении проблемы формулируют наблюдаемый симптом и переходят к главе 18.
Один цикл — одна переменная: меняют только антенну, кабель, канал, мощность, BEC, прошивку или положение компонента. Остальные условия сохраняют, затем повторяют тот же тест и записывают результат. Если одновременно заменить VTX, антенну и настройки, улучшение нельзя связать с конкретной причиной.
Откат также считается экспериментом и должен быть документирован. Формулировка результата должна содержать измерение: «после замены пигтейла модуль insertion loss, рассчитанный по |S21|, уменьшился на 2,1 дБ в указанной полосе» или «при прежнем BEC происходил перезапуск при 6,4 В на VTX». Записи «стало лучше» недостаточно для инженерного решения.
20.8. Сводный алгоритм
- Требования: определить задачу, среду, задержку, качество, массу, питание, правовые пределы и критерий отказа.
- Архитектура: выбрать тип видеотракта, наземную систему и способ записи; найти единичные точки отказа.
- Расчёт: составить link budget, проверить радиогоризонт, зону Френеля и fade margin.
- Спектр и антенны: назначить частоты, полосу, поляризацию, диаграммы, размещение и координацию площадки.
- Интеграция: проверить совместимость интерфейсов, питание, землю, прокладку кабелей, охлаждение и EMC.
- Приёмка: измерить стендовые параметры, характер деградации и результат воспроизводимого полевого маршрута.
- Базовая линия: сохранить конфигурацию, фотографии, логи, DVR и численные результаты.
- Эксплуатация: выполнять предполётный чек-лист, периодическое обслуживание и осмотр после событий.
- Диагностика: воспроизводить симптом безопасно, сравнивать с эталоном и менять одну переменную.
- Повторная приёмка: после исправления подтвердить не только появление картинки, но и запас, прогрев и совместную работу системы.
20.9. Практические выводы
- Требования и критерий пригодности должны предшествовать покупке компонентов.
- Бюджет линии оценивает запас, а не обещает дальность в неизвестной среде.
- Антенны, фидеры, питание, тепло и EMC являются частью одного видеоканала.
- Результат считается подтверждённым только при известных условиях и воспроизводимой методике.
- Чек-лист и журнал конфигурации предотвращают больше отказов, чем бессистемное увеличение мощности.
- Изменение одного параметра за цикл сохраняет причинно-следственную связь и позволяет безопасно улучшать систему.
20.10. Источники к главе 20
- ITU-R P.525-5 — Calculation of free-space attenuation: расчёт базовых потерь в свободном пространстве.
- ITU-R P.526-16 — Propagation by diffraction: зоны Френеля и дифракционные потери.
- Analog Devices — Radio Link-Budget Calculations for ISM-RF Products: структура бюджета радиолинии.
- Texas Instruments — Achieving Optimum Radio Range: запас линии, дополнительные потери и diversity.
- IEEE Std 145-2025: терминология усиления, диаграмм и поляризации антенн.
- ITU-R SM.328-12 — Spectra and bandwidth of emissions: необходимая и занимаемая полоса.
- Texas Instruments — Removing Ground Noise in Data Transmission Systems: возвратные токи, разность потенциалов земли и синфазные помехи.
- Bachhuber, Steinbach — A System for High Precision Glass-to-Glass Delay Measurements: определение и измерение G2G-задержки.
- JCGM 100:2008 — Guide to the Expression of Uncertainty in Measurement: представление результатов и неопределённости измерений.
Технические веб-источники проверены 12 сентября 2026 года. Перед публикацией быстро меняющиеся характеристики, firmware и документацию конкретного оборудования следует сверить повторно; нормативные сведения проверяют по источникам главы 8.
Приложение A. Формулы и быстрые расчёты
Формулы этого приложения предназначены для предварительной инженерной оценки гражданской FPV-видеолинии. Они не заменяют измерение конкретного передатчика, фидера, антенны и приёмника. Расчётные значения следует округлять в соответствии с точностью исходных данных: паспортная мощность, неизвестные потери разъёмов и приблизительное усиление антенны обычно не позволяют обоснованно сохранять сотые доли децибела.
A.1. Обозначения и единицы
- Вт, мВт — абсолютная мощность. 1 Вт = 1000 мВт.
- dBm — абсолютная мощность относительно 1 мВт.
- dB — отношение двух величин: усиление, ослабление или запас.
- dBi — усиление антенны относительно изотропного излучателя в заданном направлении.
- Гц, МГц, ГГц — частота; 1 ГГц = 1000 МГц = 109 Гц.
- м, км — длина или расстояние; 1 км = 1000 м.
- λ — длина волны, м.
- Γ — комплексный коэффициент отражения; в расчётах КСВ используется его модуль
|Γ|.
В одном уравнении нельзя без преобразования складывать мВт, dBm, dB и dBi. В логарифмическом бюджете абсолютная мощность задаётся в dBm, а усиления и потери — в dB или dBi с явно выбранным знаком.
A.2. Преобразование dBm и мВт
PdBm = 10·log10(PmW)
PmW = 10(PdBm/10)
В первой формуле мощность под логарифмом выражается именно в милливаттах. Нулевой уровень равен 1 мВт. Увеличение на 3 dB приблизительно удваивает мощность, увеличение на 10 dB повышает её в десять раз.
Пример 1. Для 250 мВт: 10·log10(250) ≈ 23,98 dBm, то есть при разумном округлении 24 dBm.
Пример 2. Для 14 dBm: 101,4 ≈ 25,1 мВт. Запись «14 dBm = 25 мВт» является допустимым округлением, но не точным тождеством.
Проверка здравого смысла. 20 dBm = 100 мВт, 30 dBm = 1000 мВт = 1 Вт. Переход с 100 на 200 мВт даёт только около 3 dB, а не двукратное увеличение расчётной дальности.
A.3. Длина волны
λ = c / f,
где c = 299 792 458 м/с — скорость света в вакууме, а f — частота в герцах. Для быстрых оценок удобно использовать:
λм ≈ 300 / fМГц
или
λмм ≈ 300 / fГГц.
Пример. На 5,8 ГГц длина волны равна приблизительно 300 / 5,8 = 51,7 мм. Четверть свободнопространственной длины волны — около 12,9 мм. Это не готовый размер реальной антенны: диэлектрик, геометрия проводников, согласование, корпус и близкие элементы конструкции изменяют электрическую длину.
A.4. Потери в свободном пространстве
Для расстояния в километрах и частоты в мегагерцах:
FSPL = 32,44 + 20·log10(dкм) + 20·log10(fМГц), dB.
Эквивалентная форма для расстояния в метрах и частоты в герцах:
FSPL = 20·log10(4πd/λ), dB.
Пример. Для 5,8 ГГц и 1 км:
FSPL = 32,44 + 20·log10(1) + 20·log10(5800) ≈ 107,7 dB.
На 2 км при той же частоте получится около 113,7 dB. Удвоение расстояния добавляет приблизительно 6 dB потерь. Это геометрическая потеря идеальной свободнопространственной линии, а не полная модель маршрута: препятствия, многолучёвость, поляризационное рассогласование, затенение аппаратом и помехи учитываются отдельно.
A.5. Первая зона Френеля
Радиус первой зоны Френеля в выбранной точке трассы:
r1 = √(λ·d1·d2 / (d1 + d2)), м,
где λ, d1 и d2 выражены в метрах. Для середины трассы длиной D:
r1,max = 0,5·√(λD).
Пример. Для трассы 1 км на 5,8 ГГц λ ≈ 0,0517 м, а расстояния от середины до антенн равны по 500 м:
r1 ≈ √(0,0517·500·500/1000) ≈ 3,60 м.
Шестьдесят процентов этого радиуса — около 2,16 м. Это означает, что одной видимости центральной линии недостаточно: земля, крыша, деревья или рельеф, вошедшие в эту область, способны создать дополнительные дифракционные потери. Критерий 60% является расчётным ориентиром ITU-R, а не обещанием отсутствия замираний.
A.6. Эквивалентная изотропно излучаемая мощность
EIRP = PTX − LTX + GTX, dBm,
где PTX — мощность на RF-выходе передатчика, LTX — суммарные потери бортового фидера и переходов, а GTX — усиление передающей антенны в рассматриваемом направлении.
Пример. VTX выдаёт 20 dBm, фидер теряет 1 dB, антенна имеет 2 dBi в направлении приёмника:
EIRP = 20 − 1 + 2 = 21 dBm, то есть примерно 126 мВт EIRP.
EIRP не равна потребляемой мощности и не означает, что антенна создаёт энергию. Антенна перераспределяет излучение по направлениям. Формула с GTX(θ,φ) даёт EIRP в выбранном направлении. При проверке нормативного предела используют максимальную EIRP по направлениям и поляризациям либо иную величину, прямо установленную применимым документом. Необходимо учитывать ограничения конкретной страны, класс оборудования, сертифицированную антенну и всю занимаемую полосу, а не только настройку мощности в меню.
A.7. Ожидаемая мощность на входе приёмника
PRX = PTX + GTX + GRX − LTX − LRX − FSPL − Lother, dBm.
Lother включает только обоснованные дополнительные потери: например, известное поляризационное рассогласование, ошибку наведения или измеренное затенение конструкцией. Неопределённые эффекты лучше отражать диапазоном результата и последующим полевым испытанием, а не произвольной константой.
Пример. Для 1 км на 5,8 ГГц примем: VTX 20 dBm, антенны 2 и 8 dBi, фидеры 1 и 1 dB, дополнительных потерь пока нет:
PRX = 20 + 2 + 8 − 1 − 1 − 107,7 = −79,7 dBm.
Результат является оценкой уровня в идеализированной прямой видимости. Он не гарантирует качество изображения при крене аппарата, многолучёвости, помехах или частичном перекрытии зоны Френеля.
A.8. Запас на замирания
M = PRX − Scriterion, dB,
где Scriterion — входной уровень, при котором конкретный приёмник в конкретном режиме выполняет установленный критерий качества. Для цифровой системы это может быть допустимая частота пакетных ошибок или сохранение выбранной модуляции; для аналоговой — заданное отношение сигнал/шум или пригодность изображения.
Пример. Если расчётный уровень равен −79,7 dBm, а подтверждённый порог выбранного режима составляет −90 dBm:
M = −79,7 − (−90) = 10,3 dB.
Этот запас расходуют ориентация антенн, замирания, разброс оборудования, ошибки оценки кабелей и ухудшение среды. Универсального «достаточного запаса» для всех FPV-систем нет. Требование задаётся последствиями обрыва и подтверждается испытанием на худшем репрезентативном участке. Первый полёт не должен быть проверкой предельной дальности.
A.9. Тепловой шум и оценка чувствительности
Доступная тепловая шумовая мощность:
N = kTB, Вт,
где k = 1,380649·10−23 Дж/К, T — абсолютная температура в кельвинах, B — эквивалентная шумовая полоса в герцах. При температуре около 290 К спектральная плотность шума приблизительно равна −174 dBm/Hz:
NdBm ≈ −174 + 10·log10(BHz).
Предварительная оценка чувствительности:
Sensitivity ≈ −174 + 10·log10(B) + NF + SNRrequired, dBm.
Пример. Для полосы 20 МГц тепловой шум равен приблизительно −174 + 73,0 = −101,0 dBm. При noise figure 5 dB эквивалентный входной шумовой уровень составит около −96 dBm. Если выбранному режиму требуется SNR 10 dB, оценка чувствительности равна примерно −86 dBm.
Это не паспортная чувствительность реального VRX. Фактический результат зависит от формы фильтра, реализации демодулятора, кодирования, критерия ошибок и внешних помех. Реальный noise floor может быть значительно выше теплового. Сравнивать два числа чувствительности без полосы, режима и критерия нельзя.
A.10. КСВ, return loss и отражённая мощность
Для нагрузки ZL и линии Z0:
Γ = (ZL − Z0) / (ZL + Z0).
VSWR = (1 + |Γ|) / (1 − |Γ|)
RL = −20·log10|Γ|, dB.
Preflected/Pforward = |Γ|².
Пример. При VSWR 1,5:1 модуль коэффициента отражения равен (1,5 − 1)/(1,5 + 1) = 0,2. Return loss составляет около 14,0 dB, отражается 4% падающей мощности, а чистая потеря из-за рассогласования — приблизительно 0,18 dB.
Хороший КСВ не доказывает высокий КПД антенны: согласованная нагрузка также имеет отличный КСВ, но не является антенной. Длинный кабель дважды ослабляет отражение и может скрыть плохое согласование на своём дальнем конце. Поэтому указывают плоскость измерения, частотный диапазон и конфигурацию установленной антенны.
Приложение B. Справочные таблицы
B.1. Быстрая таблица dBm и мощности
| dBm | Мощность | Контрольное соотношение |
|---|---|---|
| −30 | 1 мкВт | Одна миллионная ватта |
| −20 | 10 мкВт | В 100 раз меньше 1 мВт |
| −10 | 0,1 мВт | В 10 раз меньше 1 мВт |
| 0 | 1 мВт | Опорный уровень dBm |
| 10 | 10 мВт | +10 dB = ×10 |
| 14 | ≈ 25 мВт | Точнее 25,1 мВт |
| 17 | ≈ 50 мВт | Точнее 50,1 мВт |
| 20 | 100 мВт | +20 dB = ×100 |
| 24 | ≈ 251 мВт | Часто округляют до 250 мВт |
| 27 | ≈ 501 мВт | Часто округляют до 500 мВт |
| 30 | 1 Вт | 1000 мВт |
| 33 | ≈ 2 Вт | Точнее 1,995 Вт |
Значение dBm на RF-выходе VTX не равно EIRP: между выходом и антенной находятся потери, а антенна имеет направленное усиление. Паспортные ступени мощности также следует отличать от измеренных значений конкретного экземпляра.
B.2. Канальные сетки
Полные таблицы A, B, E, F/Airwave и RaceBand, примеры цифровых каналов, понятия центральной и занимаемой полосы приведены в главе 8 «Частотные диапазоны и канальные сетки». Дублирование быстро меняющихся сеток здесь создало бы риск расхождения двух версий.
- В журнале указывайте центральную частоту в МГц; буква и номер канала служат только дополнением.
- Записывайте модель, аппаратную ревизию, региональную версию и прошивку VTX и VRX.
- Не считайте одинаковые номера каналов разных систем одинаковыми частотами.
- Не оценивайте совместимость только по разности центров: нужны занимаемая полоса, спектральные плечи и селективность приёмника.
- Наличие частоты в меню не подтверждает законность её использования.
B.3. Распространённые RF-разъёмы
| Интерфейс | Как определить | Применение | Основной риск |
|---|---|---|---|
| SMA | Резьбовой корпус; у male внутренняя резьба и центральный штырь | Внешние антенны, панели, измерительные соединения | Перетяжка, перекос резьбы, скручивание пигтейла |
| RP-SMA | Резьба как у соответствующего SMA, но центральный контакт обратного типа | Некоторые приёмники и сертифицированные радиоустройства | Механически соединяемая, но электрически несовместимая пара SMA/RP-SMA |
| MMCX | Круглый защёлкивающийся интерфейс без резьбы | Компактные VTX и сменные пигтейлы | Износ фиксатора и боковая нагрузка кабелем |
| Hirose U.FL | Очень низкий соосный защёлкивающийся разъём на плате | Внутреннее соединение RF-модуля и пигтейла | Малый ресурс, косое соединение, отрыв SMT-розетки |
| I-PEX MHF | Семейство миниатюрных разъёмов нескольких размеров | Внутренние соединения компактной электроники | Путаница MHF I, MHF 4, MHF 4L и других несовместимых серий |
Для SMA и RP-SMA отдельно проверяют резьбу и центральный контакт. Обозначение «U.FL/IPEX» в карточке продавца недостаточно: требуется точная серия совместимых деталей. Миниатюрный разъём соединяют строго соосно, разгружают от натяжения и не используют как регулярно перестёгиваемый антенный порт.
B.4. Механизмы деградации видеосвязи
| Механизм | Типичное проявление | Что отличает механизм | Безопасная проверка |
|---|---|---|---|
| Снижение SNR аналогового FM | Рост зерна, цветовых искажений, полос; затем потеря синхронизации | Ухудшение часто заметно до полного отказа, но FM также имеет порог | Контролируемое ослабление на стенде и запись изображения |
| Снижение SNR цифровой системы | Падение битрейта или MCS, блоки, пропуски, фризы, затем обрыв | FEC и адаптация могут долго скрывать уменьшение запаса | Одновременная запись SNR, режима, ошибок, задержки и изображения |
| Соканальная помеха | Чужое изображение, FM capture, резкое ухудшение или потеря пакетов | Симптом появляется при включении другого передатчика | Координированное испытание на эквиваленте нагрузки или разрешённом стенде |
| Соседний канал и блокирование | Дальний полезный сигнал исчезает рядом с мощным передатчиком | Центры различны, но вход приёмника перегружен | Изменение расстояния, мощности или частоты по согласованному плану |
| Многолучёвость | Локальные провалы при небольшом перемещении или повороте | Симптом сильно зависит от положения, высоты и отражающих объектов | Повторяемая смена положения и сравнение разнесённых RX-ветвей |
| Затенение и поляризация | Обрыв при определённом курсе, крене или положении наземной антенны | Проблема привязана к ориентации аппарата | Наземное испытание ориентаций на безопасной дистанции |
| Проблема питания | Полосы под нагрузкой, перезапуск VTX, пропадание камеры | Коррелирует с током двигателей или минимальным напряжением | Измерение питания и регистрация просадок без полёта |
| Перегрев | Постепенное ухудшение, снижение мощности или отключение после прогрева | Зависит от времени, обдува и режима мощности | Стенд по инструкции производителя с контролем температуры |
| Повреждение фидера | Малая дальность, нестабильность при шевелении кабеля | Симптом следует за пигтейлом или разъёмом при перекрёстной проверке | Осмотр и пассивное измерение S11/S21 обесточенной сборки |
B.5. Кабельные потери: только примеры конкретных моделей
Затухание кабеля зависит от частоты, длины, температуры, материалов, изгибов, оконцовок и качества сборки. Название семейства или внешний диаметр не позволяют назначить универсальные «потери кабеля». Для расчёта используют паспорт точной марки, а ответственный тракт измеряют в сборе.
| Точная модель | Паспортное затухание | Приблизительно на 1 м | Оговорка |
|---|---|---|---|
| LMR-240 | 66,8 dB/100 м | 0,668 dB | Типовое значение при VSWR 1,0 и температуре окружающей среды +25 °C |
| LMR-600 | 23,8 dB/100 м | 0,238 dB | Условия те же; кабель значительно толще, тяжелее и менее гибок |
Для десятиметрового однородного отрезка предварительная оценка составит соответственно около 6,68 и 2,38 dB без учёта разъёмов. Это иллюстрация различия двух конкретных изделий одного производителя, а не рекомендация устанавливать такой фидер на аппарат. На коротком FPV-пигтейле влияние оконцовки, перегиба и переходника может быть сопоставимо с потерями самого кабеля.
Источники значений: Times Microwave Systems — LMR-240 Datasheet и Times Microwave Systems — LMR-600 Datasheet. Значения проверены 12 сентября 2026 года.
Приложение C. Неинтерактивные чек-листы
Символ ☐ означает пункт, который оператор отмечает в бумажном или внешнем электронном журнале. Эти списки не являются элементами управления страницы. Они дополняют руководство производителя, правила площадки и требования применимой авиационной и радиочастотной юрисдикции.
C.1. Выбор видеосистемы
- ☐ Определена гражданская задача, маршрут, условия прямой видимости и приемлемые последствия краткого ухудшения видео.
- ☐ Заданы требования к сквозной задержке, джиттеру, детализации, частоте кадров и читаемости OSD.
- ☐ Выбран критерий пригодности изображения, по которому будут проверяться чувствительность и дальность.
- ☐ Диапазон и мощность разрешены для конкретного оборудования, антенны, региона и условий эксплуатации.
- ☐ Учтены правила эксплуатации беспилотной системы, включая наблюдение, границы площадки и процедуры прекращения полёта.
- ☐ Камера, VTX, VRX, очки или монитор совместимы по формату, режиму, частоте и версии прошивки.
- ☐ Рассчитаны EIRP, ожидаемый уровень приёма и запас с указанием источника каждого числа.
- ☐ Кабели выбраны по паспортным потерям на рабочей частоте, а не только по диаметру или торговому названию.
- ☐ Разъёмы определены по точной серии, механическому полу и центральному контакту.
- ☐ Антенны совместимы по диапазону и поляризации; их диаграммы соответствуют маршруту и возможным ориентациям аппарата.
- ☐ Питание выдерживает пусковую и рабочую нагрузку камеры и VTX с допустимым запасом.
- ☐ Предусмотрены охлаждение, механическая разгрузка пигтейла и защита антенны без её экранирования.
- ☐ Составлен частотный план для видео, управления, телеметрии и соседних участников.
- ☐ Определены процедуры безопасного отказа и прекращения эксплуатации при нестабильном видео.
C.2. Перед первым включением
- ☐ Сверены допустимое напряжение, полярность и распиновка каждого компонента по его документации.
- ☐ Мультиметром исключено короткое замыкание между линией питания и землёй.
- ☐ Пропеллеры сняты или силовая установка иным образом приведена в безопасное состояние.
- ☐ Исправная антенна либо подходящая 50-омная нагрузка подключена к VTX до подачи питания.
- ☐ SMA/RP-SMA проверены по резьбе и центральному контакту; U.FL/MMCX установлены соосно и зафиксированы.
- ☐ Кабель не натянут, не пережат стяжкой, не касается острой кромки и не имеет малого радиуса изгиба.
- ☐ Выбраны минимальная разрешённая мощность или документированный режим для стендовой работы.
- ☐ Обеспечен обдув, если он требуется производителем; подготовлен безопасный способ немедленно снять питание.
- ☐ Первый запуск выполняется от источника с подходящим ограничением тока, если это допускает документация оборудования.
- ☐ До подключения аккумулятора проверено отсутствие других работающих систем на той же или соседней частоте.
- ☐ После включения контролируются ток, напряжение, запах, дым, необычный нагрев и коды индикации.
- ☐ Подтверждены изображение камеры, OSD, формат дисплея, центральная частота и установленная мощность.
- ☐ При перегреве, перезапуске или нестабильном токе питание немедленно отключается; полёт не выполняется.
C.3. Стендовая проверка собранной системы
- ☐ Зафиксированы модели, ревизии, прошивки, частота, режим, антенны, кабели и схема питания.
- ☐ Проверены изображение и OSD после холодного запуска и после штатного прогрева.
- ☐ Измерено напряжение непосредственно на входе VTX и камеры, включая минимальное значение при нагрузке.
- ☐ Температура проверена в предусмотренном производителем положении и режиме обдува.
- ☐ Сквозная задержка измеряется для фактической камеры, радиорежима, входа и дисплея, а не берётся из рекламы одного компонента.
- ☐ Подтверждено управление частотой, мощностью и pit mode; значения интерфейса сопоставлены с поведением VTX.
- ☐ Проверены все планируемые ориентации аппарата и наземной антенны на безопасной дистанции.
- ☐ Для diversity отдельно проверены обе ветви и поведение при переключении или объединении.
- ☐ Контролируемое ослабление выполняется аттенюаторами и нагрузками, рассчитанными на частоту и мощность.
- ☐ Работающий VTX не подключается непосредственно к незащищённому входу VNA или анализатора.
- ☐ Пассивные измерения антенны и кабеля выполняются на обесточенной системе после калибровки в нужной плоскости.
- ☐ Сначала источники включаются по одному для локализации влияния, затем проверяются разрешённые комбинации и одновременная работа всех штатных передатчиков: интермодуляция и блокирование могут возникнуть только при совместном включении.
- ☐ Записаны SNR/RSSI, битрейт или MCS, ошибки, задержка, температура и наблюдаемое изображение.
- ☐ Установлены критерии «годен/не годен»; единичное появление изображения не считается успешным испытанием.
C.4. Предполётная проверка
- ☐ Полёт законен, площадка пригодна, границы и роли оператора, наблюдателя и других участников согласованы.
- ☐ Частота и мощность согласованы с ответственным за площадку; конфликтующие передатчики не включены.
- ☐ Конфигурация VTX совпадает с утверждённой записью: центр, режим, мощность и региональные настройки.
- ☐ Антенна установлена до подачи питания, не повреждена, не закрыта батареей или карбоном и не может попасть в движущиеся части.
- ☐ Разъёмы затянуты или защёлкнуты, панельная часть не проворачивается, пигтейл разгружен.
- ☐ Камера чистая, объектив закреплён, экспозиция пригодна для текущего освещения.
- ☐ OSD показывает актуальные данные; предупреждения, напряжение и состояние навигации читаются.
- ☐ Наземные антенны подключены к правильным входам, ориентированы на разрешённый сектор и не экранированы оператором.
- ☐ Изображение стабильно при осторожном изменении ориентации аппарата на земле.
- ☐ Питание борта и наземной станции заряжено; оценено время работы и предусмотрен безопасный резерв.
- ☐ DVR или журналирование запущены, если они входят в процедуру испытания.
- ☐ Выполнен короткий наземный тест в пределах безопасной и законной процедуры.
- ☐ Определены признаки немедленного прекращения полёта: нестабильное видео, перегрев, конфликт частот или отказ наблюдения.
- ☐ Предельная дальность не проверяется первым вылетом и не используется как рабочая граница.
C.5. После изменения конфигурации
- ☐ Записано, что именно изменено: компонент, кабель, антенна, настройка, прошивка или место установки.
- ☐ За один цикл изменена одна основная переменная либо документирована необходимость связанных изменений.
- ☐ Повторно проверены напряжение, полярность, распиновка и ток новой конфигурации.
- ☐ После замены антенны или пигтейла заново проверены разъёмы, поляризация, диапазон и механическая разгрузка.
- ☐ После обновления прошивки сверены регион, канал, мощность, таблица VTX и совместимость всех компонентов.
- ☐ После изменения частоты или полосы пересмотрен общий частотный план площадки.
- ☐ После перемещения VTX или кабеля проверены охлаждение, EMC, GNSS и влияние силовой установки.
- ☐ Повторены релевантные стендовые тесты по тем же критериям и в сопоставимых условиях.
- ☐ Результат сравнивается с сохранённой базовой конфигурацией, а не с субъективным воспоминанием.
- ☐ При ухудшении выполнен безопасный возврат к подтверждённой конфигурации, если такой возврат допускается производителем.
- ☐ Неисправный или сомнительный компонент изолирован перекрёстной проверкой с заведомо исправной парой.
- ☐ После ремонта выполнены наземный тест и ограниченный контрольный полёт с увеличенным запасом.
- ☐ Новая конфигурация признана рабочей только после документированного прохождения критериев «годен».
C.6. Источники к приложениям A–C
- ITU-R P.525-5 — Calculation of free-space attenuation: базовые потери в свободном пространстве.
- ITU-R P.526-16 — Propagation by diffraction: зоны Френеля и дифракция.
- Analog Devices — Radio Link-Budget Calculations for ISM-RF Products: структура бюджета линии.
- Analog Devices — Receiver Sensitivity Equation for Spread Spectrum Systems: тепловой шум, noise figure и чувствительность.
- Keysight — VSWR / Return Loss Calculator: связь VSWR, коэффициента отражения и return loss.
- Keysight — Techniques for Precise Cable and Antenna Measurements in the Field: insertion loss, return loss и полевые измерения.
- Hirose — U.FL Series: параметры и варианты разъёмов U.FL.
- I-PEX — RF Connector Matrix: различия серий MHF.
- Amphenol RF — MMCX Connectors: характеристики MMCX.
- Amphenol RF — SMA Connectors: SMA, RP-SMA и механические требования.
- Times Microwave Systems — LMR-240 Datasheet: модельно-зависимое затухание LMR-240.
- Times Microwave Systems — LMR-600 Datasheet: модельно-зависимое затухание LMR-600.
- ITU-R SM.328-12 — Spectra and bandwidth of emissions: необходимая и занимаемая полоса.
- JCGM 100:2008 — Guide to the Expression of Uncertainty in Measurement: представление неопределённости измерений.
Источники и численные примеры проверены 12 сентября 2026 года. Нормативные условия, прошивки, региональные ограничения и документацию конкретного оборудования необходимо повторно проверять перед публикацией и эксплуатацией.
Приложение D. Глоссарий FPV, RF и видео
Термины расположены по латинскому алфавиту. Ссылки ведут к разделам, где понятие объясняется подробнее и применяется в расчётах или испытаниях.
- ARQ — Automatic Repeat reQuest
- Повторная передача повреждённых или потерянных пакетов по запросу приёмника. Может повышать надёжность, но добавляет переменную задержку. Наличие и правила ARQ в закрытой FPV-системе нельзя предполагать без документации. См. главу 6.
- BER — Bit Error Rate
- Доля ошибочно принятых битов. Значение имеет смысл только вместе с режимом модуляции, полосой, FEC, длительностью измерения и точкой тракта. Используется как один из критериев чувствительности цифрового приёмника. См. раздел 4.5.
- Bitrate — битрейт
- Скорость передачи данных, обычно в бит/с. Следует различать битрейт видеокодека, полезную скорость после FEC и полную скорость радиоканала. Высокий битрейт не гарантирует меньшую задержку или лучшее изображение. См. раздел 6.5.
- C/N₀ — carrier-to-noise density
- Отношение мощности несущей к спектральной плотности шума, обычно в дБ·Гц. Часто применяется GNSS-приёмниками для оценки качества отдельных спутниковых сигналов. Не равнозначно RSSI или общему SNR видеоканала. См. раздел 9.2.
- CVBS — Composite Video Baseband Signal
- Композитный аналоговый видеосигнал, объединяющий яркость, цветность и синхронизацию в одном канале. В FPV обычно проходит от камеры через OSD к VTX. Требует правильной терминации и совместимого PAL/NTSC-режима. См. раздел 5.2.
- dB — децибел
- Логарифмическое отношение двух мощностей или амплитуд, а не абсолютная мощность. В бюджете линии в dB выражают усиление и потери; значения можно складывать алгебраически. См. раздел 4.1.
- dBi
- Усиление антенны относительно идеального изотропного излучателя. Оно характеризует перераспределение излучения по направлениям, а не создание дополнительной энергии. Паспортное пиковое dBi не описывает всю диаграмму. См. раздел 10.2.
- dBm
- Абсолютная мощность относительно 1 мВт: 0 dBm соответствует 1 мВт, 10 dBm — 10 мВт, 30 dBm — 1 Вт. Значения dBm и dBi нельзя складывать без понимания бюджета линии. См. раздел 4.1.
- Diversity — разнесённый приём
- Использование нескольких приёмных ветвей, различающихся положением, поляризацией или диаграммой антенн. Приёмник может переключать ветви либо объединять их. Два антенных входа не доказывают наличие MIMO. См. раздел 13.3.
- EIRP — Equivalent Isotropically Radiated Power
- Эквивалентная изотропно излучаемая мощность: мощность передатчика минус потери передающего тракта плюс усиление антенны. Именно EIRP, а не только настройка VTX, часто ограничивается нормативными правилами. См. раздел 4.2.
- EMC — электромагнитная совместимость
- Способность оборудования работать в своей электромагнитной среде, не создавая недопустимых помех другим устройствам. Для борта важны проводимые и излучаемые помехи ESC, DC-DC, VTX, цифровых шин и кабелей. См. раздел 14.4.
- Fade margin — запас на замирания
- Разность между расчётным уровнем сигнала у приёмника и уровнем, необходимым для принятого критерия качества. Запас покрывает изменчивость трассы, ориентации, многолучёвости и оборудования, но не исправляет ошибочный расчёт. См. раздел 4.7.
- FEC — Forward Error Correction
- Избыточное кодирование, позволяющее исправлять часть ошибок без запроса повторной передачи. Усиление защиты уменьшает полезную пропускную способность и может потребовать накопления блока данных. Параметры FEC должны относиться к конкретной реализации. См. раздел 6.5.
- FPS — frames per second
- Число кадров в секунду. Более высокий FPS уменьшает период кадра, но сам по себе не определяет G2G-задержку: на результат влияют экспозиция, считывание сенсора, кодирование, буферы и дисплей. См. раздел 2.3.
- FPV — First-Person View
- Управление или наблюдение по изображению с камеры платформы. FPV-видеоканал является только частью системы и не заменяет канал управления, телеметрию, требования VLOS или предусмотренного правилами наблюдателя. См. раздел 1.2.
- Fresnel zone — зона Френеля
- Объём вокруг прямой радиотрассы, в котором отражённые волны существенно влияют на принимаемый сигнал. Оптической видимости недостаточно: земля, здания или растительность могут перекрывать первую зону и создавать дифракционные потери. См. раздел 3.3.
- FSPL — Free-Space Path Loss
- Расчётные потери распространения между идеализированными антеннами в свободном пространстве. FSPL зависит от частоты и расстояния, но не включает растительность, рельеф, кабели, поляризационное рассогласование и многолучёвость. См. раздел 3.2.
- G2G — glass-to-glass latency
- Время от оптического события перед объективом до соответствующего изменения на дисплее. Сетевой ping и внутренний индикатор системы не заменяют сквозное измерение. Публикуют распределение, включая медиану, p95 и p99. См. раздел 2.7.
- GNSS — Global Navigation Satellite System
- Общее название спутниковых навигационных систем, включая GPS, Galileo, ГЛОНАСС и BeiDou. Их сигналы у поверхности Земли слабы, поэтому GNSS чувствительна к гармоникам, шуму преобразователей и близкому VTX. См. раздел 9.2.
- GOP — Group of Pictures
- Последовательность взаимосвязанных кадров в межкадровом видеокодеке. Длинный GOP обычно эффективнее сжимает видео, но потеря опорных данных может повреждать изображение дольше. Короткий GOP ускоряет восстановление ценой большего потока. См. раздел 6.5.
- Interleaving — перемежение
- Перестановка передаваемых данных, превращающая серию соседних ошибок в распределённые ошибки, которые легче исправить FEC. Глубокое перемежение способно повысить устойчивость к пакетным потерям, но требует памяти и добавляет задержку.
- Latency — задержка
- Время прохождения информации через определённый участок или весь тракт. Термин требует явного указания начальной и конечной точек. Среднее значение не показывает джиттер, редкие выбросы и время восстановления. См. раздел 7.4.
- LOS — Line of Sight
- Прямая линия между передающей и приёмной антеннами без геометрического препятствия. LOS не гарантирует достаточный запас: необходимо учитывать зону Френеля, диаграммы, поляризацию, помехи и радиогоризонт. См. раздел 3.3.
- MCS — Modulation and Coding Scheme
- Комбинация модуляции и параметров помехоустойчивого кодирования. Более высокий MCS обычно повышает скорость, но требует лучшего качества канала. Индексы и пороги MCS зависят от конкретной системы. См. раздел 7.3.
- MIMO — Multiple Input, Multiple Output
- Многоканальная передача с несколькими антенными трактами, используемыми для пространственных потоков, формирования луча или комбинирования. Обычный переключающий diversity-приёмник с двумя антеннами нельзя автоматически называть MIMO. См. раздел 11.5.
- Noise floor — шумовой фон
- Уровень шума в заданной полосе и точке измерения. Он зависит от температуры, ширины полосы, noise figure приёмника и внешних помех. Широкая полоса принимает больше интегрального шума. См. раздел 4.6.
- OBW — Occupied Bandwidth
- Занимаемая полоса излучения. Для 99-процентной OBW за нижней и верхней границами остаётся по 0,5% средней мощности. Значение измеряют заданной методикой и не подменяют шириной канала из меню. См. раздел 17.6.
- OSD — On-Screen Display
- Наложение служебных данных на изображение: напряжения, режима, предупреждений или навигационной информации. В аналоговом тракте OSD может физически вставляться в CVBS; в цифровом — передаваться отдельным протоколом. См. раздел 5.7.
- PER — Packet Error Rate
- Доля пакетов, принятых с ошибкой или признанных непригодными. PER зависит от структуры пакета, FEC, критерия проверки и характера ошибок. Одинаковый BER может давать различный PER при разных размерах пакетов.
- Polarization — поляризация
- Ориентация электрического поля радиоволны. В FPV применяют линейную, RHCP и LHCP-поляризацию. Рассогласование передающей и приёмной антенн создаёт потери, меняющиеся при повороте платформы. См. раздел 10.5.
- RF — Radio Frequency
- Радиочастотная область сигнала и соответствующий тракт: передатчик, кабель, разъёмы, антенна, среда и приёмник. Видеоформат и RF-модуляция — разные уровни системы.
- RSSI — Received Signal Strength Indicator
- Оценка принятого уровня сигнала. RSSI может включать полезный сигнал, шум и помехи; шкалы разных приёмников без калибровки несопоставимы. Высокий RSSI не гарантирует пригодное видео. См. раздел 13.4.
- S11
- S-параметр, описывающий отражение от входа устройства. Применяется для оценки согласования антенны или фидера по частоте. Хороший S11 не доказывает высокое усиление, эффективность или правильную диаграмму. См. раздел 17.7.
- S21
- S-параметр передачи между двумя портами. Используется для измерения insertion loss кабеля или фильтра и взаимной связи антенн. Результат требует корректной калибровочной плоскости. См. раздел 17.7.
- Sensitivity — чувствительность приёмника
- Минимальный входной уровень, при котором выполнен заданный критерий качества. Значение без полосы, MCS, BER/PER, SNR или критерия пригодности изображения неполно. См. раздел 4.5.
- SNR — Signal-to-Noise Ratio
- Отношение мощности полезного сигнала к мощности шума в согласованной полосе. Обычно выражается в dB. Для оценки реальной линии его рассматривают совместно с помехами, MCS, ошибками и режимом приёмника.
- TVL — Television Lines
- Традиционная характеристика различимости аналоговой видеосистемы. Паспортное число TVL не является эквивалентом цифрового разрешения и не гарантирует детализацию всего тракта. См. раздел 5.6.
- VNA — Vector Network Analyzer
- Векторный анализатор цепей, измеряющий амплитуду и фазу S-параметров. Применяется к антеннам, кабелям, переходникам и фильтрам после калибровки. Активный VTX нельзя напрямую подключать к незащищённому порту VNA. См. раздел 12.9.
- VSWR — Voltage Standing Wave Ratio
- Коэффициент стоячей волны по напряжению, описывающий степень рассогласования. Идеальному согласованию соответствует 1:1. VSWR связан с return loss, но не характеризует диаграмму или эффективность антенны. См. раздел 12.6.
- VTX / VRX
- Video Transmitter и Video Receiver — видеопередатчик и видеоприёмник. Совместимость требует совпадения не только диапазона, но и точной частоты, полосы, модуляции, видеостандарта или цифрового протокола.
Приложение E. Источники и методика проверки
E.1. Иерархия источников
Для каждого технического утверждения выбирается источник, наиболее близкий к первичным данным. Приоритет имеют действующие нормативные акты и стандарты; официальные спецификации протоколов и оборудования; рецензируемые статьи, учебники и отчёты признанных лабораторий; документация производителей; независимые воспроизводимые измерения. Обзоры, форумы, магазины, агрегаторы и рекламные публикации допустимы только как указатели на первичный материал или как явно обозначенные наблюдения.
Авторитет источника не переносится за пределы его предмета. Паспорт VTX подтверждает заявление производителя о конкретной модели, но не доказывает независимую дальность. Регламент одной страны не определяет законность эксплуатации в другой. Старое измерение не характеризует автоматически новую аппаратную ревизию или прошивку.
E.2. Заявленное, измеренное и рассчитанное
- Заявленное: значение опубликовано производителем или разработчиком. Указываются источник, модель, режим и оговорённые условия; формулировка не превращается в независимый факт.
- Измеренное: значение получено прибором или испытанием. Публикуются установка, метод, число наблюдений, условия, обработка данных и неопределённость.
- Рассчитанное: результат модели или формулы. Указываются исходные данные, единицы, допущения и область применимости. Расчёт FSPL не выдаётся за полевой результат.
- Наблюдаемое: качественный симптом или полевой опыт без достаточной метрологии. Он может сформировать гипотезу, но не заменяет измерение.
Если тип доказательства не удаётся определить, численное утверждение не публикуется либо прямо помечается как непроверенное. Несколько источников, повторяющих одно рекламное значение, не образуют независимого подтверждения.
E.3. Версии и конфигурация
Результат относится только к зафиксированной конфигурации. Для оборудования записываются производитель, точная модель, аппаратная ревизия и, когда это оправдано, серийный номер. Для программной части — версия firmware, дата сборки, параметры режима и контрольная сумма конфигурации. Дополнительно фиксируются камера, кодек, разрешение, FPS, GOP, MCS, FEC, ширина канала, частота, мощность, антенны, кабели, приёмник, дисплей и способ записи.
Дата документа или веб-страницы отличается от даты доступа. Обе даты сохраняются, если материал изменяемый. После обновления firmware старый результат остаётся исторически корректным для прежней версии, но не переносится на новую без регрессионной проверки.
E.4. Воспроизводимость
Описание проверки должно позволять компетентной группе повторить её без устных пояснений. Протокол включает цель, критерий pass/fail, схему соединений, приборы и состояние их калибровки, настройки измерения, поправки кабелей и аттенюаторов, температуру, питание, геометрию, радиосреду, число повторов и исходные данные.
Для задержки публикуются минимум, медиана, p95, p99, максимум и объём выборки. Для RF-измерений сохраняются центральная частота, span, RBW, VBW, detector, trace mode и входное ослабление. Для полевого маршрута — координаты или контрольные точки, высоты, ориентации, погода и синхронизированные логи. Подробнее см. главу 17.
E.5. Нормативные данные и юрисдикция
Любое утверждение о допустимой частоте, мощности, EIRP, полосе, регистрации оборудования, VLOS или наблюдателе привязывается к стране или территории, категории эксплуатации, типу оборудования и дате проверки. Таблица распределения частот сама по себе не всегда является разрешением на конкретное применение; учитываются решения регулятора, условия лицензии, сертификация устройства и авиационные правила.
Перед практическим применением нормативные данные проверяются по актуальному официальному источнику. Перевод, обзор или сохранённая копия помогают чтению, но при расхождении приоритет имеет действующий официальный текст соответствующей юрисдикции. См. раздел 8.6.
E.6. Ограничения и пробелы
Неопубликованные параметры обозначаются как неизвестные. Для закрытых систем это могут быть структура FEC, правила ARQ, глубина interleaving, буферы, пороги MCS и обработка повреждённых кадров. Их нельзя реконструировать только по внешнему виду артефактов.
Ограничения исследования перечисляются рядом с выводом: неполная выборка, неизвестная прошивка, отсутствие калибровки, единственная площадка, неконтролируемые помехи или несопоставимые дисплеи. Отсутствие наблюдаемого отказа не доказывает отсутствие риска за пределами испытанных условий.
E.7. Проверяемость источников
Тематические списки источников приведены непосредственно в главах. Для каждого численного или нормативного утверждения следует проверять первичный документ, его редакцию, область применимости и дату доступа.
В приложении не повторяются полные тематические списки. Читатель получает их непосредственно в разделах главы 5, главы 7, главы 8, главы 9, главы 10, главы 12, главы 13, главы 14, главы 16, главы 17 и главы 18. Это сохраняет проверяемость без громоздкого дублирования.
E.8. Как перепроверять сведения
- Определить изменившиеся утверждения и связанные с ними главы, таблицы и перекрёстные ссылки.
- Проверить первичный источник, его редакцию, дату действия и юрисдикцию.
- Зафиксировать модель, hardware revision, firmware, режим и дату нового измерения.
- Сопоставить новый материал с прежним: изменение факта не должно незаметно переписывать исторический результат.
- Обновить список источников, дату проверки и перечень известных ограничений.
- Повторить затронутые расчёты и испытания; проверить единицы, ссылки, уникальность HTML-идентификаторов и внутреннюю навигацию.
- Провести редакционную проверку: заявленное не названо измеренным, расчёт не назван полевым результатом, а региональное правило не представлено универсальным.
Дата последней проверки методики: . Быстро меняющиеся сведения — firmware, продуктовые характеристики, частотные условия и авиационные правила — требуют отдельной проверки перед каждым существенным обновлением и перед практической эксплуатацией.
E.9. Опорные источники методики
- JCGM 100:2008 — Guide to the Expression of Uncertainty in Measurement: представление результатов и неопределённости измерений.
- ITU-R P.525-5 — Calculation of free-space attenuation: первичная методика расчёта FSPL.
- ITU-R SM.328-12 — Spectra and bandwidth of emissions: определения необходимой и занимаемой полосы.
- ITU-R SM.443-4 — Bandwidth measurement at monitoring stations: измерение occupied bandwidth.
- ETSI EN 300 328 V2.2.2: пример нормативно определённых RF-измерений для широкополосного оборудования 2,4 ГГц.
- IEEE Std 149-2021 — Recommended Practice for Antenna Measurements: антенные измерения и оценка испытательной установки.
- Bachhuber, Steinbach — A System for High Precision Glass-to-Glass Delay Measurements: воспроизводимое измерение G2G-задержки.
- Rohde & Schwarz — VNA Calibration Methods and Standards: калибровочная плоскость и методы VNA-калибровки.