Как создаются цифровые карты местности для автономных полётов: технология, которая позволяет дронам ориентироваться без GPS
Автономный полёт невозможен без понимания окружающего пространства. Для этого беспилотники используют не обычные карты, а подробные цифровые модели местности, созданные с помощью лидаров, фотограмметрии, спутниковых снимков и искусственного интеллекта. Разбираемся, как строятся такие карты, как дрон ориентируется по ним без GPS и почему именно они становятся основой автономной навигации нового поколения.
Pardus · Главный редактор
Большинство людей уверены, что беспилотник летит благодаря GPS. На самом деле спутниковая навигация — лишь один из источников информации, и далеко не самый надёжный. Стоит сигналу пропасть из-за помех, рельефа местности или работы средств радиоэлектронной борьбы, как обычный дрон начинает терять ориентацию. Именно поэтому ведущие разработчики во всём мире активно переходят к автономной навигации, где аппарат ориентируется по окружающему миру, а не по спутникам.
Но возникает закономерный вопрос: откуда беспилотник знает, что находится впереди, где проходит линия электропередачи, насколько высок холм и можно ли безопасно пролететь между деревьями? Ответ прост — ещё до начала полёта для него создаётся специальная цифровая карта местности. Это не привычная карта дорог, которую мы открываем в смартфоне, а подробная трёхмерная модель окружающего пространства.
Почему обычные карты не подходят
Сервисы вроде Google Maps, OpenStreetMap или «Яндекс Карт» создавались для людей и автомобилей. Они помогают найти адрес, построить маршрут и показать пробки, но практически бесполезны для автономного беспилотника.
Для безопасного полёта дрону необходимо знать гораздо больше информации:
- точную высоту рельефа;
- высоту зданий;
- расположение деревьев;
- овраги и насыпи;
- мосты;
- линии электропередачи;
- мачты связи;
- дымовые трубы;
- другие потенциальные препятствия.
Кроме того, важна не только форма объектов, но и их геометрия. Для человека достаточно увидеть условный значок леса на карте. Автономному аппарату необходимо понимать, где начинается крона деревьев, насколько она высокая и существует ли безопасный коридор для пролёта.
Что такое цифровая карта местности
Современная цифровая карта представляет собой трёхмерное описание окружающего мира, пригодное для работы алгоритмов навигации. В отличие от обычной фотографии сверху, она содержит точные пространственные координаты миллионов точек.
По сути, компьютер получает не изображение местности, а математическую модель окружающего пространства. Благодаря этому автопилот способен вычислять безопасные маршруты, прогнозировать столкновения и ориентироваться даже при полном отсутствии спутниковой навигации.
Такие карты могут содержать несколько уровней информации одновременно. Один слой описывает форму поверхности земли, другой — здания и растительность, третий — дороги, четвёртый — потенциальные препятствия, а пятый — объекты инфраструктуры. Все эти данные объединяются в единую цифровую модель.
Какие задачи решает такая карта
Цифровая карта становится своеобразной памятью беспилотника. Перед полётом аппарат уже «знает», как выглядит район, куда он направляется, и может сравнивать реальные изображения с заранее подготовленной моделью.
Это позволяет решать сразу несколько сложных задач:
- навигацию без GPS;
- полёт на сверхмалых высотах;
- обход препятствий;
- сопоставление изображения с камер и цифровой модели местности;
- поиск оптимального маршрута;
- точный выход в заданный район.
Фактически цифровая карта становится ещё одним сенсором беспилотника. Вместо того чтобы реагировать только на текущие данные камер или лидаров, аппарат постоянно сверяет окружающий мир с заранее известной моделью местности. Именно этот подход лежит в основе большинства современных систем автономной навигации.
Почему значение цифровых карт будет только расти
Чем больше автономности получают беспилотники, тем важнее становится качество цифровых карт. Если первые поколения дронов могли выполнять полёт только по спутниковым координатам, то современные аппараты всё чаще используют комбинацию инерциальной навигации, компьютерного зрения, лидаров и заранее подготовленных трёхмерных моделей местности.
В ближайшие годы именно цифровые карты станут одним из ключевых элементов автономных систем. Без них невозможно реализовать устойчивую навигацию в условиях подавления спутниковых сигналов, полёты на предельно малых высотах и работу полностью автономных беспилотников нового поколения.
В следующей части разберём, как инженеры создают такие карты: какие данные собирают, почему используют лидары, фотограмметрию и спутниковые снимки, а также каким образом миллионы фотографий превращаются в точную трёхмерную модель местности.
Как собирают данные для цифровой карты
Создание цифровой карты начинается не за компьютером, а в поле. Главная задача инженеров — максимально точно измерить окружающее пространство. Чем больше информации удаётся собрать, тем надёжнее будет работать автономная навигация.
Сегодня используется сразу несколько технологий, каждая из которых имеет свои преимущества и ограничения. На практике они почти всегда применяются совместно, поскольку позволяют компенсировать недостатки друг друга.
Лидар — лазерная рулетка для всего мира
Одним из самых точных инструментов считается лидар (LiDAR — Light Detection and Ranging). Его принцип работы напоминает радиолокатор, только вместо радиоволн используется лазер.
Лидар испускает сотни тысяч, а современные системы — миллионы лазерных импульсов в секунду. Каждый импульс отражается от поверхности земли, деревьев, зданий или других объектов и возвращается обратно. Измерив время прохождения луча, система вычисляет расстояние до каждой точки с высокой точностью.
В результате получается так называемое облако точек (Point Cloud) — огромный массив координат, описывающий окружающий мир. Один полёт способен собрать сотни миллионов таких точек.
Главное преимущество лидара заключается в том, что он не зависит от освещения. Он одинаково эффективно работает днём, ночью и способен частично «видеть» сквозь растительность, позволяя определить форму поверхности даже в густом лесу.
Фотограмметрия — когда тысячи фотографий превращаются в 3D
Лидары остаются дорогим оборудованием, поэтому во многих проектах применяется фотограмметрия. Этот метод использует обычные фотографии высокого разрешения, сделанные с большим перекрытием.
Во время облёта местности дрон делает сотни или даже десятки тысяч снимков. Каждый участок поверхности попадает сразу на несколько фотографий под разными углами.
После завершения полёта программное обеспечение автоматически ищет одинаковые объекты на соседних изображениях: углы зданий, дорожную разметку, отдельные камни, деревья и другие характерные элементы. По их взаимному расположению вычисляется положение камеры в момент съёмки, а затем восстанавливается трёхмерная геометрия всей сцены.
Современные алгоритмы позволяют получать модели с детализацией до нескольких сантиметров, чего достаточно для большинства задач автономной навигации.
Спутники и авиация
Для создания карт больших территорий активно используются спутниковые снимки и аэрофотосъёмка с пилотируемых самолётов. Эти методы позволяют быстро охватить тысячи квадратных километров, однако уступают дронам по детализации.
Чаще всего спутниковые данные становятся основой будущей карты, а наиболее важные районы затем дополнительно обследуются беспилотниками с лидарами или высококачественными камерами.
От фотографий к цифровой модели
После завершения съёмки начинается наиболее вычислительно сложный этап обработки данных.
Сначала алгоритмы определяют положение каждой камеры в пространстве. Затем строится разреженное облако точек, которое постепенно дополняется до плотной трёхмерной модели. После этого формируется полигональная поверхность, а на неё накладываются реальные фотографии, превращая набор математических координат в точную цифровую копию местности.
Для решения этой задачи широко применяются методы Structure from Motion (SfM) и Multi-View Stereo (MVS). Первый восстанавливает положение камер и общую геометрию сцены, а второй значительно увеличивает плотность точек и детализацию модели.
Почему одной съёмки недостаточно
Окружающий мир постоянно меняется. Появляются новые здания, вырубаются леса, строятся дороги, разрушаются мосты, меняется растительность в зависимости от времени года. Поэтому цифровые карты требуют регулярного обновления.
Во многих современных проектах картографические беспилотники периодически повторяют облёт района, а программное обеспечение автоматически сравнивает новую модель со старой и выделяет все изменения. Это позволяет поддерживать цифровую карту в актуальном состоянии и значительно повышает надёжность автономной навигации.
Как дрон использует цифровую карту во время полёта
Создать подробную трёхмерную карту — лишь половина задачи. Не менее важно научить беспилотник использовать её в реальном времени. Во время полёта автопилот непрерывно сравнивает данные своих датчиков с заранее подготовленной цифровой моделью местности, определяя своё положение даже тогда, когда спутниковая навигация недоступна.
Этот процесс очень похож на действия человека. Если мы оказываемся в незнакомом городе с бумажной картой, то периодически поднимаем голову, осматриваем окружающие здания, перекрёстки и памятники, после чего определяем своё местоположение. Современный беспилотник делает практически то же самое, только вместо глаз использует камеры, лидары и другие датчики, а вместо бумажной карты — цифровую модель местности.
Карты высот
Одним из основных элементов цифровой навигации являются карты высот. Они позволяют автопилоту понимать форму земной поверхности и рассчитывать безопасную высоту полёта.
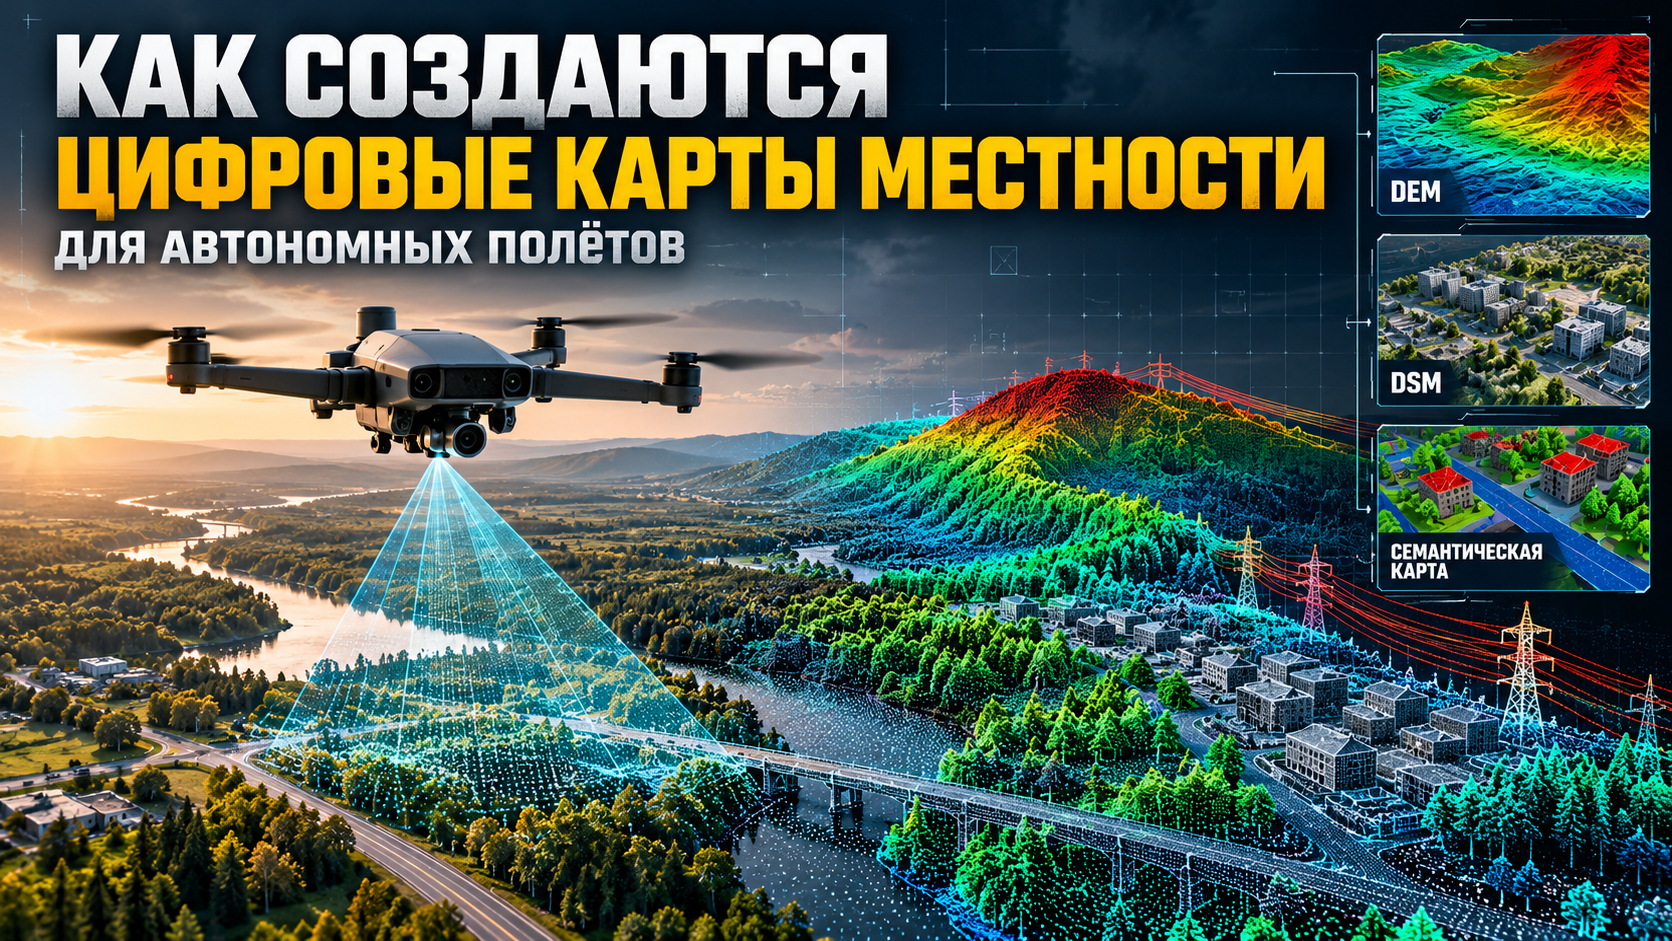
Наиболее распространены три типа таких моделей:
- DEM (Digital Elevation Model) — модель поверхности земли без зданий и растительности.
- DTM (Digital Terrain Model) — более детальная модель рельефа с дополнительными характеристиками поверхности.
- DSM (Digital Surface Model) — модель, включающая все объекты: дома, деревья, мосты и другие сооружения.
Если DEM помогает понять, где находятся холмы, овраги и склоны, то DSM позволяет заранее учитывать препятствия и прокладывать маршрут между ними.
Карты занятости пространства
Одной информации о высоте недостаточно. Беспилотнику необходимо знать, какие участки пространства свободны для полёта, а какие заняты препятствиями.
Для этого используются так называемые карты занятости (Occupancy Grid). Всё окружающее пространство разбивается на небольшие ячейки, для каждой из которых вычисляется вероятность того, что она занята каким-либо объектом.
Такой подход позволяет быстро строить безопасные маршруты, обходить препятствия и постоянно обновлять информацию по мере движения аппарата.
Трёхмерные карты пространства
Для автономных систем нового поколения применяются полноценные трёхмерные модели окружающего мира.
Наиболее известными являются:
- OctoMap;
- Voxel Maps;
- TSDF (Truncated Signed Distance Field);
- ESDF (Euclidean Signed Distance Field).
Вместо обычной плоской карты они описывают весь объём пространства. Благодаря этому дрон может оценивать расстояние до препятствий сразу во всех направлениях и выбирать оптимальную траекторию движения.
Например, ESDF позволяет практически мгновенно определить расстояние до ближайшего препятствия в любой точке пространства. Именно поэтому такие структуры широко используются при планировании маршрутов автономных летательных аппаратов.
Visual Odometry и SLAM
Даже самая подробная карта бесполезна, если беспилотник не способен понять, где именно он находится.
Для решения этой задачи используются алгоритмы Visual Odometry и SLAM (Simultaneous Localization and Mapping).
Visual Odometry анализирует последовательность изображений с камеры, отслеживая перемещение характерных точек между кадрами. На основании этих изменений вычисляется собственное движение аппарата.
SLAM решает более сложную задачу. Он одновременно определяет местоположение беспилотника и строит либо уточняет карту окружающего пространства. Если аппарат замечает новые объекты или изменения местности, модель автоматически корректируется.
Сопоставление изображения с картой
Когда беспилотник летит над заранее изученной территорией, он постоянно сравнивает изображение с камеры с цифровой картой. Компьютерное зрение ищет совпадающие ориентиры: дороги, здания, перекрёстки, лесные массивы, русла рек, отдельные сооружения и другие характерные объекты.
Если найдено достаточное количество совпадений, система с высокой точностью определяет своё местоположение даже без использования GPS. Этот метод называется визуальной локализацией (Visual Localization) и считается одним из наиболее перспективных направлений автономной навигации.
Именно сочетание цифровой карты, компьютерного зрения, инерциальной навигации и современных алгоритмов локализации позволяет беспилотникам выполнять сложные полёты в условиях, где использование спутниковых сигналов невозможно или крайне ненадёжно.
Искусственный интеллект превращает карту в «живую» модель мира
Первые цифровые карты были всего лишь трёхмерными копиями местности. Они содержали координаты объектов, но не понимали, что именно находится перед беспилотником. Для компьютера дерево, автомобиль, человек или здание представляли собой одинаковый набор точек. С развитием искусственного интеллекта ситуация кардинально изменилась.
Современные системы создают не просто геометрическую модель, а так называемую семантическую карту. Помимо координат, каждый объект получает описание своего типа: дорога, дерево, линия электропередачи, мост, здание, водоём, транспорт или человек. Благодаря этому автопилот начинает не только «видеть», но и понимать окружающую среду.
Компьютерное зрение классифицирует объекты
Во время облёта местности нейронные сети анализируют изображения с камер и автоматически распознают тысячи объектов. Современные алгоритмы способны обнаруживать:
- дороги и перекрёстки;
- здания и сооружения;
- деревья и кустарники;
- линии электропередачи;
- опоры связи;
- мосты;
- водные преграды;
- отдельные транспортные средства.
Полученные результаты объединяются с трёхмерной моделью местности, превращая обычную карту в интеллектуальную базу знаний об окружающем пространстве.
Обнаружение изменений местности
Ещё одна важная задача искусственного интеллекта — поиск изменений. Мир постоянно меняется: появляются новые здания, разрушаются мосты, вырубаются лесополосы, прокладываются дороги, меняется рельеф после строительных работ или природных явлений.
Вместо полного пересоздания карты современные системы сравнивают новые данные с предыдущей версией. Если обнаруживаются отличия, обновляются только изменившиеся участки. Это значительно ускоряет обработку информации и позволяет поддерживать цифровую модель в актуальном состоянии.
Военное применение цифровых карт
В военной сфере значение цифровых моделей местности трудно переоценить. В условиях активного применения средств радиоэлектронной борьбы спутниковая навигация может быть недоступна или работать с серьёзными ошибками. В таких ситуациях заранее подготовленная карта становится одним из ключевых источников информации для автономной навигации.
Используя цифровую модель, беспилотник способен:
- ориентироваться без GPS;
- лететь на предельно малых высотах с учётом рельефа;
- обходить известные препятствия;
- сверять изображение с камер с эталонной картой;
- выбирать наиболее безопасный маршрут.
При этом важно понимать, что сама по себе цифровая карта не заменяет работу бортовых датчиков. Она используется совместно с инерциальной навигацией, компьютерным зрением, барометрами, лидарами и другими средствами определения положения. Именно объединение нескольких независимых источников данных обеспечивает высокую устойчивость системы к внешним воздействиям.
Главная проблема — карта быстро устаревает
Несмотря на все преимущества, цифровые карты имеют серьёзный недостаток — они отражают состояние местности только на момент съёмки. Любые изменения могут снизить точность навигации.
Особенно заметно это в условиях быстро меняющейся обстановки. Новые сооружения, поваленные деревья, сезонные изменения растительности, строительные работы или разрушения приводят к тому, что карта перестаёт полностью соответствовать реальности.
Поэтому современные системы всё чаще проектируются так, чтобы беспилотник не только использовал готовую цифровую карту, но и мог обнаруживать изменения во время полёта, уточняя модель окружающего мира. Именно эта способность постепенно становится одним из ключевых направлений развития автономной навигации.
Будущее цифровых карт: от статических моделей к живому цифровому миру
Сегодня большинство автономных беспилотников используют заранее подготовленные цифровые карты. Однако уже в ближайшие годы этот подход начнёт стремительно меняться. Главная цель разработчиков — создать систему, в которой карта перестанет быть статичным файлом и превратится в постоянно обновляемую цифровую модель окружающего мира.
Фактически беспилотник будет не просто лететь по заранее известной местности, а непрерывно изучать её, замечать изменения и сразу же вносить их в свою внутреннюю карту.
NeRF и Gaussian Splatting
Одним из наиболее перспективных направлений стали технологии нейронной реконструкции трёхмерных сцен.
NeRF (Neural Radiance Fields) позволяет по серии обычных фотографий восстановить чрезвычайно реалистичную трёхмерную модель объекта или местности. Вместо хранения миллионов отдельных точек нейронная сеть фактически «запоминает» внешний вид пространства и способна воспроизводить его практически с любого ракурса.
Ещё быстрее развивается технология Gaussian Splatting. Она обеспечивает высокую скорость построения и визуализации сложных трёхмерных сцен, что делает её особенно интересной для задач робототехники и автономной навигации, где важно быстро получать актуальную модель окружающего мира.
World Models — следующий шаг в развитии автономности
Если современные цифровые карты отвечают на вопрос «что находится вокруг», то так называемые World Models пытаются понять, как устроен окружающий мир и как он изменяется со временем.
Такая модель способна прогнозировать развитие событий, учитывать движение объектов и предсказывать последствия собственных действий. По сути, это внутренний виртуальный мир, в котором искусственный интеллект может заранее «проиграть» различные варианты поведения, прежде чем выполнить их в реальности.
Именно поэтому многие специалисты считают World Models одним из наиболее перспективных направлений развития искусственного интеллекта и автономной робототехники.
Карта, которая создаётся прямо во время полёта
Следующее поколение беспилотников, вероятно, будет использовать комбинированный подход. Перед вылетом аппарат загрузит имеющуюся цифровую карту района, а затем начнёт непрерывно сравнивать её с окружающей обстановкой.
Если будут обнаружены изменения, система автоматически обновит внутреннюю модель, исключит устаревшие данные и построит новый безопасный маршрут. Таким образом карта перестанет быть фиксированным документом и станет постоянно развивающейся частью навигационной системы.
Главный вывод
Цифровые карты местности уже сегодня являются одним из ключевых компонентов автономной навигации. Они позволяют беспилотникам ориентироваться по рельефу, сравнивать изображение с камер с заранее подготовленной моделью, планировать безопасные маршруты и снижать зависимость от спутниковой навигации.
Но это лишь начало. Развитие компьютерного зрения, лидаров, нейронных сетей и технологий World Models постепенно меняет саму философию автономного полёта. Вместо движения по заранее заданным координатам беспилотники переходят к пониманию окружающего мира, где карта становится не просто набором данных, а частью интеллектуальной системы, способной воспринимать, анализировать и постоянно обновлять информацию.
Именно такие технологии станут основой следующего поколения автономных авиационных систем, способных уверенно выполнять задачи в сложной и быстро меняющейся обстановке, где традиционная спутниковая навигация уже не может считаться единственным источником информации.