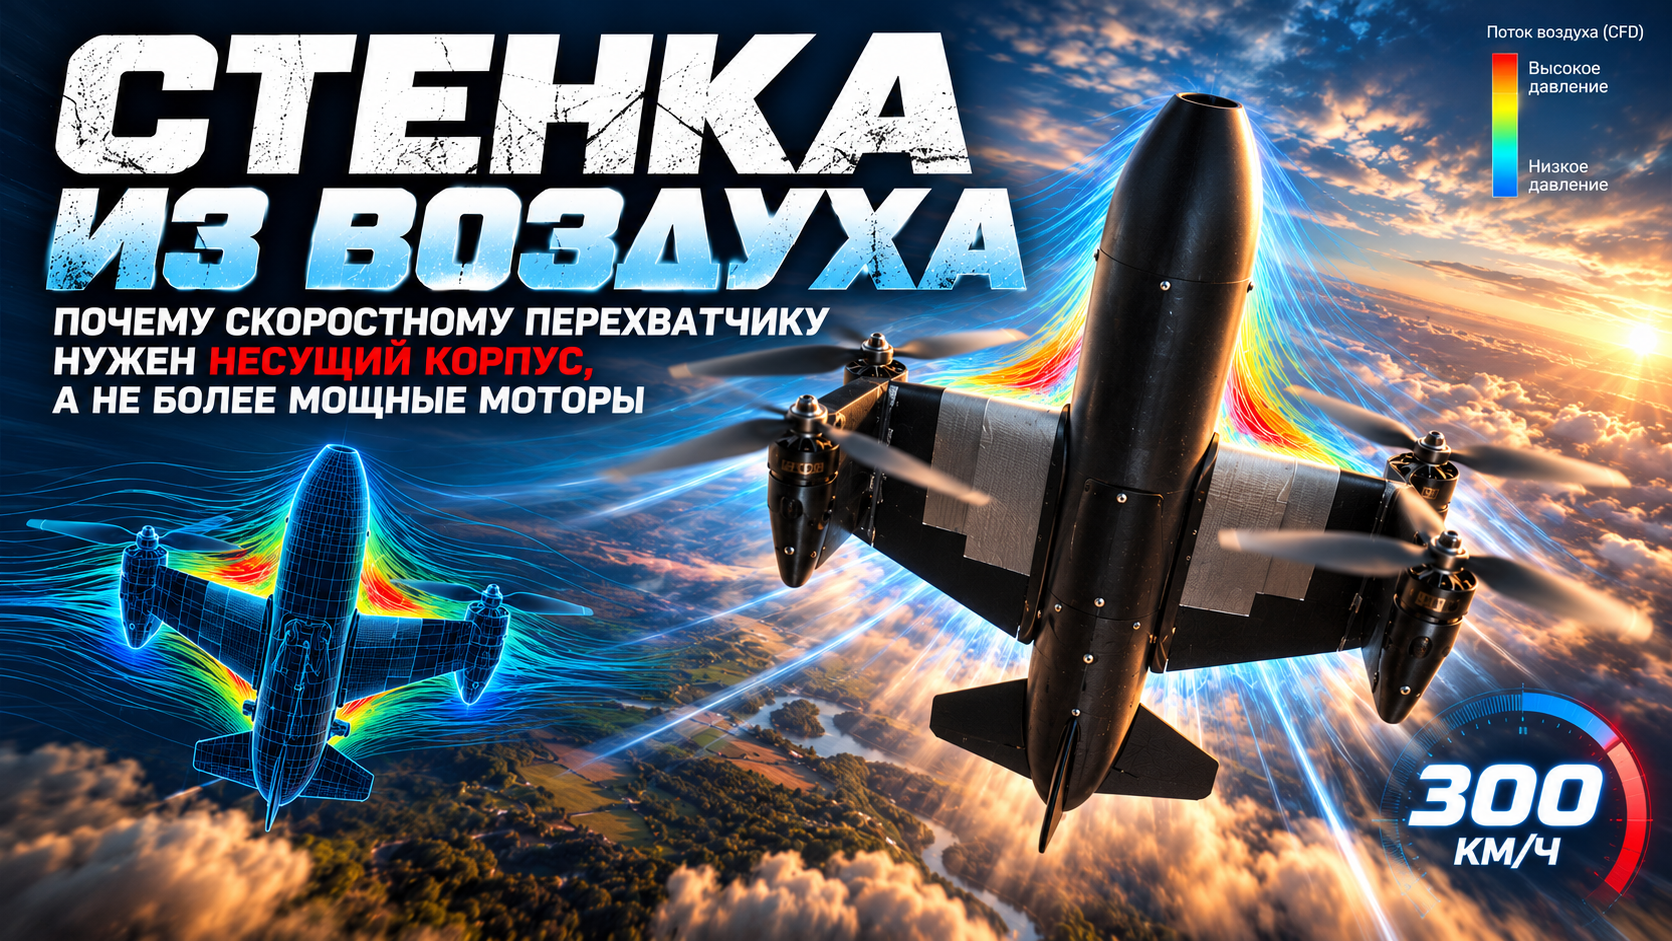
Стенка из воздуха: почему скоростному перехватчику нужен несущий корпус, а не более мощные моторы
Почему обычный квадрокоптер не способен просто «разогнаться» до 300 км/ч? Разбираем физику аэродинамического сопротивления, кубический рост потребной мощности, ограничения винтов по числу Маха и роль концепции Lifting Body. Показываем, как CFD позволяет ещё до изготовления первого прототипа понять, сможет ли будущий перехватчик преодолеть «стенку из воздуха».
Pardus · Главный редактор
Физика аэродинамическог
Догнать цель на скорости 300 км/ч для обычного рамочного квадрокоптера — задача не техническая, а упирающаяся в физический предел. На таких скоростях воздух превращается в плотную среду, а сопротивление растёт быстрее, чем возможности аккумулирующих батарей. Почему попытка «просто поставить моторы посильнее» заводит в тупик, зачем высокоскоростным аппаратам концепция Lifting Body и как инженерные CFD-модели спасают от ошибок до первого вылета — разбираем аэродинамику малых перехватчиков. Пока мультиротор летит со скоростью 60–80 км/ч, воздух кажется почти невесомым. Дрон набирает высоту, висит, маневрирует — и создаётся впечатление, что дальше всё зависит только от мощности моторов. Это ощущение исчезает примерно на 200 км/ч. Виной всему скоростной напор — давление, которым набегающий поток действует на площадку, поставленную поперёк потока: q = ½ · ρ · V² где ρ — плотность воздуха, V — скорость полёта. При 300 км/ч (83,3 м/с) на высоте около 2000 м, где плотность воздуха около 1,18 кг/м³, скоростной напор составляет примерно 4,1 кПа. Это давление, с которым приходится считаться всей конструкции, и именно оно определяет силу сопротивления через площадь фронтальной проекции. Первое следствие — квадрат. Сила сопротивления: D = ½ · ρ · V² · Cd · A = q · (CdA) растёт пропорционально квадрату скорости. Удвоили скорость — сопротивление выросло вчетверо. Второе следствие — куб. Мощность, которую нужно затратить на преодоление этого сопротивления, равна: P = D · V = q · (CdA) · V То есть при удвоении скорости потребная мощность вырастает в восемь раз. Именно поэтому скоростной аппарат невозможно спроектировать, просто «добавив газа»: мощности моторов растут линейно, а потребность в них — кубически. Ключевая инженерная величина здесь — не абстрактный коэффициент Cd, а произведение CdA (иногда называют «drag area»). Для рамочного квадрокоптера открытой схемы CdA составляет примерно 0,03–0,05 м²: вращающиеся роторы, стойки, стяжки и оголённые рамы дают огромную долю паразитного сопротивления. Для аппарата, летящего 300 км/ч, целевое значение принципиально иное: CdA ≤ 0,0044 м² Разрыв в 7–10 раз. И закрыть его подбором моторов нельзя — только формой корпуса. Ориентировочные силы и мощность на крейсере (300 км/ч, ρ ≈ 1,18 кг/м³, q ≈ 4,1 кПа): Для справки: типовой квадрокоптер открытой схемы имеет Cd в диапазоне 0,8–1,2 по отношению к собственной миделевой площади — и почти всё это сопротивление создают винты и рама, а не полезная нагрузка. Обтекатель — не косметика. Обтекатель — это инструмент, которым уменьшают CdA. Но как только инженер берётся его проектировать, выясняется неприятное: форму корпуса задаёт не дизайнер и не аэродинамик, а пропеллер. Диаметр винта — величина жёсткая. 7-дюймовый винт — это 178 мм, 9-дюймовый — 229 мм. При этом габарит рамы по осям моторов — совсем другая величина: у 9-дюймовой схемы расстояние между осями доходит до 457 мм. И хотя сам диск вращения меньше, выносы моторов на такую базу заставляют либо раздувать мидель корпуса, либо оставлять диски наружу — и то и другое гонит CdA вверх. Чтобы спрятать диски вращения в корпус с фронтальным профилем ~95 × 95 мм (то, что нужно для CdA ≤ 0,0044 м²) и не получить при этом «горб» из выносов, приходится искать компромисс. Каждый сантиметр, на который мотор вынесен от оси корпуса, — это рост интерференционного сопротивления и возмущение потока вокруг лопасти. Отсюда неочевидный вывод: увеличение диаметра винта может ухудшить аэродинамику аппарата. Больший диск даёт лучший КПД в висе, но заставляет раздувать мидель корпуса — а значит, гнать вверх CdA. В проекте скоростного перехватчика габарит корпуса и размер винта приходится выбирать совместно, а не последовательно. Именно поэтому скоростные аппараты всё чаще делают по схеме Lifting Body — «несущий корпус». Отличие от обычного обтекателя принципиальное: Обычный обтекатель может быть аэродинамически идеальным — и всё равно недостаточно эффективным, потому что требуемое CdA при профиле 95 × 95 мм подразумевает, что корпус должен нести часть веса аппарата. Для профиля борта применяют отработанные профили — NACA4415 или ARA-D 20 % — с удлинением (fineness ratio) 6–8. Целевое аэродинамическое качество — не ниже 2,5: примерно на этом уровне работают современные малоразмерные несущие корпуса при числе Рейнольдса порядка 106. Пока аппарат висит, вращение винтов — вопрос тяги. Как только он разгоняется до сотен километров в час, включаются эффекты сжимаемости: набегающий поток и собственная скорость вращения лопасти складываются, и кончик винта может подойти к трансзвуку. Физика проста: чем быстрее вращается винт, тем выше окружная скорость кончика лопатки. Для 7-дюймового винта (диаметр 0,178 м, окружность 0,559 м): Именно поэтому 7-дюймовый винт даёт существенно больший запас по трансзвуку, чем 9-дюймовый: у того окружность больше (0,72 м), и уже на 20 000 об/мин кончик выходит на ~240 м/с, то есть около 0,7 Маха — к границе вплотную. Что происходит при подходе к звуку: Практический предел, который используют проектировщики: окружная скорость кончика лопатки — не выше 0,75 числа Маха. Это ограничивает одновременно и KV моторов (количество оборотов на вольт), и шаг винта, и диаметр. То есть желание «поставить моторы с высоким KV, чтобы разогнать аппарат» упирается в звук: перешагнули — потеряли винт. Самая недооценённая часть аэродинамики мультиротора — взаимное влияние работающих винтов и корпуса. На бумаге корпус и винты считают отдельно, а в реальности они находятся в одном потоке. Скоса потока от роторов не просто «обдувает» фюзеляж. По данным CFD-исследований мультироторов (например, работы по взаимодействию роторов и корпуса) вращающиеся винты меняют коэффициент подъёмной силы Cl фюзеляжа значительно сильнее, чем его коэффициент сопротивления Cd. Парадокс: корпус начинает вести себя как несущая поверхность с характеристиками, которые зависят от режима работы роторов. Аэродинамик, считавший корпус «в чистом потоке», получит цифры, которые на реальном аппарате собьются. Второе следствие — балансировка. Любой несущий корпус имеет момент тангажа Cm, зависящий от угла атаки. На скоростях у границы управляемости этот момент может оказаться решающим: Для аппарата с несущим корпусом проверка интерференции и балансировки — это не «полировка», а обязательный этап, без которого конструкция может оказаться неуправляемой на максимальной скорости. Изготовить оснастку несущего корпуса и только потом обнаружить, что CdA не вписался в цель, — дорогое удовольствие. Поэтому аэродинамику считают виртуально — в программах вычислительной гидродинамики (CFD). Но у CFD есть свои ловушки, и профессионалы о них знают. Первая ловушка — число Рейнольдса. Оно описывает соотношение сил инерции и вязкости в потоке и показывает, насколько «вязким» или «инерционным» будет обтекание: Re = ρ · V · L / μ При 300 км/ч, характерной хорде около 0,3 м, ρ ≈ 1,18 кг/м³ и μ ≈ 1,78 × 10⁻⁵ Па·с Re выходит порядка 1,7 × 10⁶. Это значит, что на значительной части корпуса поток остаётся ламинарным, а затем переходит в турбулентный. Если модель турбулентности не учитывает этот переход, расчёт завысит сопротивление на 10–30 % — и решение будет принято по неправильной цифре. Вторая ловушка — модель турбулентности. Внешнюю аэродинамику считают не одной моделью, а набором: Схема работы грамотного аэродинамика: SA и SST дают коридор значений, Transition SST — целевую цифру. Расхождение между SA и SST больше 15 % — сигнал искать ошибку в расчётной сетке, а не в модели. Третья ловушка — сетка. Точность расчёта сопротивления определяется разрешением вязкого подслойка у стенки — параметром y+, безразмерным расстоянием от стенки до первого узла сетки: И четвёртое, что часто забывают, — сами винты. Вращающиеся роторы и корпус считают вместе, но это дорого: модель вращающихся дисков (скользящая сетка или MRF) увеличивает стоимость расчёта в 5–10 раз. Разумный компромисс — двухэтапная схема: сначала «чистый» корпус с дисковыми актуаторами на месте винтов, а их взаимную интерференцию уточняют вторым этапом, если цифры CdA в норме. Полный цикл выглядит так: Ожидаемые цифры. По открытым CFD-работам малоразмерные несущие и смешанные схемы при Re ~106 дают Cd порядка 0,02–0,03. Это достижимо для чистого обтекаемого несущего корпуса — но только при условии, что он действительно несёт часть подъёмной силы, а не просто закрывает компоненты. Аэродинамика скоростного перехватчика — это не про мощь силовой установки, а про управление формой. Три числа задают рамки всему проекту: Всё остальное — выбор винта под габарит корпуса, борьба с интерференцией роторов и корпуса, цифровая продувка с корректной сеткой — это способы уложиться в эти три ограничения. И порядок работы здесь железный: сначала расчёт и валидация, потом оснастка. Ошибка в аэродинамике не лечится запасом по тяге — на 300 км/ч воздух не прощает приблизительности.Стенка из воздуха: почему перехватчику на 300 км/ч нужен несущий корпус, а не мощный мотор
1. Воздушный барьер: физика скоростного полёта
CdA, м² Сила сопротивления, Н Потребная мощность на 300 км/ч 0,01 ~41 ~3,4 кВт 0,02 ~82 ~6,8 кВт 0,05 ~205 ~17,0 кВт 2. Геометрия и габарит: почему диаметр винта диктует форму
Схема Как работает Роль корпуса Обтекатель (fairing) Корпус только защищает и уменьшает Cd Пассивный: несёт только собственное сопротивление Lifting Body Корпус сам создаёт часть подъёмной силы Активный: разгружает роторы, работает как несущая поверхность 3. Лопасть на грани звука: эффекты сжимаемости
4. Интерференция «винты — корпус»: скрытые аэродинамические ловушки
5. Цифровой продувочный канал: как CFD подготавливает железный прототип
Модель Для чего Ограничение Spalart-Allmaras (SA) Базовый расчёт, устойчива на внешней аэродинамике Не считает переход ламинар→турбулент k-ω SST Точнее при низких Re и отрывах Требует аккуратной сетки γ-Reθ (Transition SST) Учитывает ламинарно-турбулентный переход Вычислительно дороже
Алгоритм приёмки аэродинамического контура
Итог