Дрон слышно за триста метров: что может акустическая сеть обнаружения и где её предел
Почему акустические системы обнаружения БПЛА снова оказались в центре внимания? В этой статье разбираем, как микрофонные решётки определяют направление на дрон, от чего зависят дальность и точность обнаружения, почему погода и фоновый шум становятся главным ограничением технологии и какое место акустика занимает в современной эшелонированной системе противодействия беспилотникам. Материал основан на открытых источниках, научных публикациях и данных разработчиков с чётким разделением подтверждённых фактов и неподтверждённых заявлений.
Pardus · Главный редактор
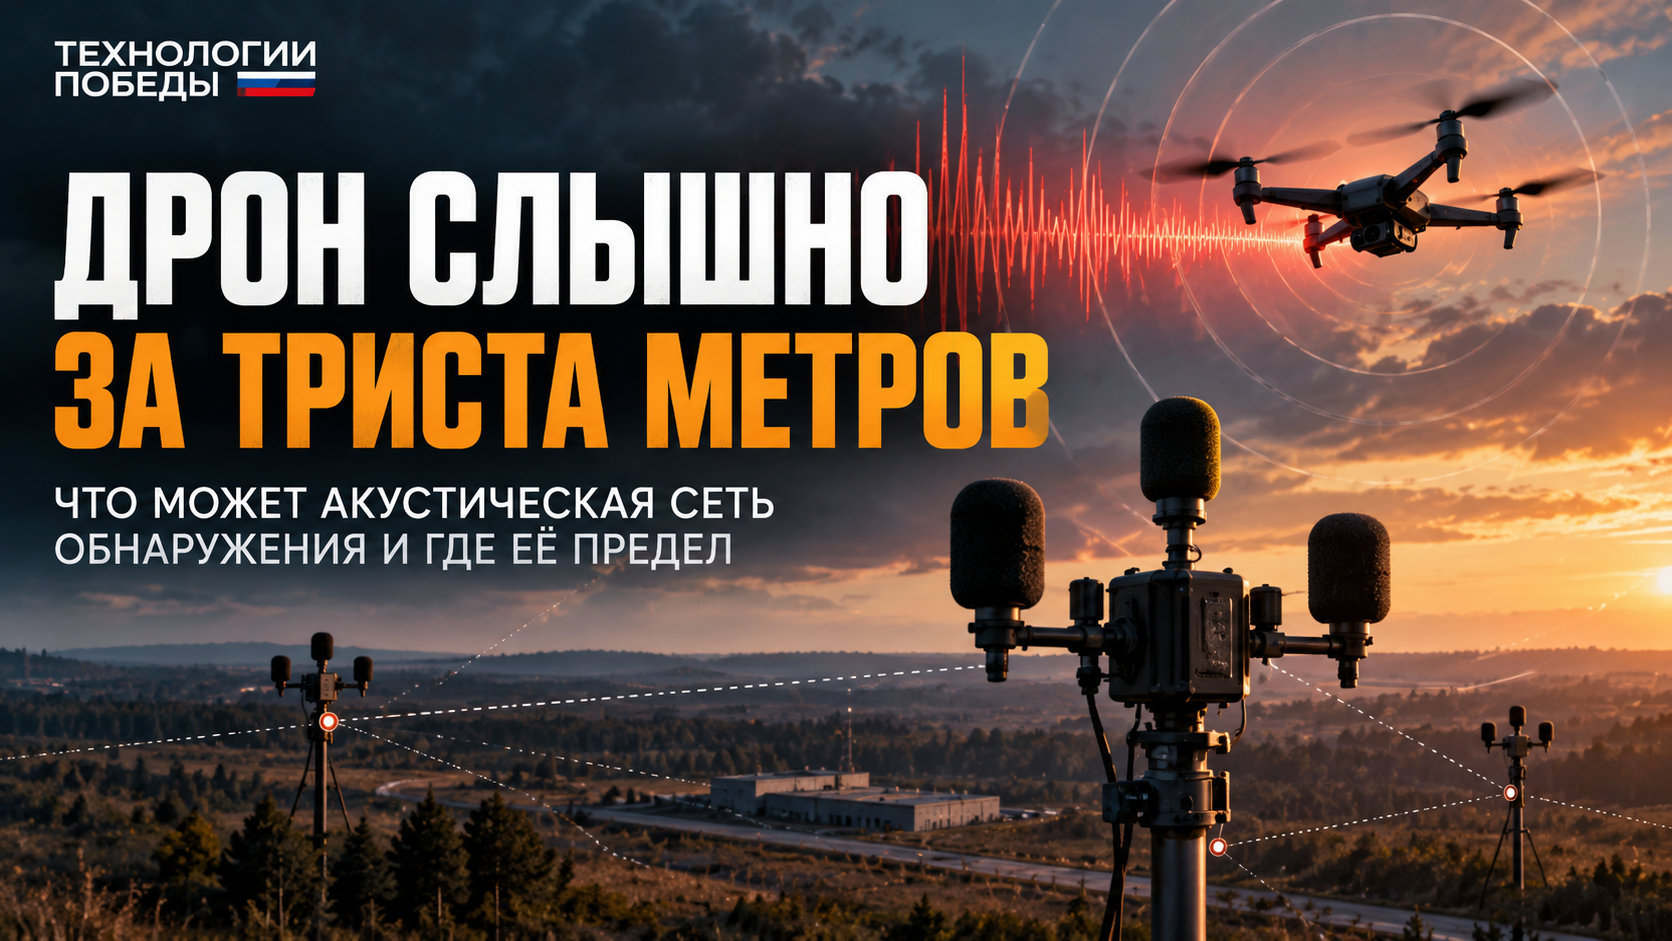
Акустическая сеть обнаруживает дрон не по излучению, а по звуку его винтов — и потому остаётся редким датчиком, который ничего не передаёт в эфир и не может быть ни заглушён, ни запеленгован по собственному сигналу. Именно пассивность делает её привлекательной: десятки недорогих микрофонных постов можно рассыпать вдоль дороги или по периметру объекта, не создавая собственного радиоконтура, который сам становится целью. Плата за это — дальность: уверенное обнаружение измеряется сотнями метров, а не километрами, и зависит от ветра, осадков и фона площадки сильнее, чем от качества электроники. Ниже — как из звука получается пеленг, где проходит физический предел этой технологии и почему акустику ставят одним из слоёв эшелона, а не вместо радиолокатора. Винт и двигатель делают беспилотник источником широкополосного акустического шума, и спектр этого шума различается у разных классов аппаратов. В обзорах методов обнаружения прямо указывается, что на дальность и качество работы акустической системы влияют фоновый шум площадки, ветер и осадки, тип БПЛА и архитектура самой системы — одна решётка, несколько постов или сеть с триангуляцией дают заметно разные результаты (см. 1, 2). Практическое следствие из этого простое и неудобное: шумный борт с двигателем внутреннего сгорания или тяжёлый FPV слышно существенно дальше, чем малошумный электрический мультиротор (4, 7). То есть дальность обнаружения — не характеристика прибора, а совместное свойство цели, среды и приёмника. Прибор можно улучшить, цель и погоду — нет. Второй эффект — потеря энергии звука при распространении и частотная зависимость этого процесса. Общие закономерности акустики (ослабление с расстоянием, сильнее поглощение высоких частот, искривление траектории луча в приземном слое) относятся к справочным сведениям и в результатах поиска по этой теме прямо не приводятся — в открытых данных по ним не найдено. Зато их следствие в источниках зафиксировано: дальность обнаружения не является константой и меняется от погоды и места (3). Одиночный микрофон фиксирует только факт «что-то шумит» и ничего не говорит о направлении. Рабочий инструмент — микрофонная решётка: несколько приёмников, разнесённых на известные расстояния, регистрируют одну и ту же волну с разницей во времени прихода или с разностью фаз. Из этой разницы вычисляется направление на источник, а программно формируется диаграмма направленности — то есть система «слушает» избирательно, отсекая шум с других направлений (3, 8). Цифры, которые дают открытые публикации, стоит читать как диапазон, а не как паспорт: Обратите внимание на связь между этими тремя пунктами. Один пост даёт азимут, но не место. Место появляется, когда пеленги с нескольких постов пересекаются, — а значит, точность координаты определяется геометрией сети, а не микрофоном. Именно поэтому акустика плохо масштабируется «в одну точку»: смысл имеет только поле из датчиков. Акустический канал работает не в тишине, поэтому ключевой параметр системы — не чувствительность, а выбранный порог срабатывания. Порог нельзя обсуждать отдельно от двух вероятностей: правильного обнаружения и ложной тревоги. В материалах по синтезу алгоритмов обнаружения это показано прямо: для достижения вероятности обнаружения 0,9 при вероятности ложной тревоги 10−4 требуется отношение сигнал/шум около 8 дБ, а при вероятности ложной тревоги 10−2 — около 4 дБ (6). Иными словами, каждый дБ отношения сигнал/шум покупается ростом числа ложных срабатываний, и наоборот. Насколько велика эта цена на практике, источники описывают так: Источники ложных срабатываний перечисляются в обзорах без иллюзий: птицы, автомобили, вертолёты, промышленное оборудование и общий фоновый шум города (1, 7). Добавляется и задача классификации: система должна не просто засечь звук, а опознать тип аппарата по сигнатуре. Заявляемая точность такого распознавания в коммерческом описании — более 90% (4), но в научных обзорах подчёркивается, что идентификация осложняется городским шумом, ветром и осадками, а качество зависит от полноты базы сигнатур конкретных типов винтомоторных групп (3, 2). Отсюда вытекает ограничение, о котором в рекламных материалах говорят редко: акустический классификатор деградирует на том, чего нет в его обучающей выборке. Новый винт, другая намотка двигателя, изменённый профиль лопасти — и система видит «неизвестный шум»: формально обнаружение есть, но решение о типе цели принять нельзя. Российская акустическая сеть «Паук» — удобный пример того, как выглядит современное решение этого класса. Она описывается как сеть автономных акустических датчиков с нейросетевой классификацией, которую готовят к серийному производству. Заявленная дальность обнаружения — до 200 м по FPV-дронам и более 1 км по крупным аппаратам с бензиновым двигателем; при размещении сенсоров в несколько рядов система определяет скорость и направление цели. Разработчики сами оговаривают, что сильный встречный ветер или ливень сокращают дальность уверенного обнаружения (12, 13, 14, 15). Существенная оговорка: всё перечисленное — заявления разработчика и публикации о нём. Независимого протокола испытаний с измеренными дальностями, вероятностями обнаружения и ложных тревог в открытых данных не найдено. Характеристику «неубиваемая система», встречающуюся в публикациях, следует читать как журналистскую формулировку, а не как результат испытаний (12). Второй пример — украинская акустическая система FENEK; в публикациях о ней речь идёт о сети акустического обнаружения для противовоздушной обороны, и отдельно сообщается о проявленном к таким сетям интересе со стороны НАТО (16, 11). Третий, менее очевидный, — коммерческие детекторы, где акустика работает не в одиночку, а в связке с другими каналами: например, линейка с четырьмя каналами обнаружения, среди которых акустический является одним из четырёх (5). Это, пожалуй, самая честная иллюстрация реального места технологии. Первое ограничение — погода и рельеф. Ветер, ливень, туман и застройка меняют условия распространения звука; в обзорах это названо главным фактором, определяющим практические результаты, наряду с фоновым шумом площадки (1, 3). Дальность, полученная на полигоне в безветренный день, в поле с устойчивым боковым ветром не воспроизводится. Второе ограничение — скорость звука. Справочная величина, приводимая вне результатов поиска: около 340 м/с в воздухе, то есть примерно три секунды на каждый километр дистанции. Звук — это не сигнал, пришедший мгновенно, а физический процесс, который надо дождаться. С этим связана третья, самая неприятная практическая проблема — бюджет времени. Акустическая система даёт засечку позже, чем радиотехнический детектор, который ловит сам канал управления, и позже радара, который работает на скорости света. Насколько узким может быть окно реакции, видно по сообщениям о перехвате реактивных беспилотников: в публикациях фигурирует оценка около шести секунд, остающихся системе ПВО на перехват (17). Если к этому добавить несколько секунд на распространение звука и время на классификацию, акустика перестаёт быть самостоятельным средством для скоростных целей и остаётся средством раннего предупреждения для медленных. Четвёртое ограничение — тихий мультиротор. Чем ниже акустическая заметность аппарата, тем сильнее сжимается и без того скромная зона: то, что для тяжёлого борта с ДВС измеряется километрами, для лёгкого электрического коптера падает до сотен метров (4, 7). Массовое применение дешёвых малошумных аппаратов бьёт по акустике сильнее, чем по любой другой сенсорике. Акустику не продают как самостоятельную систему обороны, и это не маркетинговая скромность, а следствие описанной физики. В обзорах методов обнаружения она рассматривается в паре с другими каналами — радиочастотным, радиолокационным, оптическим, — потому что слепые зоны у них разные (2, 1). По итогам поиска остаются пробелы, которые закрывать выдумкой нельзя: Акустическое обнаружение стоит понимать не как «датчик дальнего действия», а как способ дёшево и незаметно закрыть ближнюю зону сплошным полем. Его сильные стороны — пассивность и цена одной точки; его предел задан физикой распространения звука, погодой и тишиной самого аппарата, а не качеством микрофонов. Именно поэтому акустика имеет смысл в эшелоне с радиотехническим, радиолокационным и оптическим каналами: она берёт на себя то, что те пропускают по своим причинам, — и не претендует на то, что они делают лучше. Граница применимости проходит там, где цель быстрая и тихая, а среда громкая.Почему звук вообще работает
Решётка вместо микрофона: как из звука получается пеленг
Порог, классификация и цена ошибки
«Паук» и соседи: что заявлено и что проверяемо
Где акустика ломается: физика, а не электроника
Место в эшелоне
Канал Пассивность Дальность: что говорят источники Где слепая зона
Акустический
Пассивен, сам не излучает, подавить нечем
150–500 м в реальных условиях, до 1–1,5 км для шумных целей
Ветер, осадки, городской фон, тихие мультироторы, задержка на распространение звука
Радиотехнический
Пассивен, зависит от наличия передатчика у цели
Конкретных значений для сравнения в источниках по теме не приводится
Автономный борт, летящий без радиоканала, вообще не даёт засечки
Радиолокационный
Активен, обнаруживает по отражению
Конкретных значений для сравнения в источниках по теме не приводится
Требует прямой видимости, малоразмерные и низколетящие цели сложны
Оптический
Пассивен
Конкретных значений для сравнения в источниках по теме не приводится
Ночь, туман, дым, осадки, требуется прямая видимость
Что открытые данные не подтверждают
Вывод
Источники