UWB для роев БПЛА: как дроны определяют положение друг друга с точностью до сантиметров
Технология Ultra-Wideband (UWB) давно перестала быть просто системой локального позиционирования. Сегодня она становится одним из ключевых элементов коллективной робототехники, позволяя беспилотникам и автономным роботам с высокой точностью определять взаимное расположение, удерживать строй, избегать столкновений и координировать совместные действия. В статье подробно рассматриваются принципы работы UWB, физика измерения расстояний, методы взаимного позиционирования и роль технологии в создании интеллектуальных роев БПЛА нового поколения.
Администратор
UWB для роев БПЛА: как дроны определяют положение друг друга с точностью до сантиметров
Когда речь заходит о технологии Ultra-Wideband (UWB), ее нередко называют альтернативой GPS. Такое определение можно встретить в рекламных материалах, популярных статьях и даже в некоторых технических обзорах. Однако подобная формулировка не совсем точна. Хотя UWB действительно способна использоваться для локального позиционирования объектов, это лишь один из возможных сценариев применения технологии и далеко не самый интересный.
Настоящий потенциал UWB раскрывается там, где необходимо определить взаимное положение нескольких автономных объектов с высокой точностью. Именно поэтому сегодня технология активно развивается в промышленной робототехнике, автономном транспорте, логистических комплексах и системах коллективного взаимодействия роботов.
Для разработчиков беспилотных летательных аппаратов UWB представляет особый интерес. Она позволяет дронам не просто получать собственные координаты, а буквально «чувствовать» расположение соседних аппаратов, сохраняя строй, контролируя дистанцию и координируя совместные действия. Именно этот сценарий мы подробно рассмотрим в данной статье.
Три основных сценария применения UWB
Несмотря на единый физический принцип работы, технология UWB используется в совершенно разных задачах. Понимание этих различий важно, поскольку они определяют архитектуру всей системы.
Сценарий первый. Локальная система позиционирования
На ограниченной территории устанавливаются стационарные UWB-маяки, координаты которых заранее известны. Робот или беспилотник измеряет расстояние до нескольких маяков и вычисляет собственное положение внутри локальной системы координат.
Такой подход применяется в производственных цехах, логистических комплексах, складах, лабораториях, ангарах и других помещениях, где использование спутниковой навигации невозможно или затруднено.
В этом случае UWB действительно выполняет функции локальной навигационной системы, однако работает только внутри заранее подготовленной инфраструктуры.
Сценарий второй. Взаимное позиционирование автономных систем
Именно этот сценарий сегодня считается наиболее перспективным.
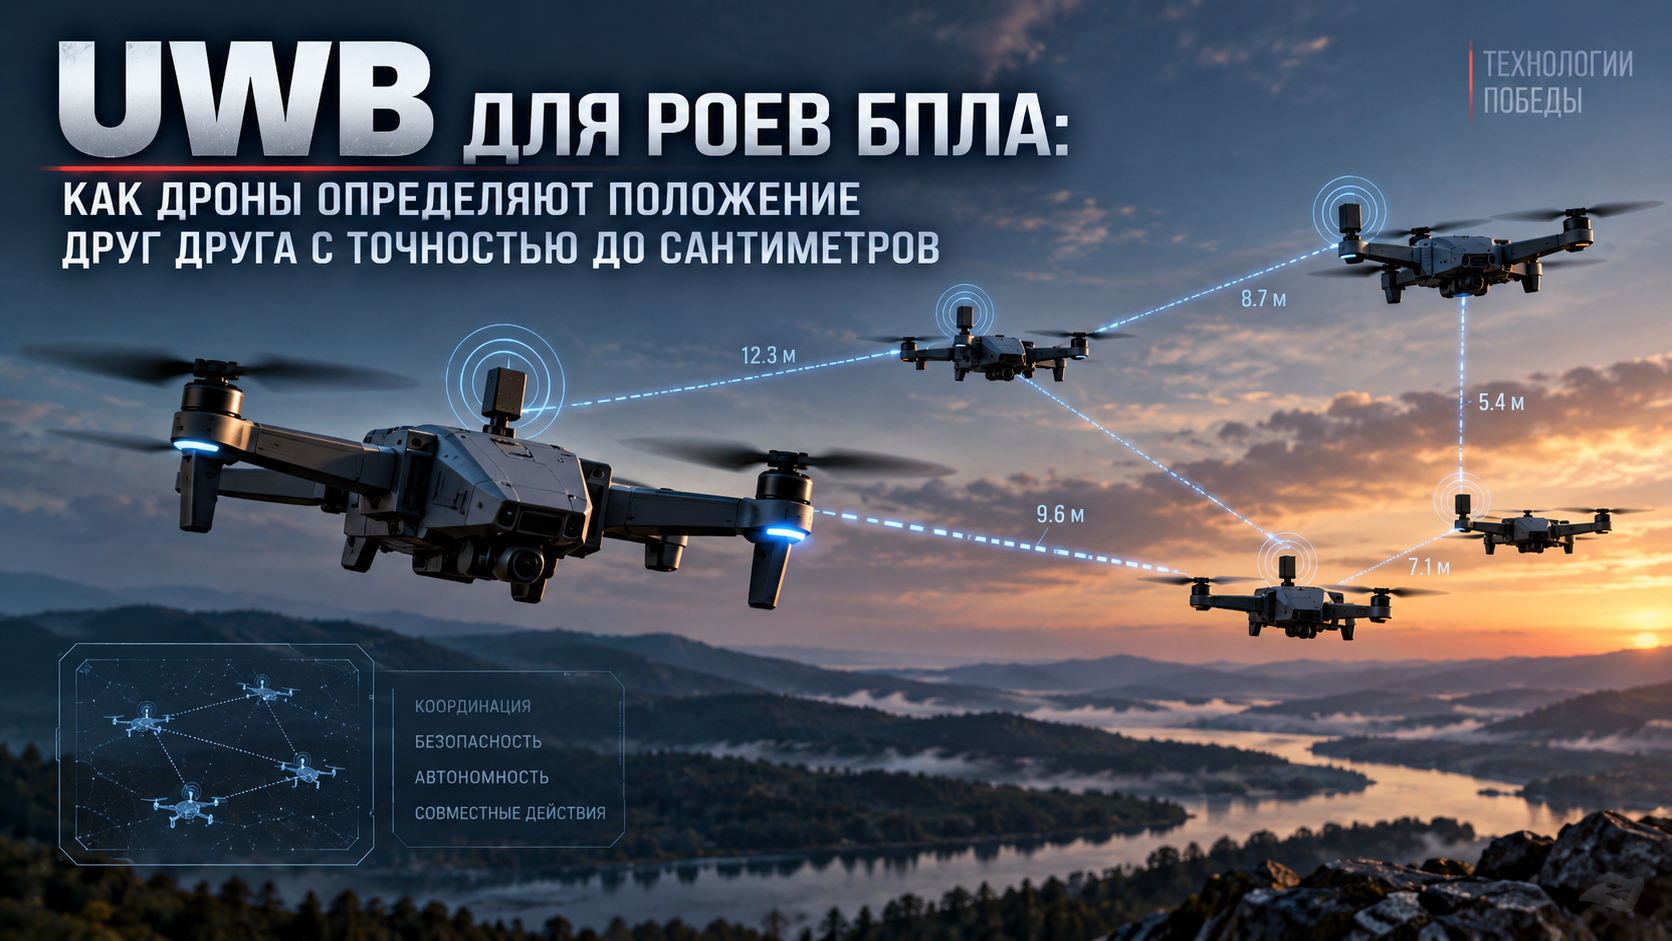
Каждый дрон, робот или автономная платформа оснащаются UWB-модулем. Вместо определения координат относительно стационарных маяков устройства постоянно измеряют расстояние друг до друга.
В результате каждый участник группы получает возможность в режиме реального времени понимать расположение соседних аппаратов.
Подобный подход позволяет:
- удерживать строй;
- автоматически соблюдать безопасную дистанцию;
- предотвращать столкновения;
- координировать коллективные действия;
- формировать пространственную модель роя.
Именно этому варианту применения UWB посвящена настоящая статья.
Сценарий третий. Высокоточная стыковка
Еще одно направление развития технологии связано с автоматической посадкой и стыковкой автономных систем.
Используя UWB, беспилотник способен с высокой точностью определить взаимное положение относительно посадочной платформы, мобильной станции обслуживания или другого робота. Такая возможность особенно востребована там, где требуется автоматическое обслуживание техники без участия человека.
Почему взаимное позиционирование становится настолько важным
Большинство современных беспилотных систем постепенно переходят от концепции одиночного аппарата к коллективной работе нескольких автономных платформ.
Один беспилотник может выполнять разведку.
Другой — строить карту окружающей среды.
Третий — выполнять транспортные задачи.
Четвертый — обеспечивать связь между участниками группы.
Эффективность подобной системы определяется не только возможностями каждого аппарата, но и качеством их взаимодействия.
Чтобы группа могла функционировать как единое целое, каждому участнику необходимо понимать, где находятся остальные.
Причем речь идет не столько о глобальных координатах, сколько о взаимном расположении.
Для принятия решений значительно важнее знать:
- кто находится рядом;
- на каком расстоянии;
- с какой скоростью изменяется дистанция;
- кто приближается;
- кто удаляется;
- каким образом изменяется пространственная конфигурация всей группы.
Именно такую информацию предоставляет технология Ultra-Wideband.
Что такое UWB
Ultra-Wideband переводится как «сверхширокополосная технология».
Название связано с использованием чрезвычайно широкой полосы радиочастот при передаче очень коротких импульсов.
В отличие от большинства беспроводных технологий, основной задачей UWB является не обмен большими объемами информации, а максимально точное определение момента прихода сигнала.
Именно поэтому технология позволяет измерять расстояние между устройствами с точностью, которая во многих случаях составляет всего несколько сантиметров.
Немного истории
Исследования сверхширокополосной передачи сигналов начались несколько десятилетий назад. Уже тогда инженеры обнаружили интересную особенность коротких радиоимпульсов — они позволяют очень точно определять время распространения сигнала.
Однако долгое время практическое применение технологии было ограничено стоимостью аппаратуры и вычислительными возможностями электронной базы.
Ситуация изменилась после появления специализированных микросхем, способных выполнять сверхточные временные измерения при небольшом энергопотреблении. Именно тогда UWB начала активно внедряться в промышленную автоматизацию, робототехнику и современные мобильные устройства.
Чем UWB отличается от привычных беспроводных технологий
На первый взгляд может показаться, что UWB — это просто еще один стандарт радиосвязи. На самом деле ее назначение принципиально отличается.
| Технология | Основное назначение |
|---|---|
| Wi-Fi | Высокоскоростная передача данных |
| Bluetooth | Подключение периферийных устройств на небольшом расстоянии |
| LoRa | Передача небольших объемов информации на большие расстояния |
| UWB | Высокоточное измерение расстояния между устройствами |
Передача данных в UWB также присутствует, однако она играет вспомогательную роль. Главная задача технологии заключается именно в измерении расстояния между двумя устройствами.
Самое распространенное заблуждение
Очень часто можно услышать утверждение, что UWB определяет координаты объекта. Это неверно.
На самом деле UWB непосредственно измеряет только одну физическую величину — расстояние между двумя устройствами.
Она не определяет направление.
Она не вычисляет координаты.
Она не строит карту помещения.
Она не является радаром.
Все эти данные появляются значительно позже, когда программное обеспечение начинает анализировать большое количество измерений, полученных одновременно от нескольких устройств.
Поэтому правильнее рассматривать UWB не как навигационную систему, а как исключительно точный электронный дальномер.
Физические основы работы UWB
В основе технологии лежит один из фундаментальных законов физики — распространение электромагнитных волн со скоростью света.
Если известно, сколько времени радиосигнал затратил на прохождение пути между двумя устройствами, то можно вычислить расстояние между ними.
Формула предельно проста:
Расстояние = Скорость распространения сигнала × Время прохождения.
На практике задача оказывается значительно сложнее. Радиосигнал распространяется практически со скоростью света — около 300 000 километров в секунду. За одну наносекунду он проходит почти тридцать сантиметров.
Следовательно, чтобы определить расстояние с точностью около 10 сантиметров, система должна измерять временные интервалы продолжительностью менее одной наносекунды.
Именно поэтому создание подобных систем стало возможным лишь после появления специализированных микросхем с чрезвычайно высокой точностью синхронизации внутренних часов.
Почему используются короткие импульсы
В отличие от большинства современных радиосистем UWB не передает длинные непрерывные пакеты информации.
Передача осуществляется с помощью очень коротких радиоимпульсов.
Такой подход дает сразу несколько преимуществ.
- Значительно проще определить точный момент прихода сигнала.
- Повышается точность измерения времени распространения.
- Снижается влияние помех.
- Уменьшается влияние отраженных сигналов.
- Несколько устройств могут работать одновременно без существенного взаимного влияния.
Именно высокая временная разрешающая способность отличает UWB от большинства других технологий беспроводной связи.
Как два устройства измеряют расстояние
Наиболее распространенным методом является технология Two-Way Ranging (TWR), что можно перевести как «двустороннее измерение расстояния».
Предположим, имеются два беспилотника — А и Б.
Первый аппарат отправляет короткий UWB-пакет.
Второй принимает его и практически мгновенно отправляет ответ.
После получения ответа первый аппарат анализирует:
- момент отправки собственного сигнала;
- момент получения ответа;
- известную задержку обработки сигнала вторым устройством.
После исключения времени обработки остается только время распространения радиосигнала между двумя аппаратами.
Зная скорость распространения радиоволн, устройство вычисляет расстояние.
При этом нет необходимости синхронизировать часы обоих устройств с абсолютной точностью. Именно поэтому метод TWR оказался столь практичным и получил широкое распространение.
Односторонние измерения
В некоторых системах применяется другой подход — One-Way Ranging.
В этом случае одно устройство только передает сигнал, а второе лишь принимает его.
Такой метод требует значительно более точной синхронизации внутренних часов всех участников системы, поэтому используется реже.
Его преимуществом является уменьшение количества радиообмена между устройствами, что особенно важно при работе большого числа участников.
Когда участников становится много
Два беспилотника — самый простой случай.
Однако реальные робототехнические системы могут состоять из десятков и даже сотен автономных аппаратов.
В такой ситуации каждый участник последовательно измеряет расстояние сразу до нескольких соседей.
В результате образуется сеть взаимных измерений.
Каждая новая дистанция становится еще одним элементом общей пространственной картины.
Чем больше независимых измерений выполняет система, тем устойчивее становится модель взаимного расположения аппаратов.
Почему UWB не определяет направление
Еще одно распространенное заблуждение связано с представлением, будто UWB способна показать направление на другой объект.
На самом деле обычный UWB-модуль знает только расстояние.
Если измерение показало двадцать метров, это означает лишь одно — второе устройство находится где-то на поверхности воображаемой сферы радиусом двадцать метров.
Где именно — технология сама по себе не знает.
Чтобы определить положение второго аппарата, необходимо объединить результаты нескольких независимых измерений.
Как из расстояний появляются координаты
Представим, что беспилотник знает расстояние сразу до четырех соседних аппаратов.
Каждое измерение ограничивает возможное положение объекта.
Если использовать только одно расстояние, возможных положений бесконечно много.
После второго измерения вариантов становится значительно меньше.
Третье и четвертое измерения позволяют определить единственное положение, удовлетворяющее всем известным расстояниям одновременно.
Именно этот процесс лежит в основе построения пространственной модели группы автономных аппаратов.
Принцип трилатерации
Математический метод определения положения объекта по известным расстояниям называется трилатерацией.
Его не следует путать с триангуляцией.
При триангуляции используются углы.
При трилатерации используются только расстояния.
Именно поэтому UWB прекрасно подходит для подобных вычислений — технология измеряет расстояния значительно точнее, чем большинство других радиосистем.
Если система располагает достаточным количеством независимых измерений, становится возможным восстановить взаимное расположение всех участников группы с высокой точностью.
Пространственная модель роя
После обработки большого количества измерений программное обеспечение формирует цифровую модель роя.
Каждый беспилотник получает информацию о взаимном расположении соседних аппаратов.
При этом не обязательно использовать глобальную систему координат.
Для большинства задач коллективного движения значительно важнее знать относительное положение участников, чем их абсолютные координаты на местности.
Именно поэтому UWB рассматривается как технология взаимного позиционирования, а не как полноценная замена спутниковой навигации.
Следующий этап начинается уже на уровне алгоритмов управления. Полученная пространственная модель используется автопилотом для удержания строя, предотвращения столкновений, согласования маневров и коллективного принятия решений. Именно эти вопросы мы подробно рассмотрим во второй части статьи.
Почему UWB становится ключевой технологией коллективной робототехники
Если посмотреть на развитие современных автономных систем, можно заметить интересную тенденцию. Основное внимание разработчиков постепенно смещается от совершенствования отдельных роботов к созданию групп машин, способных действовать согласованно.
Подобно тому как стая птиц или косяк рыб демонстрируют поведение, недоступное одиночной особи, группа автономных аппаратов способна выполнять задачи значительно эффективнее, чем каждый робот по отдельности.
Однако коллективная работа невозможна без постоянного обмена информацией о взаимном расположении участников.
Именно здесь UWB занимает особое место.
Технология не строит карту окружающего пространства и не заменяет камеры, лидары или инерциальные датчики. Она предоставляет системе одну, но исключительно важную информацию — точное расстояние между участниками группы.
На первый взгляд этого кажется недостаточно. Однако именно множество таких измерений становится фундаментом, на котором строятся более сложные алгоритмы коллективного поведения.
Современные вычислительные методы позволяют объединять результаты измерений от десятков устройств одновременно, формируя непрерывно обновляемую пространственную модель роя. По мере движения аппаратов эта модель постоянно уточняется, а каждый новый пакет данных уменьшает неопределенность в оценке взаимного положения.
Такой подход обладает важным преимуществом. Даже если отдельные измерения оказываются менее точными из-за отражений сигнала, помех или временного ухудшения условий распространения радиоволн, большое количество независимых измерений позволяет сохранить устойчивость всей системы.
Именно поэтому разработчики рассматривают UWB не как самостоятельную навигационную систему, а как один из сенсоров общей системы восприятия окружающего пространства. В современных робототехнических комплексах данные UWB объединяются с информацией от инерциальных датчиков, камер, лидаров и других средств локализации. Совместная обработка этих данных позволяет получить более надежную и точную оценку положения, чем использование любого из датчиков по отдельности.
Заключение
Ultra-Wideband — это значительно больше, чем еще один стандарт беспроводной связи. Главное достоинство технологии заключается не в передаче информации, а в способности с высокой точностью измерять расстояние между устройствами.
Именно эта особенность открыла новые возможности для коллективной робототехники. Вместо того чтобы определять только собственные координаты, автономные аппараты получают возможность постоянно оценивать взаимное расположение участников группы, формируя единую пространственную модель.
Такой подход становится основой для построения интеллектуальных роев беспилотников, автономных мобильных роботов и других распределенных робототехнических систем, где успех выполнения задачи зависит не только от возможностей отдельных машин, но и от качества их взаимодействия.
Понимание физических принципов работы UWB позволяет правильно оценить место этой технологии в современной робототехнике. Она не заменяет спутниковую навигацию, компьютерное зрение или инерциальные системы, а дополняет их, обеспечивая высокоточную информацию о взаимном положении объектов. Именно поэтому UWB уже сегодня занимает важное место в архитектуре автономных систем нового поколения и, вероятно, станет одним из ключевых элементов будущих коллективных робототехнических комплексов.