Тепловизионные камеры для FPV-дронов: полное руководство для разработчиков и инженеров
В этой серии статей подробно рассматриваются принципы работы тепловизионных камер, применяемых на FPV-дронах и других беспилотных платформах. Разбираются физические основы инфракрасного излучения, устройство микроболометрических матриц, ключевые технические характеристики, шумы и калибровка (NUC), особенности компьютерного зрения, автоматического сопровождения целей и практические рекомендации по выбору оборудования. Материал ориентирован на инженеров, разработчиков, пилотов-испытателей и всех, кто хочет глубже понять современные технологии тепловизионного зрения в беспилотной авиации.
Администратор
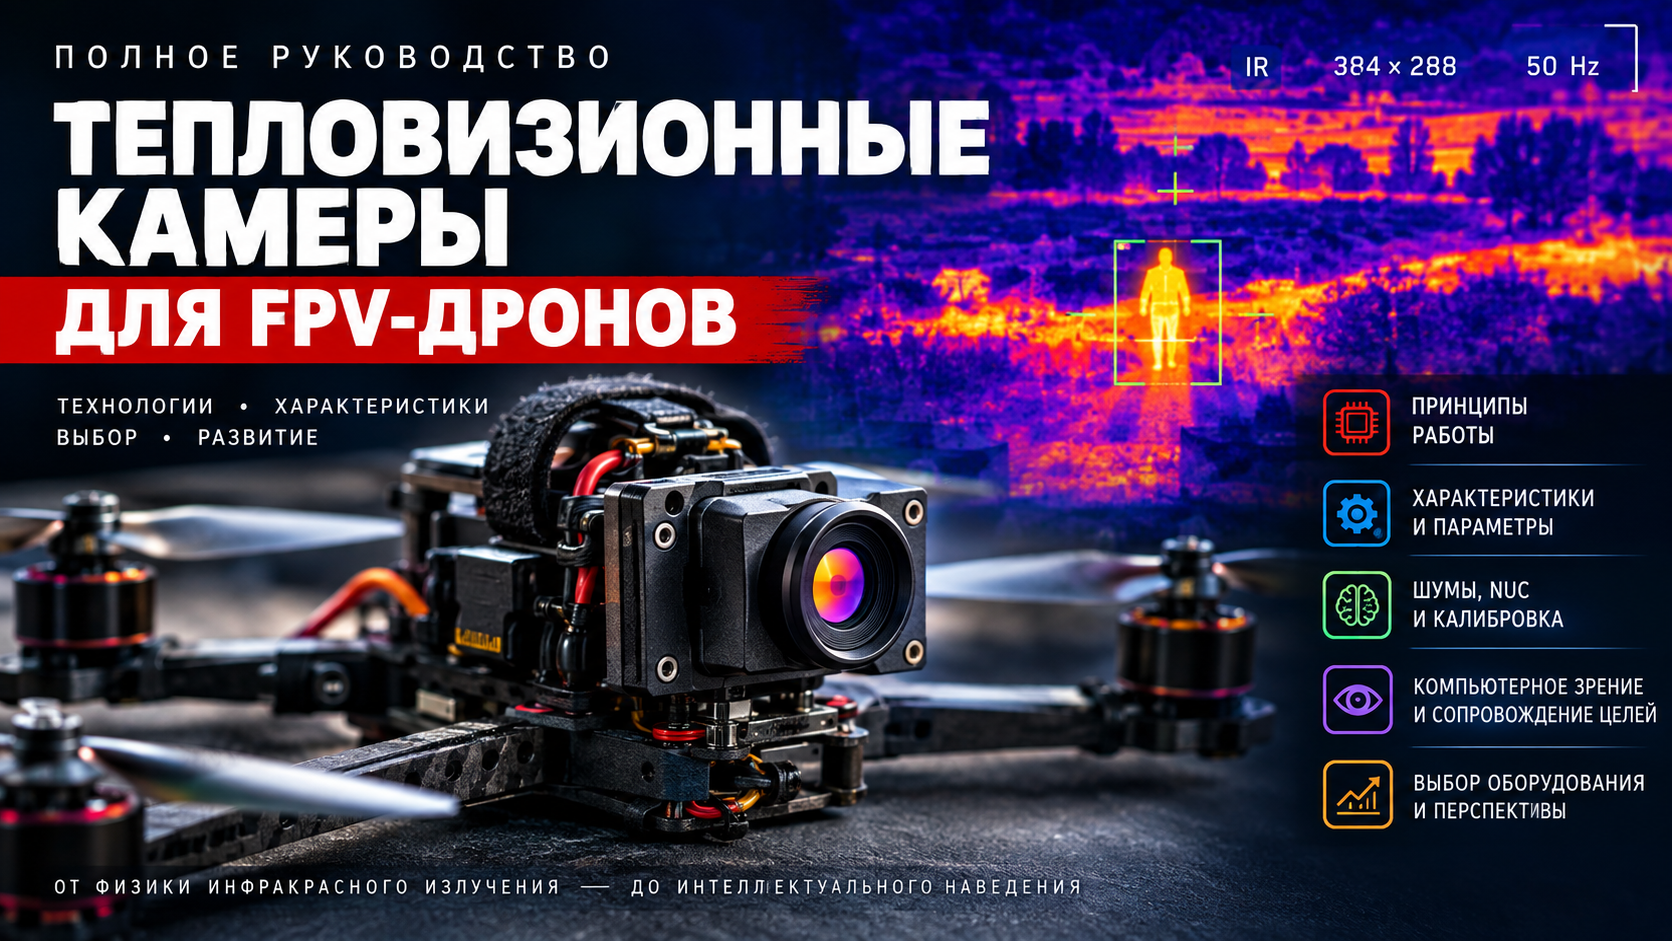
Тепловизионные камеры для FPV-дронов
Полное руководство для разработчиков и инженеров
Современные тепловизионные камеры перестали быть специализированным оборудованием исключительно для военных, спасателей и промышленных инспекторов. Сегодня они активно применяются на беспилотных платформах, позволяя выполнять полеты ночью, обнаруживать объекты при плохой видимости и использовать алгоритмы компьютерного зрения независимо от уровня освещенности.
Эта статья представляет собой инженерное руководство, в котором подробно рассматриваются устройство тепловизоров, принципы их работы, особенности выбора оборудования и влияние различных характеристик на эффективность FPV-платформ.
Содержание
- 1. Основы тепловизионных технологий
- 2. Основные характеристики камер
- 3. Шум матрицы и калибровка NUC
- 4. Компьютерное зрение и автоматическое сопровождение
- 5. Практический выбор оборудования
1. Основы тепловизионных технологий
Большинство начинающих пилотов считают, что тепловизионная камера — это разновидность прибора ночного видения. На самом деле между ними практически нет ничего общего.
Прибор ночного видения усиливает отраженный свет. Тепловизор вообще не использует видимый диапазон. Он регистрирует собственное инфракрасное излучение объектов.
Почему тепловизор работает ночью?
Для работы обычной камеры необходим свет. Тепловизору свет не нужен. Если двигатель автомобиля нагрет до 90°C, он будет отлично различим даже в полной темноте.
Диапазоны инфракрасного излучения
| Диапазон | Основное применение |
|---|---|
| SWIR | Промышленность и научные исследования |
| MWIR | Высокоточные охлаждаемые системы |
| LWIR (8–14 мкм) | Практически все современные FPV-тепловизоры |
Как устроена тепловизионная камера?
Основным элементом камеры является микроболометрическая матрица. Каждый пиксель представляет собой миниатюрный датчик температуры, который изменяет свои электрические характеристики под воздействием инфракрасного излучения. Процессор анализирует сигналы всех пикселей и формирует тепловое изображение.
2. Основные характеристики тепловизионных камер
После понимания принципов работы возникает следующий вопрос — какие характеристики действительно важны при выборе камеры для FPV-дрона? В рекламных материалах можно встретить десятки параметров, однако лишь некоторые из них оказывают существенное влияние на качество изображения и удобство эксплуатации.
Разрешение матрицы
| Разрешение | Назначение |
|---|---|
| 256×192 | Базовые системы |
| 384×288 | Оптимальный выбор |
| 640×512 | Профессиональные решения |
| 1280×1024 | Специализированные системы |
Высокое разрешение позволяет получить более детализированное изображение, однако оно не является главным критерием выбора. Увеличение количества пикселей неизбежно приводит к росту стоимости оборудования, повышению требований к вычислительным ресурсам и увеличению объема передаваемых данных.
NETD — чувствительность тепловизора
NETD (Noise Equivalent Temperature Difference) показывает минимальную разницу температур, которую способна различить камера. Чем меньше значение NETD, тем лучше тепловизор различает слабые температурные контрасты.
| NETD | Качество |
|---|---|
| менее 20 мК | Отличная чувствительность |
| 20–35 мК | Высокий уровень |
| 35–50 мК | Хороший уровень |
| более 50 мК | Бюджетные решения |
Для FPV-платформ значение NETD зачастую оказывается важнее, чем увеличение разрешения. Именно чувствительность определяет способность различать небольшие перепады температуры, например человека на фоне нагретой земли или небольшой двигатель после продолжительного полета.
Частота кадров
| Частота | Применение |
|---|---|
| 9 Гц | Наблюдение, статичные сцены |
| 25 Гц | Минимально комфортное FPV |
| 30 Гц | Хорошая плавность |
| 50–60 Гц | Оптимально для динамичных полетов |
Во время резких маневров высокая частота кадров позволяет значительно легче оценивать пространственное положение дрона и снижает ощущение рывков изображения.
Объектив
Фокусное расстояние объектива определяет угол обзора и дальность обнаружения объектов.
| Фокусное расстояние | Особенности |
|---|---|
| 6–9 мм | Широкий угол, ближние дистанции |
| 13–19 мм | Универсальное применение |
| 25–35 мм | Большие дистанции наблюдения |
Задержка видеотракта
Еще один параметр, который редко указывается в рекламных материалах, — задержка изображения. Даже современная матрица может оказаться неудобной для FPV, если обработка изображения занимает слишком много времени.
Задержка складывается из нескольких этапов:
- считывание изображения с матрицы;
- цифровая обработка;
- шумоподавление;
- коррекция NUC;
- кодирование видеопотока;
- передача сигнала.
3. Шум матрицы и калибровка NUC
Одной из главных особенностей тепловизионных камер является наличие собственного шума. Для инженеров это совершенно естественное физическое явление, однако многие пользователи впервые сталкиваются с ним только после покупки тепловизора.
Почему возникает шум?
Каждый пиксель микроболометрической матрицы сам имеет температуру. Он не только принимает инфракрасное излучение, но и излучает его. Кроме того, свою роль играют электронные усилители, аналого-цифровые преобразователи и случайные тепловые процессы внутри материала матрицы. В результате изображение никогда не бывает абсолютно однородным.
| Тип шума | Причина возникновения |
|---|---|
| Тепловой шум | Случайные тепловые процессы |
| Электронный шум | Работа усилителей и АЦП |
| Fixed Pattern Noise | Различия чувствительности пикселей |
| Горячие пиксели | Дефекты отдельных элементов матрицы |
Даже если объектив закрыть защитной крышкой, тепловизионная камера продолжит отображать небольшие различия между пикселями. Это нормальное свойство любой неохлаждаемой микроболометрической матрицы.
Что такое NUC?
NUC (Non-Uniformity Correction) — это процедура коррекции неоднородности матрицы. Со временем корпус камеры нагревается, температура сенсора изменяется, и чувствительность отдельных пикселей начинает отличаться сильнее. Без регулярной калибровки изображение постепенно теряет качество: появляются полосы, пятна и ложные тепловые структуры.
Как работает NUC?
Во многих тепловизионных камерах используется механический затвор (шторка). Через определенные интервалы времени он на короткое время закрывает объектив. Матрица наблюдает поверхность с известной температурой, после чего встроенный процессор вычисляет поправки для каждого пикселя. После завершения калибровки изображение снова становится равномерным.
Беззатворная калибровка
Современные тепловизоры все чаще используют технологию Shutterless NUC. Вместо механической шторки применяются математические модели и цифровая обработка изображения. Такой подход исключает паузы видеопотока и повышает надежность оборудования, поскольку отсутствуют движущиеся механические элементы.
4. Компьютерное зрение и автоматическое сопровождение
Современный тепловизор — это уже не просто камера. Все чаще он становится частью интеллектуальной системы технического зрения, способной автоматически обнаруживать, сопровождать и классифицировать объекты.
Почему сопровождение сложнее обнаружения?
Обнаружить объект достаточно один раз. Сопровождать его необходимо непрерывно, несмотря на изменение температуры, расстояния, погодных условий и фона. Именно поэтому автоматическое сопровождение считается одной из самых сложных задач компьютерного зрения.
| Этап обработки | Назначение |
|---|---|
| Предварительная обработка | Подавление шумов и улучшение изображения |
| Обнаружение | Поиск потенциальных объектов |
| Классификация | Определение типа объекта |
| Сопровождение | Удержание цели между кадрами |
| Прогнозирование | Расчет будущего положения объекта |
Какие признаки анализирует система?
- температурный профиль;
- контуры объекта;
- геометрические размеры;
- характер движения;
- изменение положения между кадрами;
- контраст относительно окружающего фона.
Для повышения устойчивости сопровождения современные системы используют комбинацию нейронных сетей, трекеров и алгоритмов прогнозирования движения.
Объединение нескольких сенсоров
Одним из наиболее перспективных направлений является объединение изображений сразу от нескольких источников: дневной камеры, тепловизора, инерциальной системы и других датчиков. Такой подход позволяет повысить устойчивость обнаружения и сопровождения в сложных условиях освещения и при неблагоприятной погоде.
5. Практический выбор тепловизионной камеры
При выборе оборудования не стоит ориентироваться только на максимальное разрешение. Для FPV-платформ гораздо важнее комплекс характеристик.
| Параметр | Приоритет |
|---|---|
| NETD | ★★★★★ |
| Частота кадров | ★★★★★ |
| Задержка видеотракта | ★★★★★ |
| Качество цифровой обработки | ★★★★★ |
| Разрешение | ★★★★☆ |
| Энергопотребление | ★★★★☆ |
Типичные ошибки
- выбор камеры исключительно по разрешению;
- игнорирование значения NETD;
- отсутствие информации о задержке видеотракта;
- неправильный выбор объектива;
- недооценка алгоритмов цифровой обработки изображения.
Заключение
За последние годы тепловизионные камеры прошли путь от специализированного оборудования до интеллектуальных сенсоров, объединяющих достижения оптики, микроэлектроники, цифровой обработки сигналов и искусственного интеллекта. Для разработчиков беспилотных платформ понимание особенностей микроболометрических матриц, характеристик тепловизоров и принципов работы компьютерного зрения становится важным элементом создания современных систем технического зрения. Выбирая тепловизионную камеру, следует оценивать не отдельные характеристики, а весь комплекс параметров — чувствительность, частоту кадров, задержку обработки, алгоритмы шумоподавления и возможности интеграции с другими сенсорами. Только комплексный подход позволяет получить надежную систему, способную эффективно работать в сложных условиях эксплуатации.