Как дрон ориентируется, когда GPS ошибается или пропадает
Почему беспилотнику недостаточно одного GPS, какие датчики помогают ему понимать своё положение и как EKF объединяет их данные в устойчивую навигацию.
Администратор
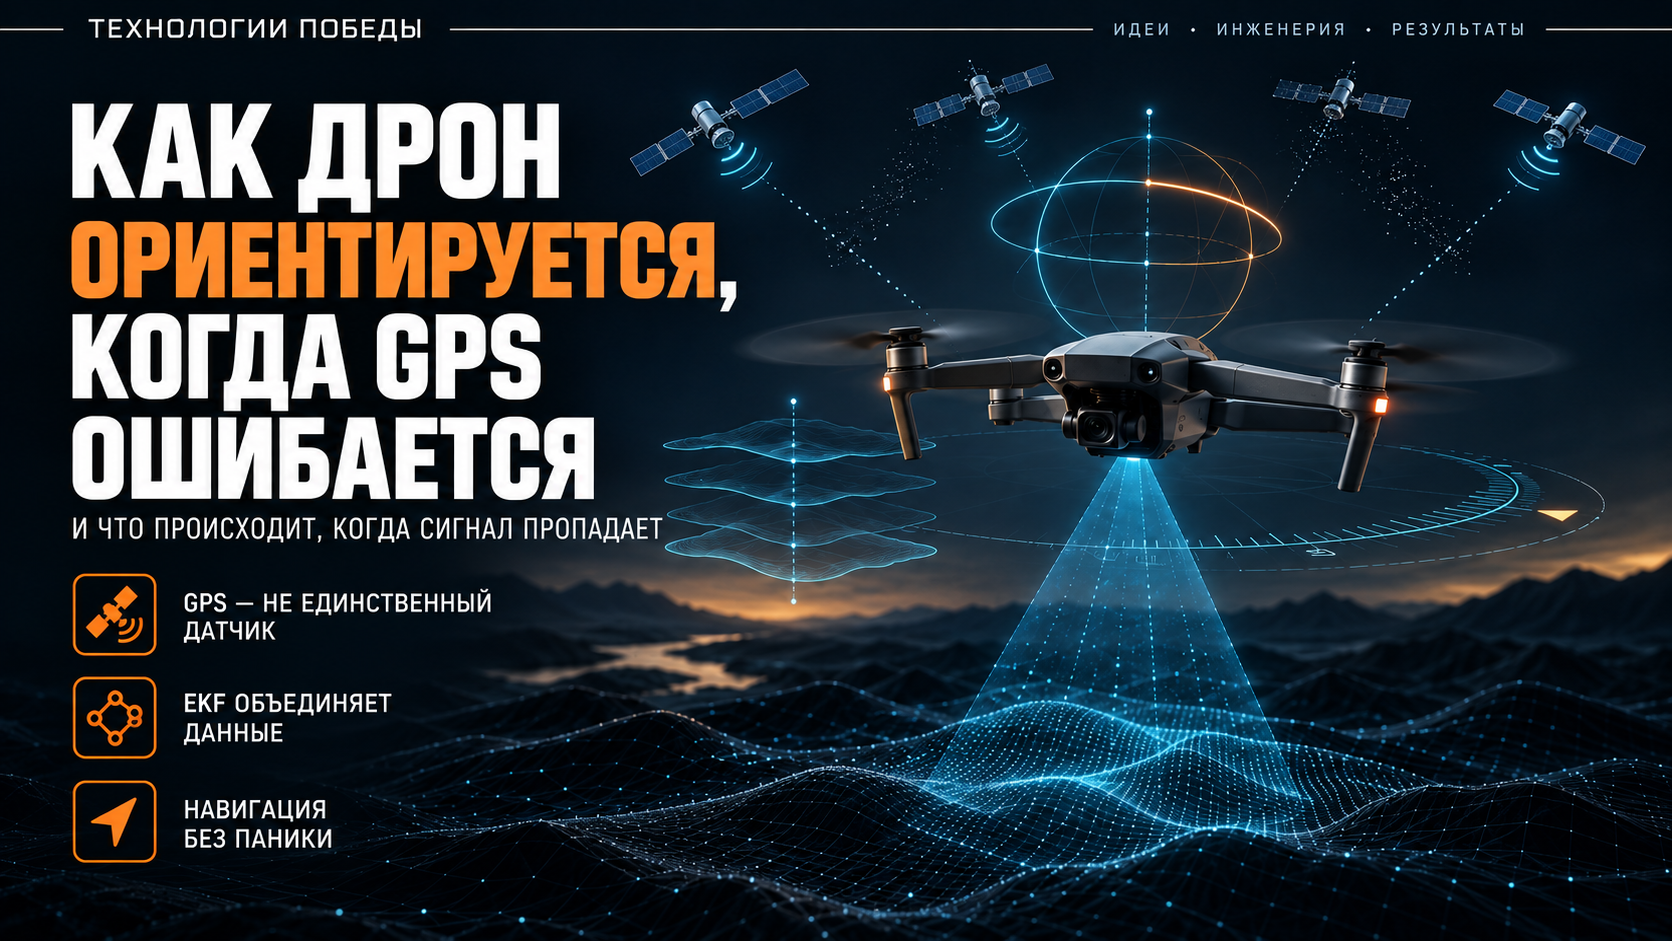
Беспилотник не «видит» своё положение по одному GPS-приёмнику. Современный автопилот сопоставляет данные спутниковой навигации, инерциальных датчиков, барометра, компаса и, при наличии, оптического потока или дальномера. Если один источник начинает ошибаться или временно недоступен, система оценивает, каким данным можно доверять.
От качества навигации зависят удержание позиции, плавность полёта, инспекция инфраструктуры и картографирование. Разберёмся, почему GPS не является единственным ответом на вопрос «где находится дрон» и какую роль в этой системе играет EKF.
Почему одного GPS недостаточно
GPS и другие глобальные навигационные спутниковые системы дают абсолютные координаты, высоту и скорость. Но точность зависит от видимости спутников, их взаимного расположения, отражений сигнала от зданий и качества приёмника.
Для устойчивого полёта автопилоту недостаточно периодически получать точку на карте. Он должен непрерывно знать ориентацию аппарата, скорость и изменение высоты. В момент порыва ветра система управления должна отреагировать быстрее, чем спутниковая навигация успеет подтвердить смещение.
Поэтому GPS — важный, но не единственный источник. Его показания постоянно сверяются с другими измерениями. Такой подход называют сенсорным объединением, или sensor fusion.
Какие датчики помогают автопилоту
| Датчик | Что измеряет | Главное ограничение |
|---|---|---|
| GNSS-приёмник | Абсолютные координаты и скорость | Зависит от спутникового сигнала |
| IMU: гироскоп и акселерометр | Угловые скорости и ускорения | Ошибки накапливаются со временем |
| Барометр | Изменение высоты по давлению | Чувствителен к погоде и потокам воздуха |
| Магнитометр | Курс относительно магнитного поля Земли | Подвержен электромагнитным помехам |
| Оптический поток | Смещение изображения поверхности | Нужны фактура, освещение и данные о высоте |
| Дальномер | Расстояние до поверхности | Рабочая дистанция ограничена моделью |
IMU: быстрый, но не абсолютный ориентир
IMU — инерциальный измерительный модуль. Гироскоп фиксирует скорость поворота вокруг осей, акселерометр — ускорения. Эти данные приходят очень часто, поэтому автопилот быстро реагирует на изменение положения.
Но небольшая погрешность при многократном суммировании превращается в дрейф. IMU хорошо показывает кратковременное движение, но без внешней коррекции не может долго и точно отвечать на вопрос, где находится аппарат.
Барометр, компас и оптический поток
Барометр помогает оценивать изменение высоты, но на него влияют погода и поток воздуха от винтов. Магнитометр даёт ориентир по курсу, однако его показания могут искажаться силовыми проводами, двигателями и металлическими деталями.
Оптический поток оценивает смещение деталей изображения между соседними кадрами. Направленная вниз камера помогает определить движение относительно поверхности. Чтобы перевести пиксели в реальное перемещение, системе обычно нужна высота — её может дать дальномер. Гладкий пол, вода, плохое освещение или однообразная поверхность уменьшают надёжность такого решения.
EKF: как система объединяет измерения
EKF, или расширенный фильтр Калмана, — алгоритм, который оценивает положение, скорость и ориентацию аппарата. Он не выбирает один «главный» датчик, а сравнивает доступные измерения с тем, что ожидает увидеть на основе предыдущего движения.
- Прогноз. По данным IMU автопилот рассчитывает, куда аппарат мог переместиться за короткий промежуток времени.
- Сверка. Система получает новые данные GNSS, барометра, компаса и других подключённых источников.
- Поправка. Если измерения согласуются с прогнозом, оценка уточняется. Если одно показание резко выбивается, его влияние уменьшается или оно временно отклоняется.
Главная ценность EKF не в том, что он делает датчики безошибочными. Он помогает не принимать каждое новое измерение на веру. Объединение данных позволяет лучше отбрасывать измерения с существенными ошибками и использовать дополнительные источники, включая оптический поток и лазерные дальномеры.
В популярных открытых автопилотах этот подход уже встроен в штатную логику: в ArduPilot основным источником оценки положения и ориентации в стабильных версиях служит EKF3, в PX4 используется EKF2. Понимать принцип полезно каждому инженеру, но менять параметры фильтра без разбора конкретных логов и документации не стоит.
Что происходит при проблемах с GPS
Потеря или ухудшение спутникового сигнала не означает, что аппарат мгновенно перестаёт понимать своё положение. Автопилот продолжает опираться на инерциальные датчики и доступные вспомогательные источники. Однако точность оценки зависит от комплектации, условий и длительности работы без абсолютной координатной привязки.
Если данные GNSS выглядят недостоверными, фильтр сопоставляет их с другими измерениями. При наличии альтернативных источников система может продолжить оценку состояния, но поведение конкретного аппарата определяют прошивка, настройки безопасности и выбранный режим полёта.
Автоматические функции не стоит считать гарантированными при проблемах с навигационными данными. Для возвращения в заранее заданную точку и других режимов обычно требуется надёжная абсолютная позиция. Безопасные сценарии нужно заранее проверять в разрешённой контролируемой среде.
Что проверить перед полётом
- Дождаться устойчивого статуса спутниковой навигации, который требует используемая платформа.
- Убедиться, что датчики откалиброваны, а контроллер надёжно закреплён и защищён от лишних вибраций.
- Проверить сообщения предполётной диагностики в наземной станции.
- Учитывать условия площадки: металлические конструкции, закрытые помещения, плохое освещение и однообразная поверхность влияют на сенсоры по-разному.
- Проверить предусмотренные производителем функции безопасности в безопасной зоне до рабочих задач.
Частые вопросы
Может ли дрон удерживать позицию без GPS?
В некоторых сценариях — да, если аппарат оснащён подходящими альтернативными датчиками и поддерживает соответствующий режим. Например, на малой высоте могут использоваться оптический поток и дальномер. Возможности зависят от платформы, условий и настройки.
Заменяет ли EKF GPS?
Нет. EKF не является датчиком и не создаёт координаты из ничего. Это алгоритм, который объединяет измерения и оценивает их достоверность.
Почему дрон может дрейфовать, хотя GPS работает?
Причина не всегда в GPS. На результат влияют качество спутникового решения, калибровка и расположение компаса, вибрации, барометр, настройки автопилота, ветер и состояние других датчиков. Диагностику следует начинать с предупреждений наземной станции и журналов полёта.
Нужно ли самостоятельно настраивать параметры EKF?
В большинстве штатных конфигураций — нет. Настройка имеет смысл после анализа конкретной проблемы, документации и логов, а проверять изменения следует в безопасной контролируемой среде.
Итоги
GPS остаётся важным источником координат, но устойчивость современного беспилотника создаёт согласованная работа нескольких сенсоров. IMU быстро фиксирует движение, барометр помогает с высотой, магнитометр — с курсом, а оптический поток и дальномер дополняют систему в подходящих условиях. EKF объединяет эти данные и не позволяет одному ошибочному измерению автоматически определить поведение аппарата.