Обучение / База знаний·Обзор·23 октября 2026 г.
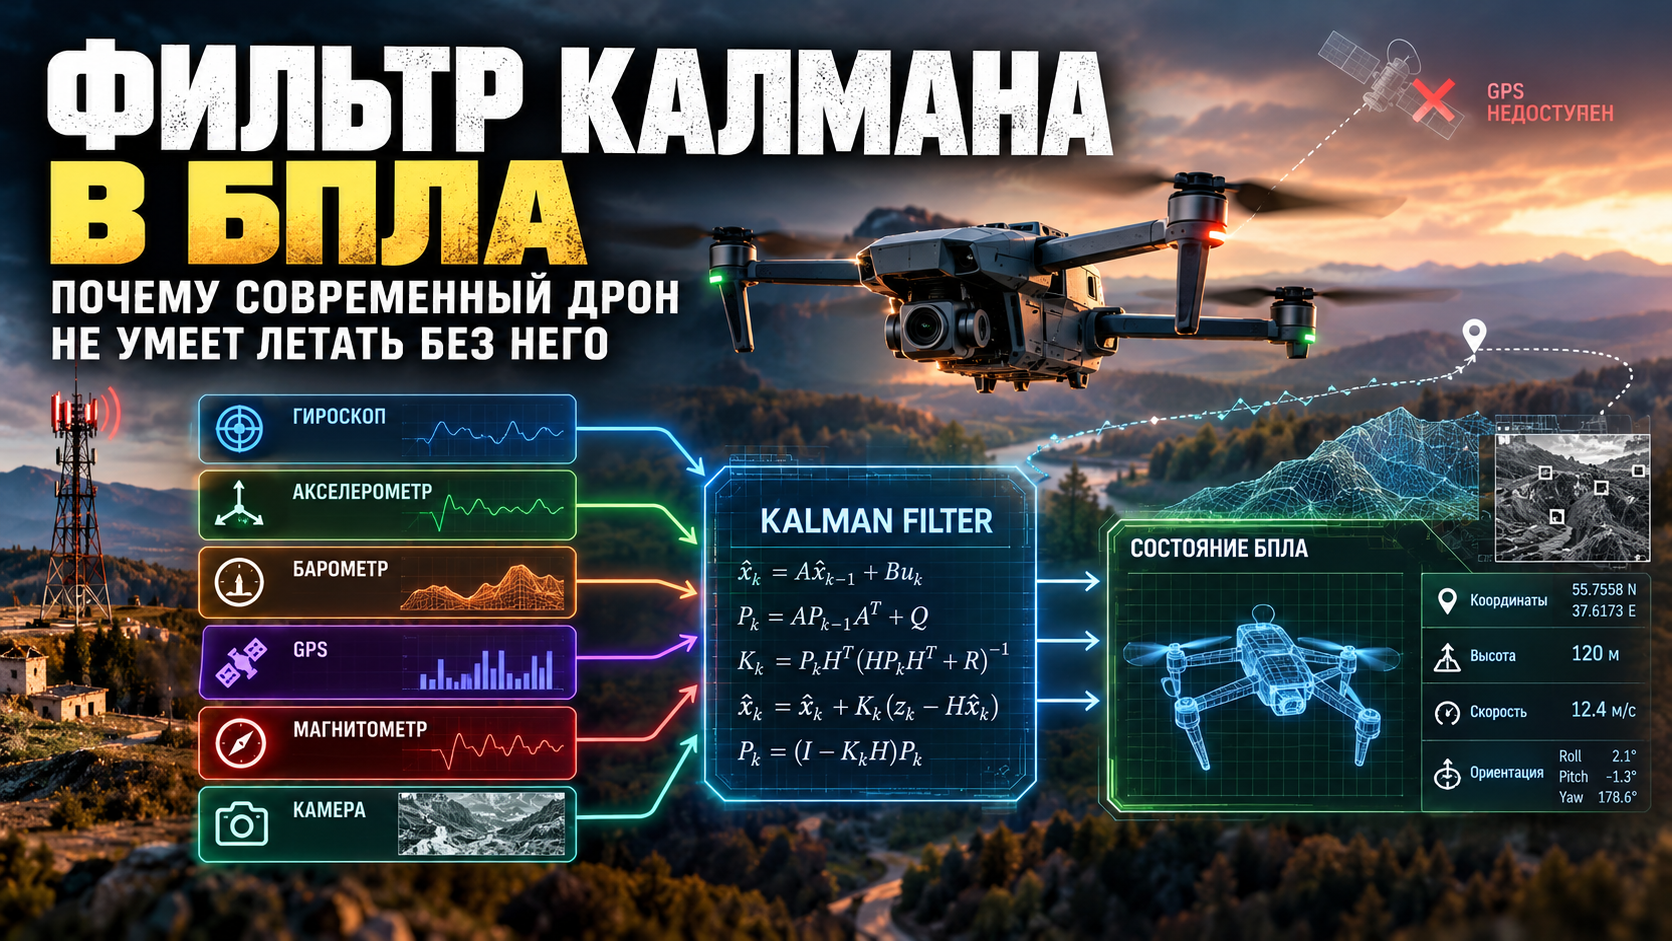
Фильтр Калмана в БПЛА: почему современный дрон не умеет летать без него
Как современный беспилотник понимает свое положение в пространстве, если каждый датчик неизбежно ошибается? Разбираем принципы работы фильтра Калмана, технологию Sensor Fusion, роль EKF3 в ArduPilot и применение алгоритма при навигации без GPS, автовозврате и автономном полете. Простым языком — о фундаментальной технологии, без которой невозможно представить современную беспилотную авиацию.