Мозги дрона: какая электроника управляет полётом и зачем нужен каждый компонент
Почему современный дрон способен самостоятельно удерживать горизонт, сохранять высоту, возвращаться домой и выполнять автоматические маршруты? Всё это обеспечивает не один полётный контроллер, а целый комплекс электронных компонентов и датчиков. В этой статье простым языком разбираем, как работают гироскоп, акселерометр, барометр, магнитометр, GPS, IMU и другие элементы бортовой электроники, а также объясняем, за что отвечает каждый из них.
Pardus · Главный редактор
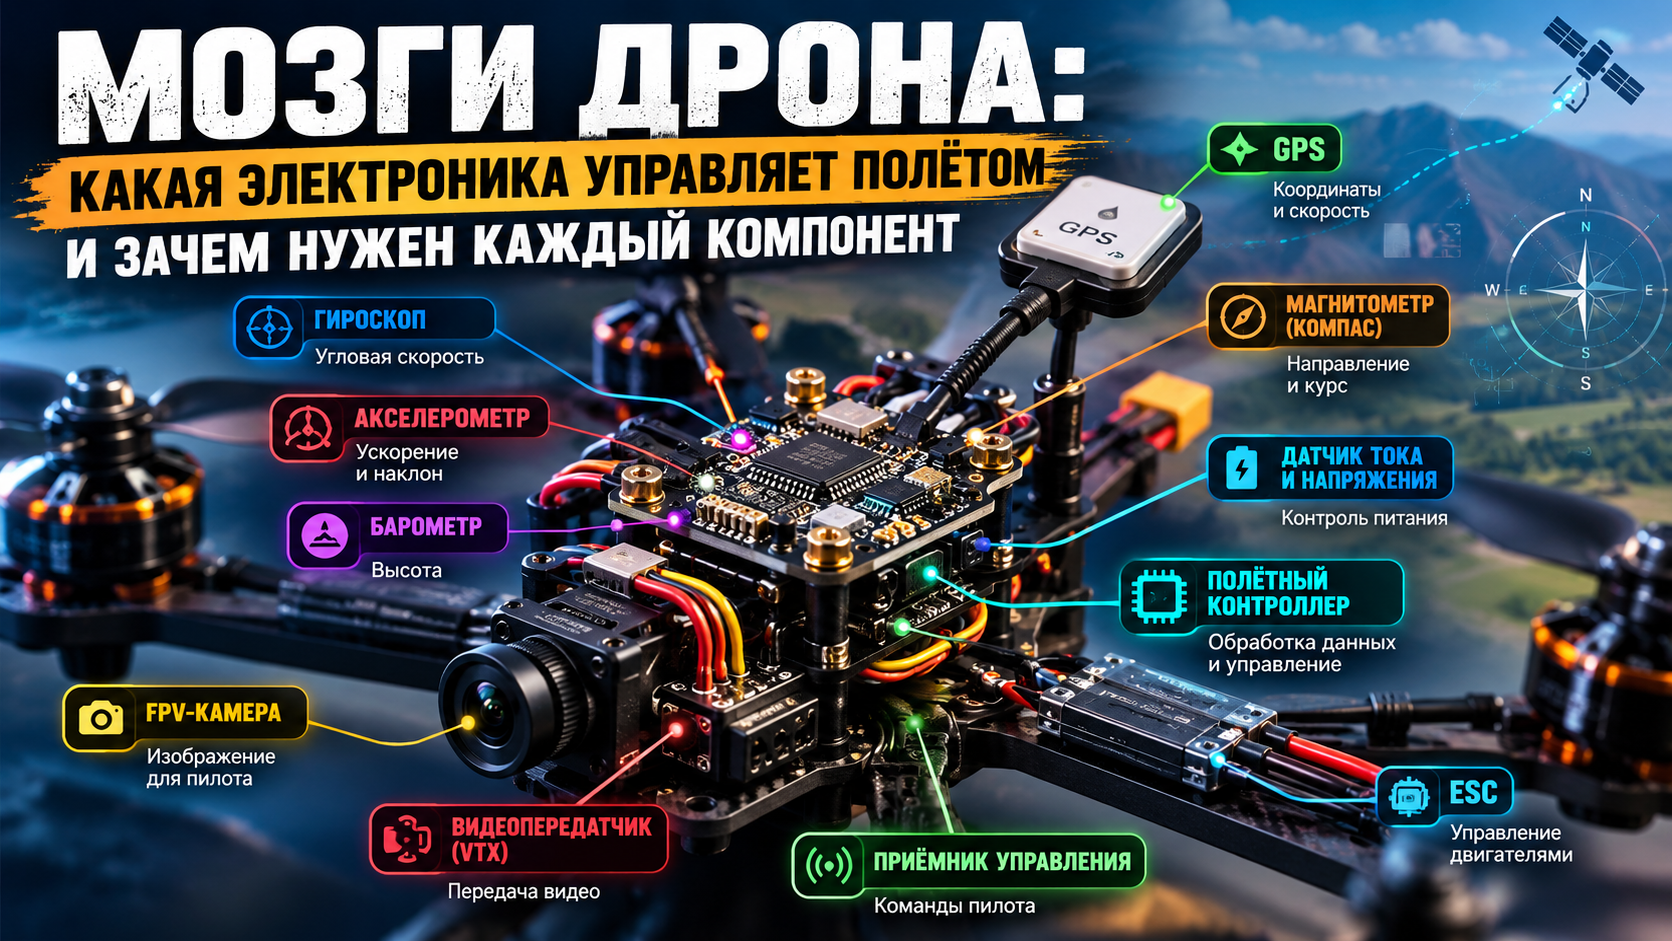
Многие считают, что мозги дрона — это небольшой полётный контроллер, установленный в центре рамы. На самом деле это лишь часть системы. Современный беспилотник способен удерживать положение в воздухе, определять высоту, понимать своё направление, выполнять автоматические маршруты и даже возвращаться домой только благодаря совместной работе нескольких электронных компонентов и датчиков.
Именно поэтому опытные пилоты говорят не о полётном контроллере, а обо всей бортовой электронике. Каждый элемент выполняет свою задачу, а автопилот объединяет всю поступающую информацию и принимает решение, как изменить обороты двигателей, чтобы аппарат продолжал безопасный полёт.
В этой статье разберём, из каких компонентов состоят «мозги» современного FPV-дрона или квадрокоптера на базе ArduPilot и PX4, зачем нужен каждый датчик и что произойдёт, если один из них начнёт работать неправильно.
Что называют мозгами дрона?
Если провести аналогию с человеком, то полётный контроллер — это мозг, а многочисленные датчики — органы чувств. Без глаз, внутреннего уха и чувства равновесия мозг не сможет понять, что происходит вокруг. Точно так же и полётный контроллер ничего не знает о положении дрона, пока не получит информацию от своих датчиков.
Именно поэтому современные автопилоты постоянно анализируют десятки параметров: скорость вращения, ускорения, давление воздуха, магнитное поле Земли, координаты GPS, напряжение аккумулятора, потребляемый ток и многое другое.
Полученные данные объединяются в единую картину, после чего автопилот рассчитывает команды для двигателей. Этот процесс повторяется сотни раз в секунду.
Полётный контроллер — центральный компьютер дрона
Полётный контроллер (Flight Controller, FC) — это основной вычислительный модуль беспилотника. Именно на нём работает прошивка Betaflight, INAV, ArduPilot или PX4.
Сам по себе контроллер практически ничего не измеряет. Его задача — максимально быстро обработать информацию, поступающую от датчиков, вычислить необходимые изменения и передать команды электронным регуляторам скорости (ESC).
От производительности контроллера зависит скорость вычислений, поддержка дополнительных функций и количество подключаемых устройств. Однако даже самый современный процессор окажется бесполезным, если датчики передают неправильные данные.
Гироскоп — главный датчик устойчивости
Именно гироскоп работает чаще остальных компонентов системы. В большинстве современных контроллеров он выполняет измерения тысячи раз в секунду.
Главное заблуждение новичков заключается в том, что гироскоп якобы показывает положение дрона в пространстве. На самом деле это неверно.
Гироскоп измеряет угловую скорость, то есть насколько быстро дрон вращается вокруг трёх осей:
- Roll — крен;
- Pitch — тангаж;
- Yaw — рыскание.
Если пилот резко наклонил квадрокоптер вправо, гироскоп мгновенно фиксирует скорость этого вращения и сообщает её полётному контроллеру.
После этого PID-регулятор рассчитывает, насколько необходимо увеличить или уменьшить обороты каждого двигателя, чтобы выполнить команду пилота или стабилизировать аппарат.
Именно благодаря гироскопу квадрокоптер не начинает бесконтрольно вращаться после любого порыва ветра.
Акселерометр — датчик ускорения и наклона
Вторым важнейшим элементом является акселерометр.
Он измеряет линейные ускорения сразу по трём осям. Однако в состоянии покоя акселерометр постоянно ощущает силу земного притяжения. Благодаря этому автопилот понимает, где находится направление «вниз».
Именно поэтому акселерометр помогает определить угол наклона аппарата относительно горизонта.
Например, если дрон стоит на столе с небольшим наклоном, акселерометр сразу покажет изменение направления силы тяжести. Полётный контроллер поймёт, что аппарат наклонён, даже если он совершенно неподвижен.
Во время активного маневрирования акселерометр начинает фиксировать не только гравитацию, но и реальные ускорения. Поэтому использовать только его для управления невозможно — появляются ошибки.
IMU — почему гироскоп и акселерометр работают вместе
Практически во всех современных полётных контроллерах гироскоп и акселерометр объединены в один модуль, который называется IMU (Inertial Measurement Unit) — инерциальный измерительный блок.
Эти два датчика постоянно дополняют друг друга.
- Гироскоп очень точно показывает скорость вращения, но со временем начинает накапливать ошибку.
- Акселерометр позволяет определить направление силы тяжести, однако плохо переносит сильные ускорения и вибрации.
Полётный контроллер объединяет информацию сразу от обоих датчиков с помощью специальных алгоритмов фильтрации. В результате получается значительно более точная оценка положения аппарата в пространстве, чем могла бы дать работа каждого датчика по отдельности.
Именно поэтому IMU считается сердцем любой современной системы управления полётом. Если данные этого блока становятся недостоверными, дрон начинает плохо удерживать горизонт, появляются дрожание, рывки, ошибки стабилизации и другие проблемы, которые пилоты часто принимают за неправильно настроенные PID-регуляторы.
Однако далеко не все органы чувств дрона находятся внутри IMU. Для определения высоты, курса и координат используются совершенно другие датчики, о которых поговорим в следующей части статьи.
Барометр — как дрон определяет высоту
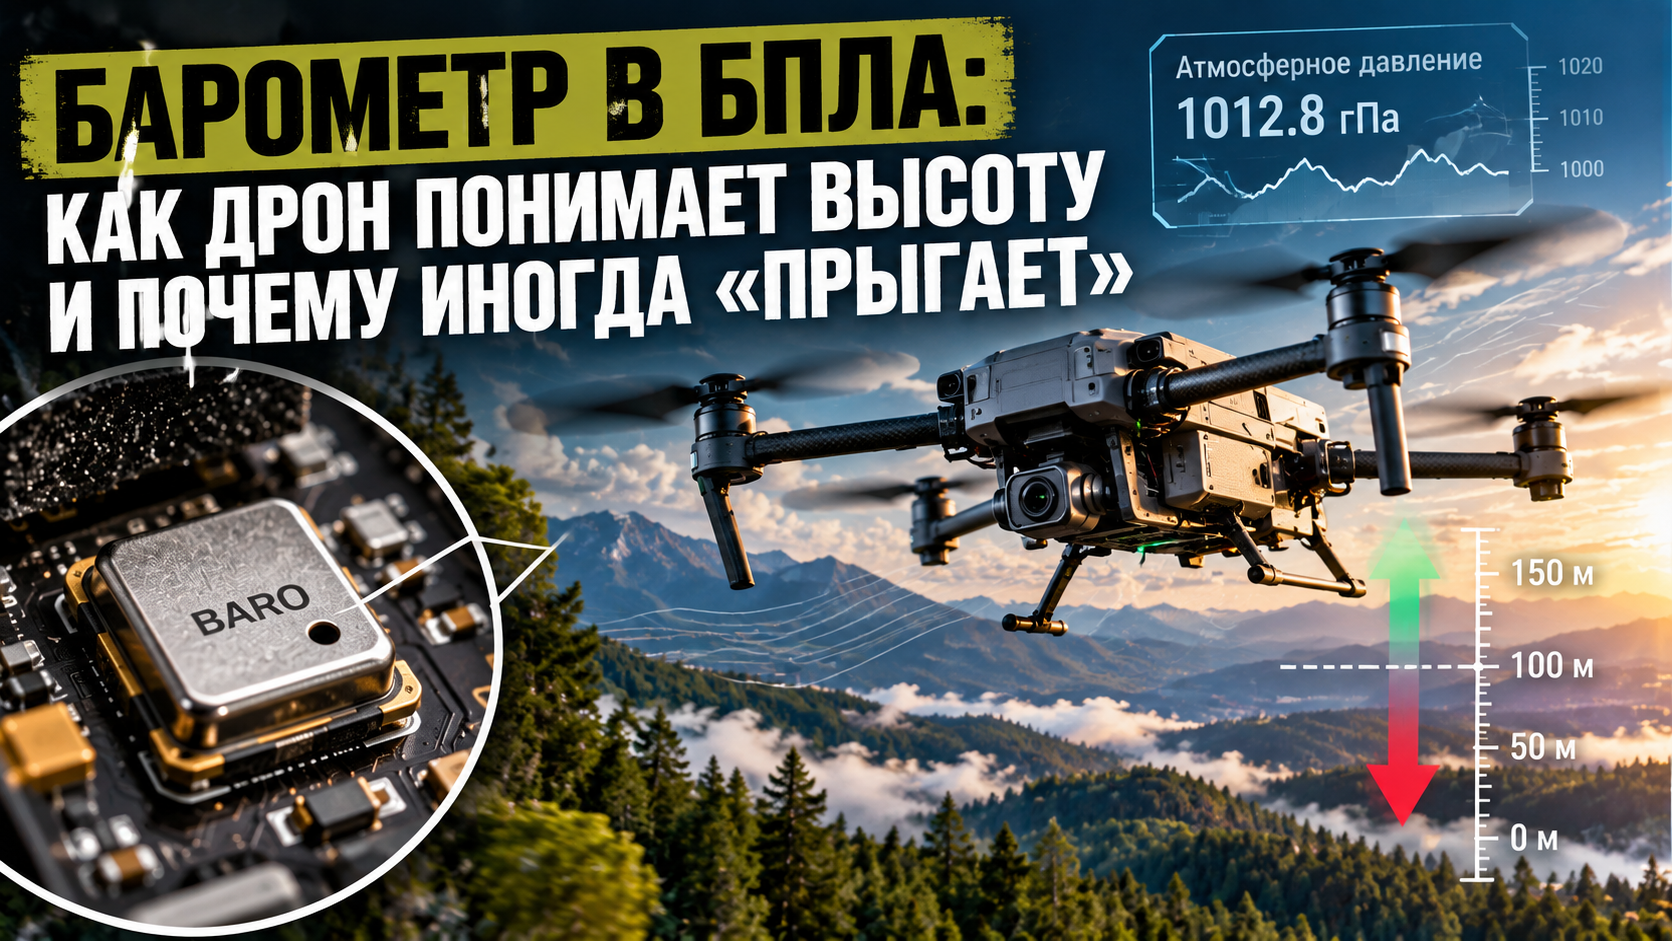
Многие считают, что высоту измеряет GPS. На самом деле в большинстве случаев основным источником информации о высоте является барометр.
Барометр измеряет атмосферное давление. Чем выше поднимается дрон, тем ниже становится давление воздуха. Зная эту зависимость, полётный контроллер достаточно точно рассчитывает изменение высоты.
Именно барометр позволяет использовать режимы удержания высоты (Altitude Hold), автоматически поддерживать заданный эшелон полёта и плавно выполнять набор или снижение.
Важно понимать, что барометр не измеряет расстояние до земли. Он оценивает изменение атмосферного давления. Поэтому его показания могут немного изменяться при резкой смене погоды, сильных воздушных потоках или неправильном размещении датчика внутри корпуса.
Именно поэтому производители автопилотов стараются защитить барометр от прямого потока воздуха, закрывая его специальной пористой пеной.
Магнитометр (компас) — как дрон понимает, где север
Магнитометр часто называют компасом, хотя это не совсем одно и то же. Компас — это функция определения направления, а магнитометр — электронный датчик, измеряющий магнитное поле Земли.
Именно магнитометр помогает автопилоту определить курс аппарата относительно сторон света.
Это особенно важно при выполнении автоматических миссий, полётах по маршруту, удержании позиции и возврате домой (RTL).
Однако магнитометр очень чувствителен к внешним помехам. Силовые провода, аккумуляторы, мощные двигатели, видеопередатчики и даже металлические элементы конструкции способны исказить магнитное поле.
Поэтому перед использованием автопилота обычно выполняют калибровку компаса. Во время этой процедуры система запоминает особенности конкретного расположения датчика и компенсирует постоянные ошибки.
На крупных беспилотниках магнитометр нередко выносят в отдельный внешний модуль, располагая его как можно дальше от силовой электроники.
GPS — глаза навигации, но не датчик ориентации
GPS-приёмник определяет координаты, скорость движения и высоту относительно спутниковой системы навигации.
При этом GPS не знает, куда направлен нос дрона.
Это ещё одно распространённое заблуждение начинающих пилотов.
Если квадрокоптер неподвижно висит в воздухе, GPS сообщает только его координаты. Определить направление аппарата он не способен.
Поэтому в большинстве автоматических режимов GPS работает совместно с магнитометром и инерциальными датчиками IMU.
Именно объединение этих данных позволяет автопилоту точно понимать своё местоположение, направление движения и выполнять сложные автономные задачи.
Датчики напряжения и тока
Кроме навигационных датчиков, автопилот постоянно контролирует состояние аккумулятора.
Для этого используются специальные датчики напряжения и тока.
Они позволяют определить:
- остаток заряда аккумулятора;
- текущее энергопотребление;
- расход ёмкости батареи;
- момент перехода в аварийный режим.
Если напряжение становится слишком низким, автопилот может предупредить пилота, ограничить мощность или автоматически начать процедуру возврата домой.
Приёмник управления
Приёмник радиоуправления нельзя назвать датчиком, однако именно через него полётный контроллер получает команды пилота.
Сегодня наиболее распространены системы ELRS и Crossfire (CRSF), обеспечивающие большую дальность связи, высокую скорость передачи данных и устойчивость к помехам.
При потере связи автопилот переходит в заранее настроенный режим Failsafe. Именно поэтому правильная настройка этого режима имеет критически важное значение для безопасности полётов.
Телеметрия
Телеметрия обеспечивает двусторонний обмен информацией между дроном и наземной станцией.
Через неё передаются координаты, скорость, напряжение аккумулятора, состояние датчиков, предупреждения автопилота и множество других параметров.
В системах ArduPilot и PX4 чаще всего используется протокол MAVLink, который позволяет оператору наблюдать практически все параметры полёта в режиме реального времени.
FPV-камера и видеопередатчик
FPV-камера и видеопередатчик (VTX) не участвуют в стабилизации полёта, однако являются важнейшей частью бортовой электроники.
Камера формирует изображение, которое передаётся через видеопередатчик на очки или монитор пилота.
Современные цифровые системы позволяют получать изображение высокой чёткости с минимальной задержкой, что значительно облегчает пилотирование.
Таким образом, к этому моменту мы познакомились практически со всеми основными компонентами, входящими в состав «мозгов» современного беспилотника. Осталось разобраться, как вся эта электроника работает как единая система и почему отказ даже одного небольшого датчика способен изменить поведение всего дрона.
Как все компоненты работают вместе
Сам по себе ни один датчик не способен полноценно управлять дроном. Только совместная работа всей электроники позволяет автопилоту понимать, что происходит с аппаратом в каждый момент времени.
Каждые несколько миллисекунд полётный контроллер получает информацию сразу от нескольких источников:
- гироскоп сообщает скорость вращения;
- акселерометр помогает определить положение относительно силы тяжести;
- барометр оценивает изменение высоты;
- магнитометр определяет направление относительно магнитного севера;
- GPS сообщает координаты и скорость;
- датчики питания контролируют состояние аккумулятора;
- приёмник управления передаёт команды пилота.
Полётный контроллер объединяет эти данные, вычисляет текущее положение дрона, после чего PID-регуляторы рассчитывают, насколько необходимо изменить обороты каждого двигателя. Затем команды передаются на ESC, а те практически мгновенно изменяют скорость вращения моторов.
Весь этот цикл повторяется сотни, а иногда и тысячи раз в секунду.
Кто за что отвечает
| Компонент | Что измеряет или делает | Основная задача |
|---|---|---|
| Гироскоп | Угловую скорость | Стабилизация полёта |
| Акселерометр | Линейное ускорение и направление силы тяжести | Определение наклона |
| Барометр | Атмосферное давление | Удержание высоты |
| Магнитометр | Магнитное поле Земли | Определение курса |
| GPS | Координаты и скорость | Навигация |
| Датчик напряжения | Напряжение аккумулятора | Контроль питания |
| Датчик тока | Потребляемый ток | Расчёт расхода энергии |
| Приёмник управления | Команды пилота | Передача управления |
| Телеметрия | Данные полёта | Связь с наземной станцией |
Самые распространённые заблуждения
Миф №1. Гироскоп показывает положение дрона.
Нет. Он измеряет только скорость вращения вокруг трёх осей.
Миф №2. Акселерометр измеряет только ускорение.
Не совсем. В состоянии покоя он также чувствует силу земного притяжения, благодаря чему помогает определить наклон аппарата.
Миф №3. GPS знает, куда направлен нос дрона.
Нет. GPS определяет координаты и скорость, но не ориентацию аппарата.
Миф №4. Барометр измеряет расстояние до земли.
Нет. Он измеряет атмосферное давление и по его изменению оценивает высоту.
Миф №5. Компас нужен всегда.
Не обязательно. В ручных режимах, таких как Acro или Stabilize, многие дроны способны летать без магнитометра. Однако для автоматических режимов полёта, навигации и возврата домой он обычно необходим.
Почему важно понимать работу датчиков
Большинство неисправностей беспилотников связано вовсе не с отказом двигателя или полётного контроллера. Гораздо чаще причиной становятся неверные показания одного из датчиков, ошибки калибровки, сильные вибрации или электромагнитные помехи.
Именно поэтому опытные пилоты при диагностике сначала проверяют состояние IMU, компаса, барометра и GPS, а уже затем начинают менять PID-регуляторы или искать проблему в прошивке.
Понимание назначения каждого элемента позволяет быстрее находить неисправности, правильно настраивать автопилот и увереннее чувствовать себя как при ручном пилотировании, так и при выполнении автоматических миссий.
Заключение
Полётный контроллер часто называют мозгом дрона, но это лишь часть правды. На самом деле «мозги» беспилотника — это целая электронная система, в которой каждый компонент выполняет свою задачу.
Гироскоп следит за вращением, акселерометр помогает определить наклон, барометр контролирует высоту, магнитометр отвечает за курс, GPS обеспечивает навигацию, а десятки других устройств помогают автопилоту принимать правильные решения.
Чем лучше пилот понимает назначение этих компонентов, тем проще ему настраивать беспилотник, устранять неисправности и использовать возможности современных автопилотов на практике.