Барометр в БПЛА: как дрон понимает высоту и почему иногда «прыгает»
Барометр — один из ключевых датчиков современного беспилотника, от которого зависит стабильное удержание высоты, работа автоматических режимов полета и безопасность посадки. В этой статье разбираем, как барометр измеряет атмосферное давление, каким образом автопилот вычисляет высоту, почему дрон может «прыгать» вверх и вниз, как на показания влияют винты, температура, погода и вибрации, а также почему современные системы объединяют данные барометра, IMU, GPS и других датчиков для максимально точной навигации.
Pardus · Главный редактор
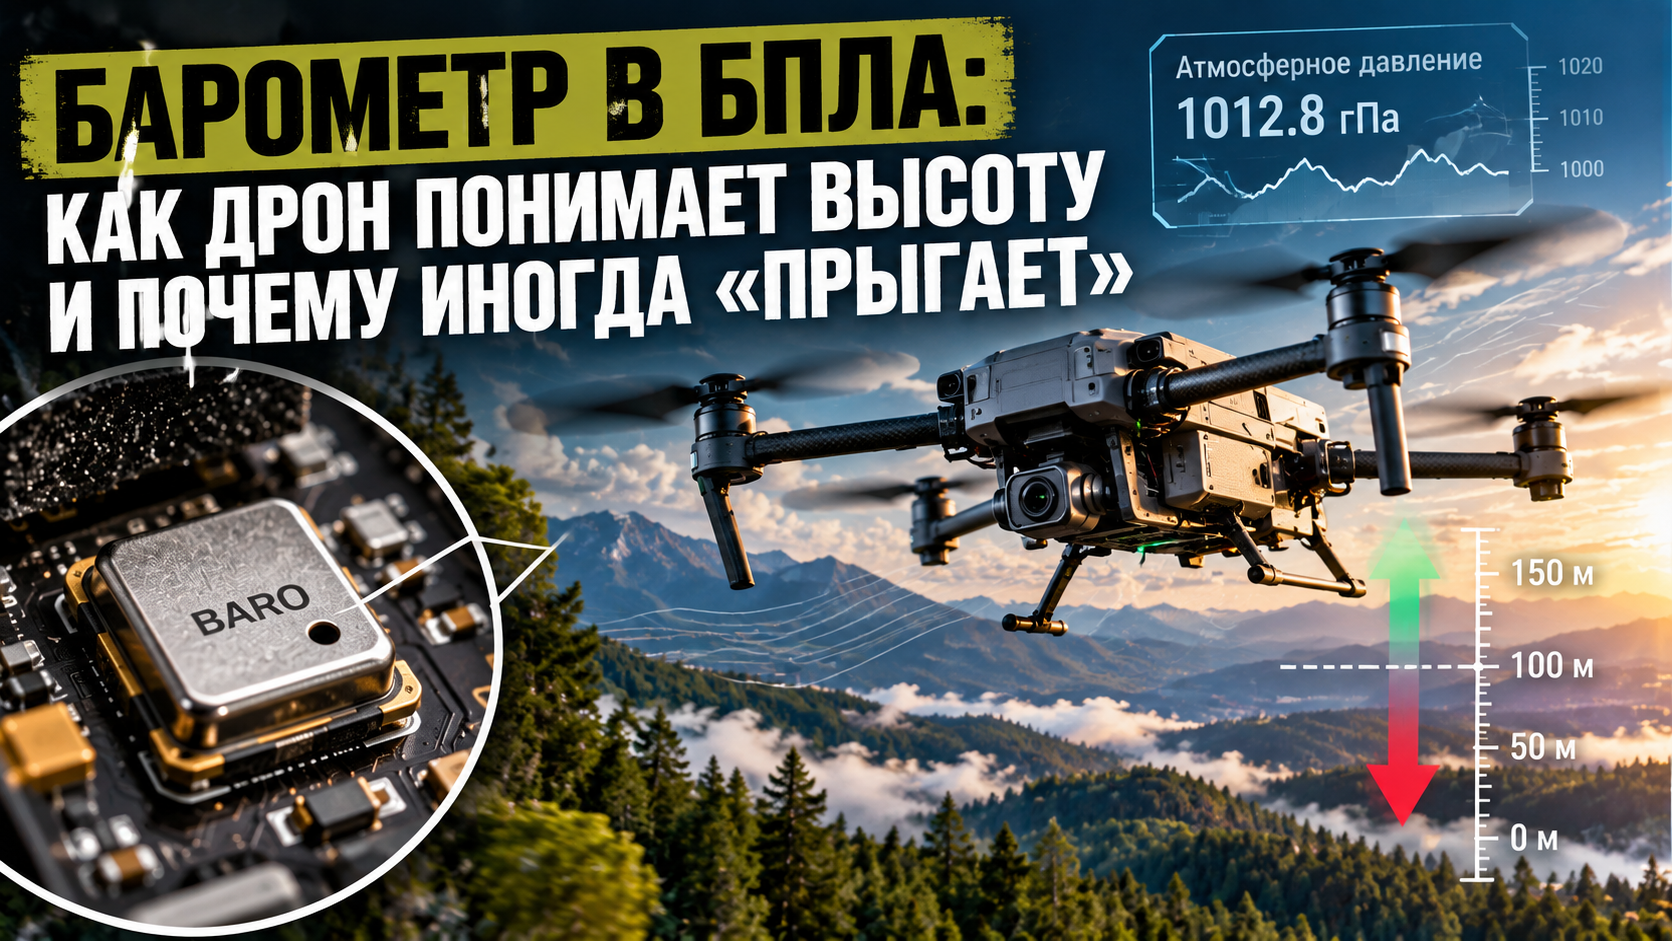
Барометр — один из самых важных и одновременно самых недооцененных датчиков современного беспилотника. Именно он помогает автопилоту удерживать заданную высоту, выполнять плавный взлет и посадку, зависать на месте и безопасно выполнять автоматические миссии. При этом большинство пилотов вспоминают о его существовании только тогда, когда дрон неожиданно начинает «прыгать» вверх и вниз или перестает точно удерживать высоту.
В интернете нередко можно встретить утверждение, что барометр измеряет высоту полета. Это распространенное заблуждение. На самом деле барометр вообще не знает, на какой высоте находится беспилотник. Он измеряет только атмосферное давление, а уже полетный контроллер, используя математические модели атмосферы и данные других датчиков, вычисляет предполагаемую высоту.
Несмотря на кажущуюся простоту, работа барометрического высотомера тесно связана с физикой атмосферы, погодными условиями, конструкцией корпуса беспилотника и даже расположением полетного контроллера внутри рамы. Именно поэтому понимание принципов его работы помогает не только лучше разобраться в устройстве БПЛА, но и быстрее находить причины нестабильного поведения аппарата.
Что такое барометр?
Барометр — это прибор, предназначенный для измерения атмосферного давления. В авиации он используется уже более ста лет. Если раньше это были механические устройства со стрелками и чувствительными металлическими мембранами, то сегодня практически все беспилотники оснащаются электронными MEMS-барометрами размером всего несколько миллиметров.
Современный барометр представляет собой высокоточный цифровой датчик, способный фиксировать даже минимальные изменения давления окружающего воздуха. Эти изменения настолько малы, что человек никак не способен их почувствовать, однако для электроники они позволяют определить изменение высоты с высокой точностью.
Барометр не измеряет высоту. Он измеряет только атмосферное давление. Высоту вычисляет автопилот, используя специальные алгоритмы.
Именно поэтому беспилотник, лежащий на столе, спустя несколько часов может показывать другую высоту, хотя фактически не двигался ни на сантиметр. Причина проста — изменилось атмосферное давление из-за погоды.
Почему давление зависит от высоты?
Чтобы понять принцип работы барометра, достаточно представить себе атмосферу как огромный столб воздуха. Воздух имеет массу, а значит оказывает давление на все предметы, находящиеся на поверхности Земли.
Чем выше поднимается беспилотник, тем меньше воздуха остается над ним. Соответственно уменьшается и давление. Именно эту физическую закономерность используют все авиационные высотомеры — от легких квадрокоптеров до пассажирских самолетов.
За условную норму принято атмосферное давление 1013,25 гПа (или 101325 Па) на уровне моря. По мере набора высоты оно постепенно уменьшается. При этом зависимость нелинейна: чем выше поднимается аппарат, тем медленнее изменяется давление.
На первый взгляд изменения кажутся ничтожными. Однако современные MEMS-датчики способны фиксировать изменения давления менее одного паскаля. Такой чувствительности достаточно, чтобы определить изменение высоты в пределах нескольких сантиметров при благоприятных условиях.
Разница давления всего в несколько десятых гектопаскаля уже соответствует изменению высоты примерно на один-два метра. Именно поэтому даже слабый поток воздуха или резкое изменение температуры могут заметно повлиять на показания барометра.
Как устроен современный барометр?
Практически все современные полетные контроллеры используют MEMS-барометры (Micro-Electro-Mechanical Systems). Несмотря на миниатюрные размеры, внутри такого чипа находится сложная микромеханическая конструкция, изготовленная по технологиям, аналогичным производству процессоров.
Основным чувствительным элементом является тончайшая кремниевая мембрана. Под воздействием атмосферного давления она изгибается на микроскопические величины — настолько малые, что их невозможно увидеть даже под обычным микроскопом.
Изменение формы мембраны фиксируется электронной схемой и преобразуется в цифровое значение давления. Далее информация по внутренней шине передается полетному контроллеру, где уже используется алгоритмами навигации.
Весь этот процесс занимает тысячные доли секунды и повторяется десятки, а иногда и сотни раз в секунду. Благодаря этому автопилот практически мгновенно реагирует на изменение высоты.
Какие барометры используются в современных БПЛА?
В большинстве современных полетных контроллеров устанавливаются цифровые барометрические датчики компаний Bosch, Infineon и TE Connectivity. Они отличаются высокой точностью, малым энергопотреблением и компактными размерами.
В бюджетных контроллерах обычно используется один барометр, тогда как профессиональные системы управления полетом оснащаются двумя или даже тремя независимыми датчиками. Такое резервирование значительно повышает надежность работы автопилота.
Например, если один из датчиков начинает выдавать показания, существенно отличающиеся от остальных, программное обеспечение может автоматически исключить его из расчетов, продолжив использовать исправные источники информации.
Именно поэтому профессиональные автопилоты семейства Pixhawk широко применяются в промышленных, исследовательских и специализированных беспилотных системах, где надежность навигации имеет критическое значение.
Как автопилот использует барометр?
После включения питания полетный контроллер измеряет текущее атмосферное давление и принимает его за исходную точку отсчета. Поэтому сразу после загрузки системы высота обычно отображается как ноль, независимо от того, находится ли беспилотник на берегу моря, на крыше здания или на вершине холма.
Во время полета барометр непрерывно измеряет давление окружающего воздуха. На основании изменения этого давления автопилот вычисляет, насколько аппарат поднялся или опустился относительно точки старта.
Полученные данные используются практически во всех автоматических режимах полета: удержании высоты, зависании, возврате домой, автоматическом взлете и посадке, а также при выполнении автономных полетных миссий.
Однако современные системы управления никогда не полагаются только на показания барометра. Любые измерения содержат ошибки, поэтому данные постоянно сравниваются с информацией, поступающей от инерциальной навигационной системы, спутникового приемника, лазерного или ультразвукового дальномера и других датчиков.
Барометр является одним из основных источников информации о вертикальном перемещении беспилотника, но сам по себе не способен обеспечить абсолютно точное определение высоты. Для этого современные автопилоты используют сразу несколько датчиков, объединяя их данные в единую навигационную систему.
Почему дрон начинает «прыгать» по высоте?
Если пилот впервые сталкивается с тем, что беспилотник самопроизвольно поднимается или опускается на несколько десятков сантиметров, а иногда и на несколько метров, первой мыслью обычно становится неисправность автопилота или двигателя. На практике же во многих случаях причиной оказывается именно барометр.
Сам датчик редко выходит из строя. Гораздо чаще он получает некорректные данные из-за условий, в которых работает. Для барометра важно не только качество самого сенсора, но и то, какой воздух его окружает. Если давление рядом с датчиком начинает изменяться не из-за изменения высоты, а по другим причинам, автопилот воспринимает это как реальный набор или потерю высоты.
Воздушный поток от пропеллеров
Самый распространенный источник ошибок — воздушные потоки, создаваемые винтами. Во время работы пропеллеры формируют зоны повышенного и пониженного давления вокруг корпуса беспилотника. Если этот поток попадает непосредственно к барометру, его показания начинают изменяться, хотя аппарат может вообще не двигаться по вертикали.
Автопилот воспринимает уменьшение давления как набор высоты и снижает тягу двигателей. Через мгновение давление возвращается к норме, и система, наоборот, увеличивает тягу. Так появляются характерные колебания высоты, которые пилоты называют «прыжками» или «раскачкой».
Барометр стараются размещать в той части корпуса, где влияние воздушных потоков минимально.
Почему над барометром часто устанавливают пористую пенку?
Если разобрать большинство современных полетных контроллеров, можно заметить небольшой кусочек черной пористой пены, закрывающий барометр. Некоторые пользователи ошибочно считают, что она нужна для защиты от пыли.
На самом деле ее основная задача совершенно другая. Пенка работает как своеобразный воздушный фильтр, сглаживая быстрые перепады давления. Она свободно пропускает воздух, но не позволяет резким потокам непосредственно воздействовать на чувствительную мембрану датчика.
Благодаря этому барометр реагирует на реальные изменения атмосферного давления, а не на турбулентность, возникающую рядом с винтами.
После ее снятия точность удержания высоты может заметно ухудшиться, особенно на мощных квадрокоптерах и гексакоптерах.
Герметичный корпус — не всегда преимущество
Желание защитить электронику от влаги и пыли иногда приводит к неожиданным последствиям. Если полетный контроллер установлен в полностью герметичном корпусе, давление внутри него перестает быстро изменяться вместе с атмосферным.
В результате после быстрого набора или снижения высоты давление внутри корпуса начинает «отставать» от давления снаружи. Автопилот получает запаздывающую информацию и может неправильно оценивать вертикальное положение аппарата.
Поэтому в профессиональных конструкциях обычно предусматривают небольшие вентиляционные отверстия, которые позволяют воздуху медленно выравнивать давление, не создавая сильных потоков возле самого датчика.
Температура также влияет на точность
Любой электронный датчик чувствителен к температуре. Современные барометры имеют встроенную температурную компенсацию, однако полностью устранить влияние нагрева невозможно.
После включения питания микросхемы начинают постепенно нагреваться. Сам полетный контроллер выделяет тепло, рядом находятся стабилизаторы напряжения, процессор, радиомодемы и другие компоненты. Все это изменяет температурный режим барометра.
Именно поэтому многие автопилоты рекомендуют не выполнять взлет сразу после подачи питания. Несколько минут ожидания позволяют температуре внутри корпуса стабилизироваться, а показаниям барометра — стать более точными.
Солнце и погода
Даже прямые солнечные лучи способны повлиять на работу барометра. Если корпус беспилотника долго находится под солнцем, температура внутри постепенно повышается. После взлета набегающий поток воздуха начинает быстро охлаждать аппарат, что также отражается на показаниях датчика.
Кроме того, атмосферное давление постоянно меняется из-за погодных процессов. При прохождении циклона оно снижается, при антициклоне — повышается. Эти изменения происходят медленно и практически незаметны человеку, но высокочувствительный барометр фиксирует их без труда.
Именно поэтому беспилотник, который утром показывал нулевую высоту после включения, вечером может отображать несколько метров отклонения, даже если все это время лежал на одном месте.
Влияние вибраций
Барометр измеряет давление при помощи тончайшей кремниевой мембраны. Хотя она рассчитана на работу в условиях полета, сильные вибрации могут ухудшать качество измерений.
Источником вибраций чаще всего становятся поврежденные пропеллеры, разбалансированные моторы, деформированная рама или плохо закрепленный полетный контроллер. В результате показания датчика становятся более шумными, а алгоритм удержания высоты начинает работать менее стабильно.
Именно поэтому качественная балансировка винтов важна не только для снижения нагрузки на двигатели, но и для повышения точности всей навигационной системы.
Почему GPS не может заменить барометр?
Иногда можно услышать мнение, что при наличии спутниковой навигации барометр становится ненужным. На практике это далеко не так.
Горизонтальные координаты GPS определяются достаточно точно, однако с высотой ситуация значительно сложнее. Вертикальная погрешность спутниковой навигации обычно в несколько раз больше горизонтальной и может достигать нескольких метров даже при хорошем сигнале.
Для удержания квадрокоптера на одной высоте такой точности недостаточно. Если бы автопилот ориентировался только на GPS, аппарат постоянно поднимался бы и опускался вслед за ошибками спутниковых измерений.
Барометр, наоборот, очень точно фиксирует даже небольшие изменения высоты, хотя и не способен определить абсолютную отметку над уровнем моря с высокой точностью. Именно поэтому эти два источника информации прекрасно дополняют друг друга.
Как автопилот определяет настоящую высоту?
Если бы полетный контроллер использовал только барометр, удержание высоты было бы значительно менее стабильным. Любой порыв ветра, изменение температуры или воздушный поток от пропеллеров могли бы привести к ошибкам в измерениях.
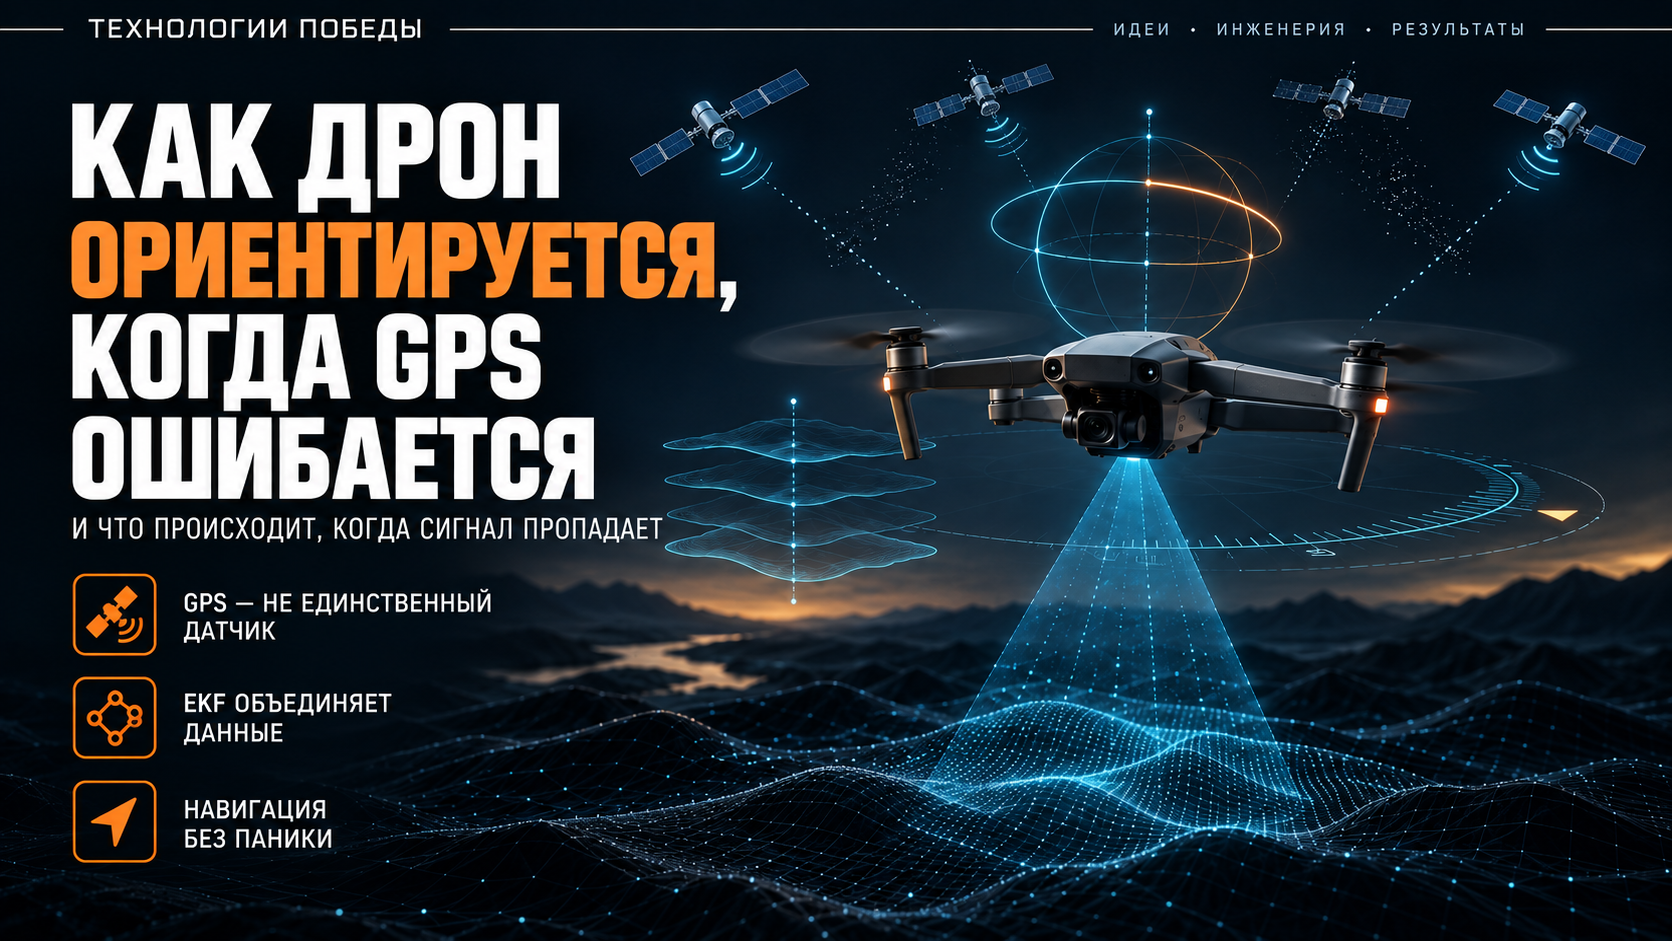
Поэтому современные автопилоты используют принцип объединения данных сразу от нескольких независимых источников информации. Такой подход называется слиянием данных (Sensor Fusion).
В ArduPilot и PX4 за это отвечает алгоритм EKF (Extended Kalman Filter) — расширенный фильтр Калмана. Его задача заключается не в том, чтобы выбрать «лучший» датчик, а в том, чтобы объединить их показания в единую математическую модель полета.
Каждый датчик имеет свои сильные и слабые стороны:
- Барометр очень точно определяет изменение высоты, но чувствителен к изменению давления.
- IMU мгновенно реагирует на ускорения и изменение положения аппарата, однако накопленная ошибка постепенно увеличивается.
- GPS хорошо определяет абсолютные координаты, но имеет сравнительно большую погрешность по высоте.
- Лазерный или ультразвуковой дальномер обеспечивает очень точное измерение расстояния до поверхности, но работает только на небольшой высоте.
Фильтр EKF постоянно сравнивает данные всех датчиков между собой. Если один из источников начинает выдавать информацию, противоречащую остальным, алгоритм автоматически снижает доверие к его показаниям и увеличивает вес более надежных измерений.
Ни один датчик не считается абсолютно точным. Надежная навигация достигается только благодаря объединению информации сразу из нескольких независимых источников.
Почему рядом с землей используются дополнительные датчики?
Барометр хорошо работает на любой высоте, однако во время взлета и посадки требования к точности значительно возрастают. Ошибка даже в несколько десятков сантиметров может привести к жесткому касанию поверхности или преждевременному отключению двигателей.
Поэтому многие современные беспилотники дополнительно используют лазерные, лидарные или ультразвуковые дальномеры. В отличие от барометра они измеряют не атмосферное давление, а фактическое расстояние до земли.
Когда аппарат находится на небольшой высоте, автопилот постепенно начинает больше доверять дальномеру. По мере набора высоты его влияние уменьшается, а основными источниками информации снова становятся барометр, IMU и спутниковая навигация.
Как правильно устанавливать полетный контроллер?
Даже самый качественный барометр не сможет обеспечить стабильную работу, если полетный контроллер установлен неправильно. При проектировании беспилотника важно учитывать несколько простых правил.
- Не размещайте контроллер непосредственно под воздушным потоком от пропеллеров.
- Не закрывайте барометр герметичными наклейками, клеем или герметиком.
- Не снимайте защитную пористую пенку, установленную производителем.
- Избегайте установки рядом с сильно нагревающимися элементами — регуляторами оборотов, силовыми преобразователями и передатчиками высокой мощности.
- Используйте виброизоляцию, если конструкция беспилотника создает значительные механические колебания.
Соблюдение этих рекомендаций позволяет значительно повысить стабильность удержания высоты без каких-либо изменений программного обеспечения.
Можно ли увидеть проблемы барометра в логах?
Да. Одним из главных преимуществ современных автопилотов является подробная запись параметров полета. После завершения миссии пилот может проанализировать лог и определить, что происходило с беспилотником в каждый момент времени.
Если барометр начинает работать нестабильно, это обычно проявляется в виде резких скачков расчетной высоты, неожиданных изменений вертикальной скорости или предупреждений EKF о расхождении данных различных датчиков.
Именно поэтому опытные инженеры редко пытаются определить причину проблемы «на глаз». Намного эффективнее изучить журнал полета и найти момент, когда измерения перестали соответствовать реальному поведению аппарата.
Распространенные ошибки пилотов
На практике проблемы с удержанием высоты далеко не всегда связаны с неисправностью электроники. Значительная часть ошибок возникает из-за неправильной эксплуатации беспилотника.
- Взлет сразу после включения питания, когда температура датчиков еще не стабилизировалась.
- Удаление защитной пенки с барометра во время ремонта.
- Установка полетного контроллера в зоне сильного воздушного потока.
- Использование поврежденных или плохо сбалансированных пропеллеров.
- Игнорирование сильных вибраций рамы.
- Ожидание того, что GPS сможет полностью заменить барометр.
Во многих случаях устранение этих причин полностью решает проблему без замены каких-либо компонентов.
Итоги
Барометр — один из ключевых элементов навигационной системы современного беспилотника. Несмотря на небольшие размеры, именно он обеспечивает точное определение изменения высоты и помогает автопилоту выполнять большинство автоматических режимов полета.
При этом важно помнить, что барометр не измеряет высоту напрямую. Он определяет только атмосферное давление, а вычисление высоты выполняет полетный контроллер, используя математические модели и данные других датчиков.
Именно поэтому стабильность полета зависит не только от качества самого барометра, но и от правильной конструкции беспилотника, расположения полетного контроллера, уровня вибраций, температуры, погодных условий и корректной работы алгоритмов навигации.
Современные автопилоты давно перестали полагаться на какой-либо один датчик. Объединяя информацию от барометра, инерциальной навигационной системы, спутниковых приемников и дальномеров, они способны с высокой точностью определять положение аппарата даже в сложных условиях полета.
Если беспилотник неожиданно начинает «прыгать» по высоте, не спешите менять барометр. Гораздо чаще причина кроется в воздушных потоках, вибрациях, нагреве, неправильной установке полетного контроллера или ошибках эксплуатации. Комплексная диагностика почти всегда оказывается эффективнее простой замены датчика.