Создаем аналог Mavic своими руками: открытая платформа вместо закрытой экосистемы
Можно ли сегодня собрать компактный цифровой квадрокоптер, сопоставимый по удобству управления с DJI Mavic, используя доступные комплектующие и открытое программное обеспечение? Разбираем архитектуру современного STAB-дрона, выбираем ключевые компоненты и объясняем, почему открытые инженерные решения становятся реальной альтернативой закрытым коммерческим платформам.
Pardus · Главный редактор
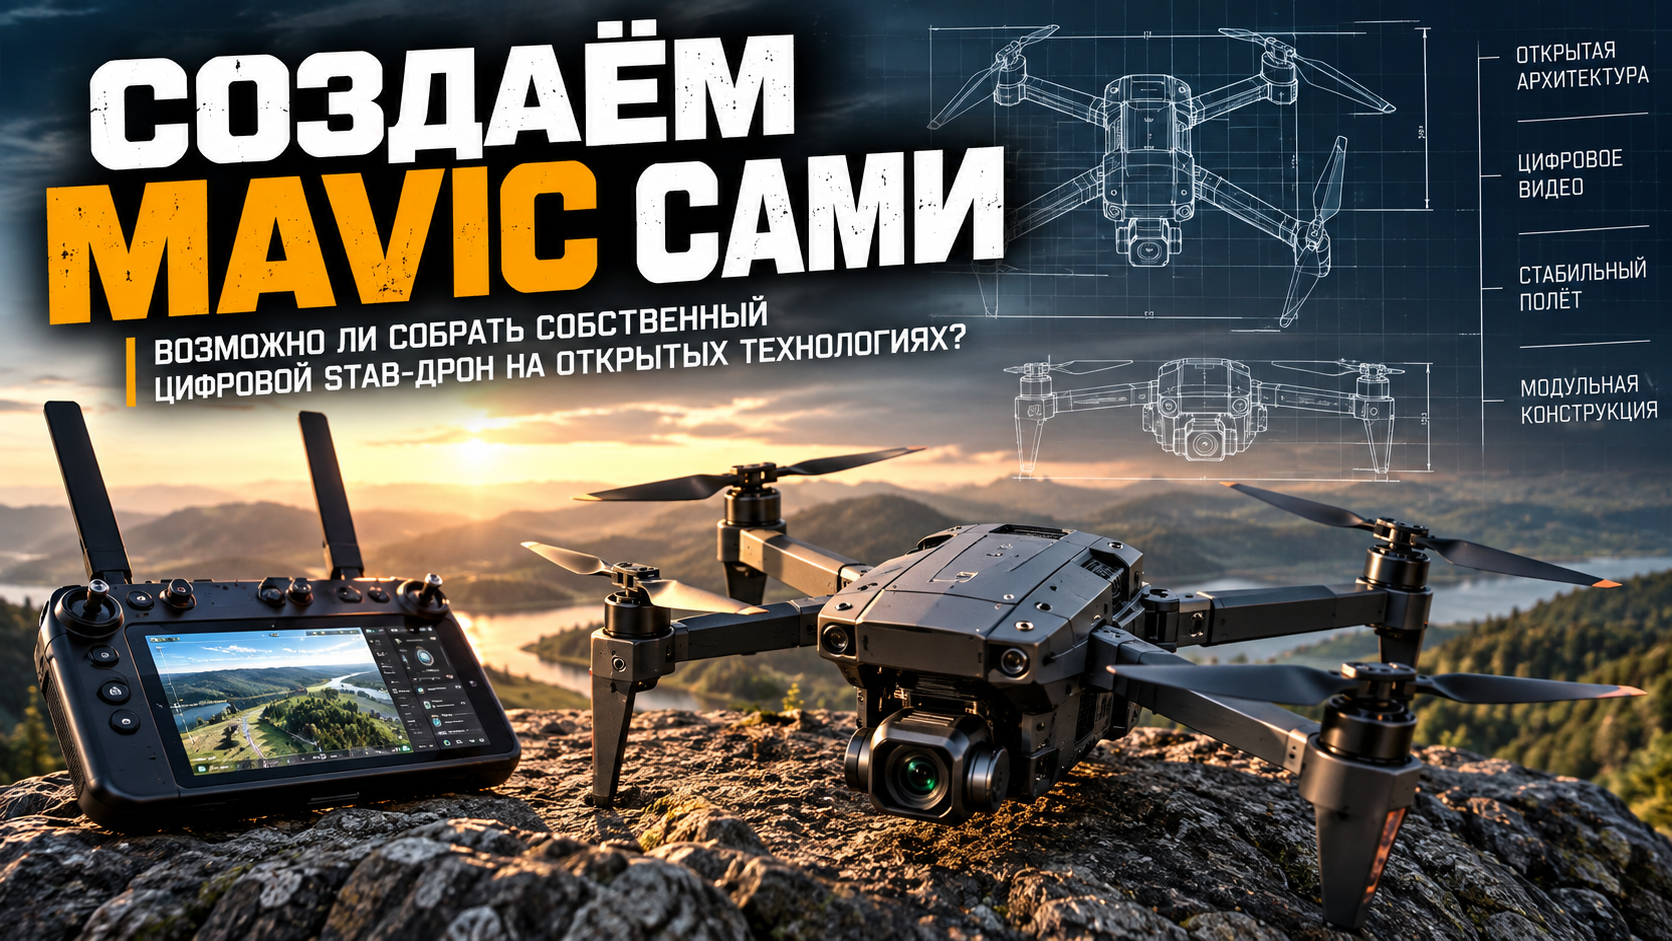
Создаем современный цифровой STAB-дрон: определяем архитектуру
Каждый, кто хоть раз летал на DJI Mavic, знает главное ощущение от этого аппарата — достал из рюкзака, включил пульт и полетел. Не нужно подключать видеоприемник, настраивать радиомодем, запускать отдельную телеметрию или думать о совместимости оборудования. Все работает как единая система.
Именно поэтому большинство разработчиков, начиная собственный проект, ставят перед собой неверную цель — сделать «копию Mavic». На самом деле повторять конкретную модель нет никакого смысла. Гораздо правильнее понять, какие инженерные решения сделали ее настолько удобной, и реализовать их на современной открытой платформе.
Нашей целью станет компактный STAB-дрон со следующими характеристиками:
- цифровая передача видео высокой четкости;
- один пульт управления;
- автоматическое удержание позиции;
- удержание высоты;
- автоматический возврат домой;
- стабилизированный подвес камеры;
- открытая программная архитектура;
- возможность установки различных камер и полезной нагрузки.
Любой современный квадрокоптер состоит из нескольких независимых подсистем.
Система связи

↓

Автопилот

↓

Навигация

↓

Силовая установка

↓

Подвес

↓

Камера

↓

Питание
Если хотя бы одна из этих подсистем подобрана неправильно, получить аппарат уровня современных коммерческих платформ уже не получится.
Поэтому мы будем собирать квадрокоптер именно как единую систему, постепенно выбирая оптимальные комплектующие для каждого узла.
В качестве программной основы сразу выбираем ArduPilot. Сегодня это наиболее зрелая открытая платформа для управления беспилотными летательными аппаратами. Она поддерживает автоматические режимы полета, интеллектуальную стабилизацию, работу с подвесами, цифровую телеметрию, MAVLink и огромное количество совместимого оборудования.
Следующий шаг — выбор системы связи. Именно она определяет, насколько удобно будет управлять дроном. В отличие от большинства любительских проектов, где используются отдельные радиопульт, видеопередатчик и телеметрия, мы будем ориентироваться на единый цифровой канал, объединяющий управление, HD-видео и обмен данными.
После выбора системы связи останется подобрать автопилот, навигацию, двигатели, регуляторы скорости, подвес, аккумулятор и силовую электронику. Далее мы подробно рассмотрим каждый из этих узлов, предложим конкретные модели оборудования и объясним, почему именно они являются оптимальным выбором для современного цифрового STAB-дрона.
Выбираем комплектующие: от системы связи до силовой установки
При сборке современного STAB-дрона необходимо соблюдать правильную последовательность выбора оборудования. Большинство разработчиков начинают с двигателей или рамы, однако это ошибка. Сначала необходимо выбрать систему связи, затем автопилот, после этого навигацию и только потом силовую установку. Именно такой подход позволяет избежать проблем с совместимостью оборудования.
1. Система связи
Система связи — самый важный компонент всего проекта. Именно она отвечает за управление дроном, передачу цифрового видео, телеметрию и управление подвесом.
Мы рекомендуем:
- SIYI HM30 — оптимальный выбор для большинства проектов. Обеспечивает цифровое HD-видео, передачу данных и хорошо интегрируется с ArduPilot.
- Herelink V2 — профессиональное решение с отличной интеграцией и стабильной работой.
- SIYI MK15 — если необходима наземная станция с большим экраном и расширенными возможностями.
Наш выбор — SIYI HM30. Эта система сочетает хорошую дальность связи, небольшую задержку, поддержку MAVLink и простую интеграцию с автопилотом.
2. Автопилот
Автопилот управляет всеми системами квадрокоптера и объединяет в единую сеть навигацию, силовую установку, подвес и телеметрию.
Мы рекомендуем:
- Matek H743 Mini — лучший выбор по соотношению цена/возможности.
- Holybro Pixhawk 6C Mini — более промышленное исполнение.
- Cube Orange+ — профессиональный вариант с резервированием.
Наш выбор — Matek H743 Mini.
3. Навигация
Современный STAB-дрон должен уверенно удерживать позицию даже при сильном ветре. Для этого необходим качественный спутниковый приемник.
Мы рекомендуем:
- Holybro M10 GPS;
- Matek M10Q-5883;
- CUAV NEO 3 Pro.
Все три модуля поддерживают GPS, Galileo, BeiDou и ГЛОНАСС.
Наш выбор — Holybro M10 GPS.
4. Двигатели
Для STAB-дрона важна эффективность, а не максимальная скорость.
Мы рекомендуем:
- T-Motor MN3110 KV780;
- Sunnysky V3110 KV700;
- BrotherHobby Avenger 3110.
Оптимальное питание — LiPo 6S, пропеллеры — 9 дюймов.
Наш выбор — T-Motor MN3110 KV780.
5. ESC
Регуляторы скорости должны иметь запас по току и поддерживать современные цифровые протоколы управления.
Мы рекомендуем:
- Hobbywing XRotor 45A;
- T-Motor Alpha 60A;
- любые качественные ESC с прошивкой AM32.
Наш выбор — Hobbywing XRotor 45A.
6. Пропеллеры
Для получения плавного и тихого полета лучше использовать качественные карбоновые или композитные пропеллеры.
Мы рекомендуем:
- Gemfan 9045;
- HQProp 9×4.7;
- T-Motor Carbon 9".
Наш выбор — HQProp 9×4.7.
7. Аккумулятор
Оптимальной конфигурацией является аккумулятор LiPo 6S емкостью 6000–8000 мА·ч. Он обеспечивает хороший баланс между временем полета и массой аппарата.
К этому моменту у нас уже выбраны все основные компоненты будущего квадрокоптера. Осталось подобрать подвес, камеру, систему питания и правильно объединить все оборудование в единую цифровую платформу.
Камера, подвес, питание и рама — именно они превращают квадрокоптер в рабочий инструмент
Если система связи и автопилот определяют возможности квадрокоптера, то камера, подвес и питание определяют, насколько удобно им пользоваться. Именно на этих узлах чаще всего экономят, а затем получают трясущееся изображение, короткое время полета и постоянные проблемы с надежностью.
1. Камера
Не стоит привязывать конструкцию к одной камере. Лучше сразу предусмотреть возможность быстрой замены полезной нагрузки под конкретную задачу.
Мы рекомендуем три варианта:
- SIYI A8 Mini — дневная камера с хорошим качеством изображения.
- SIYI ZR10 — камера с оптическим зумом для наблюдения.
- SIYI ZT6 Mini — комбинированная камера с тепловизором.
Наш выбор — SIYI A8 Mini. Для большинства задач она обеспечивает отличное качество изображения при небольшом весе.
2. Подвес
Даже идеально настроенный автопилот не сможет обеспечить плавную картинку без качественного подвеса. Именно подвес компенсирует крены, тангаж и рыскание аппарата.
Мы рекомендуем:
- SIYI A8 Mini Gimbal — если используется камера SIYI.
- Gremsy Pixy U — профессиональный легкий подвес.
- Viewpro Mini — универсальный вариант для различных камер.
Наш выбор — подвес, совместимый с выбранной камерой. Это избавит от проблем с интеграцией и управлением.
3. Система питания
Надежное питание — залог стабильной работы всей электроники.
Необходимые компоненты:
- LiPo 6S 6000–8000 мА·ч;
- силовая плата (PDB) с датчиком тока;
- BEC 5 В для автопилота и периферии;
- BEC 12 В (при необходимости для камеры или подвеса);
- разъем XT60 или XT90;
- качественные силиконовые провода AWG12–16.
Все силовые соединения должны выполняться с запасом по току. Это повысит надежность и снизит нагрев проводки.
4. Рама
Поскольку готовой конструкции, полностью отвечающей нашим требованиям, сегодня практически нет, мы рекомендуем разработать собственную складную раму.
Основные требования:
- диагональ под 9-дюймовые пропеллеры;
- складные лучи;
- верхнее расположение аккумулятора;
- нижнее крепление подвеса;
- защищенный отсек электроники;
- быстрая замена лучей;
- удобный доступ к автопилоту и проводке.
Материалом может служить карбон толщиной 3–4 мм для лучей и 2 мм для центральных пластин. Это обеспечит высокую жесткость конструкции при умеренной массе.
5. Дополнительное оборудование
Чтобы аппарат был действительно готов к эксплуатации, стоит сразу установить:
- зуммер для поиска после посадки;
- яркие навигационные огни;
- датчик напряжения и тока;
- модуль записи логов;
- быстросъемные крепления полезной нагрузки;
- качественные антенны для системы связи.
После установки этих компонентов аппарат практически готов к первому запуску. Осталось правильно подключить оборудование, настроить ArduPilot, выполнить калибровку всех датчиков и провести первые испытательные полеты. В заключительной части статьи мы соберем итоговую спецификацию, приведем ориентировочную стоимость проекта и покажем, что в результате получится полноценная открытая альтернатива коммерческим STAB-дронам.
Итоговая конфигурация и с чего начать сборку
Если бы нам сегодня пришлось собирать современный цифровой STAB-дрон с нуля, не оглядываясь на уже имеющееся оборудование, мы выбрали бы следующую конфигурацию. Она не является единственно правильной, но хорошо сбалансирована по стоимости, надежности и возможностям дальнейшей модернизации.
| Узел | Наш выбор |
|---|---|
| Система связи | SIYI HM30 |
| Автопилот | Matek H743 Mini |
| Прошивка | ArduPilot |
| Наземное ПО | Mission Planner + QGroundControl |
| GPS | Holybro M10 GPS |
| Двигатели | T-Motor MN3110 KV780 |
| ESC | Hobbywing XRotor 45A |
| Пропеллеры | HQProp 9×4.7 |
| Аккумулятор | LiPo 6S 7000 мА·ч |
| Камера | SIYI A8 Mini |
| Подвес | Совместимый подвес SIYI |
| Рама | Собственная складная конструкция |
Что еще потребуется
- PDB с датчиком тока;
- BEC 5 В;
- при необходимости BEC 12 В;
- XT60 или XT90;
- качественные силиконовые провода;
- GPS-мачта;
- комплект запасных пропеллеров;
- антивибрационная площадка под автопилот;
- держатели антенн;
- навигационные огни;
- зуммер поиска модели.
Порядок сборки
- Спроектировать и изготовить раму.
- Установить двигатели и ESC.
- Собрать силовую часть и систему питания.
- Установить автопилот на виброизоляцию.
- Подключить GPS, компас и датчик тока.
- Установить цифровую систему связи.
- Смонтировать подвес и камеру.
- Загрузить ArduPilot.
- Выполнить полную калибровку всех датчиков.
- Настроить режимы полета и провести первые испытания.
Это только начало проекта
На этом сборка не заканчивается. После первых полетов начинается самая интересная часть — настройка. Именно она превращает набор качественных комплектующих в аппарат, которым действительно приятно управлять. Настройка фильтрации вибраций, PID-регуляторов, параметров удержания позиции и подвеса потребует времени, но именно она определит итоговое качество полета.
В дальнейшем платформу можно развивать практически без ограничений: установить лидар для точного удержания высоты, систему визуальной навигации без GPS, вычислительный модуль с искусственным интеллектом, тепловизионную камеру, систему автоматического сопровождения объектов или дополнительные каналы связи. Благодаря открытой архитектуре модернизация не требует замены всего квадрокоптера — достаточно заменить или добавить нужный модуль.
Именно в этом мы видим главное преимущество открытых беспилотных платформ. Вместо покупки нового аппарата при появлении очередной модели можно постепенно развивать уже существующую систему, сохраняя совместимость оборудования и полный контроль над программным обеспечением. Такой подход требует больше инженерной работы, но в итоге позволяет получить квадрокоптер, который полностью соответствует вашим задачам, а не ограничениям производителя.