Фильтр Калмана в БПЛА: почему современный дрон не умеет летать без него
Как современный беспилотник понимает свое положение в пространстве, если каждый датчик неизбежно ошибается? Разбираем принципы работы фильтра Калмана, технологию Sensor Fusion, роль EKF3 в ArduPilot и применение алгоритма при навигации без GPS, автовозврате и автономном полете. Простым языком — о фундаментальной технологии, без которой невозможно представить современную беспилотную авиацию.
Pardus · Главный редактор
Фильтр Калмана в БПЛА: почему современный дрон не умеет летать без него
Представьте, что вы летите на автомобиле сквозь густой туман. Лобовое стекло почти ничего не показывает, GPS периодически теряет сигнал, спидометр немного завышает скорость, а компас реагирует на лежащий рядом телефон. Именно в таких условиях каждую секунду работает автопилот современного беспилотника.
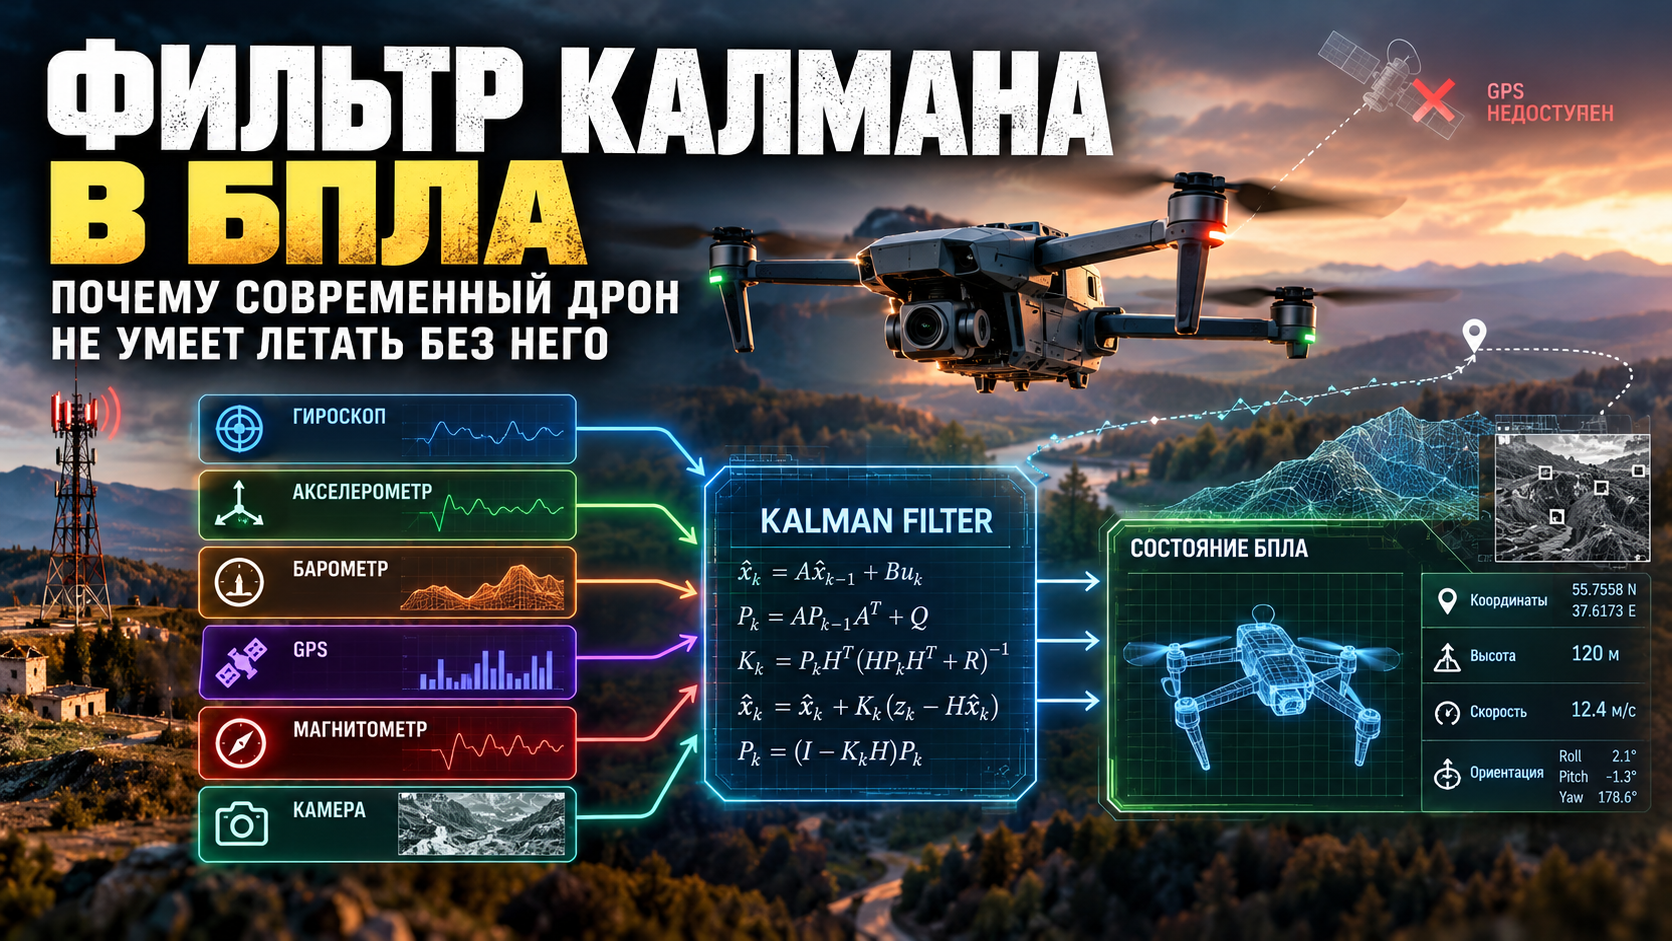
Каждый установленный на борту датчик неизбежно ошибается. Гироскоп постепенно накапливает дрейф, акселерометр чувствителен к вибрациям, барометр зависит от атмосферного давления, GPS имеет погрешность в несколько метров и может полностью исчезнуть под воздействием помех. Если доверять каждому датчику по отдельности, устойчивый полет становится невозможным.
Главная мысль
Автопилот не пытается определить положение дрона по одному датчику. Он непрерывно объединяет информацию со всех источников и вычисляет наиболее вероятное состояние аппарата. Именно этим занимается фильтр Калмана.
Сегодня этот алгоритм работает практически во всех современных беспилотниках — от любительских квадрокоптеров до тяжелых самолетных БПЛА, крылатых ракет, космических аппаратов и автономных автомобилей. Независимо от назначения техники задача остается одной: максимально точно определить, где находится аппарат, с какой скоростью он движется и как изменится его положение через доли секунды.
История алгоритма
Фильтр был разработан американским математиком Рудольфом Эмилем Калманом в 1960 году. Его работа быстро привлекла внимание инженеров аэрокосмической отрасли, поскольку позволяла получать точные оценки состояния объекта даже при наличии шумных и неточных измерений.
Одним из самых известных применений алгоритма стала программа Apollo. Во время полетов к Луне фильтр Калмана помогал вычислять положение и скорость космического корабля, объединяя данные инерциальной навигации и внешних измерений. С тех пор алгоритм стал стандартом для авиации, космонавтики, робототехники и автономных транспортных систем.
Интересный факт
Спустя более 65 лет после публикации работы Рудольфа Калмана его алгоритм по-прежнему остается основой навигации большинства современных БПЛА. Изменились вычислительные мощности и датчики, но сам принцип работы практически не изменился.
Что делает фильтр Калмана?
Многие представляют его как обычный фильтр, который убирает шум. Это не совсем так.
На самом деле фильтр Калмана постоянно решает одну задачу:
«Каково реальное состояние дрона прямо сейчас?»
Для ответа используются три источника информации:
- математическая модель движения аппарата;
- предыдущее вычисленное состояние;
- новые данные со всех датчиков.
Если измерения совпадают с прогнозом, фильтр лишь немного корректирует оценку. Если один из датчиков начинает выдавать явно ошибочные данные, его влияние автоматически уменьшается. Благодаря этому автопилот продолжает работать устойчиво даже при ухудшении качества отдельных измерений.
Как это происходит?
Каждый цикл работы состоит всего из двух этапов:
- Прогноз. Автопилот рассчитывает, где должен оказаться дрон через несколько миллисекунд.
- Коррекция. Получив новые данные с датчиков, система сравнивает их с прогнозом и уточняет оценку положения.
Этот цикл повторяется десятки и даже сотни раз в секунду.
Почему это особенно важно для БПЛА?
Современный полетный контроллер получает данные сразу от нескольких независимых источников. Они работают с разной частотой и имеют различную точность. Например, инерциальный модуль (IMU) может обновлять данные с частотой до 1000 Гц, тогда как GPS обычно выдает координаты лишь 5–10 раз в секунду. Барометр занимает промежуточное положение, а камеры Visual Odometry и лидары имеют собственные особенности работы.
Если не объединять эти измерения в единую модель, аппарат начнет постепенно накапливать ошибки, терять точность позиционирования и устойчивость полета.
Важно понимать
Фильтр Калмана не делает датчики точнее. Он вычисляет наиболее вероятное состояние аппарата, учитывая сильные и слабые стороны каждого источника информации.
Во второй части статьи мы подробно разберем, какие именно датчики используются в современных БПЛА, почему каждый из них ошибается по-своему и как технология Sensor Fusion объединяет их в единую систему навигации.
Sensor Fusion: почему одного датчика никогда не бывает достаточно
Если открыть характеристики современного полетного контроллера, можно увидеть длинный список оборудования: гироскоп, акселерометр, барометр, магнитометр, GPS, иногда лидар, камеры Visual Odometry, Optical Flow и другие сенсоры. У начинающего разработчика возникает закономерный вопрос: зачем столько датчиков, если каждый из них способен определять положение дрона?
Ответ прост — ни один датчик не способен самостоятельно обеспечить надежную навигацию. Каждый имеет свои достоинства и свои недостатки. Именно поэтому современные автопилоты используют технологию Sensor Fusion — объединение данных от множества источников в единую модель состояния аппарата.
Что такое Sensor Fusion?
Sensor Fusion — это процесс объединения данных от нескольких датчиков для получения более точной оценки положения, скорости и ориентации БПЛА, чем может дать любой из них по отдельности.
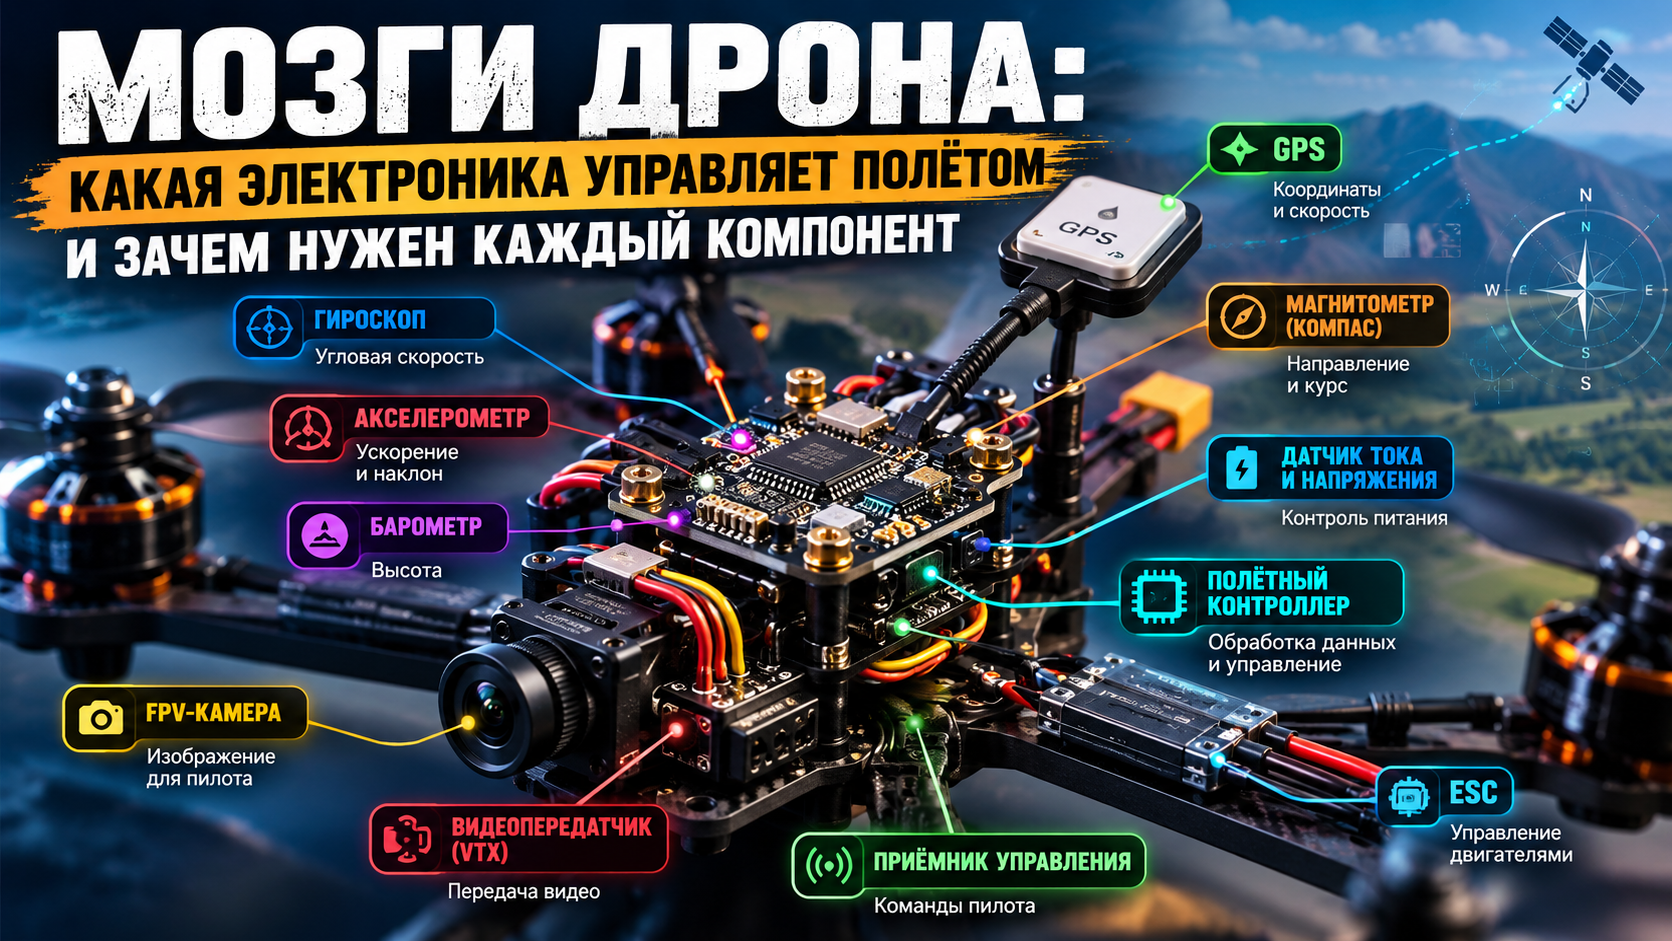
Основные датчики современного БПЛА
| Датчик | Что измеряет | Типичная частота | Основные недостатки |
|---|---|---|---|
| Гироскоп | Угловую скорость | 500–1000 Гц | Накопление дрейфа |
| Акселерометр | Линейное ускорение | 500–1000 Гц | Вибрации и шум |
| Барометр | Высоту по давлению | 50–100 Гц | Зависимость от погоды и воздушных потоков |
| GPS | Координаты и скорость | 5–10 Гц | Помехи, потеря сигнала, погрешность в несколько метров |
| Магнитометр | Курс | 50–100 Гц | Чувствителен к магнитным помехам |
| Optical Flow | Смещение относительно поверхности | 30–100 Гц | Требует хорошего освещения и текстуры поверхности |
| Visual Odometry | Перемещение по изображению | 20–60 Гц | Высокая вычислительная нагрузка |
| LiDAR | Расстояние до земли или препятствий | 20–100 Гц | Ограниченная дальность |
Инженерная практика
На большинстве современных БПЛА именно инерциальный модуль (IMU), состоящий из гироскопа и акселерометра, остается главным источником информации. Остальные датчики используются для постоянной коррекции накопленных ошибок.
Почему нельзя доверять одному датчику?
Гироскоп
Гироскоп великолепно измеряет скорость вращения. Он работает очень быстро и практически мгновенно реагирует на изменение положения аппарата. Но есть проблема — даже небольшая ошибка постепенно накапливается. Через несколько минут полета вычисленный курс может заметно отличаться от реального.
Акселерометр
Он измеряет ускорение по трем осям. Именно по этим данным автопилот понимает, что аппарат начал разгоняться, тормозить или изменять направление. Однако акселерометр чрезвычайно чувствителен к вибрациям двигателей и пропеллеров.
Барометр
Барометр позволяет достаточно точно удерживать высоту. Но изменение атмосферного давления, ветер или поток воздуха от собственных винтов способны исказить его показания.
GPS
GPS обеспечивает абсолютные координаты, но обновляет информацию значительно медленнее IMU. Кроме того, сигнал может ухудшаться в городской застройке, лесу или под воздействием средств радиоэлектронной борьбы.
Типичная ошибка начинающих
Многие считают GPS главным датчиком навигации. На практике во время полета основную работу выполняет IMU, а GPS лишь периодически уточняет накопленную оценку положения.
Как фильтр Калмана объединяет все данные?
Представим ситуацию.
- Гироскоп сообщает, что дрон повернул вправо.
- Акселерометр фиксирует ускорение вперед.
- Барометр показывает неизменную высоту.
- GPS сообщает небольшое смещение координат.
- Магнитометр подтверждает изменение курса.
Каждый датчик описывает лишь небольшую часть происходящего. Только после объединения всех измерений фильтр Калмана получает целостную картину полета и вычисляет наиболее вероятное положение аппарата.
Главная идея Sensor Fusion
Фильтр Калмана не выбирает один «правильный» датчик. Он постоянно оценивает надежность каждого источника информации и автоматически определяет, каким данным можно доверять больше именно в текущий момент времени.
Именно поэтому современные автопилоты способны продолжать устойчивый полет даже при временной потере GPS, ухудшении работы компаса или увеличении шума отдельных датчиков.
В следующей части мы разберем, как эта технология реализована в ArduPilot, что такое Extended Kalman Filter (EKF3) и почему именно он считается сердцем современной системы навигации БПЛА.
EKF3 в ArduPilot: как автопилот понимает, где находится дрон
Теперь, когда мы разобрались с принципами Sensor Fusion, возникает следующий вопрос: кто именно объединяет данные всех этих датчиков?
В современных версиях ArduPilot эту работу выполняет Extended Kalman Filter 3 (EKF3). Именно он считается одним из важнейших компонентов всей системы управления полетом. Пока пилот видит лишь стабильный полет аппарата, EKF3 сотни раз в секунду решает сложную математическую задачу — вычисляет наиболее вероятное состояние беспилотника.
Что такое EKF?
Классический фильтр Калмана предназначен для линейных систем. Однако полет БПЛА — процесс нелинейный: аппарат постоянно меняет скорость, угол крена, тангаж, рыскание, направление тяги и испытывает воздействие ветра. Поэтому современные автопилоты используют Extended Kalman Filter (EKF), который умеет работать с такими процессами.
Почему именно EKF3?
За годы развития ArduPilot использовались разные версии алгоритма:
| Версия | Особенности | Статус |
|---|---|---|
| DCM | Простая оценка ориентации | Практически не используется |
| EKF1 | Первое поколение фильтра | Устарел |
| EKF2 | Повышенная точность | Используется на старых конфигурациях |
| EKF3 | Поддержка большого количества источников навигации | Современный стандарт ArduPilot |
Главное преимущество EKF3 — гибкость. Он способен одновременно работать с GPS, несколькими IMU, барометрами, компасами, дальномерами, Optical Flow, Visual Odometry, UWB и другими источниками информации. Благодаря этому автопилот можно адаптировать практически под любую задачу — от FPV-квадрокоптера до тяжелого самолетного БПЛА.
Интересный факт
В ArduPilot можно использовать несколько IMU и несколько барометров одновременно. EKF3 постоянно анализирует качество их данных и при необходимости автоматически переключается на наиболее надежный источник.
Что вычисляет EKF3?
Многие думают, что фильтр определяет только координаты. На самом деле он оценивает целое состояние летательного аппарата.
| Параметр | Для чего нужен |
|---|---|
| Координаты | Навигация и выполнение миссий |
| Высота | Удержание эшелона и посадка |
| Скорость | Стабилизация полета |
| Крен (Roll) | Управление аппаратом |
| Тангаж (Pitch) | Расчет тяги и направления |
| Рыскание (Yaw) | Определение курса |
| Смещение гироскопов | Компенсация дрейфа |
| Влияние ветра | Более точная навигация |
Все эти параметры обновляются десятки и сотни раз в секунду, обеспечивая стабильное управление даже при быстро меняющейся обстановке.
Что происходит каждые несколько миллисекунд?
- IMU передает новые данные об ускорениях и угловых скоростях.
- EKF прогнозирует новое положение дрона.
- Поступают измерения GPS, барометра, компаса и других сенсоров.
- Алгоритм сравнивает прогноз с реальными измерениями.
- Если обнаружены расхождения, оценка состояния корректируется.
- Обновленные данные передаются регуляторам управления (PID).
- Автопилот рассчитывает команды для двигателей.
Весь этот цикл занимает считанные миллисекунды и повторяется непрерывно на протяжении всего полета.
Что происходит при потере GPS?
Это один из самых частых вопросов, особенно при полетах в условиях радиоэлектронного противодействия.
Предположим, аппарат выполняет полет на высоте 120 метров. Внезапно GPS перестает принимать спутниковый сигнал.
Для неопытного пилота может показаться, что дрон сразу потеряет управление. Но на практике происходит совсем другое.
- IMU продолжает измерять ускорения и угловые скорости.
- Барометр удерживает информацию о высоте.
- Магнитометр помогает сохранять курс.
- Optical Flow или Visual Odometry оценивают перемещение относительно поверхности.
- Лидар уточняет расстояние до земли при малых высотах.
EKF3 объединяет эти данные и продолжает вычислять положение аппарата. Конечно, со временем ошибка начинает накапливаться, но дрон способен продолжать управляемый полет значительно дольше, чем многие предполагают.
Важно понимать
Фильтр Калмана не заменяет GPS и не способен «угадывать» координаты бесконечно долго. Без внешних источников навигации ошибка постепенно растет. Именно поэтому современные системы все чаще объединяют EKF с Visual Odometry, SLAM, UWB и другими технологиями безспутниковой навигации.
В следующей части мы рассмотрим реальные сценарии применения фильтра Калмана: удержание позиции, автоматический возврат, полет без GPS, посадку, использование Visual Odometry, LiDAR и UWB. Именно здесь теория превращается в практику, а алгоритм становится основой автономного полета современных БПЛА.
Фильтр Калмана в реальном полете: от зависания до навигации без GPS
До этого момента мы говорили о фильтре Калмана как об алгоритме. Но для инженера гораздо важнее понять другое: что именно он дает беспилотнику в реальном полете?
Ответ прост — практически все интеллектуальные функции современного автопилота опираются на оценку состояния, которую вычисляет EKF. Без нее невозможно ни стабильное зависание, ни автоматическая посадка, ни автовозврат, ни полет по маршруту.
Главная мысль
Автопилот управляет не данными датчиков, а математической моделью состояния аппарата, которую непрерывно рассчитывает фильтр Калмана.
Сценарий №1. Стабильное зависание
На первый взгляд кажется, что зависнуть на одном месте очень просто. На самом деле это одна из самых сложных задач для автопилота.
Даже при полном штиле дрон постоянно испытывает микровозмущения:
- вибрации двигателей;
- небольшие порывы ветра;
- турбулентность от собственных винтов;
- ошибки датчиков.
EKF объединяет данные IMU, GPS, барометра и компаса, формируя устойчивую оценку положения. Именно эту оценку используют PID-регуляторы для удержания аппарата практически в одной точке.
Инженерная практика
Если отключить фильтр Калмана и использовать «сырые» данные датчиков, дрон начнет постоянно корректировать свое положение из-за шумов измерений. Полет станет заметно менее стабильным.
Сценарий №2. Автоматический возврат домой (RTL)
Режим Return To Launch кажется простым: развернуться и полететь к месту старта. Однако на практике автопилот каждую секунду решает множество задач.
Он должен определить:
- где находится аппарат сейчас;
- в каком направлении он движется;
- какова его реальная скорость;
- какой курс необходимо выдерживать;
- как влияет ветер.
Все эти параметры предоставляет EKF. Если оценка состояния окажется неверной, беспилотник начнет уходить от маршрута, выполнять лишние коррекции или вообще не сможет безопасно вернуться.
Мнение инженеров
Во многих случаях проблемы с режимом RTL связаны не с ошибками GPS, а с тем, что EKF получает недостоверные данные из-за сильных вибраций, плохой калибровки датчиков или магнитных помех.
Сценарий №3. Потеря GPS
Сегодня это одна из самых актуальных тем, особенно при работе в условиях радиоэлектронного противодействия.
Когда спутниковая навигация исчезает, EKF продолжает использовать другие источники информации:
| Источник | Что позволяет сохранить |
|---|---|
| IMU | Оценку движения и ускорений |
| Барометр | Высоту полета |
| Магнитометр | Курс аппарата |
| Optical Flow | Перемещение относительно земли |
| Visual Odometry | Локальную навигацию без спутников |
| LiDAR | Точную высоту на малых дистанциях |
Чем больше независимых источников информации получает фильтр Калмана, тем дольше беспилотник способен сохранять устойчивый полет даже после потери GPS.
Сценарий №4. Полет внутри зданий
В ангарах, тоннелях, складах и других закрытых помещениях спутниковая навигация практически бесполезна. Здесь на первый план выходят камеры Visual Odometry, Optical Flow, лидары и инерциальная навигация.
Фильтр Калмана объединяет информацию от этих систем и позволяет аппарату строить собственную локальную систему координат. Именно поэтому современные инспекционные и промышленные БПЛА способны уверенно летать внутри помещений без единого спутника.
Это интересно
Визуальная одометрия не измеряет координаты напрямую. Она анализирует последовательность изображений с камеры, отслеживает характерные точки и вычисляет собственное перемещение аппарата. EKF объединяет эти данные с информацией IMU, значительно повышая точность навигации.
Сценарий №5. Навигация будущего
Современные разработчики все чаще строят системы, в которых GPS становится лишь одним из многих источников информации.
В перспективных БПЛА EKF может одновременно использовать:
- Visual Odometry;
- Visual SLAM;
- UWB-маяки;
- LiDAR;
- радар;
- цифровые карты местности;
- системы распознавания ориентиров.
Такой подход позволяет создавать аппараты, способные выполнять задачи даже в условиях полного отсутствия спутниковой навигации.
Мнение редакции
В «Технологиях Победы» мы уделяем особое внимание автономной навигации. При разработке систем автовозврата и полета без GPS становится очевидно: будущее принадлежит не отдельным датчикам, а интеллектуальному объединению множества независимых источников информации. Именно фильтр Калмана сегодня остается фундаментом таких систем, а его сочетание с компьютерным зрением, Visual SLAM и искусственным интеллектом открывает путь к полностью автономным БПЛА нового поколения.
В заключительной части статьи мы поговорим об ограничениях фильтра Калмана, его современных альтернативах и о том, почему даже спустя десятилетия после создания этот алгоритм остается основой большинства автопилотов в мире.
Фильтр Калмана: ограничения, будущее и почему он останется с нами еще надолго
После знакомства с принципами работы фильтра Калмана может возникнуть впечатление, что это универсальное решение всех навигационных задач. На практике это не так. Несмотря на свою эффективность, даже самый совершенный алгоритм не способен компенсировать грубые ошибки оборудования или заменить отсутствующие данные.
Главное правило
Фильтр Калмана не создает информацию из ничего. Он лишь максимально эффективно объединяет уже имеющиеся измерения и оценивает, каким из них можно доверять больше в конкретный момент времени.
Когда фильтр Калмана начинает ошибаться?
Точность оценки состояния напрямую зависит от качества входных данных. Если несколько источников информации одновременно начинают выдавать ошибочные измерения, погрешность постепенно накапливается.
| Проблема | Последствия |
|---|---|
| Сильные вибрации | Рост шума IMU и ухудшение оценки положения |
| Плохая калибровка компаса | Ошибки определения курса |
| Отказ GPS | Постепенное накопление ошибки координат |
| Некачественный барометр | Нестабильное удержание высоты |
| Ошибочная математическая модель | Некорректный прогноз движения |
| Отказ нескольких датчиков | Резкое снижение точности навигации |
Именно поэтому опытные разработчики уделяют огромное внимание качеству установки полетного контроллера, балансировке винтов, демпфированию вибраций и правильной калибровке датчиков. Даже самый совершенный алгоритм не сможет компенсировать плохую механику.
Интересный факт
На практике проблемы с фильтром Калмана чаще всего вызваны не ошибками алгоритма, а вибрациями, некачественными датчиками или неправильной настройкой автопилота.
Есть ли альтернативы?
За последние десятилетия появились и другие методы оценки состояния аппарата, однако каждый из них имеет свои особенности.
| Метод | Преимущества | Недостатки |
|---|---|---|
| Классический фильтр Калмана | Быстрый и эффективный | Работает только с линейными моделями |
| EKF (Extended Kalman Filter) | Подходит для нелинейных систем, используется в ArduPilot | Требует точной математической модели |
| UKF (Unscented Kalman Filter) | Лучше описывает сложные процессы | Более высокая вычислительная нагрузка |
| Particle Filter | Хорошо работает в сложных условиях | Очень требователен к вычислительным ресурсам |
Для большинства современных БПЛА именно EKF остается оптимальным компромиссом между скоростью работы, точностью и требованиями к вычислительной мощности.
Будущее автономной навигации
Сегодня развитие беспилотной авиации идет по пути увеличения количества независимых источников информации. Если раньше навигация практически полностью опиралась на GPS, то теперь ситуация меняется.
Современные системы объединяют:
- инерциальную навигацию (IMU);
- Visual Odometry;
- Visual SLAM;
- LiDAR;
- радары;
- UWB-маяки;
- цифровые карты местности;
- распознавание ориентиров с помощью компьютерного зрения.
Во всех этих системах фильтр Калмана продолжает играть ключевую роль, объединяя разнородные данные в единую картину полета. Он не конкурирует с искусственным интеллектом — наоборот, становится частью более сложных интеллектуальных навигационных комплексов.
ИИ заменит фильтр Калмана?
Скорее всего — нет. Нейронные сети отлично распознают объекты, дороги, здания и ориентиры, но оценка текущего состояния аппарата по-прежнему требует быстрого, устойчивого и математически обоснованного алгоритма. Именно поэтому в современных БПЛА искусственный интеллект и фильтр Калмана работают совместно, а не вместо друг друга.
Выводы
Фильтр Калмана — это не просто математическая формула из университетского учебника. Это один из фундаментальных алгоритмов современной робототехники, авиации и беспилотных систем. Именно он позволяет объединять десятки потоков данных, устранять влияние шумов и получать наиболее вероятную оценку положения летательного аппарата.
Когда оператор видит, что квадрокоптер уверенно зависает в точке, самолетный БПЛА самостоятельно возвращается домой или аппарат продолжает полет после временной потери GPS, за этой внешней простотой стоит огромный объем вычислений, значительную часть которых выполняет фильтр Калмана.
Мнение редакции
В редакции «Технологий Победы» мы не случайно уделяем большое внимание фильтру Калмана. Участвуя в разработке систем автономной навигации и автовозврата БПЛА, мы ежедневно убеждаемся, что надежность беспилотника определяется не только качеством двигателей, камер или датчиков. Гораздо важнее способность системы правильно интерпретировать поступающие данные и принимать решения в условиях неопределенности.
Сегодня именно объединение инерциальной навигации, компьютерного зрения, лидаров, UWB и других сенсоров становится основой нового поколения автономных аппаратов. И, несмотря на стремительное развитие искусственного интеллекта, фильтр Калмана остается тем фундаментом, на котором строятся практически все современные автопилоты.
Можно с уверенностью сказать: меняются процессоры, совершенствуются датчики, появляются новые алгоритмы компьютерного зрения, но идея, предложенная Рудольфом Калманом более шестидесяти лет назад, продолжает определять будущее беспилотной авиации.
Ключевые выводы статьи
- ✔ Каждый датчик БПЛА имеет собственные ошибки и ограничения.
- ✔ Фильтр Калмана объединяет данные всех сенсоров в единую модель состояния.
- ✔ В ArduPilot эту задачу выполняет Extended Kalman Filter (EKF3).
- ✔ Без оценки состояния невозможны удержание позиции, автовозврат и автономный полет.
- ✔ Современные беспилотники дополняют EKF технологиями Visual Odometry, SLAM, LiDAR и UWB.
- ✔ Фильтр Калмана остается одним из важнейших алгоритмов современной беспилотной авиации и, вероятно, сохранит эту роль еще многие годы.