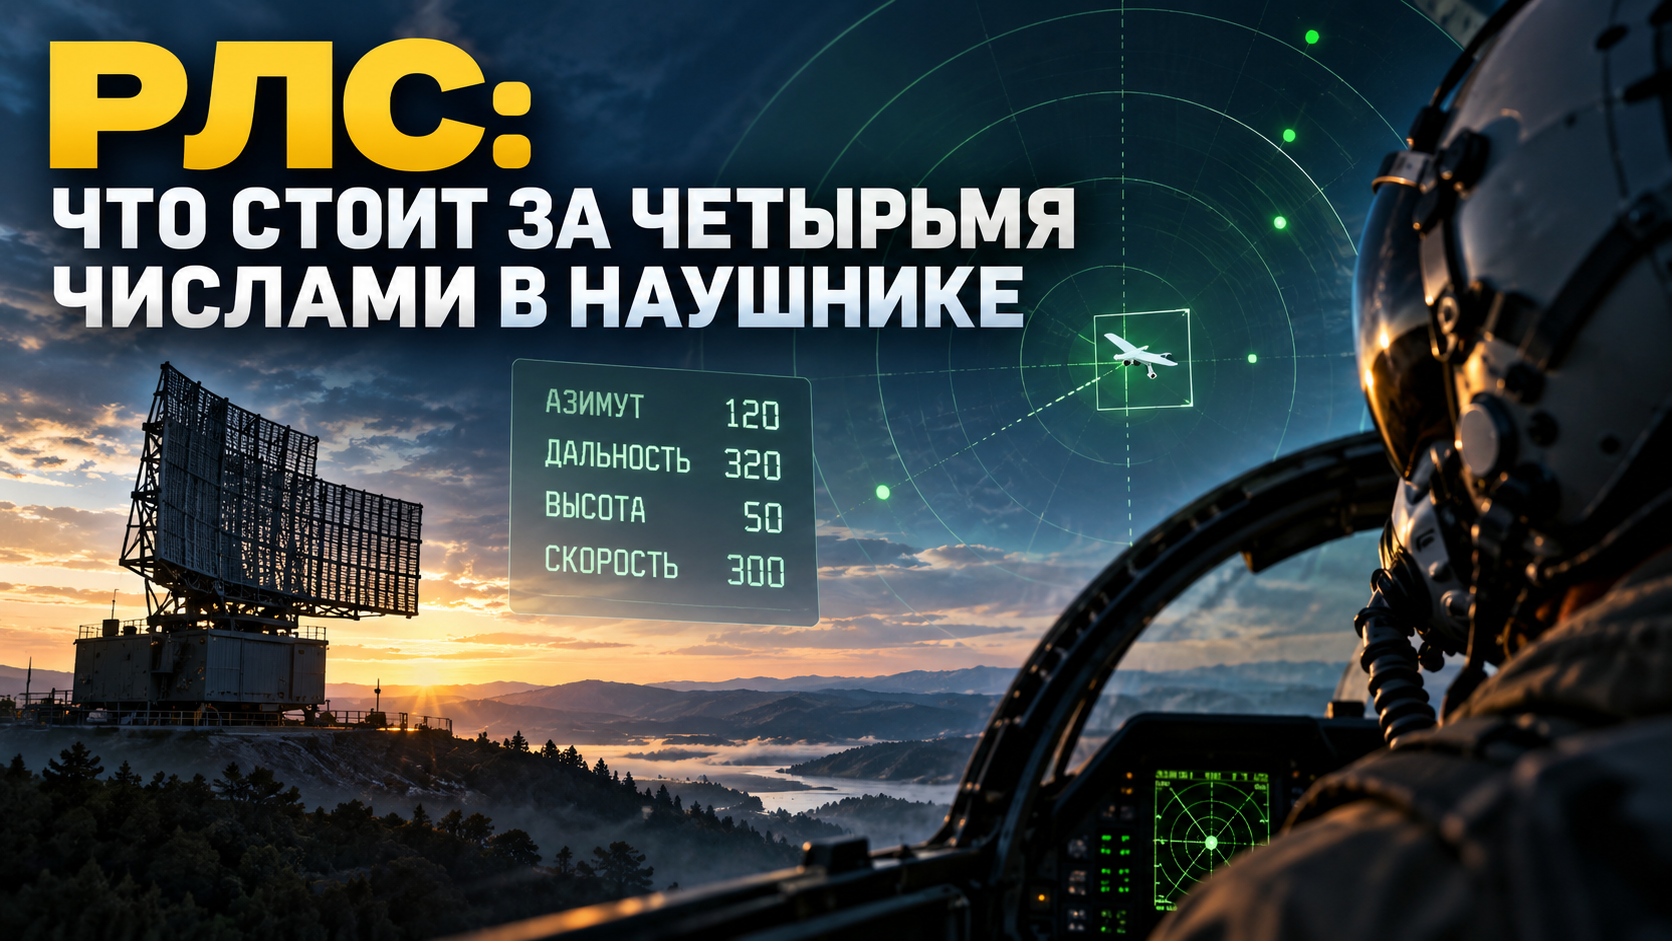
РЛС: что стоит за четырьмя числами в наушнике
Как читать радиолокационное целеуказание и понимать его ограничения. Откуда берутся дальность, азимут и высота, почему отметки пропадают и чем обнаружение отличается от сопровождения и опознавания.
Pardus · Главный редактор
Радар — не волшебная таблетка, а измерительный прибор с паспортом ограничений. Базовое описание принципов работы для пилота-перехватчика.
Герой статьи — условный пилот. Сценки вымышлены и нужны только для иллюстрации. Числа, формулы и ссылки — из открытых источников либо помечены как расчёт автора.
Четыре числа
В наушнике ровный голос оператора: «Цель, азимут сто двадцать, дальность три двести, высота пятьдесят».
Пилот уже сделал разворот на сто двадцать. Он смотрит на экран: отметка на месте. Сквозь кабину — только небо. Цели он не видит.
Через двадцать секунд отметка гаснет. Ещё через две появляется снова, чуть левее. Пилот задаёт себе вопрос, который в воздухе задают чаще, чем на брифинге: «А насколько этим числам вообще можно верить?»
Ответ короткий: можно, если знать, откуда они берутся. Радар не рисует картину неба. Он ловит слабое эхо и по нему оценивает, где может быть цель. У такой оценки есть погрешность, задержка и участки, где радар ничего не видит. Это не недостаток конкретной станции. Так устроена физика.
Дальше разберём, как радар получает каждое из четырёх чисел и когда оно перестаёт быть надёжным. Формулы останутся: они нужны, чтобы понимать пределы. Каждую из них мы привяжем к ситуации, которую пилот узнает.
1. Эхо, а не картинка
Представьте, что вы кричите в ущелье и ждёте, когда вернётся эхо. По задержке вы прикидываете, как далеко стена. Радар делает то же самое, только вместо голоса у него радиоимпульс, а вместо стены — цель.
Он измеряет три вещи: время задержки эха, сдвиг его частоты и силу сигнала. Из них получают остальные параметры.
Дальность радар считает по времени, которое сигнал шёл до цели и обратно:
R = c · t / 2
Здесь c — скорость света, t — задержка эха. Делить на два нужно потому, что сигнал проходит путь дважды: туда и обратно.
Скорость радар определяет по эффекту Доплера. Вспомните поезд, который сигналит на подходе: пока он приближается, тон гудка выше, когда уезжает — ниже. Радар «слышит» то же самое, только в радиодиапазоне. Движущаяся цель меняет частоту отражённого сигнала:
fD = 2v / λ
Здесь v — радиальная скорость цели, то есть составляющая скорости вдоль линии «радар — цель», λ — длина волны.
Для тех, кто любит считать. Расчёт автора. Цель приближается к радару со скоростью 15 м/с. Радар работает на частоте 10 ГГц, длина волны — около 3 см. Доплеровский сдвиг составляет:
2 · 15 / 0,03 = 1000 Гц.
Теперь главная оговорка. Если поезд идёт не на вас, а по кругу вокруг платформы, тон гудка почти не меняется. Радар устроен так же: он измеряет только радиальную скорость — составляющую вдоль линии «радар — цель». Цель, которая летит по дуге вокруг станции, может давать почти нулевой доплеровский сдвиг. Её настоящая скорость при этом может быть большой.
Направление на цель радар определяет по положению луча антенны в момент, когда пришло эхо. Здесь легко смешать две разные вещи:
- Ширина луча показывает, какую область пространства он охватывает.
- Точность азимута показывает, насколько точно радар определил направление внутри этой области. Она зависит от конструкции антенны, способа измерения угла и обработки сигнала. Точность может быть как лучше, так и хуже ширины луча.
Расчёт автора. Луч шириной 1° (≈ 0,01745 рад) на дальности 10 км охватывает по поперечнику около 10 000 · 0,01745 ≈ 175 м.
Это размер области, которую охватывает луч, а не погрешность азимута. Но с ростом дальности любая угловая неопределённость превращается во всё большую линейную. Азимут «сто двадцать» — это направление с допуском, а не идеальная линия.
Высота — четвёртое число из наушника, и с ней сложнее всего. Не любой обзорный радар её измеряет. Двухкоординатная станция определяет дальность и азимут. Для непосредственного определения высоты нужен угол места, который измеряет трёхкоординатный радар. Возможен и другой вариант: высоту вычисляют по дополнительным данным или получают от другого датчика.
Поэтому «высота пятьдесят» может быть измеренной, вычисленной или полученной из внешнего источника. Откуда именно взялась цифра, оператор знает, а пилот может спросить.
Вернёмся к пилоту. Четыре числа из наушника — это четыре оценки. У каждой свой источник и своя погрешность.
2. Почему две цели могут слиться в одну
Большинство обзорных радаров работает импульсами. Они выпускают короткий сигнал, замолкают, слушают, потом повторяют цикл. Частота повторения называется PRF. От неё и от характеристик самого импульса зависят два ограничения.
Ограничение первое: однозначная дальность
Эхо должно вернуться до следующего импульса. Иначе радар не поймёт, на какой из выпущенных импульсов пришёл ответ.
Rmax = c / (2 · PRF)
Учебный пример из Radartutorial — приближение для короткого импульса. При PRF 1000 Гц период повторения составляет 1 мс, а однозначная дальность — 150 км.
Эхо с задержкой 100 мкс может прийти от цели на 15 км. Но оно может соответствовать и цели на 165 км, если это отражение предыдущего импульса. Без дополнительных методов обработки радар не всегда может однозначно определить дальность. Такие отметки называют эхом второго обзора.
Представьте, что вы кричите в ущелье каждые две секунды. Через четыре секунды вы слышите эхо. Чьё оно: последнего крика или предыдущего? Пока вы не знаете, можно ошибиться на целый цикл.
Ограничение второе: разрешение по дальности
Радар не различает цели, которые расположены на одном направлении слишком близко друг к другу. В базовом случае обычного импульсного радара без сжатия импульса минимальное различимое расстояние определяется длительностью импульса τ:
ΔR = c · τ / 2
Расчёт автора для базового случая. Импульс длительностью 1 мкс даёт ячейку разрешения 150 м. В этом примере две цели на одном направлении, расположенные ближе 150 м друг к другу, могут слиться в одну отметку.
Это не универсальный закон. Современные радары часто используют внутриимпульсную модуляцию и сжатие импульса. Тогда разрешение определяется прежде всего эффективной полосой сигнала, а не длительностью импульса. Принцип остаётся тем же: у разрешения есть предел, и две близкие цели могут слиться в одну отметку. Численное значение зависит от конкретной станции.
Представьте две машины в одной полосе, одна за другой и почти вплотную. С высоты они могут выглядеть как одна длинная. Радар может аналогичным образом отображать группу близко расположенных целей.
Для пилота вывод простой. Дальность «три двести» не означает, что положение цели известно с точностью до метра. А «одна цель» на экране не гарантирует, что в воздухе находится только одна цель. Если оператор сообщает об одной отметке, а пилот видит в оптике две, радар не обязательно ошибся. Возможно, он не смог их разделить.
3. ЭПР: как выглядит дрон для радара
Радар обнаруживает не геометрический размер цели, а оценивает энергию, которую та отражает обратно. Эта характеристика называется эффективной площадью рассеяния (ЭПР, обозначается σ). Её легко принять за физическую площадь объекта, но это не одно и то же.
ЭПР зависит от формы, материала, ракурса, частоты и поляризации сигнала. Одну и ту же цель разные радары могут видеть по-разному. Даже один радар получает разные значения отражения при изменении угла наблюдения.
Для малых беспилотников значения ЭПР могут быть невелики. В измерениях Университета штата Северная Каролина, проведённых на компактном измерительном полигоне, для трёх моделей дронов получены следующие средние значения:
| Беспилотник | 15 ГГц | 25 ГГц |
|---|---|---|
| Trimble zx5 | −14,39 дБм² (0,0364 м²) | −9,64 дБм² (0,1087 м²) |
| DJI Inspire 1 | −14,24 дБм² (0,0377 м²) | −11,09 дБм² (0,0778 м²) |
| DJI Phantom 4 Pro | −15,03 дБм² (0,0314 м²) | −12,40 дБм² (0,0576 м²) |
Источник измерений: M. Ezuma, M. Funderburk, I. Guvenc, Compact-Range RCS Measurements and Modeling of Small Drones at 15 GHz and 25 GHz, arXiv:1911.05926.
Авторы связывают полученные значения с особенностями конструкции и материалами корпуса и винтов, включая пластик и углеволокно. Но это результаты измерений трёх конкретных моделей в лабораторных условиях. Переносить их на любые дроны, ракурсы и частоты нельзя.
Что из этих данных следует:
- ЭПР зависит от условий наблюдения. При изменении ракурса значение меняется. Статистические распределения используют для описания таких колебаний. Авторы показали, что для исследованных малых дронов их хорошо описывает обобщённое распределение экстремальных значений (GEV).
- ЭПР зависит от частоты. В приведённых измерениях у всех трёх моделей значения на 25 ГГц выше, чем на 15 ГГц.
- ЭПР дронов и птиц может быть сопоставима. В ряде диапазонов частот отражающие характеристики малых беспилотников и птиц близки. Это затрудняет классификацию и может увеличивать количество ложных тревог.
Вернёмся к пилоту. Отметка погасла на 20 секунд и снова появилась. Одна из возможных причин — изменение ракурса цели, из-за которого отражённый сигнал оказался ниже порога обнаружения. Это не доказывает, что цель исчезла: её отражение могло просто ослабнуть.
4. Закон R⁴: почему мощность не спасает
Инженерам часто задают один и тот же вопрос: «Если нужно видеть дальше, почему не увеличить мощность?» Ответ упирается в одну дробь.
Эхо слабеет дважды. Сначала сигнал расходится на пути к цели, затем отражённый сигнал рассеивается на обратном пути. В упрощённом виде зависимость принимаемой мощности от параметров радиолокационной системы можно представить так:
Pr ∝ Pt · G² · λ² · σ / R⁴
Здесь Pt — мощность передатчика, G — усиление антенны, λ — длина волны, σ — ЭПР цели, R — дальность. Главное в этой записи — четвёртая степень дальности в знаменателе.
Расчёт автора: упрощённая модель без учёта дополнительных потерь.
При удвоении дальности принимаемая мощность уменьшается в 2⁴ = 16 раз.
При прочих равных увеличение мощности передатчика в 16 раз теоретически компенсирует это снижение. Увеличение мощности в 10 раз соответствует росту предельной дальности примерно в 101/4 ≈ 1,78 раза.
В реальных условиях на результат также влияют потери в тракте и атмосфере, характеристики антенны, отражающие свойства цели и порог обнаружения.
Представьте фонарь в тумане. Вы сделали его в десять раз ярче, но дальность, на которой можно различить объект, не увеличилась в десять раз. Мощность растёт быстрее, чем дальность обнаружения.
Что это значит на практике. У цели может быть область, в которой радар обнаруживает её устойчиво, и область, где отражённый сигнал находится около порога обнаружения. В последнем случае отметка может то появляться, то исчезать. Само по себе такое поведение не доказывает неисправность станции.
Вернёмся к пилоту. Он замечает: чем дальше цель, тем чаще мигает отметка. Это не обязательно означает, что радар работает плохо. При сближении отражённый сигнал, как правило, становится сильнее и отметка при прочих равных может стать устойчивее. Но это не гарантия: затенение рельефом, неблагоприятный ракурс, помехи и особенности обработки могут перевесить выигрыш от сокращения дальности.
5. Радиогоризонт: цель «из ниоткуда»
Пилот идёт на малой высоте. В наушнике: «Новая цель, дальность восемнадцать». Минуту назад оператор говорил, что в секторе чисто. Откуда взялась цель?
Возможно, она была там всё это время. Просто радар её не видел.
Микроволновый радар работает преимущественно в условиях прямой видимости. Земля закругляется, и низкая цель на большой дальности оказывается ниже линии горизонта. В рамках этой модели увеличение мощности не решает проблему геометрического затенения.
Есть нюанс. Атмосфера преломляет радиоволны, поэтому радиогоризонт при стандартных условиях обычно дальше геометрического. Для приближённого расчёта инженеры используют модель эффективного радиуса Земли, равного 4/3 реального. Это допущение для стандартной атмосферы.
При высотах антенны и цели в метрах приближённая формула дальности радиогоризонта в километрах выглядит так:
d ≈ 4,12 · (√h₁ + √h₂)
Здесь h₁ — высота антенны, h₂ — высота цели.
Формула основана на приближении d ≈ √(2 · h · Rэфф), где Rэфф = 4/3 радиуса Земли. В учебных материалах Военно-морской школы США (NPS) то же допущение записано как d ≈ 130 · √Z при высоте Z в километрах. Для высоты 10 м над поверхностью получается около 13 км.
Расчёт автора по формуле:
Высота антенны Высота цели Расчётный радиогоризонт 3 м 30 м ≈ 30 км 10 м 30 м ≈ 36 км 10 м 50 м ≈ 42 км 10 м 100 м ≈ 54 км
Обратите внимание на строку «10 м и 30 м»: расчётный радиогоризонт для антенны на высоте 10 м и цели на высоте 30 м составляет около 36 км. Это не гарантированная дальность обнаружения: она зависит также от рельефа, характеристик радара и условий распространения радиоволн.
Две оговорки.
Во-первых, формула предполагает относительно ровную местность. Лес, холмы и здания могут существенно ограничивать распространение радиоволн и сокращать дальность обнаружения.
Во-вторых, «стандартная атмосфера» — расчётная модель, а не описание погоды в конкретный момент. Реальное преломление зависит от температурного профиля, давления и влажности. При определённых условиях возникают атмосферные волноводы, которые могут увеличить дальность распространения радиоволн. В других условиях дальность, напротив, может оказаться меньше расчётной. Одной простой формулой такие случаи не описать.
Для пилота вывод. Если низкая цель появилась на экране неожиданно, радар не обязательно «проспал». Возможно, раньше цель находилась за радиогоризонтом или была затенена местностью. Расчётный радиогоризонт помогает понять геометрические ограничения, но не заменяет оценку реальной обстановки.
6. Местность и ложные отметки: когда радар слышит лишнее
Радар принимает отражения не только от целей. Сигнал возвращается от земли, зданий, деревьев, транспорта, птиц и осадков. Отражения от окружающей среды создают фоновые помехи, на фоне которых приходится обнаруживать более слабые сигналы.
Один из способов борьбы с такими помехами — доплеровская селекция. Неподвижные объекты обычно имеют близкую к нулю радиальную скорость, поэтому их отражения можно частично подавлять фильтрами. Но это не означает, что все отражения от неподвижных объектов исчезают, а все движущиеся объекты автоматически распознаются как цели.
У метода есть цена. Цель с очень малой радиальной скоростью может оказаться рядом с областью, в которой подавляется фон. Это относится, например, к зависающему объекту или цели, движение которой направлено преимущественно поперёк линии визирования радара. Её отражение может быть сложнее отделить от фоновых помех.
Вторая сторона медали — компромисс между ложными тревогами и пропусками. Порог обнаружения можно поднять: ложных отметок станет меньше, но возрастёт риск пропустить слабую цель. Если порог снизить, слабые сигналы будет легче обнаружить, но на экране может появиться больше ложных отметок.
Универсального порога, который одновременно исключает ложные тревоги и пропуски, не существует. Результат зависит от обстановки, характеристик радара и выбранного режима обработки.
Вернёмся к пилоту. Он видит нестабильную отметку, которая мигает и смещается. Это не обязательно означает, что оператор плохо настроил станцию. Цель может находиться на границе порога обнаружения, а её отражение — меняться на фоне помех. Нестабильность отметки сама по себе не доказывает ни неисправность радара, ни исчезновение цели.
В следующей части — различие между обнаружением и опознаванием, сопровождение целей, фазированные антенные решётки и итоговый чек-лист.
7. Видеть, узнать, навести: три разных вопроса
В наушнике звучит «Цель». Пилот слышит одно слово, а за ним стоят три разных вопроса, на которые радар отвечает с разной уверенностью.
- Есть ли что-то? Это обнаружение. Радар фиксирует отражённый сигнал, который соответствует условиям обнаружения.
- Что это? Это опознавание и классификация. Для малых целей радиолокационных данных может быть недостаточно: отражающие характеристики дрона и птицы иногда сопоставимы. Для уточнения используют дополнительные источники данных, в том числе оптические, радиочастотные и акустические датчики.
- Где цель сейчас и куда идёт? Это сопровождение — последовательная оценка положения и движения объекта по поступающим измерениям.
Таким образом, обнаружение ещё не означает, что объект опознан. Поэтому слово «цель» в наушнике может означать лишь то, что радар обнаружил объект, соответствующий заданным критериям. Что именно он обнаружил, ещё предстоит выяснить.
Сопровождение в режиме обзора
Многие радары сопровождают цели одновременно с обзором пространства. Такой режим называют track-while-scan. Положение цели уточняется по мере поступления новых измерений, а между обновлениями система продолжает оценивать её движение.
Расчёт автора. Цель движется со скоростью 30 м/с. Если измерения поступают раз в секунду, за это время цель проходит 30 м. При интервале 0,2 с она проходит 6 м.
Это путь, пройденный целью между обновлениями, а не ошибка сопровождения. Система может прогнозировать положение объекта между измерениями, однако точность прогноза зависит от характеристик цели, качества измерений и алгоритма обработки.
Конкретный период обновления зависит от типа радара и выбранного режима. Поэтому частоту обновления не следует угадывать по характеру движения отметки на экране.
Есть и второй эффект. Устойчивый трек может появляться не сразу: системе необходимо накопить измерения и оценить, соответствует ли последовательность отметок реальному объекту. Поэтому данные, которые поступают оператору или пилоту, могут запаздывать.
Иными словами, положение цели на экране — это оценка по измерениям и прогнозу, а не обязательно её точное положение в данный момент.
8. Фазированные решётки: что они меняют и чего не меняют
Классический обзорный радар может сканировать пространство вращающейся антенной. Это похоже на прожектор на маяке: луч проходит сектор за сектором и возвращается к прежнему направлению через определённое время.
В фазированной антенной решётке направление луча можно изменять электронно, без механического поворота всей антенны. Это позволяет быстрее переключать направление наблюдения и гибче распределять время между участками пространства.
Что это даёт:
- возможность чаще обновлять информацию в выбранных направлениях, продолжая обзор остального пространства;
- гибкое распределение времени между поиском и сопровождением;
- дополнительные возможности управления режимами обзора.
Электронное сканирование иногда помогает бороться с неоднозначностью дальности. Например, управление направлением луча может использоваться в сочетании с другими методами, чтобы различать эхо от разных импульсов. Но сама по себе фазированная решётка не устраняет проблему. Для этого могут применяться изменение временной схемы излучения, варьирование периода повторения импульсов и специальная обработка сигналов.
Чего фазированная решётка не меняет: физические ограничения радиолокации остаются. Закон R⁴, радиогоризонт, особенности ЭПР и отражения от местности действуют и здесь.
Есть и ограничение по времени. Если радар уделяет больше внимания одному направлению или одной цели, на остальные участки пространства может оставаться меньше времени. Конкретный компромисс зависит от конструкции станции и организации обзора.
Фазированная решётка расширяет возможности радара, но не делает его всевидящим. Электронное управление лучом — это дополнительная гибкость, а не отмена физических ограничений.
9. Чек-лист пилота: что спросить у оператора
Вернёмся к нашему пилоту. Теперь у него есть набор вопросов, которые помогают понять, что именно означают данные целеуказания.
- Это одиночная отметка или подтверждённый трек? Сколько измерений подтверждают его существование?
- Как часто обновляется информация о цели? Каков интервал между измерениями и насколько свежи передаваемые данные?
- Высота цели измерена, вычислена или взята из другого источника? Не каждый обзорный радар непосредственно измеряет высоту.
- Есть ли зоны затенения рельефом, лесом или застройкой? Прямая видимость и условия распространения радиоволн влияют на обнаружение.
- Есть ли дополнительные данные для опознавания? Например, от оптического или другого датчика.
- Какова точность определения дальности и азимута? Важно различать ширину луча, точность углового измерения и разрешение по дальности.
- Чем может объясняться нестабильность отметки? Среди возможных причин — изменение отражающих характеристик цели, слабый сигнал, помехи и особенности обработки.
Итог
Радар — это не окно, а измерительный прибор. Он даёт оценку положения и движения цели, но работает с ограничениями по точности, дальности, разрешению и времени обновления. Он не всегда обнаруживает объект, не всегда может его опознать и не обязательно показывает его текущее положение без задержки.
Пилот, который понимает, откуда берутся числа в целеуказании и где проходят границы их достоверности, лучше понимает смысл поступающих данных. Оператору проще взаимодействовать с таким пилотом: вопросы по делу помогают отделить измеренные параметры от расчётных оценок и неопределённости.
Возвращаясь к первой сцене: когда в наушнике снова звучат четыре числа, важно понимать не только сами значения, но и то, насколько они точны, откуда получены и когда обновлялись.
Источники
- Radartutorial.eu — Maximum Unambiguous Range. Однозначная дальность и эхо от предыдущих импульсов.
- M. Ezuma, M. Funderburk, I. Guvenc — Compact-Range RCS Measurements and Modeling of Small Drones at 15 GHz and 25 GHz. Измерения ЭПР малых беспилотников.
- S. Rahman, D. A. Robertson — In-flight RCS measurements of drones and birds at K-band and W-band, IET Radar, Sonar & Navigation, 2018. Измерения отражающих характеристик дронов и птиц.
- Naval Postgraduate School (NPS) — учебные материалы по атмосферной рефракции, эффективному радиусу Земли и радиогоризонту.
- National Telecommunications and Information Administration (NTIA) — учебные материалы по основам радиолокации.