Что происходит внутри двигателя дрона: как бесколлекторный мотор превращает электричество в тягу
Почему бесколлекторные двигатели стали стандартом для современных БПЛА? Из чего они состоят, как ESC заставляет их вращаться, что на самом деле означает KV, откуда берется тяга и почему двигатель может перегреться. Подробно разбираем устройство, принцип работы и особенности выбора моторов для квадрокоптеров и самолетных беспилотников.
Pardus · Главный редактор
На первый взгляд двигатель квадрокоптера устроен предельно просто — небольшой металлический цилиндр с тремя проводами. Однако внутри него происходят сложные электромагнитные процессы, благодаря которым электрическая энергия аккумулятора превращается во вращение пропеллера.
Именно двигатель определяет, сможет ли беспилотник поднять полезную нагрузку, насколько быстро он будет разгоняться, как долго сможет находиться в воздухе и сколько энергии потратит в полете. При этом многие пилоты при выборе двигателя обращают внимание лишь на размер и значение KV, хотя это лишь небольшая часть его характеристик.
В этой статье разберем, как устроен современный бесколлекторный двигатель, почему он оказался значительно эффективнее коллекторных электромоторов и за счет чего способен развивать высокую мощность при относительно небольших размерах и массе.
Почему именно бесколлекторный двигатель
Первые электрические двигатели использовали коллектор и графитовые щетки, которые механически переключали ток между обмотками. Такая конструкция была простой и дешевой, но имела серьезные недостатки: щетки постепенно изнашивались, возникало искрение, часть энергии терялась на трение и нагрев, а максимальные обороты были ограничены.
В бесколлекторном двигателе этих деталей нет. Переключением фаз полностью управляет электронный регулятор оборотов (ESC), поэтому механический износ практически отсутствует. В результате двигатель работает тише, имеет более высокий коэффициент полезного действия, способен выдерживать большие обороты и практически не требует обслуживания.
Именно поэтому сегодня бесколлекторные двигатели используются практически во всех современных беспилотных летательных аппаратах — от небольших FPV-дронов до тяжелых грузовых платформ.
Из чего состоит бесколлекторный двигатель
Несмотря на компактные размеры, двигатель состоит из нескольких высокоточных узлов, каждый из которых выполняет свою задачу.
Статор
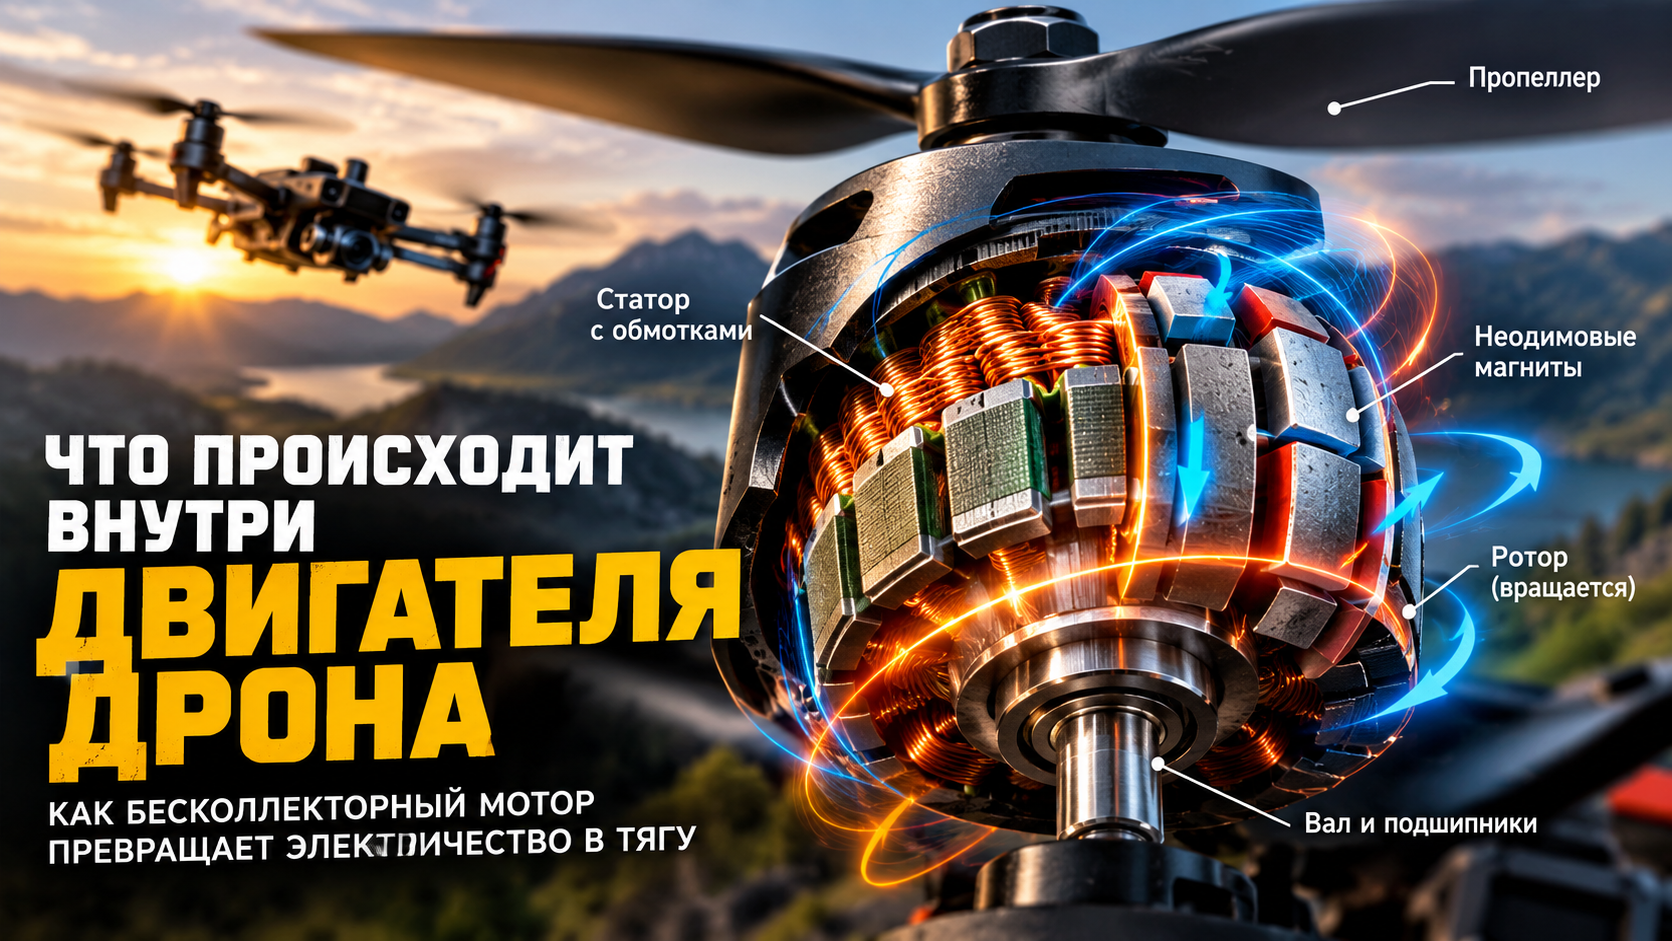
Статор — неподвижная часть двигателя, внутри которой формируется вращающееся магнитное поле.
Его основу составляет магнитопровод — пакет из десятков тонких пластин электротехнической стали толщиной всего несколько десятых миллиметра. Такая конструкция используется не случайно. Если изготовить статор из цельного куска металла, в нем возникнут сильные вихревые токи, которые будут бесполезно расходовать энергию и быстро нагревать двигатель.
Разделение магнитопровода на изолированные между собой пластины значительно снижает эти потери и позволяет повысить КПД двигателя.
Обмотки
На зубцах статора размещаются медные обмотки. Через них проходит электрический ток, создающий магнитное поле, которое и приводит двигатель в движение.
Для намотки используется медный провод, покрытый тонким слоем электроизоляционного лака. Он предотвращает короткое замыкание между соседними витками и позволяет уложить большое количество провода в ограниченном объеме.
Чем больше меди удается разместить в обмотках при сохранении эффективного охлаждения, тем больший ток способен выдерживать двигатель и тем выше его потенциальная мощность.
Ротор
Ротор — вращающаяся часть двигателя, на которой закрепляется пропеллер.
В большинстве двигателей для мультироторных БПЛА используется конструкция Outrunner, где вращается внешний корпус двигателя. Внутри него закреплены постоянные магниты, а неподвижный статор расположен в центре.
Перед сборкой ротор обязательно балансируется. Даже небольшое смещение центра масс на высоких оборотах вызывает вибрации, которые снижают эффективность двигателя, увеличивают нагрузку на подшипники и ухудшают качество полета.
Неодимовые магниты
На внутренней поверхности ротора располагаются постоянные неодимовые магниты. Они обладают значительно большей магнитной энергией по сравнению с традиционными ферритовыми магнитами, что позволяет получать высокий крутящий момент при небольших размерах двигателя.
В большинстве современных моторов для квадрокоптеров используется схема 12N14P — двенадцать зубцов статора и четырнадцать магнитных полюсов ротора. Такое сочетание обеспечивает плавное вращение, высокий крутящий момент и стабильную электронную коммутацию. Подробнее о том, почему именно эта схема стала отраслевым стандартом, мы поговорим в следующей части статьи.
Вал и подшипники
Через центр двигателя проходит закаленный стальной вал, который соединяет ротор с пропеллером.
Его вращение обеспечивают два высокоточных шариковых подшипника. Они воспринимают как радиальные, так и осевые нагрузки, возникающие во время полета. Именно качество подшипников во многом определяет ресурс двигателя, уровень шума и плавность его работы.
Корпус
Корпус двигателя не только удерживает все элементы конструкции, но и выполняет роль радиатора. Большинство современных корпусов изготавливаются из алюминиевых сплавов, обладающих высокой прочностью, небольшой массой и хорошей теплопроводностью.
Во время полета встречный поток воздуха непрерывно охлаждает вращающийся корпус, помогая отводить тепло от внутренних элементов двигателя.
Двигатель — лишь часть силовой установки
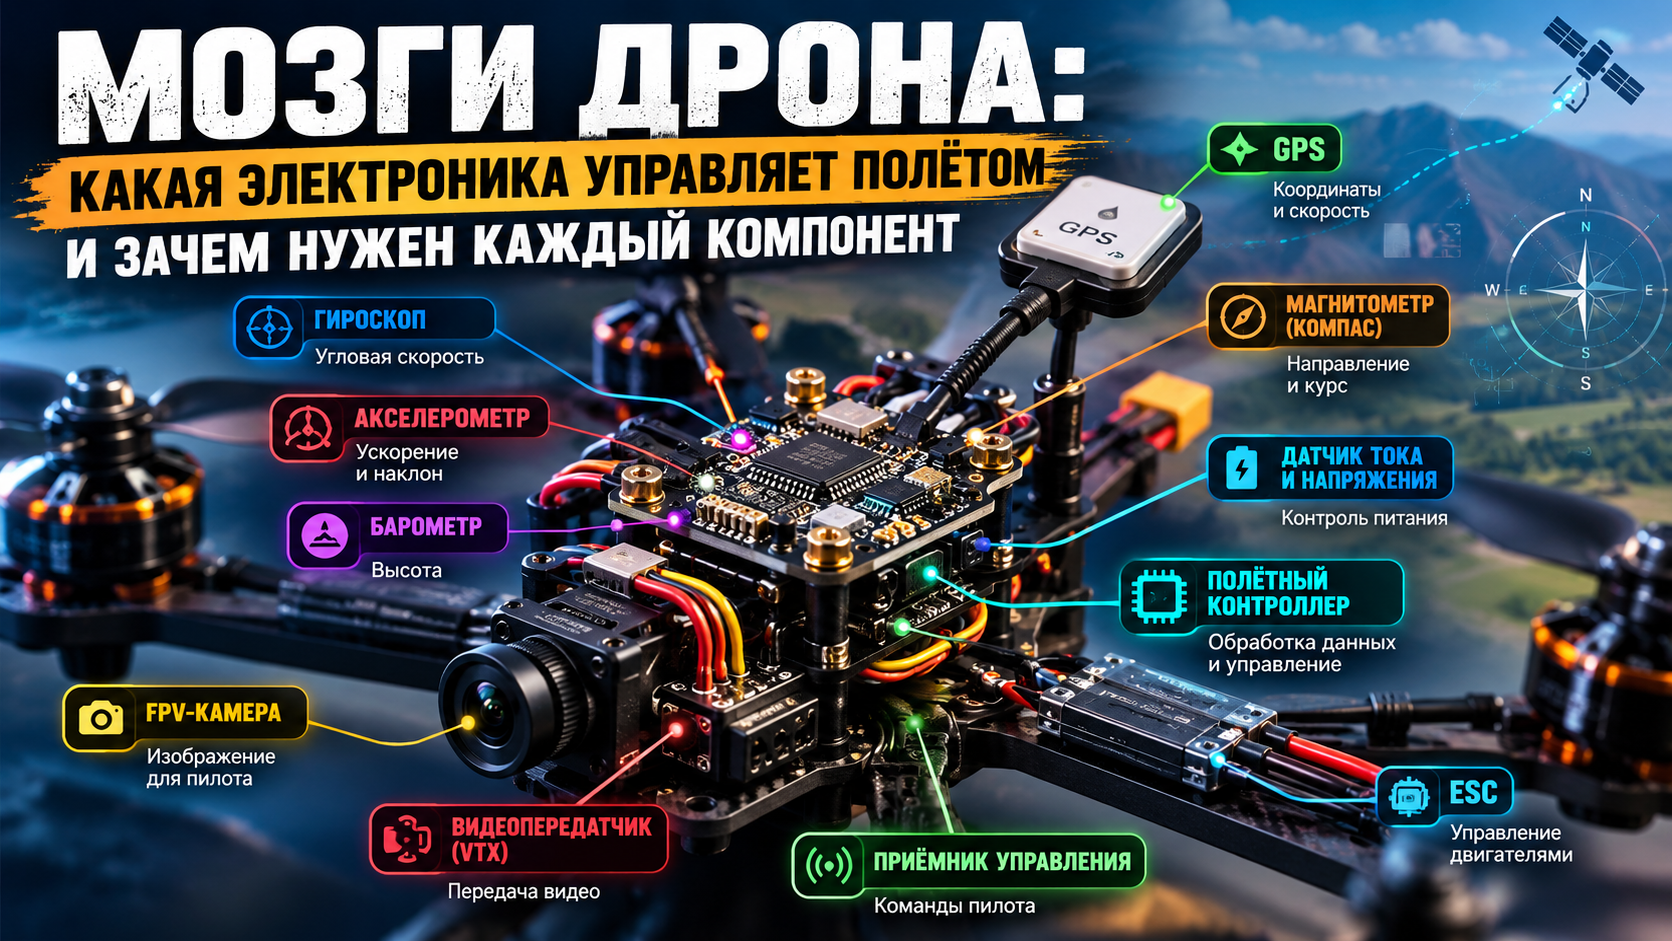
Сам по себе двигатель не способен поднять дрон в воздух. Он работает как элемент единой силовой установки, в которую входят аккумулятор, электронный регулятор оборотов (ESC), двигатель и пропеллер.
Аккумулятор обеспечивает систему энергией, ESC преобразует постоянное напряжение в трехфазный переменный ток, двигатель создает вращающий момент, а пропеллер превращает его в поток воздуха, создающий подъемную силу.
Именно согласованная работа всех этих компонентов обеспечивает стабильный полет беспилотника. Поэтому при проектировании БПЛА двигатель никогда не рассматривают отдельно — его характеристики всегда подбираются вместе с аккумулятором, регулятором оборотов и пропеллером.
Как двигатель начинает вращаться
Теперь, когда мы разобрались с устройством двигателя, возникает главный вопрос: что заставляет ротор вращаться?
На первый взгляд кажется, что это делают постоянные магниты. На самом деле магниты сами по себе ничего не вращают. Они лишь взаимодействуют с магнитным полем, которое создают обмотки статора.
Главный принцип работы любого бесколлекторного двигателя очень прост: вращается не магнит, а магнитное поле. Ротор лишь непрерывно следует за этим полем.
Шаг первый. Аккумулятор подает энергию
После включения питания литий-полимерный аккумулятор начинает подавать постоянное напряжение на электронный регулятор оборотов (ESC).
Однако двигатель пока остается неподвижным. Постоянный ток сам по себе не способен создать вращающееся магнитное поле. Для этого необходимо последовательно изменять направление и момент подачи тока в различные обмотки двигателя.
Именно эту задачу выполняет ESC.
Шаг второй. ESC создает трехфазную систему
Современный электронный регулятор оборотов представляет собой мощный электронный преобразователь.
Используя силовые MOSFET-транзисторы, ESC с высокой скоростью переключает питание между тремя фазами двигателя. В результате постоянное напряжение аккумулятора преобразуется в трехфазную систему импульсов, формирующую вращающееся магнитное поле.
Именно поэтому ESC нельзя считать обычным регулятором скорости. Фактически он выполняет роль электронного коммутатора и преобразователя энергии.
Шаг третий. Обмотки становятся электромагнитами
Когда через одну из обмоток проходит ток, вокруг нее возникает магнитное поле.
Направление тока определяет полярность электромагнита. Одни зубцы статора становятся северными полюсами, другие — южными.
Через доли миллисекунды ESC изменяет последовательность подачи тока, и расположение магнитных полюсов также изменяется.
Таким образом вокруг статора создается вращающееся магнитное поле.
Шаг четвертый. Ротор начинает следовать за магнитным полем
Постоянные магниты ротора стремятся занять положение, соответствующее текущему направлению магнитного поля статора.
Но пока ротор поворачивается, ESC уже переключает питание на следующую комбинацию обмоток.
В результате магнитное поле непрерывно изменяет свое положение, а ротор постоянно стремится синхронно следовать за ним.
Именно эта непрерывная последовательность переключений и обеспечивает устойчивое вращение двигателя.
Что такое электронная коммутация
Процесс последовательного переключения тока между фазами двигателя называется коммутацией.
В коллекторных электродвигателях эту работу выполняли щетки и коллектор.
В бесколлекторных двигателях коммутация полностью осуществляется электроникой. Большинство двигателей, применяемых в БПЛА, являются бездатчиковыми (sensorless). Это означает, что ESC не использует датчики Холла, а определяет положение ротора по обратной электродвижущей силе (Back EMF), возникающей в свободной фазе двигателя.
Такой способ проще, легче и надежнее, поэтому именно он получил широкое распространение в беспилотной авиации.
Почему двигатель трехфазный
Практически все современные бесколлекторные двигатели используют три фазы. Это инженерный компромисс, позволяющий получить высокий КПД, плавное вращение и относительно простую конструкцию.
Почему не одна фаза
Если использовать только одну обмотку, магнит будет просто притягиваться к ней и останавливаться в положении равновесия. Непрерывное вращение без механического коллектора станет невозможным.
Почему не две фазы
Двухфазные двигатели существуют, однако создают менее равномерный вращающий момент. Это приводит к увеличению вибраций, снижению эффективности и усложняет систему управления.
Для авиационной техники, где важны плавность работы и высокая эффективность, такое решение практически не применяется.
Почему именно три
Трехфазная схема позволяет сформировать почти непрерывно вращающееся магнитное поле.
Благодаря этому двигатель работает плавно, обладает высоким крутящим моментом, меньше вибрирует и эффективно работает как на малых, так и на высоких оборотах.
Именно поэтому трехфазные бесколлекторные двигатели стали мировым стандартом для современных БПЛА.
Почему двигатель так быстро реагирует на команды
Во время полета полетный контроллер непрерывно анализирует показания гироскопов и акселерометров, вычисляя необходимые изменения тяги каждого двигателя.
Новые команды передаются в ESC по цифровым протоколам, например DShot. Регулятор практически мгновенно изменяет параметры питания двигателя, вслед за чем изменяются крутящий момент и обороты пропеллера.
Именно благодаря такой скорости работы электроники квадрокоптер способен стабильно висеть в воздухе, компенсировать порывы ветра и выполнять резкие маневры с высокой точностью.
Что означает KV на самом деле
Пожалуй, ни один параметр двигателя не вызывает столько заблуждений, как KV. Очень часто можно услышать, что высокий KV означает более мощный двигатель. Это неверно.
KV (RPM/V) показывает, сколько оборотов в минуту двигатель теоретически способен развить на каждый вольт приложенного напряжения в режиме холостого хода, то есть без установленного пропеллера и другой нагрузки.
Например, двигатель с KV 1000 при напряжении 10 В теоретически будет стремиться развить около 10 000 об/мин. На практике реальные обороты всегда немного ниже из-за внутренних потерь двигателя.
После установки пропеллера скорость вращения уменьшается еще сильнее. Чем больше нагрузка на двигатель, тем ниже его обороты и тем больший ток он начинает потреблять.
Почему высокий KV не означает высокую мощность
Представим два двигателя одинакового размера. Один имеет KV 380, другой — KV 900.
Первый рассчитан на работу с большими воздушными винтами. Он развивает меньшие обороты, но способен создавать высокий крутящий момент.
Второй рассчитан на значительно более высокие обороты и обычно используется с пропеллерами меньшего диаметра.
При этом максимальная мощность обоих двигателей может быть очень близкой. Она определяется не только значением KV, но и размерами статора, количеством меди в обмотках, качеством магнитов, эффективностью охлаждения и максимально допустимым током.
Именно поэтому сравнивать двигатели только по KV — распространенная ошибка.
Что такое крутящий момент
Если обороты показывают, насколько быстро вращается двигатель, то крутящий момент характеризует, с какой силой он способен вращать нагрузку.
Для беспилотников именно крутящий момент зачастую оказывается важнее максимальных оборотов. Чем он выше, тем легче двигатель раскручивает крупный пропеллер и тем меньше просадка оборотов при увеличении нагрузки.
Высокий крутящий момент обеспечивается сочетанием нескольких факторов: диаметром статора, длиной магнитов, количеством меди в обмотках и силой магнитного поля.
Поэтому тяжелые грузовые БПЛА обычно используют сравнительно низкооборотные двигатели большого диаметра, способные эффективно работать с крупными воздушными винтами.
Почему двигатель нагревается
Даже самый качественный бесколлекторный двигатель не способен преобразовать всю полученную электрическую энергию в механическую работу. Часть энергии неизбежно превращается в тепло.
Потери в обмотках
Основная причина нагрева — сопротивление медных обмоток. При увеличении тока тепловые потери быстро возрастают, поэтому двигатель начинает заметно нагреваться во время интенсивной работы.
Потери в магнитопроводе
При постоянном изменении магнитного поля в пластинах статора возникают вихревые токи и потери на перемагничивание стали.
Именно для их уменьшения магнитопровод собирается из большого количества тонких изолированных пластин электротехнической стали.
Механические потери
Небольшая часть энергии расходуется на преодоление трения в подшипниках и сопротивления воздуха при вращении ротора.
Эти потери значительно меньше электрических, однако полностью исключить их невозможно.
Перегрузка двигателя
Слишком большой пропеллер, чрезмерная масса дрона или продолжительная работа на максимальном газу заставляют двигатель потреблять повышенный ток.
В результате температура быстро растет, а эффективность силовой установки снижается.
Какой КПД у современных двигателей
Коэффициент полезного действия современных бесколлекторных двигателей обычно составляет 85–95 %, хотя точное значение зависит от режима работы и конкретной конструкции.
Это означает, что большая часть энергии аккумулятора превращается в механическое вращение, а оставшаяся — рассеивается в виде тепла.
Максимальный КПД достигается лишь в определенном диапазоне оборотов и нагрузки. Поэтому правильно подобранный двигатель всегда работает эффективнее двигателя, который постоянно эксплуатируется на пределе своих возможностей.
Откуда появляется тяга
Распространено заблуждение, что тягу создает сам двигатель. На самом деле двигатель создает только вращающий момент.
Подъемная сила возникает благодаря пропеллеру.
Во время вращения профиль его лопастей ускоряет поток воздуха вниз. Согласно третьему закону Ньютона, в ответ возникает сила, направленная вверх. Именно она удерживает беспилотник в воздухе.
Поэтому двигатель, пропеллер и аккумулятор всегда рассматриваются как единая силовая система. Замена любого из этих компонентов изменяет характеристики всего аппарата.
Что означают цифры в названии двигателя
Практически все двигатели для БПЛА имеют четырехзначное обозначение, например 2207, 2808, 3510 или 4215.
Первые две цифры обозначают диаметр статора в миллиметрах, а вторые — его высоту.
Например, двигатель 3510 имеет статор диаметром 35 мм и высотой 10 мм.
Увеличение диаметра обычно позволяет получить больший крутящий момент, а увеличение высоты — разместить больше меди в обмотках и повысить допустимую мощность двигателя.
Однако размер сам по себе еще не гарантирует высокие характеристики. На эффективность также влияют качество материалов, конструкция магнитной системы, точность изготовления и система охлаждения.
Outrunner и Inrunner — две конструкции, две разные задачи
Несмотря на общий принцип работы, бесколлекторные двигатели могут иметь две принципиально разные конструкции — Outrunner и Inrunner. Их легко отличить даже внешне, но главное различие заключается в том, какая часть двигателя вращается.
Outrunner — вращается внешний корпус
В конструкции Outrunner неподвижным остается статор с обмотками, а внешний корпус двигателя вместе с закрепленными на нем постоянными магнитами вращается вокруг него.
Именно такую схему используют практически все современные мультироторные БПЛА.
Большой диаметр ротора позволяет получить высокий крутящий момент без применения редуктора. Благодаря этому двигатель способен эффективно вращать крупные пропеллеры непосредственно с вала.
Еще одно преимущество — эффективное охлаждение. Во время вращения корпус работает как небольшой вентилятор, улучшая обдув двигателя встречным потоком воздуха.
Inrunner — вращается внутренний ротор
В двигателях Inrunner вращается внутренний ротор, а внешний корпус остается неподвижным.
Такая конструкция позволяет развивать значительно более высокие обороты, однако максимальный крутящий момент оказывается ниже. Поэтому подобные двигатели часто используют совместно с редукторами.
Inrunner широко применяются в импеллерных установках, электромобилях, промышленном оборудовании и некоторых самолетных моделях, где требуются очень высокие обороты.
Для большинства квадрокоптеров они используются значительно реже.
Почему двигатель выходит из строя
Бесколлекторные двигатели считаются очень надежными. В них отсутствуют щетки, практически нечему изнашиваться, а ресурс качественных подшипников измеряется тысячами часов работы. Тем не менее большинство отказов связано не с заводским браком, а с неправильной эксплуатацией.
Перегрев
Главный враг любого электродвигателя — высокая температура.
При сильном перегреве начинает стареть лаковая изоляция медных обмоток. Если температура продолжает расти, неодимовые магниты могут необратимо потерять часть своих магнитных свойств. После такого перегрева двигатель уже не сможет развивать прежний крутящий момент.
Неправильно подобранный пропеллер
Установка слишком большого или тяжелого воздушного винта заставляет двигатель работать с повышенным током.
В результате возрастает температура обмоток, увеличивается нагрузка на ESC и сокращается срок службы всей силовой установки.
Именно поэтому производители публикуют рекомендуемые размеры пропеллеров и максимально допустимый ток для каждого двигателя.
Механические повреждения
После жесткой посадки или столкновения может погнуться вал, сместиться ротор или повредиться подшипники.
Даже если двигатель продолжает вращаться, появляются вибрации, увеличивается нагрузка на подшипники и ухудшается работа полетного контроллера, которому приходится компенсировать дополнительные колебания.
Пыль, песок и металлическая стружка
Подшипники плохо переносят попадание абразивных частиц. Кроме того, неодимовые магниты способны притягивать мелкую металлическую стружку, которая иногда попадает внутрь двигателя и нарушает его нормальную работу.
После эксплуатации в тяжелых условиях двигатель рекомендуется периодически очищать и проверять плавность вращения.
Как выбрать двигатель
Универсального двигателя не существует. Его всегда выбирают под конкретную задачу.
- Гоночные FPV-дроны — компактные высокооборотные двигатели с большим KV и небольшими пропеллерами.
- Фристайл-квадрокоптеры — компромисс между высокой тягой, динамикой и плавностью управления.
- Дальнолетные платформы — двигатели с меньшим KV и более крупными воздушными винтами для максимальной энергоэффективности.
- Грузовые мультироторные БПЛА — двигатели большого диаметра с высоким крутящим моментом, рассчитанные на продолжительную работу под высокой нагрузкой.
- Самолетные беспилотники — выбор двигателя определяется массой аппарата, диаметром винта, требуемой тягой и крейсерской скоростью полета.
Опытные конструкторы никогда не подбирают двигатель отдельно. Всегда рассчитывается вся силовая установка: аккумулятор, ESC, двигатель и пропеллер должны работать как единая система.
Заключение
Бесколлекторный двигатель — это не просто «банка с магнитами», а сложная электромеханическая система, в которой каждая деталь влияет на характеристики беспилотника.
Электронный регулятор создает вращающееся магнитное поле, статор преобразует электрическую энергию в электромагнитную, ротор превращает ее во вращающий момент, а пропеллер — в подъемную силу. Только совместная работа всех этих элементов позволяет аппарату взлететь и уверенно удерживаться в воздухе.
Понимание принципов работы двигателя помогает не только правильно выбирать комплектующие, но и быстрее находить причины перегрева, падения тяги, повышенного энергопотребления и вибраций. Для инженера это основа проектирования силовой установки, а для пилота — возможность лучше понимать поведение своего беспилотника в реальном полете.
В следующей статье мы подробно разберем электронный регулятор оборотов (ESC): как он формирует трехфазный ток, зачем нужны MOSFET-транзисторы, что такое ШИМ и DShot, а также почему именно ESC считается одним из самых важных компонентов современной силовой установки БПЛА.