Методы наведения ракет: почему советский учебник 1963 года остается актуальным для разработчиков современных БПЛА
Почему методы наведения, разработанные более полувека назад, до сих пор лежат в основе современных систем перехвата? Разбираем классические способы наведения — от метода погони до пропорциональной навигации, объясняем их принципы простым языком и показываем, как они применяются в современных перехватчиках БПЛА, системах машинного зрения и искусственного интеллекта. Статья подготовлена по материалам учебника «Самонаведение ракет» (Воениздат, 1963) с современными комментариями и инженерным анализом.
Pardus · Главный редактор
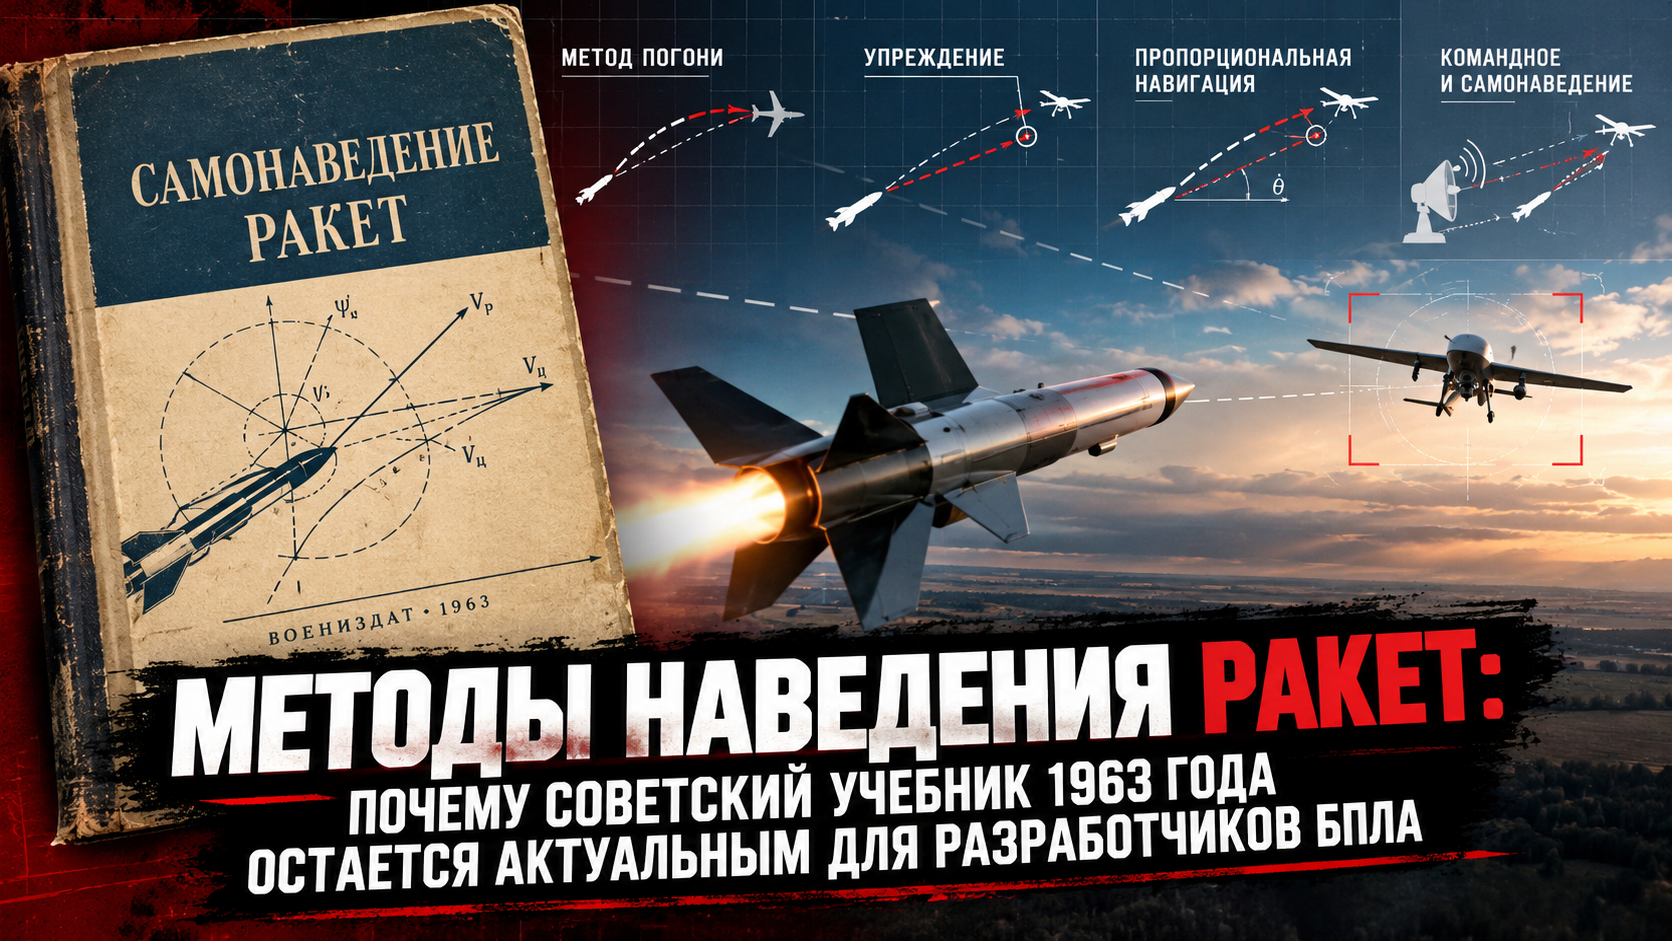
Методы наведения ракет: чему советский учебник может научить современных разработчиков БПЛА. Часть 1
Краткое описание: Почему учебник «Самонаведение ракет» (Воениздат, 1963) остается актуальным спустя более 60 лет. Разбираемся, какие принципы наведения не изменились, несмотря на появление искусственного интеллекта, цифровых камер и современных вычислителей.
В 1963 году Воениздат выпустил учебник «Самонаведение ракет». С тех пор сменилось несколько поколений вооружений, появились спутниковая навигация, цифровые вычислители, машинное зрение и искусственный интеллект. Но если открыть первые главы книги, становится понятно: физика перехвата практически не изменилась.
Любой перехватчик — будь то зенитная ракета, барражирующий боеприпас или беспилотник-перехватчик — решает одну и ту же задачу: оказаться в одной точке пространства одновременно с целью.
Именно этому посвящены классические методы наведения. Они определяют, как должна двигаться ракета или дрон, чтобы встретиться с целью, которая может менять скорость, курс и высоту.
Что изменилось за 60 лет?
Изменились датчики и вычислители. Вместо аналоговых схем сегодня используются цифровые процессоры, вместо ламповых вычислителей — компактные компьютеры, а вместо простых радиолокационных головок могут работать тепловизоры, камеры и алгоритмы машинного зрения.
Но сама задача осталась прежней. Нужно определить положение цели, спрогнозировать ее движение и выдать команды управления так, чтобы обеспечить перехват.
Почему это важно сегодня
Разработчики современных БПЛА часто начинают с выбора камеры, автопилота или нейросети. Однако без понимания базовых законов наведения даже самая совершенная электроника не обеспечит надежный перехват.
ИИ способен быстрее распознавать цель и лучше прогнозировать ее движение, но он не отменяет законы кинематики. Любой алгоритм управления в конечном итоге использует один из классических методов наведения или их комбинацию.
Какие методы существуют
В следующих частях статьи рассмотрим основные методы, описанные в советском учебнике:
- метод погони;
- метод постоянного упреждения;
- метод переменного упреждения;
- пропорциональную навигацию;
- командное и самонаведение;
- их применение в современных системах перехвата БПЛА.
Мнение редакции.
Большинство современных публикаций рассказывает о нейросетях, машинном зрении и новых датчиках. Однако эффективность любой системы определяется не только тем, как она видит цель, но и тем, как она принимает решение о траектории перехвата. Именно поэтому классические методы наведения остаются актуальными и сегодня.
Источник: «Самонаведение ракет». Воениздат, 1963. Материал подготовлен по мотивам учебника с современными комментариями и авторским анализом.
Продолжение: «Метод погони — самый простой способ перехвата и его ограничения».
Методы наведения ракет: метод погони. Часть 2
Краткое описание: Метод погони — самый простой способ наведения. Он не требует сложных вычислений, но имеет серьезные ограничения при перехвате быстрых и маневрирующих целей.
Самый простой способ перехвата кажется очевидным: нужно постоянно лететь прямо на цель. Именно так работает метод погони, подробно описанный в учебнике «Самонаведение ракет».
В каждый момент времени система управления направляет ракету так, чтобы ее продольная ось была ориентирована точно на цель. Если цель изменила направление, ракета сразу начинает доворачивать вслед за ней.
Как выглядит траектория
Если цель летит прямо и не маневрирует, метод погони позволяет успешно выполнить перехват.
Но если цель движется с высокой скоростью или начинает менять курс, возникает проблема. Вместо движения к расчетной точке встречи ракета постоянно повторяет маневры цели и летит по изогнутой траектории.
Чем активнее маневрирует цель, тем сильнее увеличивается путь ракеты, а значит — расход энергии и время перехвата.
Преимущества метода
- простая реализация;
- минимальные требования к вычислителям;
- не требуется прогнозирование движения цели;
- устойчиво работает против медленных и маломаневренных объектов.
Недостатки
- длинная траектория полета;
- большие перегрузки при маневрах;
- повышенный расход энергии;
- низкая эффективность против быстрых целей;
- цель может сорвать перехват резким маневром.
Почему метод постепенно ушел в прошлое
С развитием авиации скорость самолетов значительно выросла. Простая погоня перестала обеспечивать надежный перехват. Пока ракета следовала за текущим положением цели, та уже успевала уйти вперед.
Именно поэтому инженеры начали искать способы не догонять цель, а заранее рассчитывать место будущей встречи. Так появились методы наведения с упреждением, которые сегодня используются значительно чаще.
Мнение редакции.
Метод погони остается хорошим примером для понимания основ наведения. Однако для современных перехватчиков БПЛА его можно рассматривать лишь как резервный режим или решение для работы по медленным целям. В большинстве практических задач значительно эффективнее использовать методы упреждения.
Источник: «Самонаведение ракет». Воениздат, 1963. Раздел, посвященный методу погони. Материал переработан и дополнен современными пояснениями.
Продолжение: «Методы упреждения — почему нужно лететь не в цель, а в точку ее будущего положения».
Методы наведения ракет: наведение с упреждением. Часть 3
Краткое описание: Если лететь прямо за целью, перехват может не состояться. Поэтому следующим этапом развития стало наведение с упреждением — ракета стремится не к текущему положению цели, а к точке, где она окажется в будущем.
Главный недостаток метода погони заключается в том, что ракета всегда «опаздывает». Пока она доворачивает на цель, та уже смещается вперед. Чем выше скорость цели, тем больше становится это запаздывание.
Инженеры пришли к очевидному выводу: догонять нужно не цель, а место, где она окажется через некоторое время. Так появились методы наведения с упреждением.
Постоянный угол упреждения
При этом способе ракета удерживает некоторое опережение относительно направления на цель. Она летит не прямо в объект, а немного вперед по его траектории.
Если скорость и направление полета цели остаются неизменными, траектория ракеты получается значительно короче, а время перехвата уменьшается.
Однако при резком маневре цели заранее выбранное упреждение быстро становится неверным, поэтому система должна постоянно корректировать курс.
Переменное упреждение
Следующим шагом стало непрерывное вычисление точки встречи. Вместо одного постоянного значения система постоянно оценивает:
- скорость цели;
- направление ее движения;
- скорость ракеты;
- расстояние до цели;
- возможное время встречи.
После каждого обновления данных рассчитывается новая точка перехвата, и ракета корректирует свою траекторию.
Фактически она уже не догоняет цель, а стремится туда, где должна состояться встреча.
Почему это эффективнее
По сравнению с методом погони путь ракеты становится заметно короче. Она выполняет меньше резких маневров, экономит энергию и быстрее выходит на траекторию перехвата.
Именно поэтому большинство современных систем наведения используют различные варианты упреждения, а не классическую погоню.
Где используются такие методы сегодня
Принцип упреждения применяется далеко не только в зенитных ракетах. Его используют:
- ракеты класса «воздух – воздух»;
- зенитные ракетные комплексы;
- автоматические турели сопровождения целей;
- системы управления беспилотниками-перехватчиками.
Современные вычислители позволяют пересчитывать точку встречи десятки и даже сотни раз в секунду, что значительно повышает вероятность успешного перехвата.
Мнение редакции.
Упреждение — один из фундаментальных принципов любой системы перехвата. Искусственный интеллект может повысить точность оценки движения цели, но сама идея остается неизменной: эффективный перехват начинается тогда, когда система стремится не к текущему положению объекта, а к месту его будущего появления.
Источник: «Самонаведение ракет». Воениздат, 1963. Материал подготовлен по мотивам главы о методах наведения с упреждением и дополнен современными пояснениями.
Продолжение: «Пропорциональная навигация — метод, ставший стандартом для большинства современных управляемых ракет».
Методы наведения ракет: пропорциональная навигация. Часть 4
Краткое описание: Пропорциональная навигация стала одним из самых эффективных методов наведения управляемых ракет. Вместо того чтобы постоянно «смотреть» на цель, система анализирует изменение линии визирования и заранее рассчитывает необходимый маневр.
К середине XX века стало понятно, что методов погони и простого упреждения уже недостаточно. Скорость самолетов росла, цели начали активно маневрировать, а вычислительная техника позволяла использовать более сложные алгоритмы.
Одним из лучших решений стала пропорциональная навигация. Сегодня именно этот принцип лежит в основе работы многих современных управляемых ракет.
Главная идея
Представьте, что вы смотрите на цель через прицел. Линия между вами и целью называется линией визирования.
Если эта линия остается неподвижной, значит обе траектории пересекутся, и перехват состоится.
Если же линия начинает быстро поворачиваться, это означает, что цель уходит в сторону и ракета должна изменить курс.
Пропорциональная навигация не пытается лететь прямо на цель. Она реагирует именно на скорость изменения линии визирования, благодаря чему выходит на более выгодную траекторию.
Преимущества метода
- короткая траектория полета;
- меньшие перегрузки;
- экономия энергии;
- высокая эффективность против маневрирующих целей;
- устойчивая работа на больших скоростях.
Есть ли недостатки?
Да. Для работы метода необходимо достаточно точно определять положение цели и непрерывно отслеживать изменение линии визирования.
Ошибки измерений, потеря сопровождения или сильные помехи могут снизить точность наведения. Именно поэтому современные системы объединяют данные сразу от нескольких датчиков — радиолокаторов, тепловизоров, телевизионных камер и других средств наблюдения.
Почему этот метод стал стандартом
Пропорциональная навигация обеспечивает хороший баланс между точностью, устойчивостью и вычислительной сложностью. Она успешно работает как против неманеврирующих, так и против активно маневрирующих целей.
За десятилетия появились различные модификации этого метода, однако его основной принцип практически не изменился.
Мнение редакции.
Современные вычислители и искусственный интеллект не заменяют пропорциональную навигацию, а делают ее эффективнее. Нейросети могут обнаруживать и сопровождать цель, прогнозировать ее маневры и фильтровать ложные объекты, но построение самой траектории перехвата по-прежнему основано на классических законах наведения, сформулированных еще несколько десятилетий назад.
Источник: «Самонаведение ракет». Воениздат, 1963. Материал основан на описании методов наведения и дополнен современными комментариями.
Продолжение: «Командное наведение и самонаведение: как ракета получает информацию о цели».
Методы наведения ракет: командное наведение и самонаведение. Часть 5
Краткое описание: Любая управляемая ракета должна получать информацию о цели. Но источник этой информации может быть разным. В одних случаях ракетой управляет внешний комплекс, в других — она самостоятельно сопровождает цель с помощью собственной головки самонаведения.
После выбора метода полета возникает следующий вопрос: откуда ракета знает, куда лететь? Ответ зависит от того, каким способом организовано управление.
Командное наведение
При командном наведении сама ракета практически не «видит» цель. За обнаружение, сопровождение и расчет траектории отвечает наземная станция, корабль или самолет.
Вычислительная система непрерывно определяет положение цели и ракеты, после чего передает по радиоканалу команды управления.
Преимущества:
- простая и относительно недорогая ракета;
- большая часть вычислений выполняется вне ракеты;
- можно использовать мощные наземные средства обнаружения.
Недостатки:
- необходима устойчивая линия связи;
- при потере сопровождения ракета теряет возможность наведения;
- станция управления становится важной целью для противника.
Самонаведение
При самонаведении ракета самостоятельно обнаруживает и сопровождает цель с помощью головки самонаведения (ГСН). После захвата она получает информацию непосредственно от собственных датчиков.
В зависимости от принципа работы различают несколько типов ГСН.
- Активная — ракета сама излучает сигнал и принимает отражение.
- Полуактивная — цель подсвечивается внешней станцией, а ракета принимает отраженный сигнал.
- Пассивная — ракета ничего не излучает и наводится на тепловое, радиолокационное или другое излучение самой цели.
Комбинированные схемы
На практике часто используют несколько способов одновременно. Например, на начальном участке ракета получает команды от наземной станции, а на конечном самостоятельно захватывает цель своей головкой самонаведения.
Такой подход позволяет увеличить дальность перехвата и снизить вероятность промаха.
Современный взгляд
Сегодня к традиционным головкам самонаведения добавились цифровые камеры, тепловизоры, лидары и алгоритмы машинного зрения. Они помогают обнаруживать и классифицировать цель, однако принцип остается тем же: система должна получать достоверную информацию о положении объекта и на ее основе формировать команды управления.
Мнение редакции.
Для современных перехватчиков БПЛА наиболее перспективными становятся комбинированные системы. Искусственный интеллект способен распознавать и сопровождать цель по изображению, а классические алгоритмы наведения обеспечивают точный выход в точку перехвата. Именно сочетание этих технологий сегодня определяет развитие систем противодействия беспилотникам.
Источник: «Самонаведение ракет». Воениздат, 1963. Материал подготовлен по мотивам разделов о командном управлении и самонаведении с современными пояснениями.
Продолжение: «Какие методы наведения актуальны для современных перехватчиков БПЛА и какую роль в них играет искусственный интеллект».
Методы наведения ракет: что актуально для современных перехватчиков БПЛА. Часть 6
Краткое описание: За последние десятилетия изменились электроника, датчики и вычислительные мощности, но основные методы наведения, разработанные еще в середине XX века, продолжают использоваться. Современные технологии не заменили их — они сделали их точнее и эффективнее.
Изучая советские учебники по самонаведению, легко заметить интересную особенность. Большинство принципов, описанных более шестидесяти лет назад, можно встретить и в современных системах вооружения.
Главное отличие заключается не в самих методах наведения, а в качестве информации, которую получает система управления.
Что изменилось
Раньше ракета в основном работала по данным радиолокатора или простой головки самонаведения. Сегодня к ним добавились:
- цифровые камеры высокого разрешения;
- тепловизоры;
- лазерные дальномеры;
- инерциальные системы высокой точности;
- спутниковая навигация;
- машинное зрение и искусственный интеллект.
Все эти средства позволяют быстрее обнаружить цель, точнее определить ее положение и прогнозировать дальнейшее движение.
Что осталось неизменным
Несмотря на развитие технологий, система управления по-прежнему должна решить несколько основных задач:
- обнаружить цель;
- сопровождать ее;
- оценить скорость и направление движения;
- рассчитать точку встречи;
- вывести перехватчик на траекторию перехвата.
Именно поэтому методы погони, упреждения и пропорциональной навигации остаются основой большинства современных алгоритмов управления.
Роль искусственного интеллекта
ИИ не заменяет классические законы наведения. Его задача — улучшить качество входных данных и быстрее принимать решения.
Например, нейросеть может:
- распознавать тип воздушной цели;
- отделять ее от ложных объектов;
- предсказывать возможный маневр;
- оценивать вероятность успешного перехвата;
- выбирать оптимальный режим работы системы.
После этого управление вновь переходит к проверенным алгоритмам наведения, которые рассчитывают траекторию полета.
Вывод
Учебник «Самонаведение ракет», изданный Воениздатом в 1963 году, остается ценным источником знаний не потому, что описывает конкретные образцы вооружения, давно ставшие историей. Его главная ценность — объяснение фундаментальных принципов, которые лежат в основе любой системы перехвата.
Меняются вычислители, появляются новые датчики и технологии искусственного интеллекта, но задача остается прежней — привести перехватчик в точку встречи с целью быстрее и точнее, чем это позволит сделать противник.
Мнение редакции.
Сегодня разработчику беспилотных систем недостаточно знать только программирование, машинное зрение или искусственный интеллект. Чтобы создавать действительно эффективные перехватчики, необходимо понимать основы теории наведения. Именно поэтому классические советские учебники по-прежнему заслуживают места на рабочем столе инженера.
Первоисточник: «Самонаведение ракет». Воениздат, 1963.
От редакции: Данная статья не является пересказом учебника. Она представляет собой современный обзор основных методов наведения с использованием материалов классического советского издания и современных инженерных подходов к разработке систем перехвата.