PID без формул: почему FPV-дрон дрожит в воздухе и как правильно его настроить
Мелкая дрожь, горячие моторы, пропвош или вялое управление — многие сразу начинают менять PID. Но чаще проблема скрывается не в цифрах. Разбираемся, как работают P, I и D, почему возникают осцилляции, когда виноваты фильтры, а когда механика, и в каком порядке действительно стоит настраивать Betaflight.
Pardus · Главный редактор
Дрон дрожит в воздухе: PID без формул
Дрон только что собран. Он поднимается над землёй — и вместо ровного зависания по корпусу бежит мелкая дрожь. Картинка в очках рябит, а после посадки моторы обжигают пальцы. Первая мысль почти у всех одна: «Надо крутить PID». Вторая: «Только что именно?»
Хорошая новость: чаще всего причина не в числах. Плохая: чтобы это понять, придётся разобраться, как дрон вообще держится в воздухе. Разберёмся — без формул.
Карандаш на ладони
FPV-дрон по своей природе неустойчив. Представьте карандаш, поставленный на ладонь остриём вниз: он стоит только пока вы непрерывно двигаете рукой, удерживая равновесие. Стоит замешкаться — карандаш падает.
Дрон делает то же самое. Вместо руки у него четыре мотора, а вместо глаз — гироскоп.
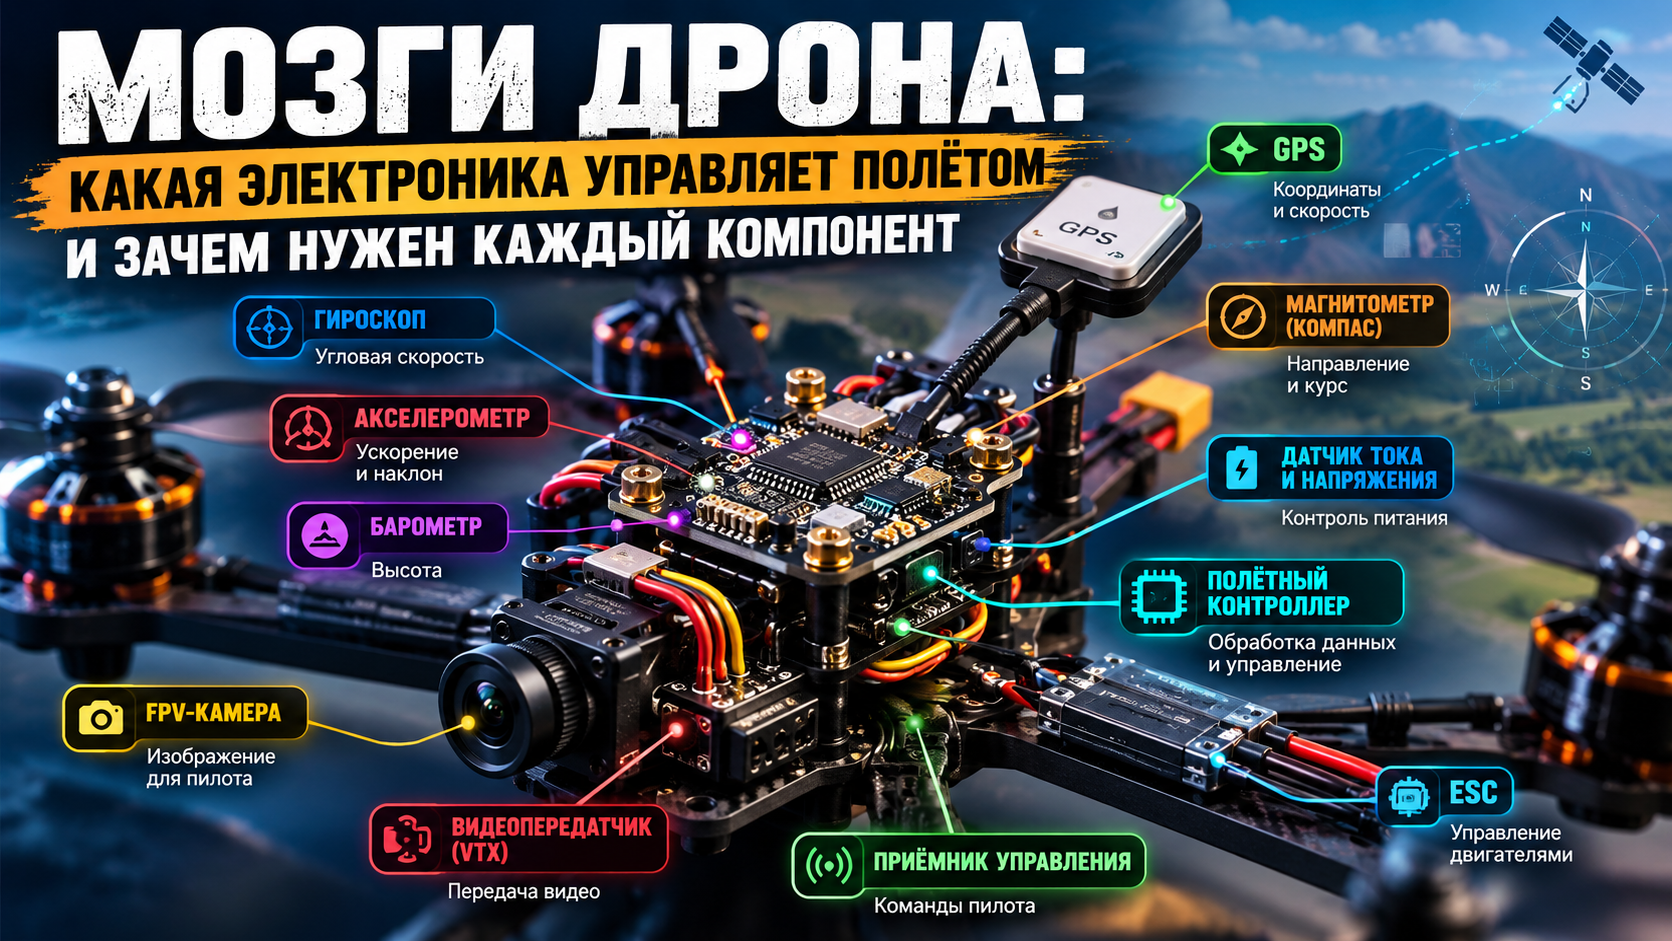
Гироскоп — это крошечный датчик на полётном контроллере. Он измеряет скорость вращения корпуса по трём осям: крену, тангажу и рысканию. Контроллер сравнивает эти данные с тем, что хочет пилот. Если дрон отклонился меньше или больше нужного, возникает ошибка. Контроллер меняет обороты моторов, чтобы её уменьшить. И повторяет этот процесс сотни раз в секунду.
Правила, по которым контроллер превращает ошибку в команды моторам, называются PID-регулятором. Три буквы — три разных способа реагировать.
Три характера: P, I и D
Представьте трёх помощников, которые одновременно советуют полётному контроллеру, что делать.
P (пропорциональная составляющая) — самый прямолинейный. Он видит отклонение и сразу пытается вернуть дрон обратно. Чем больше ошибка, тем сильнее реакция. Это определяет «жёсткость» поведения дрона. Если P слишком мало — аппарат становится вялым и неточным. Если слишком много — появляются быстрые колебания и заметная дрожь.
I (интегральная составляющая) — помощник с памятью. Если ветер, перекос тяги или другая постоянная сила постепенно уводят дрон в сторону, I накапливает эту ошибку и всё сильнее компенсирует её. Благодаря этому квадрокоптер держит направление. При слишком маленьком I дрон начинает «плыть». При слишком большом — появляется ощущение, что он неохотно возвращается после изменения команды.
D (дифференциальная составляющая) — это тормоз системы. Она реагирует не на величину ошибки, а на скорость её изменения. Благодаря этому D гасит резкие рывки и помогает избежать перелёта нужного положения. Именно поэтому D особенно чувствительна к высокочастотному шуму гироскопа.
| Часть | Если слишком мало | Если слишком много |
|---|---|---|
| P | Вялая, неточная реакция | Быстрые колебания и заметная дрожь |
| I | Снос, «плавание» линии | Запаздывание и ощущение «залипания» |
| D | Отскок после манёвров, плохое поведение в propwash | Горячие моторы, высокочастотный шум, чувствительность к вибрациям |
Почему вообще появляется дрожь?
Когда PID настроен неудачно, система начинает исправлять собственные ошибки слишком активно.
Например, P резко наклоняет дрон обратно к нужному положению. Но инерция заставляет аппарат перелететь цель. Контроллер видит уже противоположную ошибку и снова пытается её исправить. Затем всё повторяется ещё раз. Так появляются непрерывные колебания — осцилляции.
Поэтому высокая частота дрожи не всегда означает одну конкретную проблему. Она может возникать из-за слишком большого P, слишком большого D, сильных механических вибраций, плохо работающих фильтров или повреждённых винтов. Именно поэтому опытные пилоты никогда не начинают настройку сразу с изменения PID.
Сначала руки, потом числа
Здесь находится самое важное правило всей статьи. Прежде чем менять PID, необходимо убедиться, что проблема не в самом дроне. Настройками невозможно исправить механические неисправности — их можно лишь временно скрыть.
Поэтому перед каждым серьёзным облётом стоит внимательно проверить аппарат.
- винты — нет ли погнутых лопастей, трещин или сильных сколов;
- моторы — отсутствует ли люфт, не повреждены ли подшипники, надёжно ли затянуты винты крепления;
- рама — нет ли трещин и ослабленных соединений;
- полётный контроллер — правильно ли установлен и не болтается ли на демпферах;
- кабели и антенны — ничего не должно касаться вращающихся частей.
Практика показывает простую закономерность. Высокочастотный шум обычно создают моторы и винты. Низкочастотные колебания чаще появляются из-за механических проблем: мягкой рамы, ослабленных креплений или других резонансов конструкции. Фильтры способны сгладить часть этих вибраций, но не устранить их источник.
Если после проверки механики дрожь осталась, можно переходить к настройке электроники.
Фильтры: защита PID от шума
Гироскоп измеряет малейшие движения корпуса, но вместе с полезными данными он получает огромное количество вибраций от моторов и винтов. Если передать этот шум напрямую в PID-регулятор, контроллер начнёт исправлять движения, которых на самом деле нет.
Особенно чувствительна к этому D-составляющая, поскольку она реагирует на скорость изменения ошибки.
Именно поэтому между гироскопом и PID работают фильтры.
В современных версиях Betaflight они выполняют несколько разных задач.
- RPM Filter. Использует данные о скорости вращения каждого двигателя через двунаправленный DShot и удаляет шум непосредственно на частотах работы моторов. Сегодня это считается самым эффективным способом борьбы с моторными вибрациями.
- Dynamic Notch Filter. Отслеживает оставшиеся резонансы конструкции и автоматически подавляет их по мере изменения режима полёта.
- Низкочастотные фильтры гироскопа и D-компоненты. Они удаляют остаточный шум и обычно требуют минимального вмешательства со стороны пилота.
Любая фильтрация — это компромисс.
Если фильтровать слишком сильно, появляется задержка реакции, и квадрокоптер становится менее точным, особенно после резких манёвров или при полёте в собственном турбулентном потоке (propwash).
Если фильтрации недостаточно, шум попадает в регулятор, появляются лишние колебания, а моторы начинают заметно нагреваться.
Для большинства современных сборок Betaflight заводские настройки фильтров уже достаточно хорошо оптимизированы. Поэтому новичкам обычно не стоит менять их без необходимости. Гораздо важнее сначала убедиться, что механика исправна, а затем аккуратно корректировать PID.
Когда ощущений становится недостаточно, опытные пилоты используют Blackbox — запись параметров полёта. Она позволяет увидеть реальные вибрации, оценить работу фильтров и понять, на каких частотах возникает шум. Это самый объективный способ разобраться, что именно происходит с дроном.
Слайдеры вместо десятков параметров
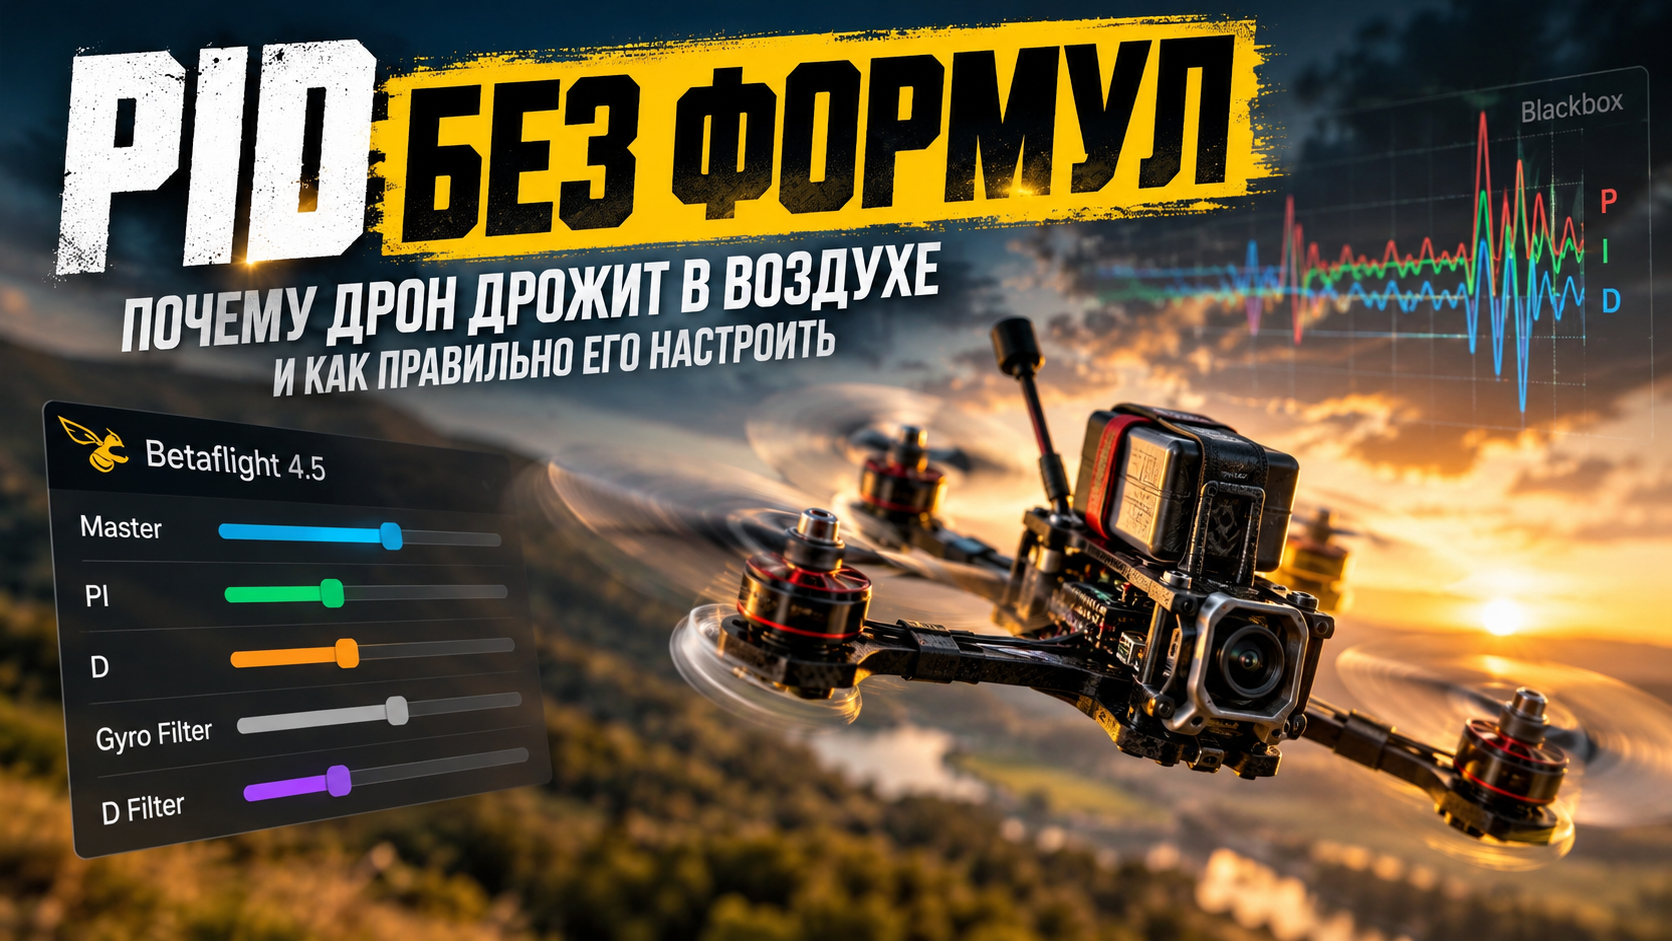
Начиная с Betaflight 4.5 ручная настройка стала значительно проще. Вместо изменения десятков отдельных коэффициентов можно использовать несколько общих слайдеров, которые изменяют сразу связанные параметры.
Основные из них:
- Master — изменяет общую агрессивность PID-регулятора, масштабируя P, I и D одновременно.
- PI — регулирует соотношение P и I, влияя на жёсткость удержания положения.
- D — изменяет уровень демпфирования, влияя на борьбу с отскоком после манёвров и поведением в propwash.
- Дополнительные слайдеры позволяют масштабировать часть настроек фильтрации гироскопа и D-компоненты.
Для начинающего пилота это гораздо безопаснее, чем менять отдельные коэффициенты вручную. Один слайдер корректирует сразу целую группу взаимосвязанных параметров, поэтому вероятность случайно испортить настройку значительно ниже.
Однако даже со слайдерами действует главное правило: изменяйте только один параметр за один облёт и обязательно проверяйте результат.
Пять частых ошибок
Большинство проблем с настройкой PID возникает не потому, что регулятор сложный, а потому, что пилоты нарушают последовательность действий. Вот ошибки, которые встречаются чаще всего.
Крутят PID вместо проверки механики.
Самый распространённый сценарий. Погнутый винт, треснувшая рама или ослабленный болт способны вызвать такие вибрации, которые никакими настройками убрать невозможно.
Меняют сразу несколько параметров.
Подняли P, уменьшили D, ослабили фильтры — и после облёта уже невозможно понять, что именно изменило поведение дрона. Намного эффективнее менять только один параметр за один полёт.
Копируют чужие настройки.
Даже одинаковые по размеру квадрокоптеры могут вести себя совершенно по-разному. Масса, жёсткость рамы, моторы, винты, аккумулятор и центр тяжести влияют на работу PID. Чужие значения можно использовать только как отправную точку.
Не обращают внимания на температуру моторов.
Если после короткого полёта моторы стали очень горячими, это повод искать причину. Ею могут быть слишком высокие значения D, недостаточная фильтрация, сильные вибрации или механические проблемы. Горячие моторы — это симптом, а не диагноз.
Пытаются добиться идеального поведения.
Любая настройка — это компромисс. Более резкая реакция почти всегда означает большую нагрузку на моторы и меньший запас устойчивости. Главная цель — не идеальные графики, а предсказуемый и комфортный полёт.
Две школы настройки
Сегодня существуют два популярных подхода к настройке Betaflight.
Первый основан на рекомендациях разработчиков Betaflight. Его идея проста: использовать современные значения по умолчанию, проверить механику, выполнить несколько облётов и изменять настройки небольшими шагами, внимательно наблюдая за результатом.
Второй подход чаще встречается среди опытных пилотов фристайла. Они быстрее увеличивают значения P и D, пока не начинают появляться первые признаки переусиления — мелкая дрожь, горячие моторы или ухудшение поведения в propwash. После этого немного возвращаются назад.
Несмотря на разницу в подходах, обе школы сходятся в одном: сначала необходимо убедиться, что механика полностью исправна, а затем менять настройки постепенно, фиксируя результат после каждого облёта.
Для новичков безопаснее придерживаться рекомендаций Betaflight. Они требуют больше времени, зато значительно уменьшают вероятность испортить хорошо работающий квадрокоптер.
Короткий чек-лист
- Осмотрите винты, моторы, крепления и раму.
- Убедитесь, что включён RPM Filter и используется двунаправленный DShot.
- Выполните короткий облёт и после посадки проверьте температуру моторов.
- Если проблема сохраняется, измените только один параметр или один слайдер.
- Высокочастотная дрожь может указывать на слишком высокий P, слишком высокий D, недостаточную фильтрацию или механические вибрации.
- Медленное раскачивание чаще связано с недостаточным демпфированием или другими ошибками настройки PID.
- Записывайте каждое изменение, чтобы всегда можно было вернуться к предыдущим настройкам.
- Если поведение остаётся непонятным, используйте Blackbox для анализа логов.
Что в итоге
PID — это не магия и не набор секретных чисел. Это система, которая сотни раз в секунду удерживает квадрокоптер в воздухе, постоянно исправляя возникающие ошибки.
Когда дрон начинает дрожать, проблема далеко не всегда скрывается в настройках. Гораздо чаще причиной становятся повреждённые винты, вибрации, ошибки сборки или неправильная работа фильтров. Именно поэтому опытные пилоты всегда идут по одному и тому же пути: сначала механика, затем анализ поведения дрона и только после этого — аккуратная настройка PID.
Не пытайтесь найти идеальные цифры. Намного важнее добиться стабильного, предсказуемого и безопасного полёта. Меняйте по одному параметру, проверяйте результат после каждого облёта и не торопитесь. Такой подход почти всегда приводит к лучшему результату, чем бесконечное вращение всех настроек подряд.