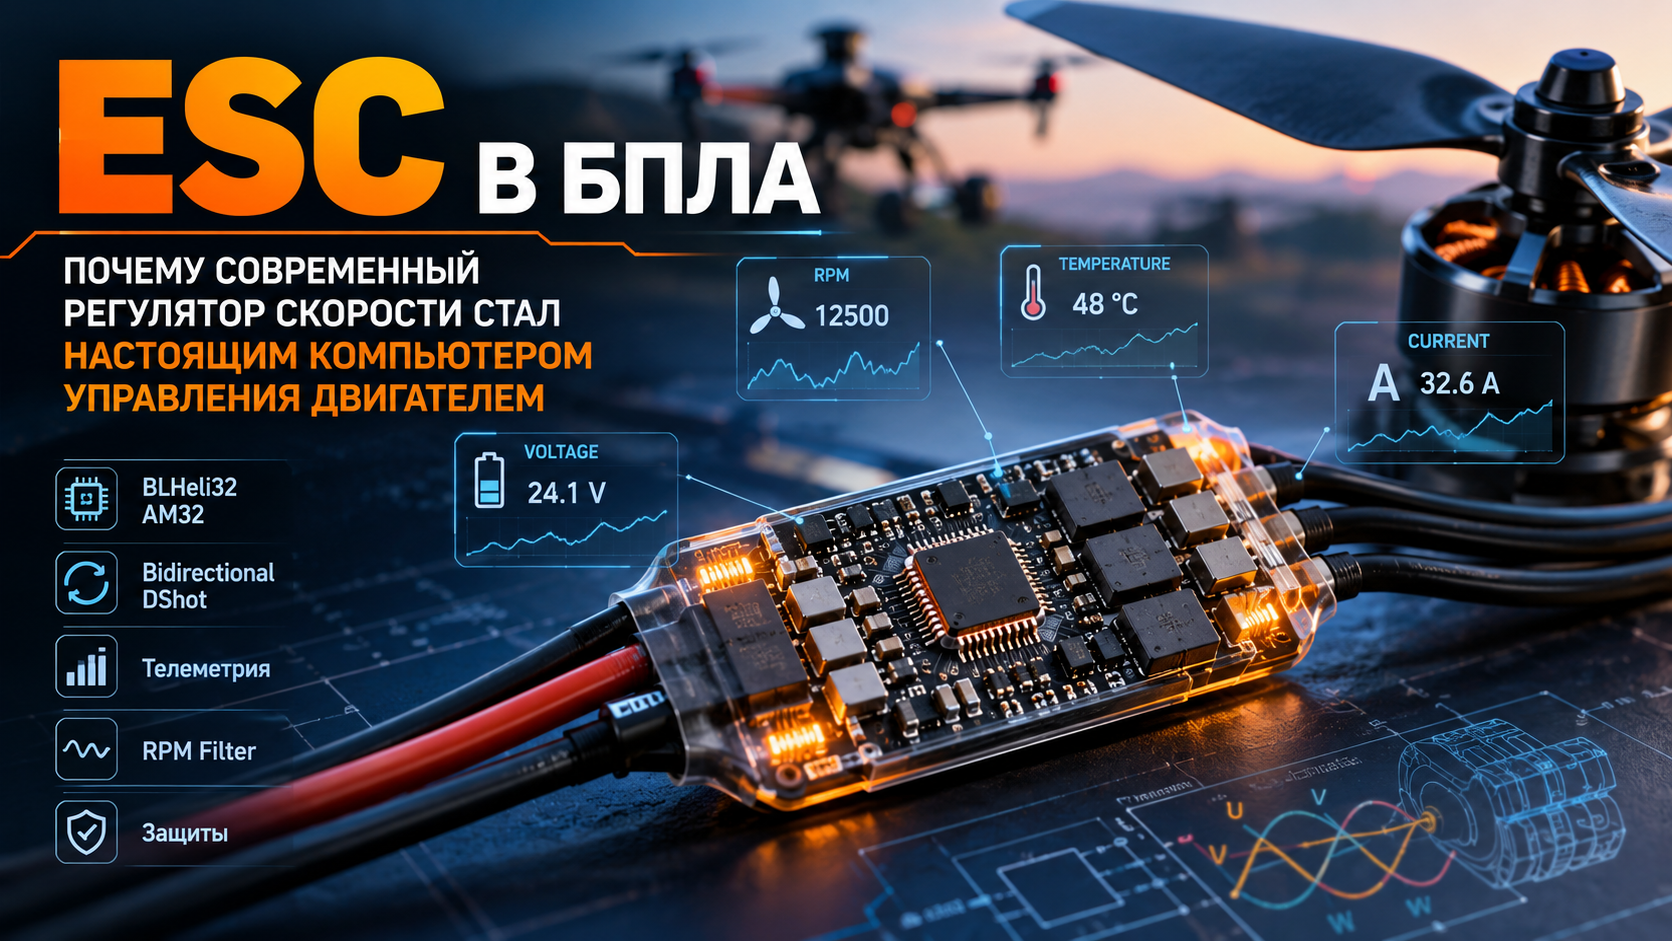
ESC в БПЛА: почему современный регулятор скорости стал настоящим компьютером управления двигателем
Большинство пилотов считают ESC обычным регулятором оборотов двигателя. На самом деле современные электронные регуляторы скорости давно превратились в интеллектуальные устройства, которые управляют бесколлекторным двигателем, измеряют ток и температуру, передают телеметрию, поддерживают Bidirectional DShot и помогают автопилоту сделать полет более стабильным и безопасным. Разбираемся, как устроен ESC, почему прошивки BLHeli32 и AM32 изменили индустрию и на что действительно стоит обращать внимание при выборе регулятора.
Pardus · Главный редактор
ESC больше не просто регулятор: как «маленькая коробочка» стала одним из самых умных устройств современного БПЛА
Если спросить начинающего пилота, за что отвечает ESC, большинство ответит одинаково: «Он крутит мотор». Формально это правда, но лишь отчасти. Современный регулятор скорости давно перестал быть простым электронным выключателем. Сегодня это специализированный компьютер реального времени, который тысячи раз в секунду анализирует состояние двигателя, рассчитывает момент коммутации, контролирует ток и температуру, передает телеметрию полетному контроллеру и помогает удерживать беспилотник в воздухе.
При этом именно ESC остается одним из самых недооцененных компонентов квадрокоптера. Пилоты внимательно выбирают полетный контроллер, двигатели, камеры и видеопередатчики, а регулятор зачастую покупают по принципу «лишь бы выдерживал нужный ток». На практике именно качество ESC во многом определяет плавность полета, скорость реакции дрона, уровень вибраций, эффективность расхода энергии и даже надежность всей силовой установки.
За последние десять лет электронные регуляторы скорости прошли путь, сравнимый с развитием автомобильных электронных блоков управления. Если раньше они лишь подавали питание на двигатель, то современные модели способны выполнять десятки функций одновременно, многие из которых остаются незаметными для пилота.
Чтобы понять, почему ESC сегодня называют одним из самых интеллектуальных компонентов беспилотника, стоит разобраться, как вообще развивались эти устройства.
От простого регулятора к интеллектуальной системе
Первые электронные регуляторы скорости появились задолго до массового распространения квадрокоптеров. Их задачей было заменить тяжелые механические регуляторы и обеспечить плавное управление бесколлекторными двигателями.
Принцип их работы был максимально прост. Полетный контроллер или приемник передавал команду, соответствующую положению стика газа, а ESC изменял мощность, подаваемую на двигатель. Никакой обратной связи не существовало. Регулятор не знал, вращается ли двигатель с нужной скоростью, не перегревается ли он и не возникла ли неисправность.
Настройка первых ESC тоже выглядела необычно по современным меркам. Вместо графических интерфейсов использовались звуковые сигналы двигателя. Пользователь переводил стик газа в определенное положение, слушал последовательность писков и пытался попасть в нужный пункт меню. Ошибиться было очень легко, особенно если инструкция потерялась.
Функций было немного:
- изменение направления вращения;
- настройка торможения двигателя;
- выбор типа аккумулятора;
- защита от переразряда;
- ограничение максимальной мощности.
Для своего времени этого было достаточно. Однако с развитием беспилотников требования к силовой электронике начали стремительно расти.
Почему квадрокоптер предъявляет особые требования к ESC
В самолете изменение оборотов двигателя происходит относительно плавно. Квадрокоптер работает совершенно иначе. Чтобы удерживать аппарат в воздухе, полетный контроллер постоянно изменяет тягу каждого двигателя отдельно.
Даже во время обычного зависания один двигатель может немного ускоряться, второй — замедляться, третий — снова увеличивать обороты. Эти корректировки происходят постоянно.
Современный полетный контроллер способен отправлять новые команды сотни и даже тысячи раз в секунду. ESC должен принимать их практически мгновенно, перерабатывать и очень точно управлять двигателем.
Если регулятор работает медленно, появляются задержки, увеличиваются вибрации, ухудшается управляемость, а беспилотник начинает ощущаться менее «собранным» в воздухе.
Именно поэтому современные ESC обладают значительно большей вычислительной мощностью, чем их предшественники.
Что находится внутри современного ESC
Снаружи регулятор выглядит как небольшая плата размером всего несколько сантиметров. Но внутри расположена довольно сложная электронная система.
Главным элементом является микроконтроллер. Именно он выполняет все вычисления, обрабатывает команды полетного контроллера, рассчитывает моменты переключения фаз двигателя и управляет силовой частью устройства.
За подачу энергии отвечают мощные MOSFET-транзисторы. Они открываются и закрываются с огромной скоростью, формируя трехфазное питание, необходимое для работы бесколлекторного двигателя.
Кроме силовой части, в современных ESC присутствуют датчики и измерительные цепи, позволяющие контролировать:
- напряжение питания;
- потребляемый ток;
- температуру компонентов;
- скорость вращения двигателя;
- возникновение ошибок в работе.
Получается, что ESC не просто выполняет команды. Он постоянно наблюдает за состоянием всей силовой установки и принимает множество решений самостоятельно.
Именно благодаря этой «невидимой» работе современные квадрокоптеры способны летать значительно стабильнее, безопаснее и эффективнее, чем аппараты предыдущих поколений.
Во второй части статьи мы подробно разберем, как ESC управляет бесколлекторным двигателем, почему прошивки BLHeli32 и AM32 изменили индустрию и какие возможности современных регуляторов большинство пилотов никогда не использует.
Как ESC управляет бесколлекторным двигателем
На первый взгляд может показаться, что двигатель квадрокоптера работает так же, как обычный электромотор: подал напряжение — он начал вращаться. На самом деле бесколлекторный двигатель устроен значительно сложнее. Чтобы ротор вращался плавно и эффективно, ESC должен непрерывно переключать питание между тремя фазами двигателя в строго определенной последовательности.
Этот процесс называется электронной коммутацией. В отличие от коллекторных двигателей, где переключением тока занимаются щетки, в бесколлекторных моторах эту работу полностью выполняет электроника.
Каждую секунду ESC производит тысячи переключений силовых транзисторов, формируя вращающееся магнитное поле. Именно оно заставляет постоянные магниты ротора следовать за ним и вращать винт.
Если момент переключения выбран слишком рано или слишком поздно, двигатель начинает работать менее эффективно. Появляются лишний нагрев, потеря мощности, повышенное энергопотребление и вибрации. Поэтому современный ESC постоянно рассчитывает оптимальный момент коммутации.
Почему ESC должен знать положение ротора
Большинство двигателей, используемых на квадрокоптерах, не имеют встроенных датчиков положения ротора. Поэтому ESC приходится определять его самостоятельно.
Для этого используется так называемая обратная электродвижущая сила (Back EMF). Во время вращения двигателя в свободной фазе возникает небольшое напряжение. Анализируя его форму и момент появления, регулятор понимает, где сейчас находится ротор, и когда необходимо переключить питание на следующую фазу.
Все эти вычисления происходят практически мгновенно и незаметно для пилота.
Фактически ESC постоянно решает задачу: «Где сейчас находится двигатель и какую фазу нужно включить следующей?»
ШИМ — как ESC регулирует мощность
Еще одна важнейшая задача регулятора — изменение мощности двигателя. Делается это не изменением напряжения аккумулятора, а с помощью широтно-импульсной модуляции (PWM).
Принцип достаточно простой. MOSFET-транзисторы очень быстро открываются и закрываются. Если они открыты половину времени, двигатель получает примерно половину доступной мощности. Если открыты почти постоянно — двигатель развивает практически максимальную тягу.
Частота переключения настолько высока, что двигатель воспринимает эти импульсы как непрерывное питание.
Современные ESC способны изменять мощность чрезвычайно плавно, что особенно важно для точного управления квадрокоптером во время зависания, посадки или полета в ограниченном пространстве.
От PWM к цифровым протоколам
Долгое время полетные контроллеры передавали команды ESC с помощью обычного PWM-сигнала. Однако у такого способа были недостатки: относительно низкая скорость, ограниченная точность и чувствительность к помехам.
Позже появились более быстрые аналоговые протоколы OneShot125, OneShot42 и MultiShot. Они значительно уменьшили задержку между командой полетного контроллера и реакцией двигателя.
Настоящий прорыв произошел с появлением цифрового протокола DShot. В отличие от аналоговых сигналов, он передает команды в цифровом виде, благодаря чему практически исключаются ошибки передачи и повышается надежность управления.
DShot также открыл дорогу новым возможностям, о которых раньше можно было только мечтать: телеметрии, двустороннему обмену данными и точному измерению оборотов двигателя.
BLHeli32 и AM32: две философии современных ESC
Развитие аппаратной части невозможно без программного обеспечения. Именно прошивка определяет, насколько эффективно ESC сможет использовать возможности своей электроники.
Несколько лет назад стандартом отрасли стала прошивка BLHeli32. Она принесла множество функций, которые сегодня кажутся привычными:
- настройку через компьютер;
- изменение параметров двигателя без перепрошивки;
- поддержку цифрового протокола DShot;
- телеметрию;
- защиту от перегрева;
- тонкую настройку отклика двигателя.
BLHeli32 долгое время считалась эталоном для производительных квадрокоптеров. Однако после прекращения активного развития проекта сообщество стало искать альтернативы.
Наиболее перспективной из них стала AM32 — полностью открытая прошивка, которая активно развивается и поддерживается энтузиастами и производителями оборудования.
Сегодня многие новые ESC уже выпускаются именно с AM32.
Главные преимущества этой прошивки:
- открытый исходный код;
- активное развитие;
- широкая поддержка современного оборудования;
- регулярные обновления;
- совместимость с цифровыми протоколами управления.
Для пользователя это означает более долгий жизненный цикл оборудования и быстрое появление новых функций без необходимости покупать новые регуляторы.
ESC научились разговаривать с автопилотом
Раньше связь была односторонней: полетный контроллер отправлял команды, а ESC молча их выполнял.
Сегодня ситуация изменилась. Современные регуляторы способны передавать обратно большой объем информации:
- реальное напряжение питания;
- потребляемый ток;
- температуру;
- обороты двигателя;
- накопленный расход энергии;
- диагностические сообщения.
Эти данные используются ArduPilot, PX4 и другими полетными контроллерами для отображения телеметрии, диагностики неисправностей и более точного контроля состояния силовой установки.
Но настоящая революция произошла тогда, когда ESC научились не просто передавать телеметрию, а отвечать на каждую команду полетного контроллера практически мгновенно. Именно эта технология стала основой Bidirectional DShot и RPM Filter — функций, которые заметно изменили качество полета современных FPV-дронов. Об этом подробно поговорим в следующей части статьи.
Bidirectional DShot: когда ESC начал отвечать полетному контроллеру
Долгое время связь между полетным контроллером и регулятором была односторонней. Контроллер отправлял команду — увеличить или уменьшить обороты, а ESC просто выполнял ее. Он ничего не сообщал в ответ, поэтому автопилот мог лишь предполагать, насколько точно двигатель выполнил команду.
С появлением Bidirectional DShot ситуация изменилась. Теперь после каждой команды ESC отправляет обратно информацию о фактической скорости вращения двигателя. Полетный контроллер больше не «гадаёт» — он получает реальные данные практически в режиме реального времени.
На первый взгляд изменение кажется небольшим, однако именно оно стало одним из самых важных шагов в развитии современных FPV-дронов.
RPM Filter: почему дроны стали летать заметно плавнее
Любой двигатель создает вибрации. Часть из них возникает из-за вращения винтов, часть — из-за особенностей самого двигателя, а часть появляется при резких изменениях оборотов.
Раньше полетный контроллер видел только итоговые вибрации через гироскоп. Он понимал, что проблема существует, но не мог точно определить, какой именно двигатель стал ее источником.
После появления Bidirectional DShot ситуация изменилась. Теперь контроллер знает реальные обороты каждого двигателя и может вычислить частоту создаваемых ими вибраций.
Именно на этом принципе работает RPM Filter. Вместо того чтобы фильтровать весь диапазон частот, система вырезает только те колебания, которые действительно создают конкретные двигатели.
Такой подход дает сразу несколько преимуществ:
- уменьшается уровень вибраций;
- полет становится более плавным;
- улучшается работа PID-регуляторов;
- снижается нагрузка на гироскоп;
- двигатели работают более эффективно.
Именно поэтому современные FPV-квадрокоптеры ощущаются значительно стабильнее, чем модели пятилетней давности, даже при использовании схожих моторов и пропеллеров.
Телеметрия: ESC постоянно сообщает о своем состоянии
Сегодня хороший регулятор — это не только исполнитель команд, но и источник важной информации о состоянии силовой установки.
Во время полета ESC способен непрерывно передавать полетному контроллеру:
- напряжение аккумулятора;
- потребляемый ток;
- температуру силовых ключей;
- обороты двигателя;
- расход энергии;
- служебные сообщения и ошибки.
Эти данные можно вывести в наземную станцию управления, записать в лог полета или использовать для последующего анализа.
Например, если после посадки выясняется, что один двигатель регулярно потреблял значительно больший ток, чем остальные, это уже повод проверить винт, подшипники или сам мотор.
Подобная диагностика позволяет обнаружить проблему еще до того, как она приведет к отказу в воздухе.
Как ESC помогает найти неисправность раньше пилота
Современные регуляторы способны обнаруживать множество нештатных ситуаций.
Среди наиболее распространенных:
- перегрев силовых транзисторов;
- чрезмерный ток двигателя;
- просадка напряжения питания;
- потеря синхронизации двигателя;
- обрыв одной из фаз;
- заклинивание ротора.
Некоторые модели при обнаружении опасного режима автоматически ограничивают мощность или полностью отключают двигатель, предотвращая повреждение электроники.
Конечно, подобное отключение во время полета далеко не всегда заканчивается благополучно для квадрокоптера. Однако в большинстве случаев это лучше, чем перегрев, короткое замыкание или возгорание аккумулятора.
Почему четыре одинаковых ESC могут работать по-разному
На рынке можно встретить десятки регуляторов с одинаковыми характеристиками: 45 А, 60 А или даже 80 А. На первый взгляд кажется, что они отличаются лишь названием производителя.
На практике различия могут быть весьма существенными.
Важную роль играют:
- качество MOSFET-транзисторов;
- скорость микроконтроллера;
- эффективность охлаждения;
- качество разводки печатной платы;
- прошивка;
- алгоритмы управления двигателем.
Именно поэтому два ESC с одинаковым номинальным током могут совершенно по-разному вести себя под высокой нагрузкой. Один будет работать стабильно и оставаться относительно холодным, а второй начнет перегреваться или терять синхронизацию.
Почему дешевые ESC иногда становятся самым дорогим компонентом дрона
Экономия на регуляторах скорости может привести к последствиям, стоимость которых окажется значительно выше разницы в цене между качественным и бюджетным оборудованием.
Выход из строя одного ESC способен привести к мгновенной остановке двигателя. Для самолета это может означать аварийную посадку, а для квадрокоптера — практически неизбежное падение.
Если на борту находится дорогая камера, полезная нагрузка или специальное оборудование, стоимость такой ошибки может исчисляться уже не тысячами, а десятками или сотнями тысяч рублей.
Поэтому опытные инженеры рассматривают ESC не как расходный материал, а как один из ключевых элементов надежности всей силовой установки.
В заключительной части статьи мы разберем, как правильно выбрать ESC под конкретный беспилотник, на какие характеристики действительно стоит обращать внимание и какие технологии могут появиться в регуляторах нового поколения.
Как выбрать ESC и не пожалеть после первого полета
При выборе электронного регулятора скорости многие смотрят только на одну цифру — максимальный ток. Например, если двигатель может потреблять до 40 А, покупают ESC на 40 А или 45 А и считают задачу решенной. На практике этого недостаточно.
Регулятор работает в тяжелых условиях: высокие токи, постоянные изменения нагрузки, нагрев от силовых ключей, вибрации и перепады температуры. Поэтому выбирать его стоит по совокупности характеристик.
На что действительно обращать внимание
- Максимальный ток. Желательно иметь запас не менее 20–30 % относительно максимального потребления двигателя.
- Поддерживаемое напряжение. ESC должен соответствовать используемому аккумулятору: 4S, 6S, 8S, 12S и т.д.
- Прошивка. Сегодня наиболее перспективным выбором считается AM32 благодаря открытому коду и активному развитию.
- Поддержка DShot. Желательно наличие DShot300, DShot600 или DShot1200, а также Bidirectional DShot.
- Телеметрия. Возможность передавать данные о токе, температуре и оборотах значительно облегчает диагностику.
- Охлаждение. Чем эффективнее отводится тепло от MOSFET-транзисторов, тем выше надежность при длительной работе.
- Репутация производителя. Иногда разница в цене между качественным и неизвестным ESC составляет всего несколько процентов, но надежность отличается в разы.
Для тяжелых беспилотников, работающих с полезной нагрузкой или выполняющих длительные полеты, надежность всегда должна быть важнее экономии.
Можно ли поставить ESC «с большим запасом»?
Распространено мнение, что чем мощнее регулятор, тем лучше. На самом деле это не всегда так.
Да, запас по току полезен, но чрезмерно мощный ESC обычно тяжелее, крупнее и дороже. Кроме того, на небольших дронах каждый лишний грамм влияет на время полета и динамику.
Оптимальный вариант — выбирать регулятор с разумным запасом, а не ориентироваться исключительно на максимальные характеристики.
Какими будут ESC через несколько лет
Эволюция регуляторов скорости продолжается. Если раньше они лишь управляли двигателем, то сегодня уже участвуют в диагностике и передаче телеметрии. Следующий этап — интеллектуальный анализ состояния силовой установки.
Вероятнее всего, в ближайшие годы ESC смогут:
- предсказывать отказ двигателя еще до появления явных признаков;
- анализировать износ подшипников по характеру вибраций;
- автоматически снижать нагрузку при перегреве;
- вести журнал технического состояния двигателя;
- обнаруживать повреждение пропеллера в режиме реального времени;
- использовать алгоритмы машинного обучения для поиска аномалий.
Подобные технологии уже постепенно появляются в промышленной автоматике и электротранспорте. Нет сомнений, что со временем они придут и в беспилотную авиацию.
ESC и искусственный интеллект
Развитие автономных беспилотников неизбежно приведет к тому, что искусственный интеллект будет анализировать не только окружающую обстановку, но и состояние самого аппарата.
Представьте дрон, который во время полета замечает, что один из двигателей начал потреблять больше тока, температура ESC выросла, а уровень вибраций увеличился. Вместо продолжения задания автопилот сможет принять решение о возвращении на базу, пока неисправность не стала критической.
Такое прогнозирование отказов уже давно используется в авиации и промышленности. Для беспилотников оно станет следующим логичным шагом.
Заключение
Электронный регулятор скорости давно перестал быть незаметной деталью между аккумулятором и двигателем. Сегодня это высокопроизводительная система управления, которая выполняет тысячи вычислений в секунду, точно управляет вращением бесколлекторного двигателя, контролирует состояние силовой установки, передает телеметрию и помогает полетному контроллеру обеспечивать стабильный и безопасный полет.
По мере развития беспилотных технологий роль ESC будет только расти. Чем сложнее становятся дроны, тем больше задач берет на себя силовая электроника. Уже сегодня современные регуляторы способны не только выполнять команды, но и сообщать о своем состоянии, обнаруживать неисправности и помогать инженерам анализировать работу аппарата.
Именно поэтому при проектировании беспилотника ESC стоит рассматривать не как расходный материал, а как один из ключевых элементов всей системы. От его качества, возможностей и надежности зависит значительно больше, чем кажется на первый взгляд.