Видеть цель или лететь быстрее? Как учёные решают главную проблему автономного перехвата
Китайские исследователи представили новый подход к управлению БПЛА с жёстко закреплённой камерой. В моделировании алгоритм обеспечил 86,7% успешных перехватов и удержание цели в кадре 99,11% времени. Разбираем технологию, результаты реальных испытаний и ограничения исследования.
Pardus · Главный редактор
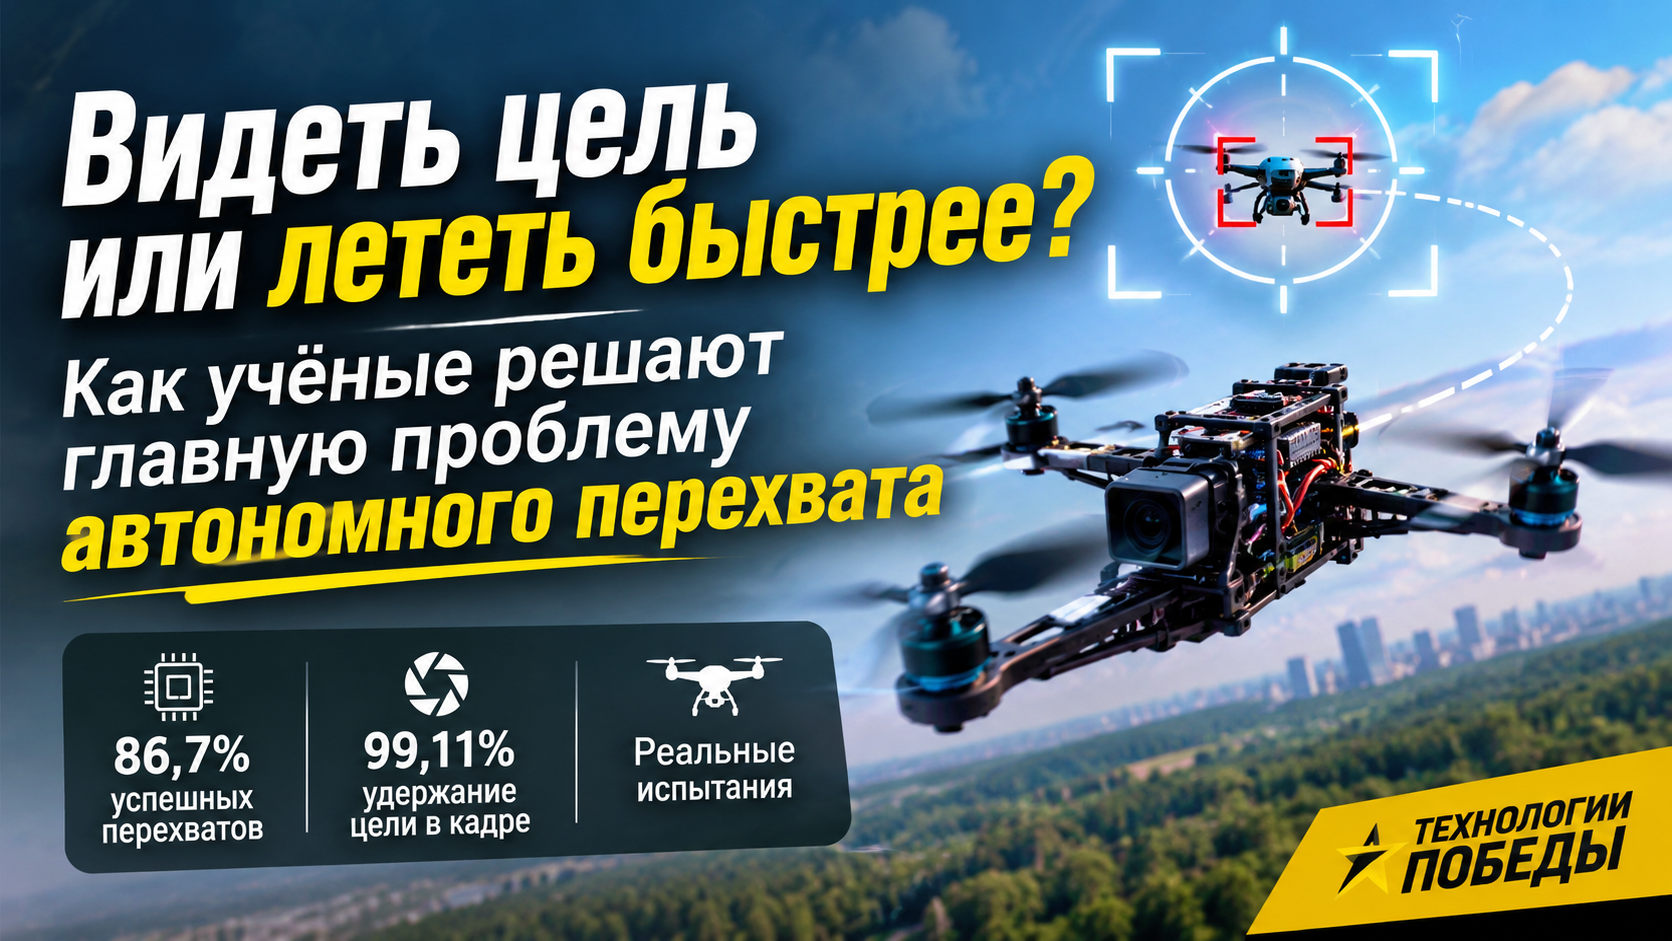
Представьте квадрокоптер, который обнаружил движущийся объект и начал сближение. Камера удерживает его в центре изображения, система управления рассчитывает движение, двигатели увеличивают тягу. Но как только аппарат начинает интенсивно разгоняться, объект смещается к краю кадра или вообще исчезает из поля зрения.
Причина может быть не в плохой камере, слабом процессоре или ошибке нейросети. Проблема заложена в самой механике квадрокоптера: чтобы ускориться горизонтально, ему необходимо наклониться. А вместе с корпусом наклоняется и жёстко закреплённая камера.
Именно этот конфликт исследует группа учёных из китайского Университета Бэйхан (Beihang University) в работе «ISB-NMPC: Interception-Oriented Spherical-Bearing Nonlinear Model Predictive Control for Quadrotors», опубликованной 26 октября 2026 года.
Почему камера становится ограничением для управления
У обычного квадрокоптера нет отдельного механизма создания горизонтальной тяги. Основная тяга винтов направлена вдоль вертикальной оси корпуса. Для движения вперёд аппарат изменяет тангаж, наклоняя вектор тяги.
Чем интенсивнее требуется горизонтальное ускорение, тем существеннее может оказаться необходимый наклон. При этом направление оптической оси курсовой камеры изменяется вместе с корпусом.
Для аппарата с подвесной камерой часть проблемы решается механически: подвес компенсирует угловое движение корпуса и позволяет независимо направлять оптику. Но на небольших квадрокоптерах камера нередко устанавливается жёстко — ради снижения массы, стоимости, энергопотребления и сложности конструкции.
Два требования к одному аппарату
Эти требования не всегда совместимы. Команда, выгодная для изменения траектории, может ухудшить условия визуального наблюдения. И наоборот: движение, сохраняющее объект в центре изображения, не обязательно обеспечивает эффективное перемещение самого аппарата.
Здесь возникает принципиальная особенность управления по изображению. Координаты объекта на экране — это не его координаты в пространстве. Они зависят одновременно от относительного положения объекта, ориентации камеры и движения носителя.
Например, объект может сместиться в изображении даже при отсутствии собственного движения — достаточно повернуть квадрокоптер. А объект, находящийся почти в центре кадра, вовсе не обязательно расположен на оптимальной траектории движения аппарата.
Что предложили китайские исследователи
Авторы рассматривают задачу не как последовательность независимых действий — сначала направить камеру, затем изменить скорость, затем снова скорректировать направление. Вместо этого они исследуют совместное прогнозирующее управление движением квадрокоптера и направлением наблюдения.
Предложенный подход получил название ISB-NMPC. В его основе лежит нелинейное модельно-прогнозирующее управление (Nonlinear Model Predictive Control), учитывающее геометрию направления на наблюдаемый объект.
Это не новая физика полёта и не самостоятельная нейросеть, которая «научилась летать». Исследователи объединяют математическую модель движения, геометрическое представление направления наблюдения, оценивание состояния и компьютерное зрение.
Интерес работы состоит в том, что видимость объекта рассматривается не как второстепенный показатель качества видеосистемы, а как существенная часть общей задачи управления.
Первые результаты: скорость оказалась не главным показателем
В сравнительном моделировании авторы выполнили 30 парных испытаний четырёх методов управления. Один из подходов продемонстрировал наибольшую среднюю скорость сближения, но при этом имел самую низкую долю успешных завершений.
Эти показатели выглядят убедительно, однако требуют правильной интерпретации. Речь идёт о результатах конкретной модели и заданных экспериментальных условий, а не о доказанной вероятности успеха в произвольной реальной обстановке.
Более того, при сравнении алгоритмов в симуляции использовалось истинное состояние объекта. Поэтому этот эксперимент прежде всего характеризует методы управления, а не надёжность полноценной системы визуального обнаружения и сопровождения.
Именно это делает исследование интересным для инженерного анализа: оно позволяет увидеть разницу между отдельными характеристиками системы и её результативностью в целом, не подменяя одно другим.
Источник: Li Hong et al., ISB-NMPC: Interception-Oriented Spherical-Bearing Nonlinear Model Predictive Control for Quadrotors, arXiv:2610.34789, 2026. Приведённые показатели относятся к сравнительному моделированию, а не к статистике натурных испытаний.
Как устроен ISB-NMPC: управление с учётом того, что видит камера
В основе исследования лежит идея совместного рассмотрения двух процессов: движения квадрокоптера в пространстве и изменения направления на наблюдаемый объект. Для этого авторы используют нелинейное модельно-прогнозирующее управление — NMPC (Nonlinear Model Predictive Control).
Сам по себе NMPC не является новой технологией. Он давно применяется в робототехнике и автоматическом управлении. Особенность рассматриваемой работы заключается в том, как в математическую постановку включена геометрия визуального наблюдения.
1. Направление на объект как точка на сфере
Обычная камера непосредственно измеряет положение объекта на изображении. Но двумерные координаты пикселей не определяют его полное трёхмерное положение: для этого необходима дополнительная информация о расстоянии.
Исследователи используют сферическое представление направления наблюдения, или spherical bearing. Каждому направлению из центра камеры соответствует точка на единичной сфере.
S² — поверхность единичной сферы
Такой подход позволяет работать непосредственно с направлением на объект в трёхмерном пространстве. Он особенно полезен при анализе вращательного движения камеры, поскольку поворот корпуса изменяет наблюдаемое направление даже тогда, когда положение самого объекта остаётся неизменным.
При этом важно не путать направление с дальностью. Единичный вектор показывает, куда направлена камера относительно объекта, но сам по себе не сообщает, насколько объект удалён.
2. Прогнозирующее управление вместо реакции только на текущий кадр
Классический реактивный подход строится на текущей ошибке: система обнаруживает отклонение и формирует корректирующее воздействие. Модельно-прогнозирующее управление использует математическую модель, чтобы оценивать возможное развитие состояния системы на ограниченном временном горизонте.
В результате управление рассматривается как задача с несколькими взаимосвязанными требованиями и ограничениями. Это принципиально отличается от оценки качества только по одной текущей ошибке на изображении.
Однако наличие прогнозирующего алгоритма не означает, что система точно знает будущее. Результат зависит от корректности модели, качества оценки состояния и соответствия реальных условий принятым предположениям.
3. Оценивание состояния: почему измерения камеры недостаточно
В реальной системе визуальные измерения поступают дискретно и содержат ошибки. Положение обнаруженного объекта может колебаться между кадрами из-за шума изображения, изменения освещения, движения камеры и погрешностей детектора.
Для работы с такими измерениями исследователи используют расширенный фильтр Калмана — EKF. В рассматриваемом подходе оценивание связано со сферической геометрией направления наблюдения и учитывает вращение камеры.
Фильтр объединяет прогноз изменения состояния с новыми измерениями. Это позволяет получать более последовательную оценку наблюдаемого процесса, чем при непосредственном использовании каждого отдельного измерения.
При этом фильтрация не устраняет фундаментальные ограничения монокулярного зрения. Если расстояние до объекта не измеряется непосредственно, его оценка зависит от дополнительной модели и доступной информации.
4. Задержки: изображение всегда относится к прошлому
Ещё одна проблема любой системы визуального управления — временная задержка. Между экспозицией кадра, передачей изображения, выполнением нейросетевого распознавания и использованием результата проходит некоторое время.
Поэтому обнаруженное положение объекта относится к моменту съёмки, а не обязательно к текущему состоянию системы.
В исследовании рассматривается компенсация задержки восприятия. Это важная часть общей архитектуры, поскольку даже математически корректное управление может опираться на устаревшие измерения.
↓
Обработка кадра и обнаружение объекта
↓
Оценивание состояния
↓
Использование оценки системой управления
5. Нейросеть отвечает за обнаружение, но не заменяет систему управления
Для визуального обнаружения авторы используют YOLOv5n — компактную модель семейства YOLOv5. Она предназначена для обнаружения объектов на изображении и получения их ограничивающих прямоугольников.
В описанной системе предусмотрены три режима обработки, связанные с наблюдаемым масштабом объекта на изображении.
Здесь важно разделять функции. Нейросетевой детектор обрабатывает визуальную информацию, оцениватель состояния работает с измерениями, а прогнозирующий контроллер решает математическую задачу управления.
Поэтому называть всю систему «нейросетью, которая сама управляет дроном» было бы технически неправильно. Это сочетание компьютерного зрения, оценивания состояния и классической теории управления.
Что в этой архитектуре действительно нового
Отдельные элементы предложенного подхода хорошо известны. Модельно-прогнозирующее управление, расширенные фильтры Калмана, сферическая геометрия и нейросетевые детекторы применялись в робототехнике задолго до публикации этой работы.
Научный интерес представляет их объединение в постановке, где геометрия наблюдения непосредственно связана с динамикой летательного аппарата.
Однако сложность архитектуры сама по себе не доказывает её превосходства. Для оценки необходимы сравнительные эксперименты, воспроизводимые условия и анализ ограничений.
Источник: Li Hong et al., «ISB-NMPC: Interception-Oriented Spherical-Bearing Nonlinear Model Predictive Control for Quadrotors», arXiv:2610.34789, 2026. Описание архитектуры приведено на концептуальном уровне. Программная реализация, параметры настройки и последовательности команд управления здесь не рассматриваются.
Четыре алгоритма: что показало сравнительное моделирование
Наиболее интересная часть исследования — сравнение ISB-NMPC с тремя другими подходами: PS-LOS, LOS-IBVS и backstepping. Авторы оценивали не только результат выполнения задачи, но и скорость сближения, продолжительность процесса, видимость объекта и плавность изменения угловой скорости.
Всего было проведено 30 парных симуляционных прогонов. Важно, что при сравнении контроллеры получали истинное состояние объекта. Таким образом, эксперимент позволял сопоставить методы управления без дополнительной неопределённости, которую внесла бы система компьютерного зрения.
Результаты сравнения
| Показатель | ISB-NMPC | PS-LOS | LOS-IBVS | Backstepping |
|---|---|---|---|---|
| Успешные испытания | 86,7% | 63,3% | 6,7% | 33,3% |
| Время, с | 25,75 ± 7,10 | 35,40 ± 15,28 | 15,51 ± 0,57 | 37,37 ± 5,55 |
| Мин. дальность, м | 0,55 ± 0,55 | 1,40 ± 0,33 | 13,26 ± 11,67 | 13,59 ± 29,76 |
| Средняя скорость сближения, м/с | 4,25 ± 1,04 | 3,02 ± 1,21 | 5,81 ± 1,09 | 2,11 ± 1,66 |
| Объект в кадре, % времени | 99,11 ± 1,21 | 56,10 ± 9,97 | 58,81 ± 16,10 | 63,87 ± 14,84 |
| RMS нормализованной ошибки в кадре | 0,82 ± 0,76 | 0,99 ± 0,05 | 1,24 ± 0,41 | 1,06 ± 0,23 |
| RMS изменения угловой скорости, рад/с² | 4,06 ± 2,88 | 9,58 ± 2,48 | 0,75 ± 0,22 | 2,87 ± 1,80 |
Данные: таблица I исследования Li Hong et al., arXiv:2610.34789. Значения после знака ± воспроизведены по публикации. Время завершения учитывается только для успешных испытаний.
Почему одна высокая скорость ничего не доказывает
В таблице сразу заметно, что LOS-IBVS показал наибольшую среднюю скорость сближения — 5,81 м/с. Однако успешными оказались только 2 из 30 испытаний, то есть 6,7%.
При этом среднее время успешного завершения у LOS-IBVS составило всего 15,51 секунды — меньше, чем у остальных методов.
На первый взгляд можно было бы объявить его самым быстрым алгоритмом. Но такой вывод был бы некорректным: показатель времени рассчитан только по двум успешным попыткам, тогда как остальные 28 не вошли в это среднее.
Аналогично следует интерпретировать результаты ISB-NMPC. Его 86,7% соответствуют 26 успешным попыткам из 30. Это лучший показатель среди сравниваемых методов в данном эксперименте, но размер выборки недостаточен для утверждения о гарантированной надёжности.
Видимость объекта — отдельная характеристика
Особенно существенны различия по времени нахождения объекта в поле зрения. У ISB-NMPC этот показатель составил 99,11%, тогда как у остальных методов — приблизительно от 56 до 64%.
Это означает, что в рассматриваемой модели объект оставался видимым значительно большую часть времени. Но сама видимость ещё не равнозначна точному определению положения объекта, устойчивой работе нейросетевого детектора или успешному выполнению всей задачи.
Например, объект может оставаться внутри границ изображения, но занимать слишком мало пикселей для надёжного распознавания. Кроме того, видимость в геометрической модели не обязательно учитывает засветку, размытие, изменение контраста и другие свойства реальной видеосистемы.
Есть ли у ISB-NMPC недостатки?
Да. Сравнительная таблица не показывает безусловного превосходства ISB-NMPC по каждому показателю.
По RMS изменения угловой скорости результат ISB-NMPC составляет 4,06 рад/с². У LOS-IBVS — 0,75, а у backstepping — 2,87. Следовательно, по этому показателю два альтернативных метода продемонстрировали меньшую интенсивность изменений.
При этом PS-LOS имеет существенно более высокое значение — 9,58 рад/с².
Такие различия показывают, что оценивать алгоритм необходимо по нескольким характеристикам. Преимущество в одном критерии может сопровождаться менее благоприятным результатом в другом.
Чего не показывает сравнительный эксперимент
Несмотря на подробную таблицу, опубликованные результаты не позволяют ответить на все вопросы о поведении полноценной автономной системы.
- Не проверена сопоставимая эффективность четырёх методов в натурных испытаниях.
- В сравнительном моделировании исключена ошибка визуального определения состояния объекта.
- Не представлена достаточная статистика работы при разнообразных погодных условиях и сложном фоне.
- Не доказано, что результаты сохранятся при существенно отличающихся динамических характеристиках аппаратов.
- Ограниченный набор сценариев не позволяет установить универсальную надёжность метода.
Именно поэтому натурная часть исследования представляет самостоятельный интерес. Она позволяет оценить, какие элементы предложенной концепции удалось продемонстрировать за пределами математической модели, а какие вопросы пока остаются открытыми.
Основной источник: Li Hong et al., ISB-NMPC, arXiv:2610.34789 (2026). Числовые показатели приведены по таблице I оригинальной работы. Интерпретация статистических ограничений — редакционный анализ.
От симуляции к реальному полёту: что проверили исследователи
Результаты моделирования — важная часть научной работы, но они не заменяют натурных испытаний. В реальном полёте появляются вибрации, задержки обработки изображений, ошибки датчиков, аэродинамические возмущения и другие факторы, которые невозможно полностью воспроизвести в математической модели.
Поэтому особый интерес представляет экспериментальная часть исследования ISB-NMPC. Авторы не ограничились компьютерной симуляцией: они использовали физический квадрокоптер с жёстко закреплённой камерой и бортовой вычислительной системой.
Экспериментальная платформа
Для испытаний использовался компактный квадрокоптер с семидюймовыми воздушными винтами. Его масса составляла приблизительно 1,3 кг. В качестве основного средства визуального наблюдения применялась камера с сенсором Sony IMX577.
| Характеристика | Значение |
|---|---|
| Конфигурация | Квадрокоптер |
| Размер винтов | 7 дюймов |
| Масса | Около 1,3 кг |
| Сенсор камеры | Sony IMX577 |
| Разрешение изображения | 2592 × 1944 |
| Частота кадров | 30 Гц |
| Поле зрения | Около 82° × 66° |
| Бортовая вычислительная платформа | NVIDIA Jetson Orin NX |
Такая конфигурация интересна тем, что исследователи использовали относительно небольшой летательный аппарат, а не крупную лабораторную платформу с внешней системой захвата движения.
При этом экспериментальный квадрокоптер не следует автоматически считать серийным изделием. Научный прототип создаётся прежде всего для проверки исследовательских гипотез, а не для подтверждения ресурса, ремонтопригодности или готовности к массовой эксплуатации.
Первый эксперимент: наблюдение квазистатического объекта
В одном из натурных экспериментов исследователи использовали объект характерного размера около 30 см. Согласно представленному описанию, первоначальное обнаружение происходило приблизительно со 150 метров.
Во время эксперимента квадрокоптер достигал скорости порядка 17 м/с, что соответствует приблизительно 61 км/ч.
Эти данные демонстрируют возможность работы экспериментальной системы за пределами симуляции. Однако они не позволяют определить универсальную дальность обнаружения камеры или надёжность визуального распознавания.
Дальность обнаружения зависит не только от разрешения матрицы и поля зрения, но и от контраста объекта, фона, освещения, качества оптики и условий съёмки. Поэтому результат одного полевого эксперимента нельзя переносить на произвольные объекты и условия наблюдения.
Второй эксперимент: движущийся объект
Во втором сценарии использовался буксируемый объект, перемещавшийся со скоростью около 5 м/с. Начальная дистанция составляла приблизительно 50 метров.
В описании эксперимента сообщается, что квадрокоптер достигал скорости порядка 14 м/с примерно за четыре секунды. Исследователи также продемонстрировали продолжение визуального сопровождения движущегося объекта.
Этот эксперимент отличается от первого тем, что направление наблюдения изменялось не только вследствие движения самого квадрокоптера, но и вследствие перемещения объекта.
Вместе с тем буксируемая экспериментальная цель не эквивалентна произвольно маневрирующему автономному аппарату. Характер её движения определяется условиями эксперимента, а не независимой системой управления.
Чего нельзя заключить по двум описанным сценариям
Оба сценария подтверждают, что авторы выполнили натурную проверку предложенной концепции. Однако опубликованное описание не содержит достаточной статистики, чтобы оценить вероятность успешного завершения задачи при многократном повторении в разнообразных условиях.
В частности, не указано общее количество натурных полётов, необходимое для независимой статистической оценки надёжности. Также отсутствует полноценное натурное сравнение всех четырёх алгоритмов, представленных в симуляционной части.
Подтверждено публикацией: использование физического квадрокоптера, бортового компьютерного зрения и проведение экспериментов с двумя типами движения наблюдаемого объекта.
Не установлено: статистическая надёжность в различных погодных условиях, устойчивость к сложному визуальному фону, поведение при активном уклонении объекта и воспроизводимость результатов на других платформах.
Отдельный вопрос: отсутствие опубликованной статистики не означает, что соответствующие испытания не проводились. Это означает лишь, что читатель не может независимо оценить их результаты по доступным материалам.
Открытая аппаратная платформа — но не полностью открытая система
Исследователи также представили проект holydrone на GitHub. Репозиторий содержит материалы, относящиеся к экспериментальной аппаратной платформе, включая конструктивные файлы и компоненты программного обеспечения полётного контроллера.
Однако открытость аппаратной части не означает доступности всей исследовательской системы. Полный комплект программного обеспечения бортового вычислителя в указанном репозитории отсутствует.
Кроме того, на момент подготовки материала отдельный репозиторий ISB-NMPC по указанному авторами адресу недоступен. Поэтому утверждать, что любой исследователь уже может воспроизвести полный программный комплекс, было бы преждевременно.
Источники: Li Hong et al., ISB-NMPC, arXiv:2610.34789 (2026); HOLYNOTBAD/holydrone — аппаратная платформа исследовательского квадрокоптера. Характеристики и сценарии приведены по описанию авторов. Оценка ограничений является редакционным анализом.
Что на самом деле доказали исследователи
Работа китайских учёных представляет интерес не столько отдельными рекордными показателями, сколько самой постановкой задачи. Исследователи рассматривают визуальное наблюдение и движение квадрокоптера как взаимосвязанные процессы, которые нельзя полностью оценивать независимо друг от друга.
В сравнительном моделировании ISB-NMPC продемонстрировал наибольшую долю успешных завершений среди четырёх рассмотренных методов. В натурных экспериментах авторы показали, что предложенная концепция может работать на физическом квадрокоптере с бортовой системой компьютерного зрения.
Но между успешной научной демонстрацией и готовой технологией существует существенная дистанция. Именно здесь необходимо отделять результаты исследования от предположений о его возможном применении.
Три уровня доказательств
| Уровень | Что установлено | Ограничение |
|---|---|---|
| Математическая модель | Предложена постановка управления с учётом сферической геометрии наблюдения. | Модель основана на принятых авторами допущениях. |
| Моделирование | Получены сравнительные результаты четырёх методов в 30 парных испытаниях. | Использовалось истинное состояние объекта; результаты зависят от условий симуляции. |
| Натурные эксперименты | Продемонстрирована работа экспериментальной системы на физическом квадрокоптере. | Недостаточно опубликованных данных для оценки статистической надёжности. |
Пять вопросов, на которые исследование пока не отвечает
1. Насколько результаты воспроизводимы?
Для независимой оценки научного метода недостаточно знать лучшие или характерные показатели отдельных экспериментов. Необходимы сведения о количестве повторений, разбросе результатов, условиях проведения испытаний и причинах неудач.
В рассматриваемой публикации сравнительное моделирование описано количественно, но натурная часть не предоставляет сопоставимой статистической базы. Поэтому переносить показатель 86,7% из симуляции на реальные полёты нельзя.
2. Как система поведёт себя в сложных условиях наблюдения?
Видеосистема зависит от освещения, контраста, погодных условий и характеристик наблюдаемого объекта. Изменение этих факторов способно повлиять на качество измерений независимо от математических достоинств алгоритма управления.
Опубликованные эксперименты не дают достаточных оснований для оценки работы системы ночью, в осадках, на сложном фоне или при длительной потере визуального контакта.
3. Насколько универсальна математическая модель?
Любая модель движения является приближением. Реальный аппарат отличается от идеализированного описания характеристиками двигателей, аэродинамикой, массой, распределением нагрузки и другими параметрами.
Результаты на одной экспериментальной платформе не означают автоматической переносимости метода на аппараты другой конструкции. Такая переносимость требует самостоятельной экспериментальной проверки.
4. Доказана ли устойчивость при любых допустимых условиях?
Успешные эксперименты и математические гарантии — разные категории доказательств. В частности, авторы не представляют общего доказательства рекурсивной допустимости для всех возможных состояний рассматриваемой системы.
Следовательно, опубликованные результаты следует интерпретировать как экспериментальное подтверждение работоспособности в исследованных сценариях, а не как универсальную гарантию поведения.
5. Можно ли независимо воспроизвести работу?
Наличие научной статьи и аппаратных материалов существенно облегчает изучение проекта, но не обеспечивает полной воспроизводимости.
Для независимого научного подтверждения необходимы доступные программные компоненты, описание экспериментальных условий и достаточный набор исходных данных. На момент подготовки материала полный комплект таких ресурсов публично не подтверждён.
Почему эта работа важна для развития автономной робототехники
Современные автономные системы всё чаще используют компьютерное зрение как один из основных источников информации об окружающем пространстве. Однако изображение не существует отдельно от движения самой робототехнической платформы.
Поворот камеры изменяет измерения. Движение платформы влияет на условия наблюдения. Ошибки оценки состояния отражаются на работе регулятора, а действия регулятора, в свою очередь, изменяют данные, которые получает система восприятия.
В теории управления такая взаимосвязь представляет самостоятельную научную проблему. Её нельзя решить исключительно увеличением производительности нейросети или установкой более мощного вычислителя.
Исследование ISB-NMPC показывает один из подходов к совместному рассмотрению динамики движения и геометрии наблюдения.
От отдельных алгоритмов к системной инженерии
В современной робототехнике уже недостаточно оценивать компоненты только по их индивидуальным характеристикам. Высокая точность обнаружения объекта не гарантирует качественной работы всей системы. Точно так же быстрый регулятор не компенсирует автоматически ошибки измерений или ограничения механической конструкции.
Это особенно важно при разработке автономных мобильных роботов, летательных аппаратов, инспекционных платформ и других систем, где восприятие окружающей среды непосредственно связано с движением.
Вывод редакции «Технологий Победы»
Исследование ISB-NMPC заслуживает внимания прежде всего как пример системного подхода к управлению беспилотным аппаратом с ограниченным полем зрения.
Авторы показали, что высокая скорость сближения, точность положения объекта в изображении и успешность выполнения задачи не являются взаимозаменяемыми показателями. В рассмотренном моделировании метод с наибольшей средней скоростью сближения продемонстрировал наименьшую долю успешных завершений.
При этом было бы неправильно делать из работы вывод о появлении универсального алгоритма автономного перехвата. Исследование содержит ограниченный набор экспериментальных сценариев, а его наиболее впечатляющие количественные результаты получены в моделировании.
Научная ценность публикации заключается в другом: она демонстрирует, насколько существенно ограничения сенсоров и особенности механики могут влиять на постановку задачи управления.
По мере развития автономной робототехники подобные исследования будут приобретать всё большее значение. Инженерам предстоит работать не просто над отдельными нейросетями, датчиками и регуляторами, а над согласованным поведением сложных технических систем.
Главный вывод: автономность начинается не там, где алгоритм способен самостоятельно выдавать команды, а там, где вся система сохраняет предсказуемое поведение с учётом ограничений собственных датчиков, вычислений и механики.
Источники и материалы исследования
1. Оригинальная научная публикация
Li Hong et al. ISB-NMPC: Interception-Oriented Spherical-Bearing Nonlinear Model Predictive Control for Quadrotors. arXiv:2610.34789, 2026.
Страница исследования на arXiv
2. Полный текст исследования
Математическая постановка, описание метода, экспериментальная часть и сравнительные результаты.
Открыть PDF научной работы
3. Аппаратная платформа holydrone
Репозиторий экспериментального квадрокоптера, конструктивные и сопутствующие материалы.
GitHub — HOLYNOTBAD/holydrone
4. YOLOv5
Открытый проект компьютерного зрения, семейство моделей которого использовалось в исследовании.
GitHub — Ultralytics YOLOv5
Материал подготовлен редакцией «Технологий Победы» на основе открытой научной публикации и сопутствующих материалов. Числовые результаты относятся к конкретным условиям исследования. Редакционные выводы и оценки ограничений не следует отождествлять с утверждениями авторов научной работы.